

Un terminale GNSS RTK per veicoli robusti è molto più di un semplice ricevitore satellitare fissato al cruscotto. Integra in un unico dispositivo fisso un posizionamento ad alta precisione, un display per l'operatore, la gestione dell'alimentazione del veicolo, le comunicazioni e le interfacce con la macchina. Questa combinazione è fondamentale per trattori, livellatrici, escavatori, veicoli da miniera e altre macchine in cui la posizione deve rimanere affidabile anche quando il veicolo vibra, opera in ambienti polverosi o si sposta in zone con copertura cellulare insufficiente.
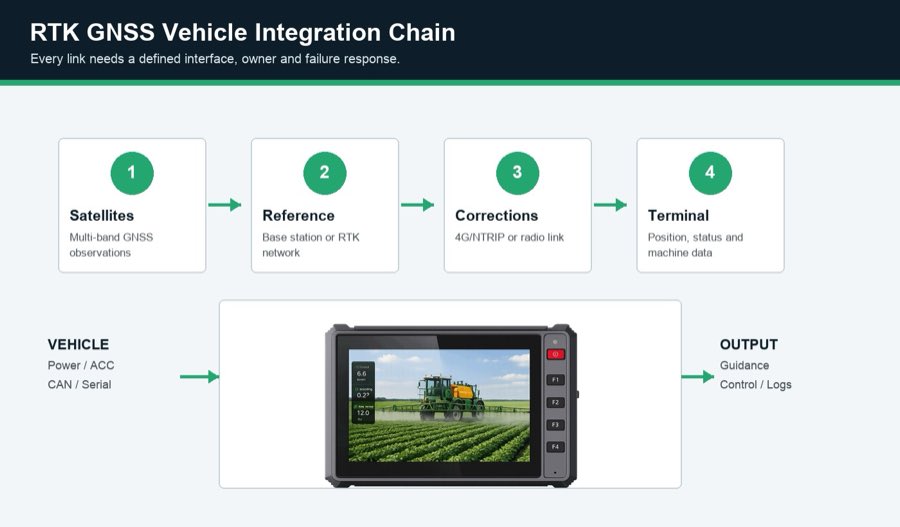
In breve, ecco la spiegazione: il GNSS fornisce le misurazioni satellitari, l'RTK aggiunge i dati di correzione e il terminale del veicolo trasforma la posizione risultante in un formato utilizzabile dall'operatore o dal sistema di controllo. Un progetto completo richiede comunque le antenne, la sorgente di correzione, il software, il montaggio, il cablaggio e il comportamento di fallback adeguati. L'acquisto di un modulo compatibile con RTK da solo non è sufficiente a completare il sistema.
Che cos'è un terminale GNSS RTK per veicoli robusti?
Un ricevitore di navigazione standard può essere sufficiente per la gestione delle spedizioni, la visualizzazione del percorso, il geofencing e il tracciamento generale dei veicoli. Il lavoro di precisione è diverso. La guida dei trattori, lo sterzo automatico, la livellatura, il controllo delle macchine, le operazioni ripetitive sul campo e alcune attività di rilevamento richiedono un posizionamento molto più preciso e costante.
RTK, o posizionamento cinematico in tempo reale, utilizza misurazioni di fase della portante insieme a correzioni provenienti da una stazione base locale o da un servizio di rete. La panoramica sul posizionamento ad alta precisione pubblicata da u-blox spiega che il ricevitore, l'algoritmo RTK, le antenne e i dati di correzione fanno tutti parte della soluzione. A seconda della progettazione e delle condizioni, tale sistema può produrre informazioni di posizione a livello centimetrico per un rover in movimento.
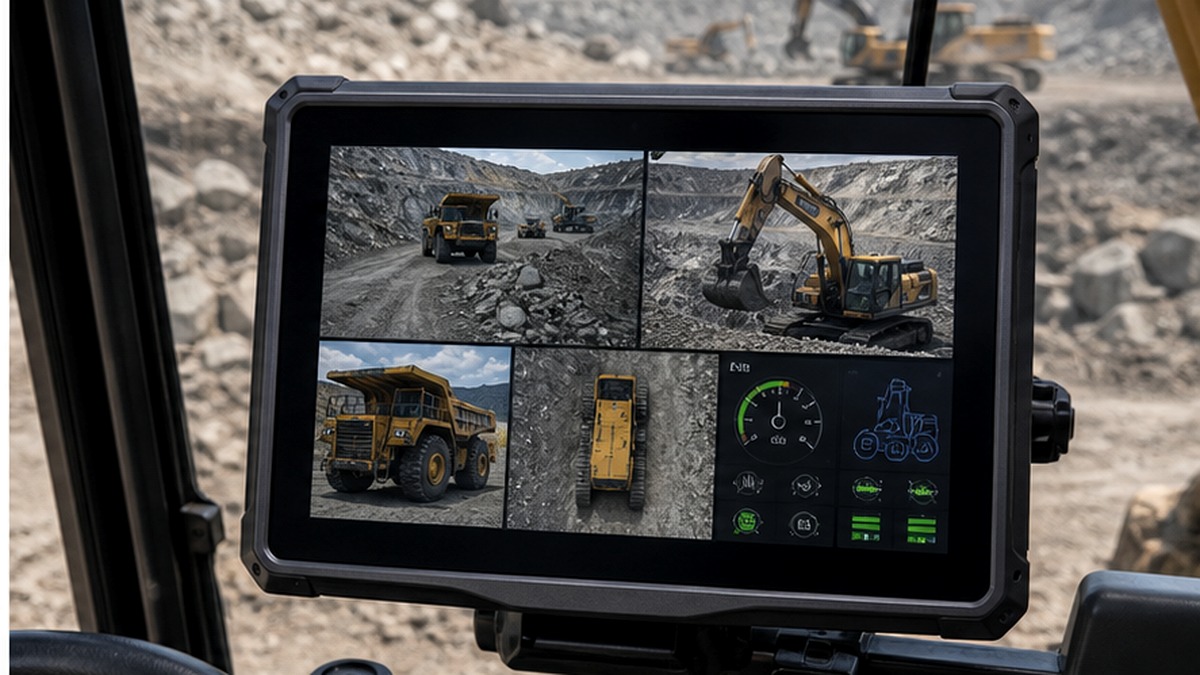
Il terminale robusto rappresenta la parte in cabina di questa catena. Può visualizzare linee guida, stato di correzione, dati della macchina, immagini della telecamera, allarmi o registri di lavoro. Può anche scambiare informazioni con un controller di sterzo, una centralina elettronica (ECU), un attrezzo, un modem, una radio, una piattaforma cloud o altre apparecchiature tramite CAN, seriale, Ethernet, USB, 4G, Wi-Fi o Bluetooth.
Come funziona l'RTK su un veicolo
Un flusso di lavoro RTK pratico si articola in cinque fasi.
- Il ricevitore GNSS osserva diverse costellazioni satellitari. La ricezione multi-costellazione e multi-frequenza può migliorare la disponibilità, ma l'antenna necessita comunque di una visuale libera del cielo.
- Una fonte di riferimento stima gli errori correnti. Questa può essere una stazione base locale, una rete RTK regionale o un altro servizio di correzione.
- Le correzioni vengono inviate direttamente al veicolo. I metodi di trasmissione più comuni includono una connessione Internet tramite 4G o una radio UHF dedicata. È necessario verificare la copertura, il formato dei dati, le credenziali, la latenza e i costi operativi.
- Il ricevitore calcola una soluzione ad alta precisione. L'applicazione dovrebbe distinguere tra stati fissi, flottanti, differenziali e autonomi, anziché mostrare ogni risultato come ugualmente affidabile.
- Il terminale trasmette la posizione al sistema operativo. Il software di guida può tracciare una linea, mentre un sistema di controllo automatico dello sterzo utilizza direzione, posizione, velocità e dati della macchina per controllare il movimento.
Le infrastrutture di riferimento non sono un concetto teorico. La rete di stazioni di riferimento operative continue della NOAA , ad esempio, distribuisce osservazioni GNSS che aiutano gli utenti a migliorare la precisione del posizionamento. Le reti RTK commerciali utilizzano un concetto simile di stazione di riferimento per i servizi sul campo in tempo reale, sebbene la copertura e le modalità di abbonamento varino da paese a paese.
Il terminale non può garantire l'accuratezza da solo
Una specifica come "RTK a livello centimetrico" descrive una capacità in condizioni ottimali, non una garanzia per ogni installazione. Alberi, edifici, tetti metallici delle cabine, radio vicine, cavi d'antenna scadenti, riflessioni multipath, una lunga linea di base, latenza di correzione e una geometria satellitare debole possono tutti influenzare il risultato. Lo stesso vale per errori software come l'utilizzo di un sistema di coordinate errato o il trattamento di una soluzione in virgola mobile come fissa.
Prima dell'implementazione, definire il risultato effettivamente necessario per l'operazione. Un'irroratrice potrebbe essere interessata alla ripetibilità tra una passata e l'altra. Una livellatrice potrebbe aver bisogno di prestazioni verticali. Una piattaforma per flotte potrebbe necessitare solo di una localizzazione a livello di corsia o di metro e trarre scarso vantaggio da un abbonamento RTK. Il requisito di precisione dovrebbe essere formulato come un test di accettazione, includendo l'ambiente, la velocità, la fonte di correzione, il tempo di inizializzazione, la durata dell'interruzione e il tempo di ripristino consentito.
Specifiche chiave che contano
| Specifiche | Cosa verificare | Perché influisce sul progetto |
|---|---|---|
| Ricevitore GNSS/RTK | Costellazioni, frequenze, modulo RTK, frequenza di aggiornamento, protocolli di output | Determina la compatibilità con il progetto di posizionamento e l'applicazione |
| Input di correzione | Servizio NTRIP o di rete, opzione radio, compatibilità RTCM, credenziali | L'assenza di un percorso di correzione significa che non esiste una soluzione fissa per RTK. |
| Sistema di antenne | Antenna singola o doppia, connettore, perdita di cavo, piano di massa, posizione di montaggio | La qualità dell'installazione può essere importante tanto quanto le capacità del ricevitore. |
| Interfacce veicolo | CAN, RS232, RS485, Ethernet, GPIO, ingressi telecamera, piedinatura | Collega il posizionamento con lo sterzo, i sensori, le telecamere e i dati della macchina. |
| Potenza e accensione | Intervallo di tensione, protezione da sovratensione, comportamento ACC, spegnimento ritardato | Previene ripristini, danneggiamento dei file e consumo eccessivo della batteria. |
| Progettazione ambientale | Grado di protezione, temperatura di esercizio, resistenza alle vibrazioni, tenuta del connettore | Mantiene il terminale utilizzabile nell'ambiente reale del veicolo. |
| Display e comandi | Luminosità, incollaggio ottico, comportamento al tocco, pulsanti, portata di montaggio | L'operatore deve leggere e controllare il sistema durante tutto il turno |
Opzioni del terminale PDS compatibile con RTK
PDS Technology offre diverse piattaforme per computer di bordo configurabili per progetti RTK. La scelta corretta dipende principalmente dallo spazio disponibile sullo schermo, dal software, dalle interfacce e dai vincoli di installazione, piuttosto che dalla dimensione massima del display.
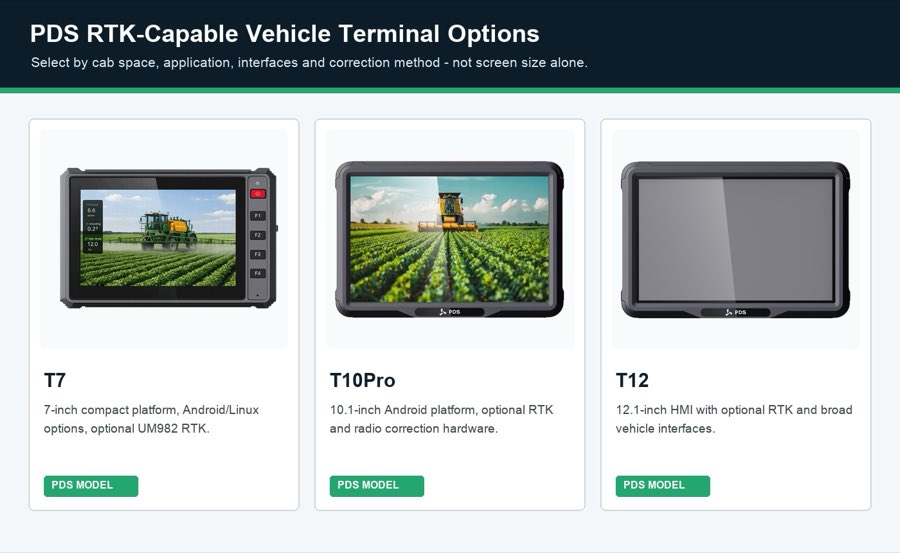
| Modello PDS | Punto di partenza pubblicato | vestibilità tipica |
|---|---|---|
| T7 | Schermo da 7 pollici, Android o Linux, RTK UM982 opzionale, IP66, 9-36 V CC | Cabine compatte e schermi di guida o di controllo della macchina focalizzati. |
| T10Pro | Schermo da 10,1 pollici, Android 11/13, RTK UM482 o UM982 opzionale, radio 410-470 MHz opzionale, IP66 | Agricoltura, flotte dotate di numerose telecamere e progetti che necessitano di maggiori prestazioni applicative. |
| T12 | Display da 12,1 pollici, opzione Android o Linux, RTK UM982/UMD982 opzionale, interfacce CAN/seriale/Ethernet/fotocamera, IP66 | Trattori di grandi dimensioni, mietitrebbie, macchine edili e interfacce uomo-macchina multi-finestra. |
Queste specifiche pubblicate sono utili per la preselezione. La configurazione finale, la disponibilità dei moduli, l'immagine software, la banda di frequenza, i cavi, i connettori e i documenti di certificazione devono essere confermati con PDS prima di emettere un ordine di acquisto.
Considerazioni sull'integrazione prima dell'installazione
Posizionare l'antenna prima di scegliere il cavo
Ispezionare il tetto e le strutture metalliche circostanti. L'antenna deve avere la visuale del cielo più libera possibile, un piano di massa stabile dove necessario, essere separata da trasmettitori ad alta potenza e avere un percorso che protegga il cavo da curve strette e giunti mobili. Annotare l'altezza e l'offset dell'antenna se il software di controllo li utilizza.
Definire il comportamento della perdita di correzione
Cosa succede dopo cinque secondi senza correzioni? Il display potrebbe avvisare l'operatore, continuare in uno stato di precisione inferiore, mettere in pausa il controllo automatico o seguire un'altra regola approvata dal cliente. Tale decisione deve essere inclusa nelle specifiche funzionali e nei test sul campo.
Confermare la proprietà dei dati
Elenca quale dispositivo crea la posizione, la direzione, lo stato di correzione, la linea guida, il comando di sterzo, il record di lavoro e il messaggio cloud. Quindi definisci il protocollo e la frequenza di aggiornamento per ogni connessione. Ciò impedisce a due dispositivi di eseguire silenziosamente la stessa funzione o di aspettarsi formati di coordinate diversi.
Una sequenza pratica di messa in servizio sul campo
- Eseguire test di laboratorio sul ricevitore, sulla sorgente di correzione, sull'applicazione e sul controller selezionati, in modo congiunto.
- Installare i cavi della lunghezza prevista per la produzione e le antenne designate.
- Verificare l'avvio a freddo, l'avvio a caldo, l'inizializzazione RTK e il ripristino dopo un'ostruzione.
- Guidate accanto a edifici, alberi e margini dei campi dove è probabile che vi siano interferenze multipath o blocchi dovuti a segnali satellitari.
- Interrompere le correzioni 4G o radio e confermare l'avviso approvato e il comportamento di fallback.
- Avviare e riavviare ripetutamente il sistema registrando contemporaneamente i dati relativi alla posizione e all'applicazione.
- Confronta i passaggi ripetuti su punti noti, non solo la posizione mostrata da fermo.
- Salvare il firmware finale, la configurazione, lo schema dei cavi, gli offset dell'antenna e i risultati del collaudo.
Un giro di ispezione del veicolo di 20 minuti prima del pilota
Prima di aprire un computer portatile, fate un giro del veicolo con l'installatore e la persona che lo utilizzerà. Questa breve verifica spesso permette di individuare problemi che una scheda tecnica non può mostrare. Iniziate dalla batteria e seguite il percorso di alimentazione previsto. Dove verrà posizionato il fusibile? Il segnale di accensione è facilmente identificabile? Un tecnico può raggiungere il connettore senza dover smontare metà del cruscotto? Queste sono domande comuni, ma determinano se la prima installazione richiederà un'ora o quasi un'intera giornata.
Successivamente, sedetevi nella normale posizione di guida. Non tenete il terminale in mano. Posizionate un sagoma di cartone o un'unità di prova nel punto in cui verrà fissata la staffa. Controllate il parabrezza, gli specchietti, i comandi e lo spazio libero per le ginocchia dell'operatore. Regolate il sedile in tutta la sua escursione. Aprite la porta della cabina. Se lo schermo ostruisce la visuale o il cavo sfrega contro una leva, cambiate subito la posizione. Un display più grande è utile solo se l'operatore può vederlo senza creare nuovi problemi.
Osservate quindi il tetto. Un foro per un bullone posizionato in un punto comodo non è automaticamente una buona posizione per l'antenna GNSS. Prendete nota di eventuali segnalatori luminosi, radio, parti di scarico, bordi metallici e qualsiasi altro elemento in movimento nelle vicinanze. Su un escavatore, ruotate la sovrastruttura e muovete il braccio. Su un trattore, considerate gli attrezzi ripiegati e il percorso a ridosso degli alberi. Segnate il punto in cui posizionare l'antenna e l'intero percorso del cavo. Evitate di stimare la lunghezza del cavo da un disegno. Misurate il percorso di lavoro, comprese le curve, gli anelli di servizio e il punto in cui il cavo entra in cabina.
Ora chiedete all'operatore come si presenta una giornata di posizionamento problematica. Forse le correzioni scompaiono in prossimità del confine di un campo. Forse la parete di una miniera blocca parte del cielo. Forse il modem cellulare si riconnette lentamente dopo pranzo in una zona remota. Annotate questi punti nel percorso di prova. Un parcheggio aperto è utile per una verifica iniziale, ma non dovrebbe essere l'unico luogo di prova. Il tratto più difficile del percorso è solitamente quello in cui il progetto dimostra il suo valore.
Concludete il giro di controllo assegnando un nome agli elementi aperti. Una persona conferma l'account del servizio di correzione. Un'altra fornisce la staffa dell'antenna. Qualcuno è responsabile del database CAN e qualcun altro approva l'avviso visualizzato dopo la perdita del segnale RTK. Aggiungete una data accanto a ciascun elemento. Questo piccolo passaggio evita che il fornitore del terminale, il team di sviluppo software, il costruttore del veicolo e l'utente finale si aspettino a vicenda durante la messa in servizio.
Il sopralluogo non sostituisce la validazione ingegneristica. È un filtro pratico prima che tale lavoro abbia inizio. Se il team di installazione non è in grado di spiegare il percorso dell'alimentazione, la posizione dell'antenna, il percorso di correzione, la visuale dell'operatore e il comportamento di ripristino accanto al veicolo, il progetto non è pronto per un progetto pilota di produzione.
Cosa annotare durante la prima ora di lavoro
Il primo registro deve essere sufficientemente semplice da poter essere effettivamente utilizzato dall'installatore. Registra l'ora in cui il terminale riceve alimentazione, l'ora di apertura dell'applicazione e l'ora in cui il ricevitore raggiunge lo stato RTK approvato. Annota la sorgente di correzione e la posizione dell'antenna. Scrivi le condizioni meteorologiche e il tratto di percorso che stai percorrendo. Se lo stato cambia, registra dove è avvenuto e cosa ha visto l'operatore. Una fotografia dello schermo è utile, ma aggiungi una frase che spieghi l'evento. "Fluttua per 18 secondi accanto al magazzino est" è più utile di una cartella di immagini senza nome.
Annotate anche i dettagli ordinari. La staffa si è spostata? Lo schermo era leggibile quando il veicolo si è girato verso il sole? L'operatore ha premuto il comando sbagliato mentre indossava i guanti? L'applicazione è tornata alla stessa operazione dopo un ciclo di accensione? Nessuna di queste osservazioni sembra drammatica. Insieme, dimostrano se il terminale è adatto al lavoro. Al termine dell'ora, rivedete gli appunti con l'operatore finché l'esperienza è ancora fresca. Separate le modifiche di configurazione dalle modifiche hardware, assegnate l'azione successiva e ripetete lo stesso percorso dopo la modifica. Questo produce un confronto che il team può giustificare.
Domande frequenti
La tecnologia RTK è sempre più utile del GNSS standard?
No. L'RTK comporta costi aggiuntivi, lavoro di integrazione, antenne e requisiti per i servizi di correzione. Utilizzatelo quando l'operazione richiede un'elevata precisione ripetibile. La navigazione, la gestione delle comunicazioni e il tracciamento generale possono essere gestiti meglio con il GNSS standard.
Un terminale RTK necessita di due antenne?
Non sempre. Un sistema a singola antenna può fornire un posizionamento ad alta precisione. I sistemi a doppia antenna possono aggiungere informazioni sull'orientamento quando il sistema è fermo o si muove lentamente, ma il ricevitore, la linea di base, il supporto e il software devono supportare tale funzione.
Un singolo terminale può utilizzare sia la tecnologia RTK di rete che le correzioni radio?
Alcuni progetti supportano più di un percorso di correzione, ma la compatibilità deve essere verificata a livello di ricevitore, protocollo, modem o radio, antenna, software e licenza. L'applicazione dovrebbe inoltre definire come seleziona o modifica le sorgenti.
Cosa devo inviare al PDS per la revisione del progetto RTK?
Inviare il tipo di veicolo, l'applicazione, la precisione richiesta, la fonte di correzione, il paese di destinazione, le dimensioni dello schermo, il sistema operativo, lo schema dell'antenna, le esigenze CAN/seriale, il numero di telecamere, lo schema di installazione, la quantità di prototipi e il volume di produzione previsto.
Pianificare l'intera catena di posizionamento
Un terminale GNSS RTK per veicoli robusti diventa prezioso quando viene progettato come parte integrante del veicolo, e non trattato come uno schermo isolato. È fondamentale partire dal risultato del lavoro, definire la correzione e il piano delle antenne, verificare le interfacce e l'alimentazione e testare il ripristino in caso di guasto nell'ambiente operativo reale.
Esaminate le soluzioni PDS per l'agricoltura di precisione , la soluzione di guida automatica per macchine agricole e la gamma di terminali veicolari PDS . Per una valutazione della configurazione, contattate PDS Technology utilizzando i recapiti sopra indicati.
Contattaci
📧Email: [email protected]
📞Tel:+86 13421822024
🌐Sito web: www.szpds.com
Disclaimer
Le informazioni contenute in questo articolo sono fornite a solo scopo di riferimento. PDS Technology Co., Ltd. declina ogni responsabilità per eventuali errori, omissioni o per l'inadeguatezza del contenuto ad applicazioni specifiche. Le specifiche del prodotto sono soggette a modifiche senza preavviso. Gli acquirenti sono tenuti a verificare tutti i dettagli tecnici con il nostro team prima dell'utilizzo.
Informazioni su PDS Technology
PDS Technology è un'azienda leader nella produzione OEM/ODM di terminali GNSS RTK ad alta precisione e computer di bordo, al servizio dei settori agricolo, edile, minerario, dei taxi e della logistica dal 2011.
Con oltre 15 anni di esperienza in ricerca e sviluppo nel settore automobilistico, offriamo dispositivi robusti e multi-OS (Android/Linux/OpenHarmony) dotati di posizionamento RTK con precisione centimetrica, protezione IP66 e funzionalità predisposte per l'intelligenza artificiale. I nostri stabilimenti certificati IATF16949 hanno prodotto oltre 100.000 unità distribuite a livello globale, detenendo oltre il 30% del mercato cinese dei terminali di guida automatica per macchine agricole. Esportiamo in Giappone, Stati Uniti, Regno Unito, Turchia, Russia e altri paesi.





