

Il terminale di guida automatica di un trattore si trova nel punto in cui convergono diverse decisioni ingegneristiche. Mostra il percorso di guida, segnala la qualità del posizionamento, scambia dati con il sistema di controllo dello sterzo e offre all'operatore un modo chiaro per supervisionare il lavoro. Sceglierne uno basandosi solo sulle specifiche tecniche è rischioso. Un terminale che sembra perfetto su una scrivania potrebbe risultare scomodo in una cabina stretta, difficile da leggere a mezzogiorno o incapace di scambiare i messaggi corretti con il veicolo.
Questa guida è destinata ai produttori di trattori, agli sviluppatori di sistemi di guida automatica, agli integratori di macchine agricole e agli acquirenti che si preparano a un progetto pilota. La domanda pratica non è "Quale schermo è il migliore?", ma "Quale configurazione completa funzionerà su questo trattore, con questo sistema di sterzo, in questi campi?".
1. Inizia con le esigenze dell'acquirente
Prima di richiedere un preventivo, descrivete dettagliatamente il lavoro da svolgere. Indicate il modello del trattore, l'impianto elettrico, lo schema della cabina, il metodo di sterzo, le colture da trattare, la dimensione del campo, la velocità di marcia prevista e la regione di utilizzo. Specificate se l'operatore segue una guida visiva o se supervisiona lo sterzo automatico. Queste due modalità di utilizzo possono condividere un ricevitore GNSS, ma le responsabilità di controllo sono diverse.
Spesso, il primo vero ostacolo è rappresentato dallo spazio di montaggio. Misurate l'area libera intorno al parabrezza, al volante, agli specchietti, alle leve e ai display esistenti. Annotate la normale distanza di visualizzazione e se è necessario utilizzare lo schermo con i guanti. Un terminale di guida GNSS compatto per trattori potrebbe essere una soluzione migliore rispetto a un display più grande, a condizione che mantenga i comandi visibili ed eviti l'utilizzo di una staffa lunga e flessibile.
La scheda dei requisiti dovrebbe anche indicare la fonte di correzione. La rete RTK richiede copertura mobile, credenziali, un protocollo compatibile e un piano per la riconnessione dopo un'interruzione. Una base locale e un collegamento radio sollevano questioni relative ad antenna, frequenza, portata e conformità regionale. Non lasciare il percorso di correzione come accessorio da scegliere dopo il terminale.
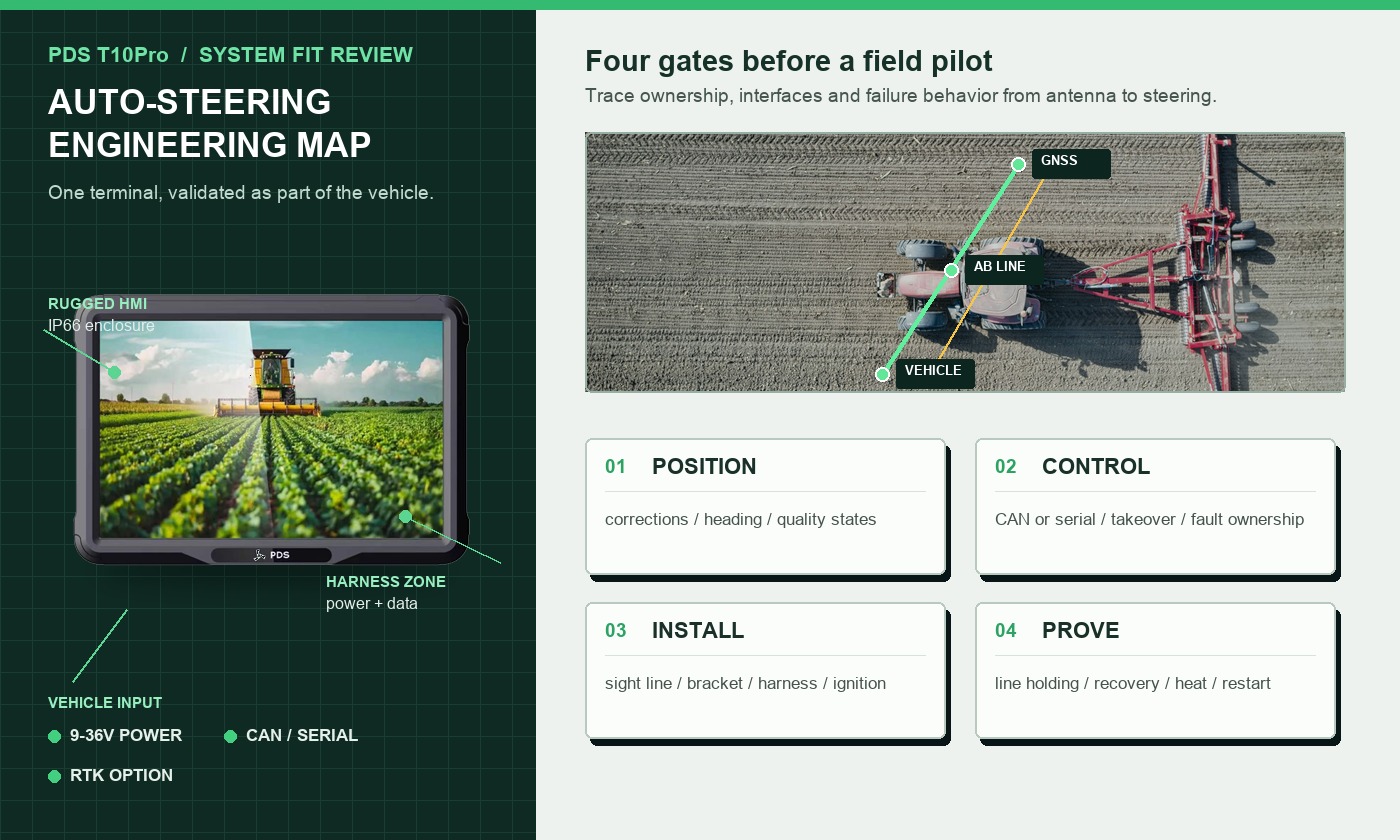
2. Separare la guida dal controllo dello sterzo.
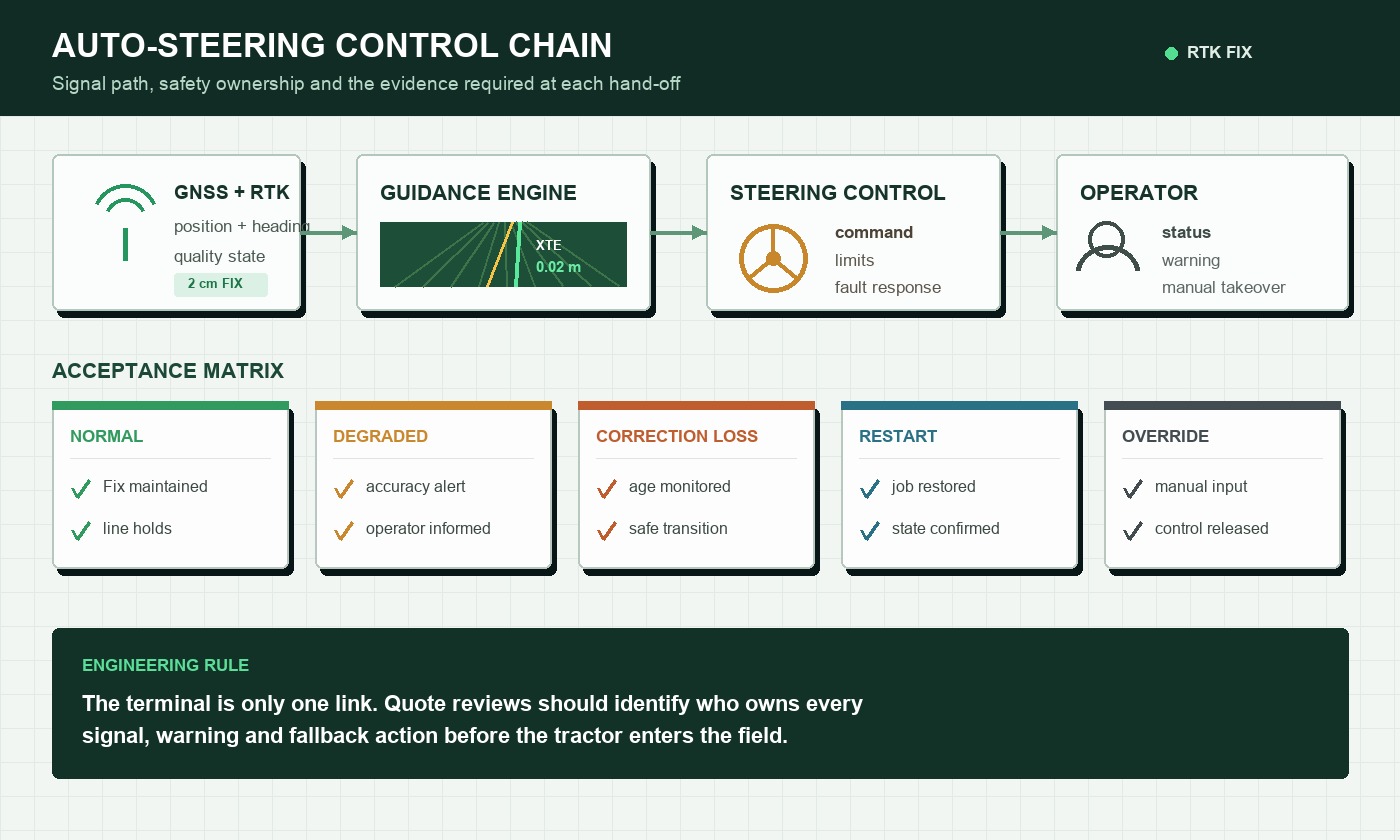
Il terminale e il controller dello sterzo possono essere dispositivi separati, oppure le loro funzioni possono essere integrate in un unico progetto. In entrambi i casi, è necessario definire i confini. Il ricevitore GNSS stima la posizione e la direzione. L'applicazione confronta il trattore con un percorso pianificato. Un controller trasforma l'errore di traiettoria in comandi di sterzata. L'operatore necessita di informazioni visibili sullo stato, avvisi e un sistema affidabile per il passaggio manuale al controllo del sistema.
Questa distinzione è importante in fase di acquisto. Chiedete chi è il proprietario dell'algoritmo di sterzo, chi fornisce il protocollo CAN o seriale e cosa fa il terminale quando la qualità del posizionamento si degrada. Se i dati di correzione si interrompono, lo schermo emette un avviso immediato? Lo sterzo si disattiva in modo prevedibile? L'operatore può ancora visualizzare l'ultimo stato di guida sicuro? Questi comportamenti devono essere valutati durante il collaudo di accettazione, non discussi in modo informale.
Per un progetto di terminale di sterzo automatico per trattore , inserire ciascuno di questi limiti di controllo nel documento di interfaccia prima di iniziare a lavorare sul software e sul cablaggio.
3. Specifiche chiave per il posizionamento
Il posizionamento RTK con precisione centimetrica è il risultato di un sistema complesso. La visibilità dei satelliti, il posizionamento delle antenne, la latenza di correzione, la configurazione del ricevitore, il multipath e l'applicazione influiscono sulle prestazioni sul campo. Chiedete ai fornitori di descrivere le condizioni alla base di una dichiarazione di precisione e di spiegare come il terminale segnala gli stati fisso, variabile e autonomo.
Per la guida automatica, il comportamento dell'orientamento merita la stessa attenzione. Un sistema a singola antenna può ricavare l'orientamento dal movimento; una configurazione a doppia antenna può fornire l'orientamento a bassa velocità, ma richiede una linea di base dell'antenna nota e un'installazione accurata. Specificare la frequenza di aggiornamento, gli output richiesti, il tempo di inizializzazione e il ripristino dopo aver guidato accanto ad alberi o edifici. La panoramica sui sistemi di aumento di GPS.gov è un utile promemoria del fatto che precisione, integrità e disponibilità sono problematiche correlate ma distinte.
4. Display e comandi dell'operatore
Il lavoro agricolo comporta abbagliamento, polvere, vibrazioni, turni lunghi e decisioni rapide a fine campo. Esaminate le schermate del software alla distanza di visualizzazione prevista. Valori importanti come lo stato di correzione, l'errore di traiettoria trasversale, la velocità, lo stato di allarme e l'innesto dello sterzo devono rimanere leggibili senza costringere l'operatore a studiare il display.
La luminosità è solo un aspetto della leggibilità all'aperto. Riflessi, angolo di visuale, vetro di copertura, intervallo di attenuazione, contrasto cromatico e angolo di montaggio sono tutti fattori importanti. Se l'operatore indossa i guanti, testare le impostazioni touch di produzione e i tasti fisici. L'utilizzo notturno richiede inoltre una retroilluminazione sufficientemente bassa e un'interfaccia che non riempia la cabina di riflessi.
5. Interfacce del veicolo e alimentazione
Elencare ogni connessione specificandone la funzione. Una richiesta per "CAN" è incompleta senza specificare il bitrate, la proprietà del messaggio, la terminazione, il connettore, i requisiti di isolamento e il driver o l'API previsti. Applicare la stessa disciplina a RS232, RS485, Ethernet, USB, telecamere, GPIO, uscite GNSS, modem e radio.
L'alimentazione del veicolo richiede un proprio schema elettrico. Verificare l'intervallo di ingresso, il comportamento dell'ACC, il fusibile, la messa a terra, la risposta all'avviamento, la protezione contro l'inversione di polarità e la sequenza di spegnimento. Decidere se l'applicazione deve salvare un'operazione quando l'accensione viene disinserita e per quanto tempo il terminale può rimanere attivo. Un intervallo di ingresso stabile da 9 a 36 V è utile su molte piattaforme di trattori, ma è comunque necessario validare l'intero cablaggio e le condizioni del veicolo.
6. La robustezza è più di un semplice numero IP
Un terminale di sterzo automatico per applicazioni agricole dovrebbe essere valutato come un sistema installato. La protezione IP66 può resistere a polvere e acqua in condizioni di prova definite, ma connettori esposti, ingressi dei cavi, fori delle staffe e guarnizioni danneggiate possono comunque rappresentare punti deboli. Chiedete quale configurazione è stata testata e se i relativi connettori sono stati accoppiati correttamente.
Anche la temperatura, le vibrazioni, gli urti, l'esposizione ai raggi UV, le sostanze chimiche e il lavaggio ad alta pressione possono influire. Verificate la temperatura prevista della cabina dopo aver parcheggiato al sole, non solo la temperatura esterna. Un display che funziona al mattino ma si attenua o si riavvia dopo diverse ore non è pronto per la stagione lavorativa.
7. Una lista di controllo comparativa per i terminali preselezionati
| Zona | Prove da richiedere | Domanda sul campo |
|---|---|---|
| Posizionamento | Modello del ricevitore, schema dell'antenna, protocollo di correzione, output di qualità | Con quale rapidità il sistema si riprende in prossimità di ostacoli? |
| Display | Dati di luminosità, modalità touch, esempio di visualizzazione | L'operatore può leggerlo e utilizzarlo sia a mezzogiorno che di notte? |
| I/O del veicolo | Pinout, schema del cablaggio, documentazione del protocollo | L'unità di produzione comunica con il controllore di destinazione? |
| Energia | Intervallo di ingresso, sequenza ACC, protezione e assorbimento di corrente | Cosa succede durante l'avviamento e i cicli rapidi di accensione? |
| Montaggio meccanico | Dimensioni, disegno della staffa, spazio libero del connettore | Rimane leggibile e stabile anche su terreni accidentati? |
| Ciclo vitale | Assistenza software, gestione delle modifiche, riparazione e piano di garanzia. | La stessa configurazione può essere supportata anche in fase di implementazione? |
8. Configurazioni PDS da esaminare
Per una cabina del trattore compatta e un'interfaccia di guida mirata, il PDS T7 offre un formato da 7 pollici con tasti funzione frontali, opzioni Android o Linux, UM982 RTK opzionale, protezione IP66 e alimentazione del veicolo da 9 a 36 V. Le sue dimensioni ridotte possono essere un vantaggio in situazioni in cui lo spazio di montaggio e la visibilità dell'operatore sono limitati.
Il PDS T10Pro rappresenta un punto di partenza più solido quando un'applicazione di guida autonoma richiede una maggiore area dello schermo, Android 11/13, RTK UM482 o UM982 opzionali, una radio 410–470 MHz opzionale, ingressi per telecamera e molteplici connessioni CAN o seriali. Le combinazioni esatte di interfacce devono essere verificate rispetto alla distinta base del progetto.
Per un'interfaccia HMI multivista di grandi dimensioni, il PDS T12 offre un display da 12,1 pollici, opzioni Android o Linux, RTK opzionale, doppia porta CAN, seriale, Ethernet, GPIO e fino a quattro connessioni per telecamere. È la soluzione ideale quando l'operatore deve visualizzare contemporaneamente indicazioni, informazioni di implementazione, allarmi e immagini delle telecamere.
9. Configurazioni consigliate per tipologia di progetto
Non esiste un terminale "migliore" universale, ma una configurazione iniziale sensata può abbreviare il periodo di prova:
- Sistema di guida visiva in cabina compatta: terminale da 7 pollici, tasti funzione chiari, RTK a singola antenna laddove sia accettabile la rilevazione della direzione tramite movimento e staffa corta e rigida.
- Sistema di sterzo automatico retrofit: terminale Android da 10 pollici, ricevitore RTK abbinato alla sorgente di correzione, collegamento CAN o seriale documentato al controller e spegnimento a motore acceso testato.
- Trattore OEM integrato: terminale e cablaggio progettati nella cabina, immagine software controllata, tracciabilità della produzione, proprietà dei messaggi definita e processo di sostituzione dei componenti.
- Agricoltura di precisione multifunzione: terminale da 12 pollici dove mappe, telecamere, dati degli attrezzi e registri di lavoro devono essere visualizzati simultaneamente.
10. Eseguire il test pilota su un campo reale
Un test al banco può confermare l'avvio e la comunicazione. Non può però dimostrare l'installazione sul trattore. Utilizzare la staffa, i cavi, le antenne, il servizio di correzione, il controller dello sterzo e l'immagine software previsti. Lavorare su un campo normale con passaggi rettilinei, capezzagne, pendii, tratti accidentati e parziale ostruzione del cielo.
Registrare il tempo di inizializzazione, la disponibilità della soluzione fissa, il mantenimento della linea, il comportamento pass-to-pass, il recupero della correzione, la leggibilità dello schermo, la risposta al tocco, la stabilità del connettore e la temperatura. Ripetere gli avvii del motore. Interrompere il collegamento di correzione. Verificare che gli avvisi siano comprensibili e che il passaggio manuale funzioni senza esitazioni. Conservare registri, foto, versioni del firmware e misurazioni dell'antenna insieme ai risultati del test.
Domande frequenti
Uno schermo più grande migliora la precisione del sistema di sterzata automatica?
No. Le dimensioni dello schermo influiscono sull'usabilità, non sul risultato di posizionamento effettivo. La precisione dipende dal ricevitore, dalle antenne, dai dati di correzione, dall'installazione, dagli algoritmi e dalle condizioni operative. Scegliere le dimensioni del display in base alle esigenze dell'operatore e al numero di elementi che devono rimanere visibili.
Un singolo terminale può funzionare con trattori di marche diverse?
Spesso, ma il cablaggio, il montaggio, l'interfaccia di sterzo, il comportamento dell'alimentazione e i messaggi del veicolo possono variare. Considera ogni piattaforma del trattore come una configurazione che richiede un cablaggio documentato e un breve test di accettazione.
Cosa va congelato prima della produzione su larga scala?
Bloccare la distinta base del terminale, i codici dei componenti del ricevitore, del modem o della radio, dell'antenna e del cavo, la piedinatura del connettore, la staffa, l'immagine del software, la versione del protocollo, i limiti di test, l'etichettatura, l'imballaggio e il processo di gestione delle modifiche.
Scegli il sistema installato, non solo il display
Il terminale di sterzo automatico ideale per un trattore è quello che si adatta alla cabina, riceve correzioni affidabili, comunica con il sistema di sterzo, resiste all'ambiente del veicolo e informa l'operatore su ciò che sta accadendo. Si può stilare una lista di candidati in base ai requisiti, per poi lasciare che sia il campo a decidere.
Esaminate la soluzione di guida automatica per macchine agricole di PDS , esplorate la gamma di terminali per veicoli PDS oppure contattate PDS Technology per discutere di un terminale per trattori, un cablaggio, una configurazione RTK o un progetto OEM/ODM.
Contattaci
📧Email: [email protected]
📞Tel:+86 13421822024
🌐Sito web: www.szpds.com
Disclaimer
Le informazioni contenute in questo articolo sono fornite a solo scopo di riferimento. PDS Technology Co., Ltd. declina ogni responsabilità per eventuali errori, omissioni o per l'inadeguatezza del contenuto ad applicazioni specifiche. Le specifiche del prodotto sono soggette a modifiche senza preavviso. Gli acquirenti sono tenuti a verificare tutti i dettagli tecnici con il nostro team prima dell'utilizzo.
Informazioni su PDS Technology
PDS Technology è un'azienda leader nella produzione OEM/ODM di terminali GNSS RTK ad alta precisione e computer di bordo, al servizio dei settori agricolo, edile, minerario, dei taxi e della logistica dal 2011.
Con oltre 15 anni di esperienza in ricerca e sviluppo nel settore automobilistico, offriamo dispositivi robusti e multi-OS (Android/Linux/OpenHarmony) dotati di posizionamento RTK con precisione centimetrica, protezione IP66 e funzionalità predisposte per l'intelligenza artificiale. I nostri stabilimenti certificati IATF16949 hanno prodotto oltre 100.000 unità distribuite a livello globale, detenendo oltre il 30% del mercato cinese dei terminali di guida automatica per macchine agricole. Esportiamo in Giappone, Stati Uniti, Regno Unito, Turchia, Russia e altri paesi.





