

Um terminal de orientação GNSS para tratores transforma dados de posição em uma linha que o motorista pode usar. Na tela, o resultado parece simples: um ícone de trator, uma linha AB, erro de desvio lateral, velocidade e alguns símbolos de status. Por trás dessa visualização, existe uma cadeia de medições de satélite, dados de correção, instalação de antenas, cálculos do receptor, software de campo, potência do veículo e decisões do operador.
Compreender essa cadeia ajuda os compradores a evitar dois erros comuns. O primeiro é tratar o terminal como um visor comum. O segundo é presumir que um único valor de precisão descreve como todo o sistema se comportará em todo o campo. Esta explicação acompanha o sinal da antena até a cabine e mostra o que deve ser verificado antes da implementação.
1. O que é um terminal de orientação GNSS para tratores?
Um terminal de orientação é um computador robusto instalado na cabine que recebe ou calcula a posição e fornece instruções de direção para trabalhos agrícolas. Dependendo da configuração, ele também pode armazenar limites de campo, criar linhas paralelas, calcular a área coberta, exibir dados de implementos, registrar tarefas, mostrar imagens de câmeras ou se comunicar com outro controlador de direção.
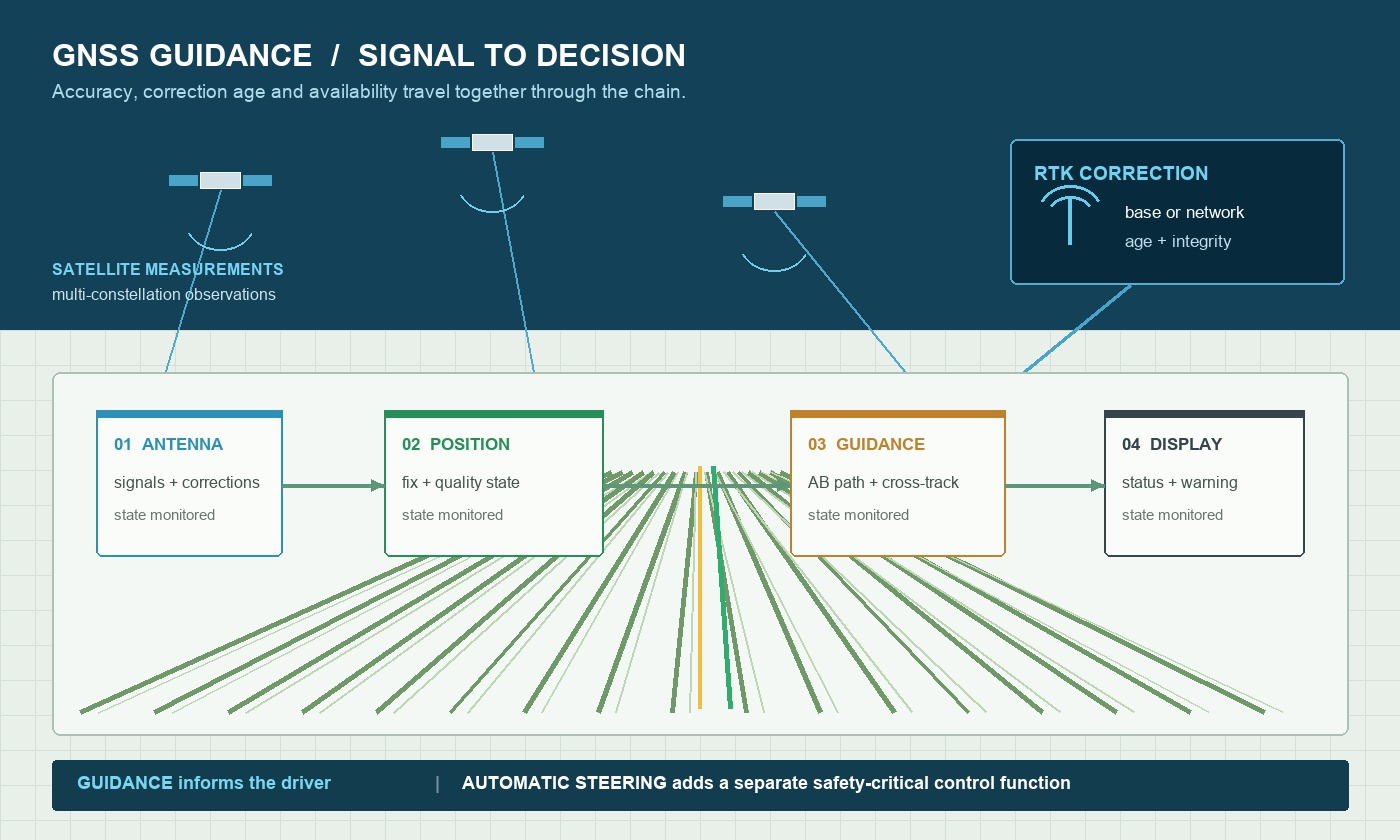
A orientação visual e a direção automática não devem ser confundidas. Um sistema de orientação visual indica ao motorista a trajetória planejada. Um sistema de direção automática adiciona um controlador e um atuador que movimentam o mecanismo de direção. Alguns projetos combinam as funções de forma integrada, mas a responsabilidade pelos comandos de direção, desativação e retomada do controle manual deve permanecer clara.
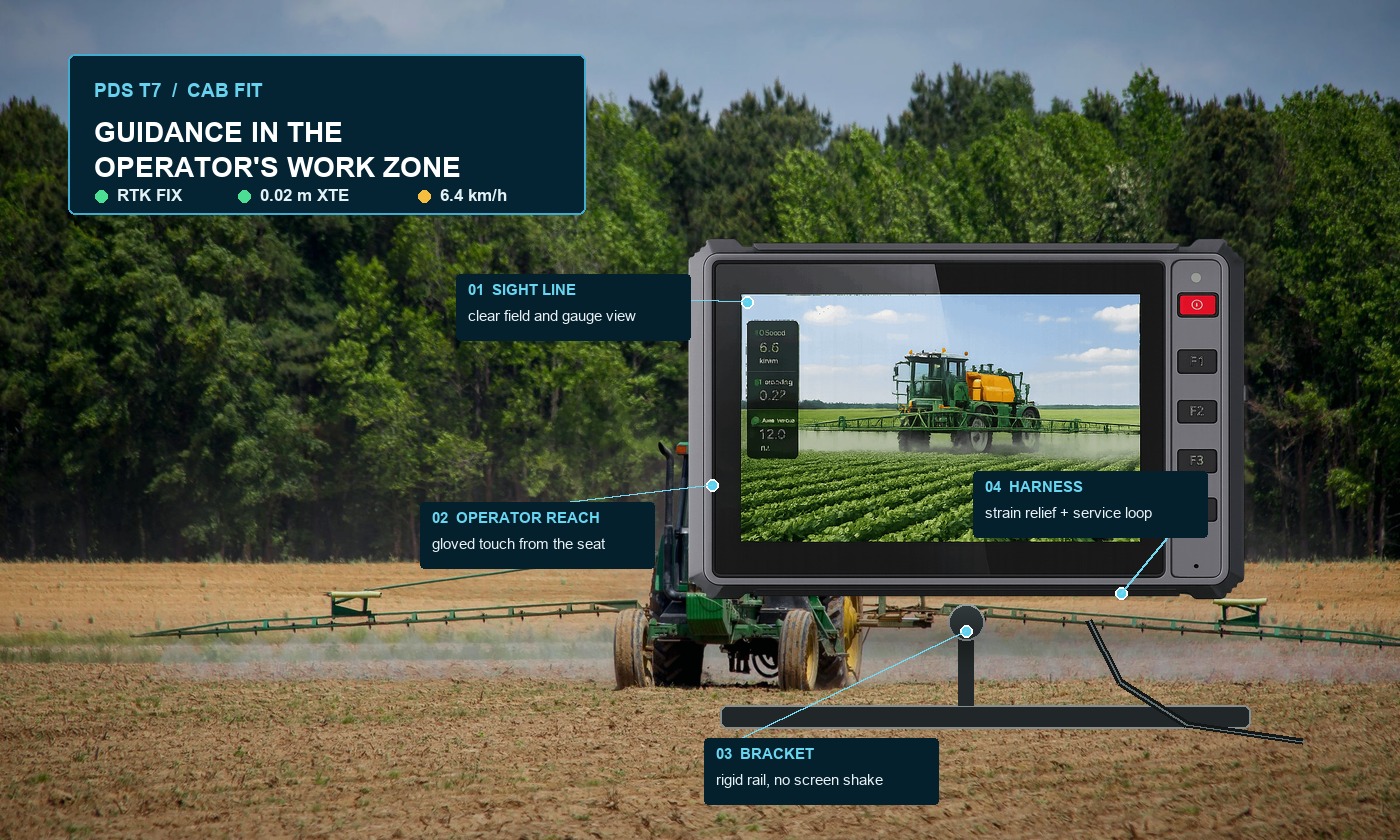
O terminal deve estar na cabine porque é a janela do operador para o sistema de posicionamento. Se o estado do GNSS mudar de fixo para flutuante, se os dados de correção ficarem desatualizados ou se um controlador se desconectar, o visor deve comunicar esse estado de forma rápida e clara.
Um terminal de orientação GNSS para tratores deve, portanto, ser avaliado pela clareza com que reporta as mudanças nas condições, e não apenas pelo mapa que exibe em céu aberto.
2. Como funciona a cadeia de posicionamento
Os sinais de satélite chegam à antena do veículo.
Os satélites GNSS transmitem informações de tempo e órbita. A antena do veículo recebe sinais de vários satélites, frequentemente em múltiplas constelações e faixas de frequência. O receptor usa essas medições para estimar a posição. Céu limpo ajuda; árvores, edifícios, estruturas da cabine e equipamentos de rádio próximos podem bloquear ou refletir os sinais.
As correções RTK melhoram a solução.
O GNSS padrão geralmente não é suficiente para trabalhos repetitivos em linha reta. O RTK utiliza observações de uma fonte de referência conhecida para corrigir erros que afetam o receptor móvel. As correções podem chegar de uma rede via 4G ou de uma base local via rádio. O receptor então tenta resolver uma solução fixa. A visão geral do posicionamento de alta precisão da u-blox explica como o hardware do receptor, os algoritmos, as antenas e os dados de correção contribuem para o resultado.
O aplicativo converte a posição em orientação.
O aplicativo compara a posição e a direção atuais do veículo com uma trajetória planejada. Ele calcula o erro de desvio lateral e desenha a vista de orientação. Uma tarefa simples pode usar uma linha AB. Trabalhos mais avançados podem incluir curvas, limites de cabeceiras, mapas de cobertura, estados de seção, largura do implemento e registros de campo salvos.
O operador responde ao estado de orientação
O motorista segue a linha ou supervisiona um controlador de direção separado. Uma interface bem projetada torna óbvio quando a posição é confiável, quando a precisão diminuiu e quando o controle manual é necessário. O design de status não é mero enfeite; faz parte de um trabalho seguro e repetível.
3. Precisão, repetibilidade e disponibilidade
Esses termos descrevem coisas diferentes. Precisão é a proximidade da posição real sob condições específicas. Repetibilidade é a capacidade de retornar ao mesmo caminho posteriormente. Disponibilidade é a proporção do tempo de trabalho durante o qual o estado de posicionamento necessário é utilizável. Um folheto pode enfatizar a melhor precisão, mas mencionar pouco sobre inicialização e recuperação.
Pergunte como o sistema se comporta após passar por uma linha de árvores, fazer uma curva perto de um galpão ou perder a conexão de correção por alguns minutos. Registre o tempo necessário para recuperar uma solução fixa e se o aplicativo mantém ou suspende a orientação. Para operações sazonais, a repetibilidade ao longo de horas ou dias pode ser mais importante do que um único teste curto em céu aberto.
4. Rumo com antena única e antena dupla
Um trator em movimento pode obter a direção a partir de posições consecutivas, mas a estabilidade da direção diminui em velocidades muito baixas ou quando parado. Um sistema de antena dupla pode calcular a orientação a partir da linha de base conhecida entre as antenas. Isso pode ser útil em aplicações que necessitam da direção antes do início do movimento do trator.
A instalação de duas antenas não dispensa a devida atenção aos detalhes. O comprimento da base, a orientação, o comprimento dos cabos, a rigidez da montagem e a calibração devem ser compatíveis com a configuração do receptor. As antenas devem ter uma visão adequada do céu e não devem se mover independentemente devido à vibração da cabine.
5. Opções de correção para tratores
A tecnologia Network RTK é conveniente em locais com cobertura móvel e serviço de correção confiáveis. Verifique os protocolos suportados, a responsabilidade do SIM e do modem, o gerenciamento de login, o uso de dados, o roaming, a cobertura regional e o que o sistema faz quando a conexão cai.
Uma base local com rádio pode dar suporte a trabalhos fora da área de cobertura celular, mas isso implica em etapas de instalação, levantamento de coordenadas, ajuste da altura da antena, alcance do rádio, regulamentações de frequência e manutenção. A frequência de rádio especificada deve ser adequada ao mercado de destino. Se o trator se deslocar entre regiões, um único plano de correção pode não ser suficiente.
A operação híbrida pode ser útil para frotas que trabalham tanto perto de uma rede quanto em campos remotos. Nesse caso, o aplicativo deve mostrar qual fonte está ativa e gerenciar a mudança de fonte sem confundir o operador.
6. Especificações principais do terminal
| Especificação | Por que isso é importante em um trator? | O que verificar |
|---|---|---|
| Mostrar | As sinalizações e avisos devem ser visíveis tanto ao sol quanto à noite. | Brilho, reflexos, atenuação, ângulo de visão, uso de luvas |
| GNSS/RTK | Determina os estados de posição e as entradas de correção suportadas. | Opções do receptor, protocolos, taxa de atualização, saídas, antenas |
| Potência do veículo | Os ciclos de partida e ignição podem interromper o funcionamento. | Faixa de entrada, comportamento do ACC, proteção, desligamento e consumo de corrente. |
| Interfaces | Conecta controladores, implementos, câmeras e ferramentas de serviço. | Pinagem e suporte de software CAN/serial/Ethernet/USB/GPIO |
| Design ambiental | Poeira, umidade, calor e vibração afetam a confiabilidade. | Classificação IP, temperatura, vedação do conector, evidências de teste |
| Ciclo de vida do software | Os dados de campo e a compatibilidade do aplicativo devem permanecer compatíveis após as atualizações. | Imagem do SO, SDK, método de atualização, recuperação e controle de alterações |
7. Considerações sobre a integração na cabine
Comece com um desenho em escala da cabine. O terminal não deve obstruir a visão frontal, os espelhos, os indicadores, as luzes de advertência ou os controles de uso frequente. Mantenha o suporte ao alcance confortável e evite um braço longo que amplifique a vibração. Deixe espaço suficiente para os conectores e o raio de curvatura dos cabos.
Os cabos de antena e os chicotes elétricos do veículo devem seguir rotas protegidas. Mantenha-os afastados de bordas afiadas, superfícies quentes, peças móveis e fontes de ruído elétrico. Identifique ambas as extremidades. Se os instaladores precisarem tomar decisões em campo, o projeto não está finalizado.
A integração do software deve ser testada na imagem do sistema operacional de produção. Confirme o tempo de inicialização, o comportamento do armazenamento, a recuperação de aplicativos, a sincronização de tempo, os drivers seriais e CAN e o tratamento de dados inesperados. Um terminal que executa um aplicativo de demonstração sem problemas pode apresentar comportamento diferente com registro de logs, mapas, sincronização sem fio e transmissões de câmera ativos simultaneamente.
8. Terminais PDS para projetos de orientação
O PDS T7 é um ponto de partida prático para uma interface de orientação compacta. Ele combina um visor de 7 polegadas com resolução de 1024×600, teclas de função frontais, opções de Android 10 ou Linux, RTK UM982 opcional, proteção IP66, entrada de 9–36V e uma faixa de operação especificada de −20°C a 70°C. Os compradores devem confirmar a configuração exata do GNSS, modem, interface e chicote de cabos para o seu projeto.
Quando a aplicação exige um mapa maior, mais informações simultâneas, correções de rádio ou múltiplas câmeras, o PDS T10Pro pode ser mais adequado. Seu formato de 10,1 polegadas, plataforma Android, módulos RTK e de rádio opcionais e interfaces veiculares o tornam uma base útil para sistemas agrícolas integrados.
Para uma interface homem-máquina (IHM) agrícola de tela grande, o PDS T12 adiciona um display de 12,1 polegadas e um conjunto mais amplo de conexões para câmeras e veículos. A escolha correta depende do espaço disponível na cabine e do fluxo de trabalho, e não da escolha do painel maior.
9. Teste de aceitação em campo
Instale a antena final, o suporte, o chicote de fios, o link de correção e o aplicativo. Comece com partidas a frio e ciclos de ignição repetidos. Meça o tempo até a primeira posição e o tempo até o RTK ficar fixo. Em seguida, percorra trechos retos, curvas, cabeceiras, declives e seções próximas a árvores ou estruturas.
Interrompa os dados móveis ou as correções de rádio e observe o aviso, o estado da posição e a recuperação. Verifique a legibilidade da tela em diferentes ângulos de incidência solar. Trabalhe com luvas. Deixe o terminal funcionando durante o período mais quente do dia. Salve os registros e compare o resultado da orientação com uma referência acordada. O piloto deve finalizar com um registro escrito de aprovação/reprovação, e não com uma impressão geral.
Perguntas frequentes
Todos os terminais de orientação para tratores incluem RTK?
Não. Alguns terminais usam GNSS padrão, enquanto outros oferecem receptores RTK internos opcionais ou aceitam posição de um receptor externo. Confirme o módulo exato e a entrada de correção na configuração citada.
Um terminal de orientação é o mesmo que um controlador de direção automática?
Não necessariamente. Um terminal pode fornecer orientação visual sem controlar o sistema de direção. Em um projeto automatizado, defina qual dispositivo calcula os comandos de direção e como funcionam o desengate e a retomada do controle manual.
Qual é o detalhe de instalação mais importante?
Não existe um único detalhe, mas a estabilidade da antena e a visibilidade do céu, a montagem rígida do visor, a passagem segura dos cabos e a alimentação correta do veículo são causas frequentes de problemas evitáveis. Revisem todos esses pontos juntos antes do voo.
Torne as diretrizes compreensíveis.
Um terminal de orientação GNSS confiável para tratores faz mais do que simplesmente desenhar uma linha. Ele transforma uma complexa cadeia de posicionamento em informações confiáveis para o operador e torna visíveis as condições adversas antes que elas afetem o trabalho. Os requisitos, a instalação e a experiência em campo devem orientar a seleção final.
Explore a solução de agricultura de precisão da PDS , analise os computadores veiculares robustos da PDS ou entre em contato com a PDS Technology para obter informações sobre terminais de orientação GNSS, opções RTK, chicotes elétricos ou soluções OEM/ODM.
Contate-nos
📧E-mail: [email protected]
📞Tel.: +86 13421822024
🌐Site: www.szpds.com
Isenção de responsabilidade
As informações contidas neste artigo são apenas para referência. A PDS Technology Co., Ltd. não se responsabiliza por erros, omissões ou inadequação do conteúdo para aplicações específicas. As especificações do produto estão sujeitas a alterações sem aviso prévio. Os compradores devem verificar todos os detalhes técnicos com nossa equipe antes do uso.
Sobre a PDS Technology
A PDS Technology é uma fabricante líder de OEM/ODM de terminais GNSS RTK de alta precisão e computadores veiculares, atendendo aos setores de agricultura, construção, mineração, táxi e logística desde 2011.
Com mais de 15 anos de experiência em P&D para o setor automotivo, oferecemos dispositivos robustos e multi-SO (Android/Linux/OpenHarmony) com posicionamento RTK de precisão centimétrica, proteção IP66 e desempenho preparado para IA. Nossas fábricas com certificação IATF16949 produziram mais de 100.000 unidades, distribuídas globalmente, e detêm mais de 30% do mercado chinês de terminais de direção autônoma para o setor agrícola. Exportamos para o Japão, EUA, Reino Unido, Turquia, Rússia e outros países.





