

Ein robustes RTK-GNSS-Fahrzeugterminal ist mehr als nur ein Satellitenempfänger am Armaturenbrett. Es vereint hochpräzise Positionsbestimmung, Bedienerdisplay, Fahrzeugenergiemanagement, Kommunikations- und Maschinenschnittstellen in einem fest installierten Gerät. Diese Kombination ist entscheidend für Traktoren, Grader, Bagger, Bergbaufahrzeuge und andere Maschinen, bei denen die Positionsbestimmung auch unter Vibrationen, bei Arbeiten in staubiger Umgebung oder außerhalb des Mobilfunknetzes zuverlässig erfolgen muss.
Kurz gesagt: GNSS liefert die Satellitenmessungen, RTK ergänzt die Korrekturdaten, und das Fahrzeugterminal wandelt die resultierende Position in ein für den Bediener oder das Steuerungssystem nutzbares Format um. Für ein vollständiges Projekt werden jedoch noch die passenden Antennen, eine Korrekturquelle, Software, Montagevorrichtungen, Verkabelung und ein Ausweichverfahren benötigt. Der Kauf eines RTK-fähigen Moduls allein reicht nicht aus, um das System zu vervollständigen.
Was ist ein robustes RTK-GNSS-Fahrzeugterminal?
Für die Einsatzplanung, Routenanzeige, Geofencing und allgemeine Fahrzeugortung mag ein Standard-Navigationsgerät ausreichend sein. Präzisionsarbeiten erfordern jedoch eine deutlich genauere und präzisere Positionierung. Traktorlenkung, automatisches Lenken, Planieren, Maschinensteuerung, wiederholbare Feldarbeiten und einige Vermessungsaufgaben erfordern eine wesentlich genauere und konsistentere Positionierung.
RTK (Real-Time Kinematic Positioning) nutzt Trägerphasenmessungen in Verbindung mit Korrekturen einer lokalen Basisstation oder eines Netzwerkdienstes. Die von u-blox veröffentlichte Übersicht zur hochpräzisen Positionierung erklärt, dass Empfänger, RTK-Algorithmus, Antennen und Korrekturdaten alle Bestandteil der Lösung sind. Je nach Auslegung und Bedingungen kann dieses System zentimetergenaue Positionsinformationen für einen fahrenden Rover liefern.
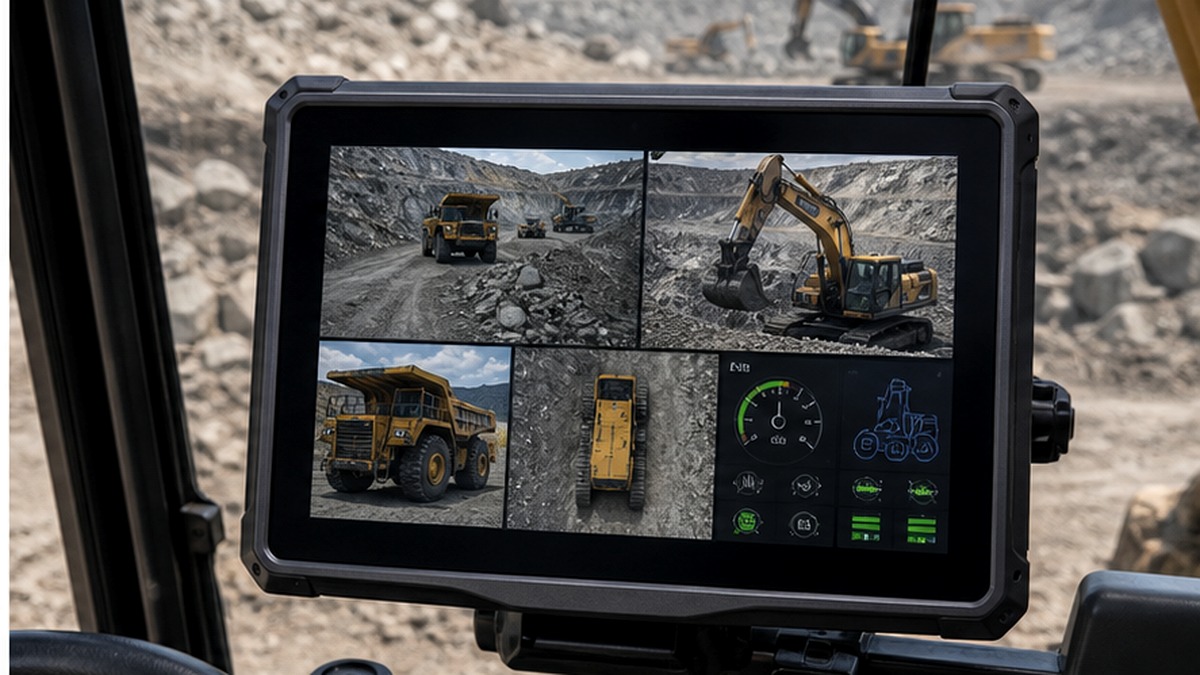
Das robuste Terminal ist der in der Fahrerkabine befindliche Teil dieser Kette. Es kann Führungslinien, Korrekturstatus, Maschinendaten, Kamerabilder, Alarme oder Arbeitsberichte anzeigen. Außerdem kann es über CAN, seriell, Ethernet, USB, 4G, WLAN oder Bluetooth Informationen mit einem Lenksteuergerät, einer Motorsteuerung, einem Anbaugerät, einem Modem, einem Funkgerät, einer Cloud-Plattform oder anderen Geräten austauschen.
Wie RTK an einem Fahrzeug funktioniert
Ein praktischer RTK-Workflow umfasst fünf Phasen.
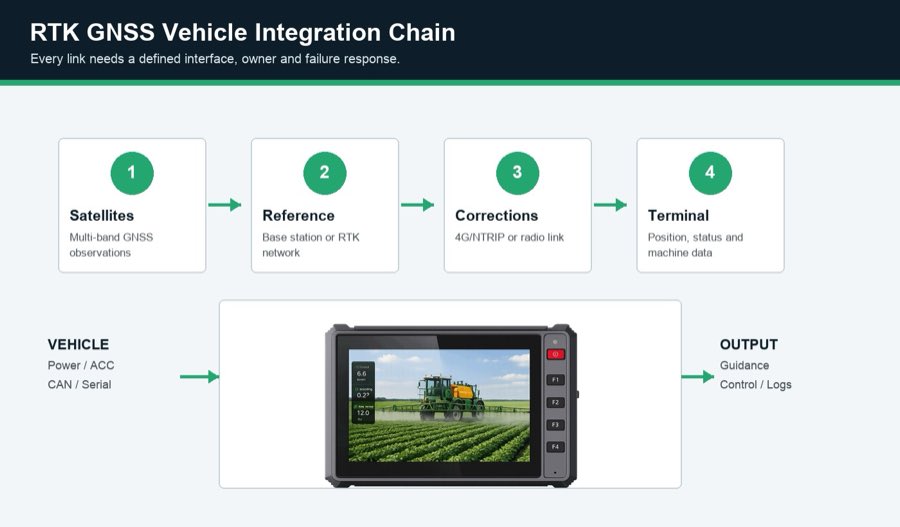
- Der GNSS-Empfänger empfängt mehrere Satellitenkonstellationen. Der Empfang mehrerer Konstellationen und Frequenzen kann die Verfügbarkeit verbessern, die Antenne benötigt jedoch weiterhin freie Sicht zum Himmel.
- Eine Referenzquelle schätzt die aktuellen Fehler. Dies kann eine lokale Basisstation, ein regionales RTK-Netzwerk oder ein anderer Korrekturdienst sein.
- Die Korrekturen erreichen das Fahrzeug. Gängige Übertragungswege sind eine Internetverbindung via 4G oder ein dediziertes UHF-Funkgerät. Abdeckung, Datenformat, Zugangsdaten, Latenz und Betriebskosten müssen bestätigt werden.
- Der Empfänger berechnet eine hochpräzise Lösung. Die Anwendung sollte zwischen festen, Gleitkomma-, Differenzial- und Standalone-Zuständen unterscheiden, anstatt alle Ergebnisse als gleich zuverlässig darzustellen.
- Das Terminal übermittelt die Position an das Arbeitssystem. Die Führungssoftware kann eine Linie zeichnen, während ein Auto-Steering-Controller Kurs, Position, Geschwindigkeit und Maschinendaten zur Steuerung der Bewegung nutzt.
Referenzinfrastruktur ist nicht theoretisch. Das NOAA Continuously Operating Reference Station Network beispielsweise stellt GNSS-Beobachtungen bereit, die Nutzern helfen, ihre Positionsgenauigkeit zu verbessern. Kommerzielle RTK-Netzwerke nutzen ein ähnliches Referenzstationskonzept für Echtzeit-Felddienste, wobei Abdeckung und Abonnementmodelle je nach Land variieren.
Das Terminal kann selbst keine Genauigkeit garantieren.
Eine Spezifikation wie „RTK auf Zentimeterebene“ beschreibt eine Leistungsfähigkeit unter geeigneten Bedingungen, nicht aber eine Garantie für jede Installation. Bäume, Gebäude, Metalldächer von Fahrerhäusern, nahegelegene Funkgeräte, minderwertige Antennenkabel, Mehrwegeausbreitung, eine lange Basislinie, Korrekturlatenz und eine ungünstige Satellitengeometrie können das Ergebnis beeinflussen. Ebenso können Softwarefehler, wie die Verwendung des falschen Koordinatensystems oder die Behandlung einer Gleitkomma-Lösung als Fixpunkt, das Ergebnis verändern.
Vor dem Einsatz muss das tatsächlich benötigte Ergebnis definiert werden. Eine Sprühanlage benötigt beispielsweise eine hohe Wiederholgenauigkeit von Durchgang zu Durchgang. Ein Grader benötigt möglicherweise eine präzise Höhenmessung. Eine Flottenplattform benötigt unter Umständen nur eine Positionsbestimmung auf Fahrspur- oder Meterebene und profitiert daher kaum von einem RTK-Abonnement. Die Genauigkeitsanforderungen sollten als Abnahmetest formuliert werden und Umgebungsbedingungen, Geschwindigkeit, Korrekturquelle, Initialisierungszeit, Ausfalldauer und zulässige Wiederherstellungszeit berücksichtigen.
Wichtige Spezifikationen
| Spezifikation | Was ist zu überprüfen? | Warum es das Projekt beeinflusst |
|---|---|---|
| GNSS/RTK-Empfänger | Konstellationen, Frequenzen, RTK-Modul, Aktualisierungsrate, Ausgabeprotokolle | Ermittelt die Kompatibilität mit dem Positionierungsdesign und der Anwendung. |
| Korrektureingabe | NTRIP oder Netzwerkdienst, Funkoption, RTCM-Kompatibilität, Anmeldeinformationen | Kein Korrekturpfad bedeutet keine RTK-Fixlösung |
| Antennensystem | Einzel- oder Doppelantenne, Stecker, Kabeldämpfung, Massefläche, Montageposition | Die Qualität der Installation kann genauso wichtig sein wie die Leistungsfähigkeit des Empfängers. |
| Fahrzeugschnittstellen | CAN, RS232, RS485, Ethernet, GPIO, Kameraeingänge, Pinbelegung | Verbindet die Positionierung mit Lenkung, Sensoren, Kameras und Maschinendaten. |
| Leistung und Zündung | Spannungsbereich, Überspannungsschutz, ACC-Verhalten, verzögerte Abschaltung | Verhindert Neustarts, Dateibeschädigung und Akkuentladung. |
| Umweltgestaltung | Schutzart, Betriebstemperatur, Vibrationsfestigkeit, Steckerabdichtung | Gewährleistet die Nutzbarkeit des Terminals im tatsächlichen Fahrzeugumfeld |
| Anzeige und Bedienelemente | Helligkeit, optische Verklebung, Berührungsverhalten, Tasten, Montagereichweite | Der Bediener muss das System während der gesamten Schicht lesen und steuern können. |
PDS RTK-fähige Terminaloptionen
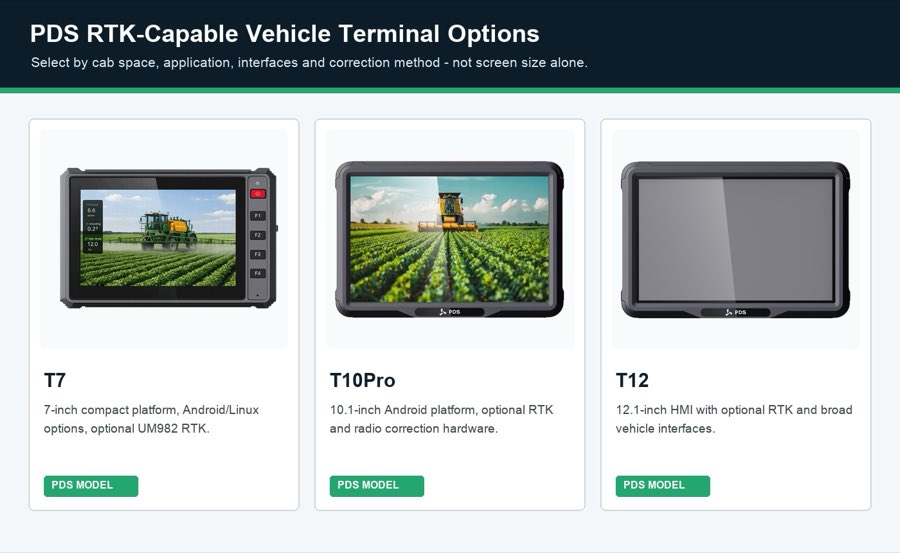
PDS Technology bietet verschiedene Fahrzeugcomputer-Plattformen an, die für RTK-Projekte konfiguriert werden können. Die richtige Wahl hängt weniger vom größten Display ab als vielmehr von Bildschirmgröße, Software, Schnittstellen und Installationsbedingungen.
| PDS-Modell | Veröffentlichter Startpunkt | Typische Passform |
|---|---|---|
| T7 | 7 Zoll, Android oder Linux, optional UM982 RTK, IP66, 9–36 V DC | Kompakte Kabinen und zielgerichtete Führungs- oder Maschinensteuerungsbildschirme |
| T10Pro | 10,1 Zoll, Android 11/13, optional UM482 oder UM982 RTK, optionales 410-470 MHz Funkmodul, IP66 | Landwirtschaft, mit Kameras ausgestattete Fahrzeugflotten und Projekte, die eine höhere Anwendungsleistung erfordern |
| T12 | 12,1-Zoll-Display, wahlweise Android oder Linux, optional UM982/UMD982 RTK, CAN-/seriell-/Ethernet-/Kameraschnittstellen, Schutzart IP66 | Große Traktoren, Mähdrescher, Baumaschinen und Mehrfenster-HMIs |
Diese veröffentlichten Spezifikationen sind für die Vorauswahl hilfreich. Die endgültige Konfiguration, die Modulverfügbarkeit, das Software-Image, das Frequenzband, die Kabel, die Anschlüsse und die Zertifizierungsdokumente sollten vor einer Bestellung mit PDS abgeklärt werden.
Integrationsüberlegungen vor der Installation
Platzieren Sie die Antenne, bevor Sie das Kabel auswählen.
Prüfen Sie das Dach und die umliegenden Metallkonstruktionen. Die Antenne sollte eine möglichst freie Sicht zum Himmel, gegebenenfalls eine stabile Erdung, ausreichend Abstand zu Hochleistungssendern und eine Kabelführung haben, die das Kabel vor scharfen Biegungen und beweglichen Verbindungen schützt. Notieren Sie Antennenhöhe und -versatz, falls diese von der Steuerungssoftware verwendet werden.
Korrekturverlustverhalten definieren
Was geschieht nach fünf Sekunden ohne Korrekturen? Das Display kann den Bediener warnen, in einem weniger genauen Modus weiterfahren, die automatische Steuerung pausieren oder einer anderen, vom Kunden genehmigten Regel folgen. Diese Entscheidung gehört in die Funktionsspezifikation und den Feldtest.
Datenbesitz bestätigen
Listen Sie auf, welches Gerät Position, Kurs, Korrekturstatus, Führungslinie, Steuerbefehl, Arbeitsdatensatz und Cloud-Nachricht erzeugt. Definieren Sie anschließend das Protokoll und die Aktualisierungsrate für jede Verbindung. Dadurch wird verhindert, dass zwei Geräte unbemerkt dieselbe Funktion ausführen oder unterschiedliche Koordinatenformate erwarten.
Eine praktische Feldinbetriebnahmesequenz
- Den ausgewählten Empfänger, die Korrekturquelle, die Anwendung und den Controller gemeinsam im Labortest prüfen.
- Installieren Sie die serienmäßigen Kabel und die vorgesehenen Antennen.
- Überprüfen Sie Kaltstart, Warmstart, RTK-Initialisierung und Wiederherstellung nach einer Störung.
- Fahren Sie entlang von Gebäuden, Bäumen und Feldrändern, wo Mehrwegeempfang oder Satellitenblockaden wahrscheinlich sind.
- Unterbrechen Sie 4G- oder Funkkorrekturen und bestätigen Sie das genehmigte Warn- und Ausweichverhalten.
- Zündung wiederholt ein- und ausschalten, während Positions- und Anwendungsdaten protokolliert werden.
- Vergleiche wiederholte Überflüge bekannter Punkte, nicht nur die angezeigte Position im Stillstand.
- Speichern Sie die endgültige Firmware, die Konfiguration, den Kabelplan, die Antennen-Offsets und die Abnahmeergebnisse.
Ein 20-minütiger Rundgang um das Fahrzeug vor dem Piloten
Bevor jemand den Laptop aufklappt, sollte man gemeinsam mit dem Monteur und dem zukünftigen Nutzer das Fahrzeug umrunden. Diese kurze Überprüfung deckt oft Probleme auf, die in einem Datenblatt nicht ersichtlich sind. Beginnen Sie bei der Batterie und folgen Sie dem geplanten Stromverlauf. Wo befindet sich die Sicherung? Ist das Zündsignal leicht zu erkennen? Kann ein Techniker den Stecker erreichen, ohne die halbe Armaturentafel auszubauen? Das sind scheinbar banale Fragen, aber sie entscheiden darüber, ob die erste Installation eine Stunde oder fast einen ganzen Tag dauert.
Nehmen Sie als Nächstes Ihre normale Fahrposition ein. Halten Sie das Terminal nicht in der Hand. Platzieren Sie eine Pappschablone oder ein Mustergerät an der Stelle, an der die Halterung befestigt werden soll. Überprüfen Sie die Windschutzscheibe, die Spiegel, die Bedienelemente und die Kniefreiheit des Fahrers. Verstellen Sie den Sitz vollständig. Öffnen Sie die Kabinentür. Falls der Bildschirm die Sicht behindert oder das Kabel an einem Hebel reibt, ändern Sie die Position. Ein größeres Display ist nur dann sinnvoll, wenn der Fahrer es gut sehen kann, ohne dass dadurch neue Probleme entstehen.
Betrachten Sie dann das Dach. Ein praktisches Bolzenloch ist nicht automatisch ein geeigneter Standort für eine GNSS-Antenne. Achten Sie auf nahegelegene Funkfeuer, Funkgeräte, Abgasteile, Metallkanten und alles, was sich bewegt. Drehen Sie bei einem Bagger den Oberwagen und bewegen Sie den Ausleger. Berücksichtigen Sie bei einem Traktor eingeklappte Anbaugeräte und den Verlauf entlang von Baumreihen. Markieren Sie den geplanten Antennenstandort und den gesamten Kabelverlauf. Vermeiden Sie es, die Kabellänge anhand einer Zeichnung zu schätzen. Messen Sie den gesamten Kabelverlauf inklusive Kurven, Serviceschleifen und dem Punkt, an dem das Kabel in die Kabine eintritt.
Fragen Sie den Operator, wie ein Tag mit schlechter Positionierung aussieht. Vielleicht verschwinden die Korrekturen in der Nähe einer Feldgrenze. Vielleicht verdeckt eine Minenwand einen Teil des Himmels. Vielleicht verbindet sich das Mobilfunkmodem nach dem Mittagessen in einem abgelegenen Gebiet nur langsam wieder. Tragen Sie diese Orte in die Testroute ein. Ein offener Parkplatz eignet sich für eine erste Überprüfung, sollte aber nicht der einzige Testort sein. Der schwierige Streckenabschnitt ist in der Regel derjenige, der den Wert des Projekts am besten beweist.
Schließen Sie den Rundgang ab, indem Sie den offenen Punkten Namen zuweisen. Eine Person bestätigt das Konto für den Korrekturservice. Eine andere liefert die Antennenhalterung. Jemand ist für die CAN-Datenbank zuständig, und eine weitere Person genehmigt die Warnung, die nach einem RTK-Verlust angezeigt wird. Tragen Sie neben jedem Punkt ein Datum ein. Dieser kleine Schritt verhindert, dass Terminallieferant, Softwareteam, Fahrzeughersteller und Endnutzer während der Inbetriebnahme aufeinander warten müssen.
Der Rundgang ersetzt nicht die technische Validierung. Er dient als praktischer Filter, bevor diese Arbeiten beginnen. Kann das Installationsteam die Stromführung, die Antennenposition, den Korrekturpfad, die Sicht des Bedieners und das Wiederherstellungsverhalten neben dem Fahrzeug nicht erklären, ist das Projekt noch nicht bereit für einen Produktionspiloten.
Was Sie während der ersten Arbeitsstunde aufschreiben sollten
Das erste Protokoll sollte so einfach sein, dass der Installateur es auch tatsächlich nutzt. Notieren Sie den Zeitpunkt, an dem das Terminal mit Strom versorgt wird, die Anwendung öffnet und der Empfänger den genehmigten RTK-Zustand erreicht. Vermerken Sie die Korrekturquelle und die Antennenposition. Halten Sie die Wetterbedingungen und den gefahrenen Streckenabschnitt fest. Bei Statusänderungen notieren Sie den Ort und die Beobachtungen des Bedieners. Ein Foto des Bildschirms ist hilfreich, ergänzen Sie es aber mit einem beschreibenden Satz. „18 Sekunden neben dem östlichen Lagerhaus schweben“ ist aussagekräftiger als ein Ordner mit unbenannten Bildern.
Notieren Sie auch die alltäglichen Details. Hat sich die Halterung bewegt? War der Bildschirm lesbar, als das Fahrzeug zur Sonne gedreht wurde? Hat der Bediener mit Handschuhen versehentlich die falsche Taste gedrückt? Hat die Anwendung nach einem Neustart wieder die gleiche Aufgabe ausgeführt? Keine dieser Beobachtungen mag dramatisch klingen. Zusammengenommen zeigen sie jedoch, ob das Terminal für die jeweilige Aufgabe geeignet ist. Besprechen Sie die Notizen am Ende der Stunde mit dem Bediener, solange die Erfahrung noch frisch ist. Trennen Sie Konfigurationsänderungen von Hardwareänderungen, weisen Sie die nächste Aktion zu und wiederholen Sie die gleiche Route nach der Änderung. So erhalten Sie einen Vergleich, den das Team nachvollziehen kann.
Häufig gestellte Fragen
Ist RTK immer nützlicher als Standard-GNSS?
Nein. RTK verursacht zusätzliche Kosten, erfordert Integrationsaufwand, Antennen und Korrekturdienste. Es sollte nur dann eingesetzt werden, wenn für den Betrieb wiederholbare hohe Präzision erforderlich ist. Navigation, Einsatzleitung und allgemeine Ortung lassen sich mit Standard-GNSS unter Umständen besser realisieren.
Benötigt ein RTK-Terminal zwei Antennen?
Nicht immer. Ein System mit einer Antenne kann eine hochpräzise Positionsbestimmung ermöglichen. Systeme mit zwei Antennen können im Stillstand oder bei langsamer Bewegung zusätzliche Kursinformationen liefern, jedoch müssen Empfänger, Basisstation, Montage und Software diese Funktion unterstützen.
Kann ein Endgerät sowohl Netzwerk-RTK als auch Funkkorrekturen nutzen?
Manche Projekte unterstützen mehrere Korrekturpfade, die Kompatibilität muss jedoch auf Empfänger-, Protokoll-, Modem- bzw. Funkgeräte-, Antennen-, Software- und Lizenzebene geprüft werden. Die Anwendung sollte außerdem definieren, wie sie Quellen auswählt oder ändert.
Was sollte ich PDS zur Überprüfung eines RTK-Projekts senden?
Bitte senden Sie uns Fahrzeugtyp, Anwendung, erforderliche Genauigkeit, Korrekturquelle, Zielland, Bildschirmgröße, Betriebssystem, Antennenplan, CAN/Seriell-Anforderungen, Kameraanzahl, Installationszeichnung, Pilotmenge und erwartetes Produktionsvolumen.
Planen Sie die gesamte Positionierungskette
Ein robustes RTK-GNSS-Fahrzeugterminal ist dann wertvoll, wenn es als integraler Bestandteil der Maschine entwickelt und nicht als separates Gerät betrachtet wird. Beginnen Sie mit dem Arbeitsergebnis, definieren Sie die Korrekturmaßnahmen und den Antennenplan, überprüfen Sie Schnittstellen und Stromversorgung und testen Sie die Fehlerbehebung in der realen Betriebsumgebung.
Informieren Sie sich über die PDS-Lösungen für Präzisionslandwirtschaft , die automatische Lenkung in der Landwirtschaft und die PDS-Fahrzeugterminals . Für eine Konfigurationsberatung wenden Sie sich bitte mit den oben genannten Kontaktdaten an PDS Technology .
Kontaktieren Sie uns
📧E-Mail: [email protected]
📞Tel: +86 13421822024
🌐Website: www.szpds.com
Haftungsausschluss
Die Informationen in diesem Artikel dienen lediglich als Referenz. PDS Technology Co., Ltd. übernimmt keine Haftung für Fehler, Auslassungen oder die Eignung des Inhalts für bestimmte Anwendungen. Produktspezifikationen können sich ohne vorherige Ankündigung ändern. Käufer sollten alle technischen Details vor der Verwendung mit unserem Team abklären.
Über PDS Technology
PDS Technology ist ein führender OEM/ODM-Hersteller von hochpräzisen RTK-GNSS-Terminals und Fahrzeugcomputern und beliefert seit 2011 die Branchen Landwirtschaft, Bauwesen, Bergbau, Taxi und Logistik.
Mit über 15 Jahren Erfahrung in der Forschung und Entwicklung für die Automobilindustrie bieten wir robuste, plattformübergreifende Geräte (Android/Linux/OpenHarmony) mit zentimetergenauer RTK-Positionierung, Schutzart IP66 und KI-Unterstützung. Unsere IATF16949-zertifizierten Werke haben weltweit über 100.000 Einheiten produziert und decken über 30 % des chinesischen Marktes für automatische Lenksysteme in der Landwirtschaft ab. Wir exportieren nach Japan, in die USA, nach Großbritannien, in die Türkei, nach Russland und in weitere Länder.





