

Un terminal GNSS para vehículos con bus CAN combina dos perspectivas diferentes de una máquina. El GNSS indica la ubicación del vehículo, su movimiento y si sigue la ruta prevista. El bus CAN explica las acciones del vehículo y sus controladores: velocidad, estado del motor, comandos hidráulicos, estado de los implementos y mensajes de error. Al integrar estos flujos de datos, un tractor, cargadora, camión o vehículo de servicio puede proporcionar información de guiado y contexto de la máquina en una sola interfaz.
El reto de la integración no consiste simplemente en encontrar un terminal con conector de antena GNSS y puerto CAN. El proyecto debe definir la precisión, la entrega de correcciones, la propiedad de los mensajes, las tasas de actualización, el comportamiento fuera de línea y los límites de instalación. Esta guía abarca las decisiones clave para la agricultura, la construcción, la minería y otras aplicaciones de redes vehiculares.
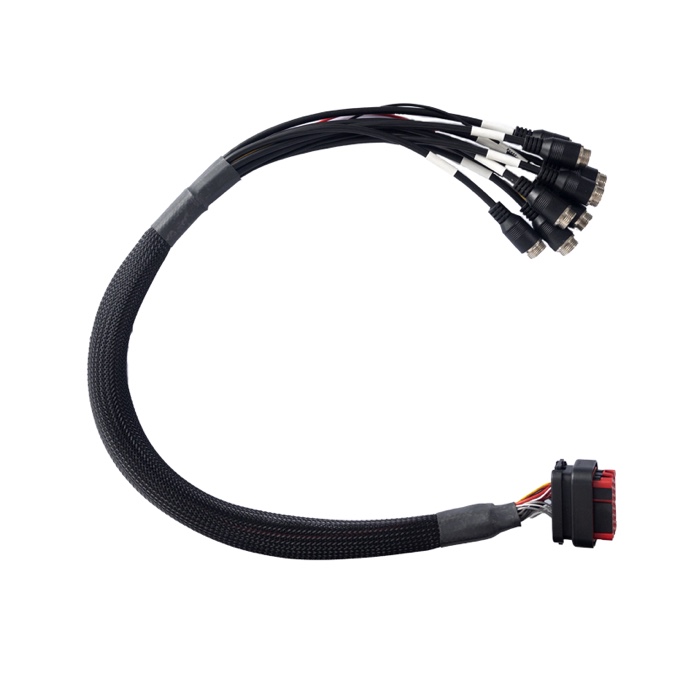
Ilustración de la instalación del terminal GNSS para vehículos con bus CAN. La calidad de la corrección, la ubicación de la antena, el mapeo CAN y el cableado deben validarse en el vehículo de destino.
Por qué GNSS y CAN Bus van de la mano
La posición por sí sola puede indicar al operador que una máquina se ha desviado de la línea de guiado, pero no explica el motivo. Los datos CAN pueden mostrar la demanda de dirección, el estado del implemento, la carga del motor o un fallo del controlador. La combinación de ambas fuentes permite que la terminal presente un historial de eventos más útil y que la aplicación aplique una lógica específica para la máquina.
En la agricultura de precisión, el GNSS puede proporcionar guiado con precisión centimétrica, mientras que la red CAN transmite información sobre el ángulo de las ruedas, la velocidad y los implementos. En la construcción, una terminal de maquinaria puede usar el GNSS para la elevación o la posición y la red CAN para el estado de la pluma, la cuchara o el desplazamiento. En la minería y la logística, esta misma combinación puede proporcionar asistencia para la gestión de despachos, la geolocalización y la notificación del estado de los vehículos.
No se debe forzar la actualización de ambos sistemas a una misma frecuencia. El GNSS puede actualizarse a una velocidad de navegación definida, mientras que el tráfico CAN llega a intervalos diferentes o solo después de un evento. La aplicación debe conservar las marcas de tiempo y la información de origen para que los datos sigan siendo interpretables.
Desafíos de la industria que deben resolverse antes de la instalación.
Estabilidad de posición en un entorno de máquina real
Las señales GNSS pueden verse afectadas por la geometría de la cabina, el material del techo, la estructura del implemento y los equipos de radio cercanos. Los datos de corrección pueden llegar a través de una radio, una red celular o una estación base local. El terminal debe tener un comportamiento claro cuando se detienen las correcciones: mantener una solución válida pero de menor precisión, alertar al operador o pausar las funciones de guiado según la política de seguridad.
Pruebe la antena en el lugar de producción, no solo en un vehículo de prueba. Verifique el plano de tierra, la pérdida de señal del cable, la protección del conector y la distancia a los transmisores de alta potencia. Una instalación deficiente de la antena puede hacer que un buen equipo GNSS parezca poco fiable.
Mensajes CAN con diferentes significados
Los vehículos comerciales y la maquinaria pueden usar J1939, CANopen, ISO-TP, UDS o un protocolo privado. Un mismo identificador puede describir diferentes señales en distintas familias de máquinas. El proyecto requiere una base de datos de mensajes, unidades, escalado, reglas de tiempo de espera y un propietario para cada mensaje transmitido.
No dé por sentado que la escucha es siempre inofensiva. La monitorización pasiva requiere una correcta terminación y acceso al bus. La transmisión de comandos es una función de mayor riesgo y requiere límites de velocidad, enclavamientos y un plan de reversión.
Interfaces que deben coexistir
Muchas máquinas requieren más que GNSS y CAN. Un terminal también puede conectarse a sensores RS232 o RS485, una cámara, un dispositivo de servicio USB, un módem celular y una pantalla. Compartir el tiempo de procesamiento y la carga de interrupciones debe formar parte de la validación. Una prueba de banco con una sola interfaz no es suficiente para una máquina de producción.
Requisitos del dispositivo para un terminal GNSS para vehículos con bus CAN.
| Categoría | Pregunta de diseño | Evidencia del proyecto |
|---|---|---|
| GNSS | Precisión, compatibilidad con constelaciones, frecuencia de actualización y fuente de corrección. | Dibujo de la antena, prueba de visión del cielo, registro de corrección y traza de precisión. |
| Autobús CAN | Número de canales, velocidad de bits, protocolo, terminación y política de transmisión. | Esquema del arnés, DBC o lista de mensajes y captura de carga del bus |
| Software | Controlador, API, permisos, recuperación de procesos y registro de datos | Ejemplo de SDK, resultado de la inyección de fallos y paquete de aplicación versionado. |
| Potencia y protección | Rango de entrada, política de encendido, protección contra sobretensiones, aislamiento y montaje. | Lista de verificación para la prueba eléctrica del vehículo, el plan de fusibles y la instalación. |
| Ciclo vital | Actualizaciones, copia de seguridad de la configuración, diagnósticos y aprovisionamiento de unidades de repuesto. | Proceso de liberación aprobado y procedimiento de recuperación en campo |
Características recomendadas para la orientación de la máquina
Posicionamiento de RTK y estados de reserva claros
Para aplicaciones que requieren posicionamiento con precisión centimétrica, el GNSS RTK puede ser la base ideal. El terminal debe mostrar el estado de corrección, la calidad del satélite y la antigüedad de la solución de forma que la aplicación pueda utilizarla. No oculte la pérdida de precisión tras un icono verde genérico.
El plan de seguridad de la máquina debe definir qué sucede cuando la calidad del GNSS disminuye. Algunas operaciones pueden continuar a velocidad reducida, mientras que otras deben detener la guía y solicitar al operador que tome el control manual. Esta es una decisión de la aplicación, no una configuración predeterminada del hardware.
Acceso CAN controlado y diagnóstico
Un terminal de producción debe permitir al fabricante restringir qué identificadores se pueden transmitir y qué servicios se pueden iniciar. Registra el estado del bus, los marcos de error, los tiempos de espera y los cambios de configuración. Cuando una máquina regresa al taller, el técnico necesita evidencia, no solo una pantalla de error.
Carcasa robusta y montaje práctico
Las vibraciones en la cabina, el polvo, la humedad y los cambios de temperatura son condiciones habituales en la agricultura, la construcción y la minería. Elija una posición de montaje que proteja los conectores, deje espacio para el mantenimiento y mantenga la pantalla visible sin interferir con los controles. Confirme la protección IP66 si la instalación requiere lavado a presión o funcionamiento a la intemperie.
Ejemplo de aplicación: guiado del tractor con retroalimentación del implemento.
Un sistema de guiado para tractores puede utilizar RTK GNSS para posicionar la máquina y CAN Bus para leer el ángulo de las ruedas, la velocidad de avance y el estado del implemento. La terminal muestra una línea de guiado, registra la cobertura y supervisa si el implemento se encuentra en el estado esperado. Si las correcciones se detienen, la interfaz puede avisar al operador y conservar el último registro de cobertura válido.
La misma arquitectura puede adaptarse a una máquina de construcción modificando el mapa de mensajes y las normas de seguridad. El hardware puede ser similar, pero el comportamiento del software y el plan de validación deben reflejar las funciones reales de la máquina.
Ilustración de agricultura de precisión. La calibración de la antena, la calidad de la corrección y la retroalimentación CAN deben verificarse como un único flujo de trabajo de guía.
Cómo PDS admite la integración de GNSS y CAN Bus
PDS Technology fabrica terminales GNSS RTK y ordenadores robustos para vehículos destinados a la agricultura, la construcción, la minería, el transporte y la logística. Su gama de productos robustos utiliza prácticas de diseño propias del sector automotriz y es compatible con sistemas operativos Android, Linux y OpenHarmony, con opciones específicas para posicionamiento RTK, bus CAN, RS232, RS485, 4G LTE, entrada de cámara y protección IP66.
El ordenador para vehículos T8 de 8 pulgadas es una opción compacta para cabinas de tractores y maquinaria. El ordenador para vehículos T10 de 10 pulgadas ofrece un equilibrio entre área de pantalla y flexibilidad de instalación, mientras que el ordenador para vehículos T12 de 12 pulgadas admite interfaces de guiado y monitorización de maquinaria de mayor tamaño. El rendimiento GNSS exacto, las combinaciones de interfaces y las clasificaciones ambientales dependen del modelo y la configuración seleccionados.
Para la planificación de proyectos, revise las soluciones de agricultura de precisión y las soluciones para la construcción y la minería . Los equipos de fabricantes de equipos originales (OEM) pueden utilizar el proceso OEM/ODM de PDS para alinear los conectores, el soporte de software y los requisitos mecánicos.
Pruebas de aceptación antes del lanzamiento a producción
Registre una ruta de referencia con un receptor GNSS de referencia y un analizador CAN. Repita la prueba con el terminal, el arnés, la antena y la versión de software de producción. Compare la precisión de la posición, la antigüedad de la corrección, los valores de decodificación CAN y la sincronización de los eventos. Añada la carga del motor, la actividad hidráulica, la transmisión de radio y otras posibles fuentes de ruido.
A continuación, realice pruebas de fallos. Desconecte la antena, interrumpa las correcciones, retire un nodo CAN, envíe datos no válidos, apague y encienda el motor y restablezca la alimentación. La aplicación debe entrar en un estado definido en cada ocasión. Registre las advertencias que aparecen, los datos que se conservan y cómo se recupera el operador.
Preguntas frecuentes
¿Puede un terminal ser compatible con RTK GNSS y CAN Bus simultáneamente?
Sí, si el modelo seleccionado expone ambas interfaces y el software las gestiona simultáneamente. Confirme la configuración GNSS, los canales CAN, las frecuencias de actualización y la carga del procesador compartido con la revisión exacta del producto.
¿La tecnología RTK siempre ofrece una precisión a nivel de centímetros?
No. El sistema RTK puede proporcionar una precisión de posicionamiento centimétrico cuando las correcciones, la geometría del satélite, la instalación de la antena y las condiciones ambientales son adecuadas. La precisión puede disminuir si las correcciones se interrumpen o la antena se obstruye. La aplicación debe gestionar este cambio de forma explícita.
¿Es necesario el estándar J1939 para todos los proyectos de bus CAN?
El protocolo J1939 es un protocolo de capa superior comúnmente utilizado en vehículos pesados. La maquinaria agrícola, de construcción y especializada puede utilizar CANopen, ISO-TP, UDS o un protocolo privado. Seleccione el terminal y el conjunto de herramientas de software en función de la definición del mensaje de la máquina.
¿Dónde debería realizarse el procesamiento GNSS?
Utilice la terminal cuando se requiera posicionamiento inmediato, guiado, alertas y operación sin conexión. Un servicio en la nube puede brindar soporte para la generación de informes de flota, análisis remoto y almacenamiento de datos a largo plazo, pero no debe ser el único lugar donde se evalúe el estado relevante para la seguridad.
Hable sobre su proyecto GNSS y CAN con PDS.
Envíe a PDS el tipo de máquina, la precisión de posicionamiento requerida, el método de corrección, el protocolo CAN, la lista de mensajes, el inventario de interfaces, las condiciones de alimentación y las restricciones de montaje. El equipo de ingeniería puede revisar la configuración del terminal antes de la fabricación de una muestra. Visite la gama de terminales para vehículos de PDS o póngase en contacto con PDS Technology para iniciar la conversación.
Contáctanos
📧Correo electrónico: [email protected]
📞Tel:+86 13421822024
🌐Sitio web: www.szpds.com
Descargo de responsabilidad
La información de este artículo es solo de referencia. PDS Technology Co., Ltd. no se responsabiliza de errores, omisiones ni de la idoneidad del contenido para aplicaciones específicas. Las especificaciones del producto están sujetas a cambios sin previo aviso. Los compradores deben verificar todos los detalles técnicos con nuestro equipo antes de usar el producto.
Acerca de PDS Technology
PDS Technology es un fabricante líder de equipos originales (OEM) y diseño y fabricación de equipos originales (ODM) de terminales GNSS RTK de alta precisión y ordenadores para vehículos, que presta servicios a los sectores agrícola, de la construcción, minero, del taxi y de la logística desde 2011.
Con más de 15 años de experiencia en I+D para el sector automotriz, ofrecemos dispositivos robustos y multi-OS (Android/Linux/OpenHarmony) con posicionamiento RTK de precisión centimétrica, protección IP66 y compatibilidad con IA. Nuestras fábricas, con certificación IATF16949, han producido más de 100 000 unidades distribuidas globalmente, lo que representa más del 30 % del mercado chino de terminales de dirección automática para maquinaria agrícola. Exportamos a Japón, Estados Unidos, Reino Unido, Turquía, Rusia y otros países.





