

Los protocolos RS232 y RS485 pueden parecer simples partidas en el presupuesto de un ordenador de a bordo. En el taller, afectan al cableado, al método de diagnóstico y a la comunicación de la aplicación con cada dispositivo conectado. Comencemos con la máquina en sí: un escáner cercano supone un problema distinto al de seis sensores distribuidos por un remolque.
Para una conexión corta y dedicada, RS232 suele ser una opción sencilla. Para una conexión compartida con varios dispositivos direccionados, RS485 ofrece al integrador un punto de partida más práctico. Un terminal de vehículo RS232/RS485 puede cumplir ambas funciones, pero la etiqueta del puerto es solo el comienzo. Aún es necesario verificar la configuración de pines, el voltaje, el aislamiento, el protocolo, el recorrido del cable y el comportamiento del controlador en función del vehículo seleccionado.
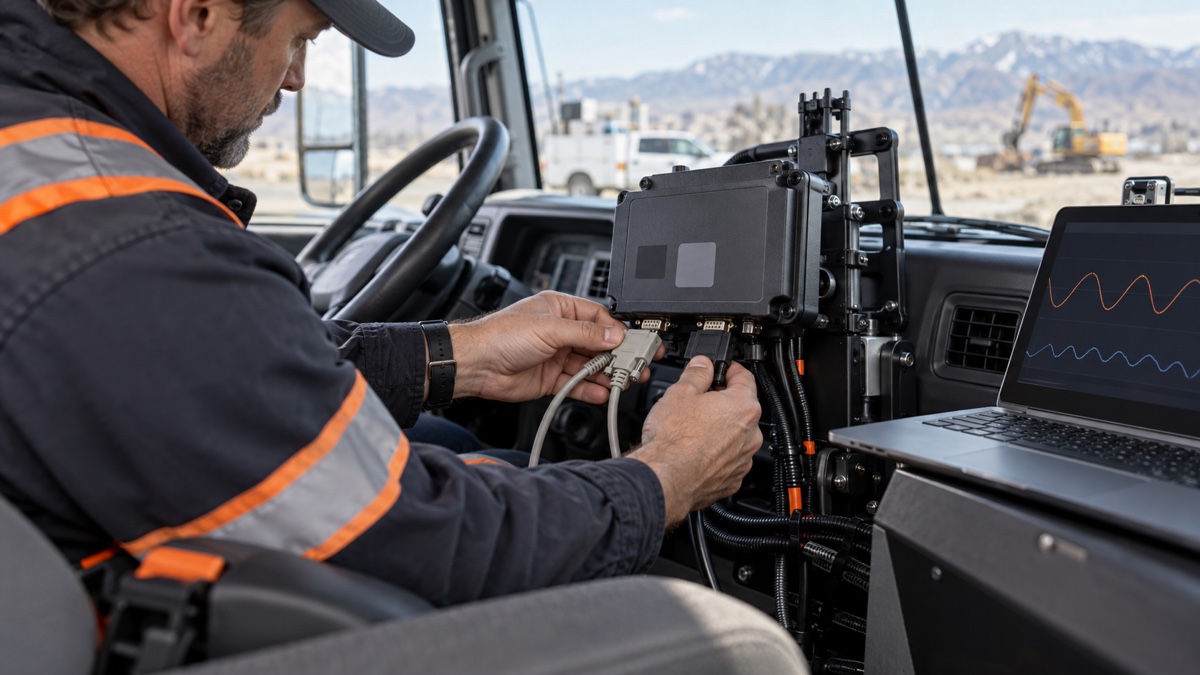
Ilustración de la aplicación PDS. Verifique el diagrama del conector y la referencia de la señal antes de que el arnés se envíe a producción.
La respuesta breve para proyectos de vehículos
Elija RS232 cuando un dispositivo se encuentre cerca del terminal y ya disponga de un puerto RS232. Un lector de códigos de barras, un panel de servicio o un indicador de pesaje suelen pertenecer a este grupo. Elija RS485 cuando varios nodos compartan un cable, cuando la ruta sea larga o cuando la máquina genere suficiente ruido eléctrico como para que un enlace de un solo extremo resulte problemático. Elija CAN Bus cuando el equipo esté diseñado para gestionar mensajes estructurados del vehículo y la comunicación entre controladores.
No hay premio por elegir la interfaz con la mayor distancia de conexión. Un arnés corto con una mala conexión a tierra puede ser menos fiable que un bus más largo y correctamente terminado. La pregunta clave es: ¿qué información necesitará comunicar el terminal, a quién y bajo qué condiciones eléctricas?
¿Qué diferencias existen entre RS232 y RS485?
Referencia de señal
RS232 utiliza una señal de un solo extremo referenciada a tierra. El receptor interpreta la tensión en un conductor con respecto a dicha referencia. RS485 utiliza un par diferencial. Su receptor compara los dos conductores, lo que proporciona al enlace una tolerancia útil al ruido de modo común cuando el cable y el transceptor se mantienen dentro de sus límites. La señalización diferencial es útil, pero no hace que una instalación deficiente sea inmune a fallos.
Un dispositivo o un autobús compartido
El modelo mental habitual de RS232 contempla un transmisor y un receptor. RS485 permite conectar varios nodos a un bus, generalmente con un controlador activo a la vez en un diseño semidúplex. Esto ahorra cableado en una red de sensores, pero añade direcciones, tiempos de respuesta y un plan de recuperación para un nodo inactivo. El equipo de desarrollo de software debe acordar estas reglas antes de etiquetar los cables.
La distancia es una propiedad del sistema.
El protocolo RS232 se suele utilizar en trayectos cortos a velocidades de transmisión industriales comunes. El protocolo RS485 permite distancias mayores, pero el resultado depende de la impedancia del cable, la velocidad de datos, la terminación, los derivadores y la conexión a tierra. La cifra de 1200 m, citada con frecuencia, es un límite establecido en condiciones de laboratorio. Un arnés de 30 m para implementos agrícolas puede fallar si se instala junto a un cable de motor o si la ruta de retorno queda expuesta al azar.
Conexión a tierra, aislamiento y transitorios
Un vehículo genera transitorios en los relés, ruido del motor, cambios de carga y, a veces, una diferencia significativa entre las conexiones a tierra de los equipos. El protocolo RS232 es más susceptible a los cambios de tierra. El protocolo RS485 aún requiere un rango de modo común válido, y los transceptores aislados pueden ser útiles cuando las fuentes de alimentación están separadas. Incluya la protección contra sobretensiones y una estrategia de blindaje definida en la revisión del diseño; no deje estas decisiones en manos del instalador.
Terminación y topología
RS232 no requiere terminación de bus. RS485 generalmente requiere terminación en los dos extremos físicos del bus, con polarización ajustada para que el estado de reposo sea estable. Los cables largos y el cableado en estrella generan reflexiones. Antes de copiar un arnés funcional de un camión a otro, dibuje el orden de los nodos, mida el cable y registre la ubicación real de las resistencias de terminación.
Una comparación práctica
| Interfaz | Dónde ayuda | Qué demostrar |
|---|---|---|
| RS232 | Un escáner, pantalla, puerto de servicio o controlador heredado cercano. | Longitud del cable, referencia de la señal, control de flujo y retención del conector. |
| RS485 | Varios sensores o controladores comparten un cable controlado. | Direccionamiento de protocolo, extremos de bus, sesgo, aislamiento y recuperación de fallos |
| Autobús CAN | Mensajes estructurados entre controladores de vehículos | Propiedad del mensaje, tasa de bits, terminación y comportamiento de seguridad |
Supongamos que se instala una impresora junto al ordenador de a bordo. Un cable RS232 probablemente requiera menos trabajo que añadir un convertidor. Ahora supongamos que cinco sensores de implementos recorren un remolque. Un bus RS485 compartido podría reducir el cableado, pero solo si se documentan los nodos, las direcciones y la terminación. La solución correcta depende de la instalación, no de la etiqueta de marketing.
Dónde encaja cada interfaz serie
RS232 para un enlace directo de servicio o accesorios.
RS232 resulta práctico durante la puesta en marcha. Un técnico puede conectar un adaptador USB, abrir un programa de terminal y visualizar la señal sin necesidad de configurar previamente un gestor de bus. Esta sencillez es útil para un puerto de mantenimiento, un escáner o una pantalla individual. Sin embargo, no elimina la necesidad de alivio de tensión, conectores sellados, enrutamiento protegido y una secuencia de encendido y arranque definida en el vehículo terminado.
RS485 para varios dispositivos de campo
RS485 es una opción ideal para E/S remotas, módulos de remolque, sensores y grupos de controladores que pueden alternarse en un par. Es fundamental decidir si la red es semidúplex o dúplex completo, qué dispositivo inicia una transacción, cuánto tiempo puede tardar una respuesta y qué hace el terminal tras un tiempo de espera. Estas decisiones son más importantes que el número de pines del conector.
Cuándo se debe considerar el bus CAN
El bus CAN suele ser la mejor opción para grandes volúmenes de datos de máquinas y varios controladores que publican mensajes definidos. RS232 y RS485 siguen siendo útiles para equipos y sensores antiguos sin CAN. Un terminal robusto para vehículos con bus CAN, RS232 y RS485 puede conectar sistemas, pero la aplicación debe decidir qué interfaz gestiona cada valor en lugar de reenviar todas las tramas a todas partes.
Selección de un terminal de vehículo RS232 RS485
| Pregunta | Una posible respuesta RS232 | Una posible respuesta RS485 |
|---|---|---|
| ¿Cuántos dispositivos? | Una conexión dedicada | Varios nodos dirigidos |
| ¿Cuál es la ruta? | Ruta corta con terreno conocido. | Cadena de margaritas más larga con extremos controlados |
| ¿Qué espera el software? | Una simple secuencia serial | Reglas de sondeo, direcciones y tiempo de espera |
| ¿Cuál es el riesgo eléctrico? | Cambio de terreno en un enlace corto y silencioso | Tensión de modo común, sobretensión y terminación |
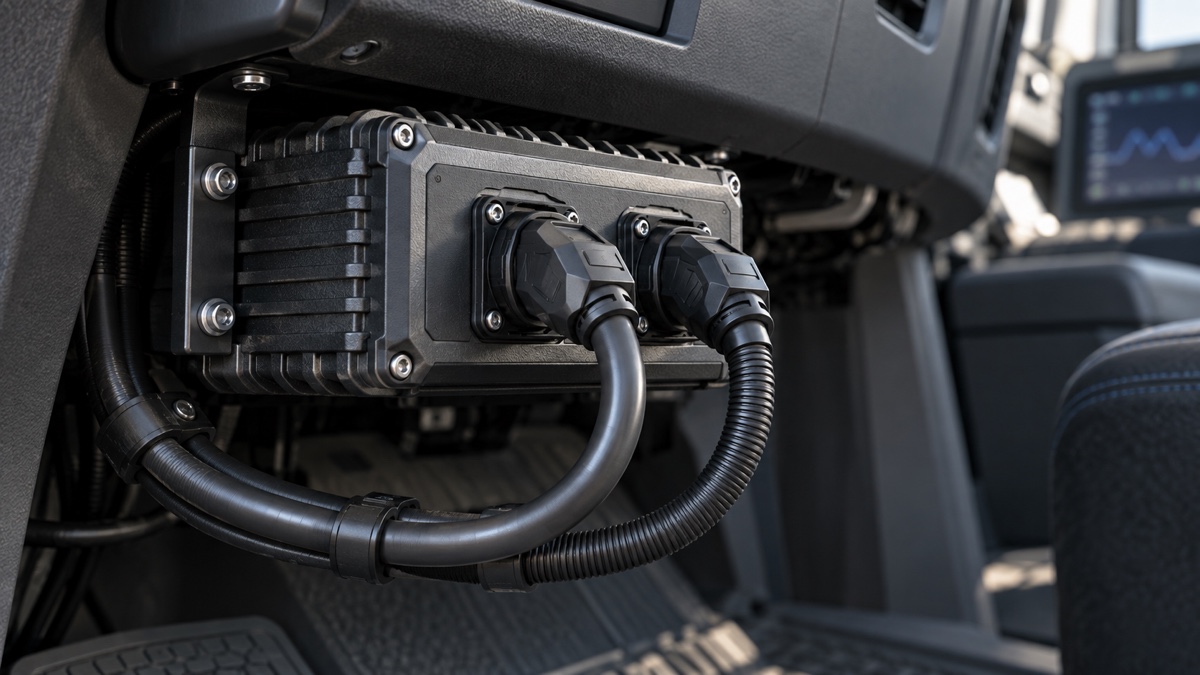
Ilustración detallada de la interfaz serie. Se debe verificar la codificación, el alivio de tensión, el aislamiento y el enrutamiento de los cables en la revisión exacta del terminal.
Opciones de terminal PDS para verificar
PDS fabrica computadoras robustas para vehículos y terminales GNSS RTK para agricultura, construcción, minería, transporte público y gestión de flotas. Las opciones de modelos y conectores varían. Las configuraciones publicadas incluyen RS232, RS485 y CAN Bus en la computadora para vehículos T8 de 8 pulgadas , combinaciones seriales y CAN ampliables en la computadora para vehículos T10 de 10 pulgadas , y CAN dual con opciones seriales y de cámara en la computadora para vehículos T12 de 12 pulgadas .
En el presupuesto, solicite la configuración exacta de pines, nivel de voltaje, aislamiento, rango de velocidad de transmisión, comportamiento del control de flujo y dirección del protocolo. Los proyectos de Android deben confirmar cómo se expone el dispositivo serie a la aplicación. Los proyectos de Linux deben confirmar el nodo del dispositivo y el control de dirección RS485. Un recuento de puertos sin estos detalles no constituye un plan de integración.
Validación antes de que el vehículo salga del taller.
Comience con un bucle de retorno o un simulador, luego conecte un dispositivo real y guarde el registro sin procesar. Repita el proceso con el motor en marcha, un motor bajo carga y los relés principales conmutando. Mida ambos extremos del arnés. Verifique el voltaje entre las masas de los equipos. Desconecte y vuelva a conectar un nodo, apague y encienda el contacto y registre cómo se recupera la aplicación.
Para RS485, pruebe cada nodo y luego pruebe un nodo faltante. Registre la longitud del cable, la longitud del stub, la terminación y los valores de polarización. Para RS232, verifique que el control de flujo no esté ocultando una aplicación lenta y que la tensión del conector no pueda interrumpir el enlace. Guarde la versión del firmware y la configuración de la interfaz con el registro de fabricación del vehículo para que el reemplazo en campo sea reproducible.
Preguntas frecuentes
¿Puede un terminal de vehículo RS232/RS485 ser compatible con ambas interfaces?
Sí, siempre que la configuración exacta del hardware exponga ambos puertos y el sistema operativo proporcione los controladores necesarios. Confirme la asignación de pines y el software para la revisión del producto en lugar de basarse en el nombre de la familia.
¿RS485 siempre es más fiable?
No, RS485 ayuda en enlaces compartidos y ruidosos, pero una mala terminación, un desfase de tierra o un cableado desordenado aún pueden provocar fallos. Una conexión RS232 corta y protegida puede ser la opción más fiable.
¿Deberían todos los dispositivos RS485 tener una terminación de 120 ohmios?
Normalmente, la terminación se realiza en los dos extremos físicos del bus, no en cada nodo. La configuración correcta depende del cable, la velocidad, la topología y el transceptor. Mida la red completa en lugar de aplicar una regla general.
¿Cuándo debería un proyecto elegir el bus CAN?
El bus CAN suele ser preferible cuando varios controladores de vehículos intercambian mensajes estructurados a velocidades definidas. Los enlaces serie siguen siendo útiles para dispositivos, sensores y canales de servicio heredados. En un diseño mixto, se debe asignar un responsable a cada fuente de datos.
Solicitar una revisión de integración en serie
Envíe a PDS la lista de dispositivos, longitudes de cable, velocidades de transmisión, protocolos, fotografías de los conectores y las condiciones de voltaje del vehículo. El equipo de ingeniería revisará la configuración de los terminales antes de solicitar una muestra. Visite la gama de ordenadores para vehículos de PDS o póngase en contacto con PDS Technology para conocer las opciones de producto.
Contáctanos
Correo electrónico: [email protected]
Teléfono: +86 13421822024
Sitio web: www.szpds.com
Descargo de responsabilidad
La información de este artículo es solo de referencia. PDS Technology Co., Ltd. no se responsabiliza de errores, omisiones ni de la idoneidad del contenido para aplicaciones específicas. Las especificaciones del producto están sujetas a cambios sin previo aviso. Los compradores deben verificar todos los detalles técnicos con nuestro equipo antes de usar el producto.
Acerca de PDS Technology
PDS Technology es un fabricante líder de equipos originales (OEM) y diseño y fabricación de equipos originales (ODM) de terminales GNSS RTK de alta precisión y ordenadores para vehículos, que presta servicios a los sectores agrícola, de la construcción, minero, del taxi y de la logística desde 2011.
Con más de 15 años de experiencia en I+D para el sector automotriz, ofrecemos dispositivos robustos y multi-OS (Android/Linux/OpenHarmony) con posicionamiento RTK de precisión centimétrica, protección IP66 y compatibilidad con IA. Nuestras fábricas, con certificación IATF16949, han producido más de 100 000 unidades distribuidas globalmente, lo que representa más del 30 % del mercado chino de terminales de dirección automática para maquinaria agrícola. Exportamos a Japón, Estados Unidos, Reino Unido, Turquía, Rusia y otros países.





