

Un terminal GNSS RTK robuste pour véhicule est bien plus qu'un simple récepteur satellite fixé au tableau de bord. Il combine un positionnement de haute précision, un affichage pour l'opérateur, la gestion de l'alimentation du véhicule, les communications et les interfaces machine dans un seul appareil fixe. Cette combinaison est essentielle pour les tracteurs, niveleuses, excavatrices, engins miniers et autres machines où la position doit rester précise même en cas de vibrations, de travail dans la poussière ou en dehors des zones de couverture cellulaire fiable.
En résumé : le GNSS fournit les mesures satellitaires, le RTK ajoute les données de correction, et le terminal du véhicule convertit la position obtenue en un format exploitable par l’opérateur ou le système de contrôle. Un projet complet nécessite toutefois les antennes appropriées, la source de correction, le logiciel, le système de montage, le câblage et une solution de repli. L’achat d’un module compatible RTK ne suffit pas à constituer un système complet.
Qu'est-ce qu'un terminal GNSS RTK robuste pour véhicule ?
Un récepteur de navigation standard peut suffire pour la répartition des tâches, l'affichage d'itinéraires, le géorepérage et le suivi général des véhicules. Les travaux de précision sont différents. Le guidage des tracteurs, le pilotage automatique, le nivellement, la commande de machines, les opérations agricoles répétitives et certaines tâches topographiques exigent un positionnement beaucoup plus précis et constant.
Le positionnement RTK (Real-Time Kinematic) utilise des mesures de phase porteuse combinées à des corrections provenant d'une station de base locale ou d'un service réseau. La présentation du positionnement haute précision publiée par u-blox explique que le récepteur, l'algorithme RTK, les antennes et les données de correction constituent l'ensemble de la solution. Selon sa conception et les conditions d'utilisation, ce système peut fournir des informations de position centimétriques pour un rover en mouvement.
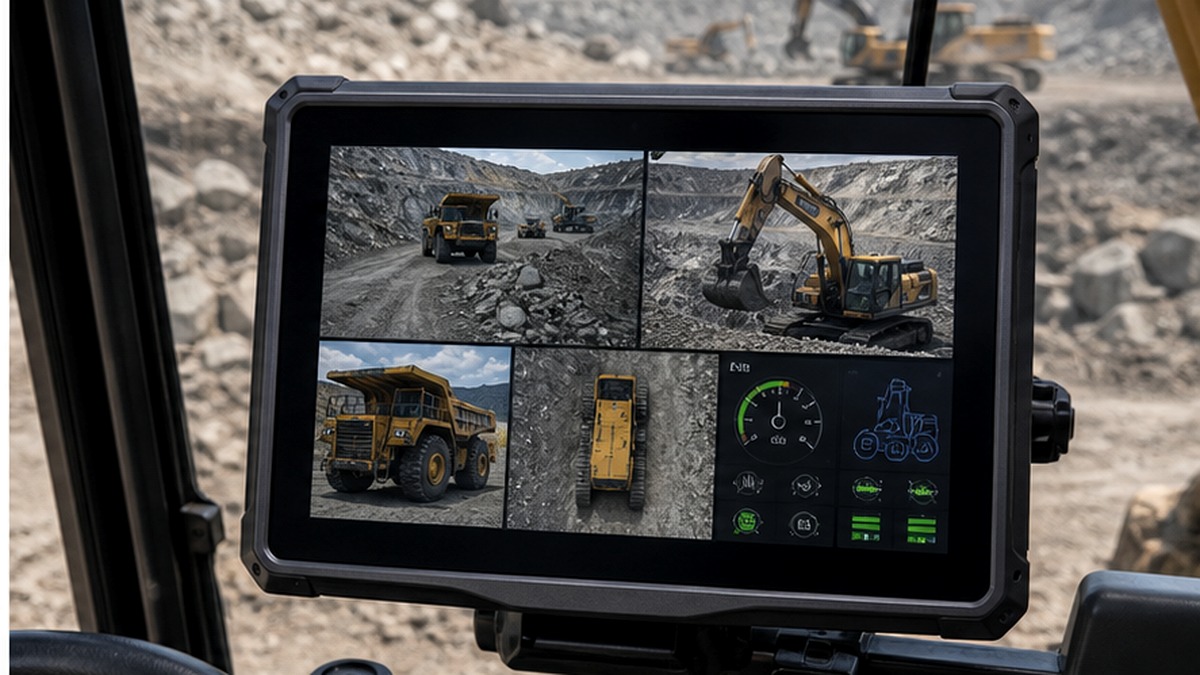
Le terminal robuste constitue l'élément embarqué de cette chaîne. Il peut afficher des lignes de guidage, l'état des corrections, les données machine, les images des caméras, les alarmes ou les enregistrements de travail. Il peut également échanger des informations avec un contrôleur de direction, un calculateur, un outil, un modem, une radio, une plateforme cloud ou d'autres équipements via CAN, série, Ethernet, USB, 4G, Wi-Fi ou Bluetooth.
Comment fonctionne le RTK dans un véhicule
Un flux de travail RTK pratique comporte cinq étapes.
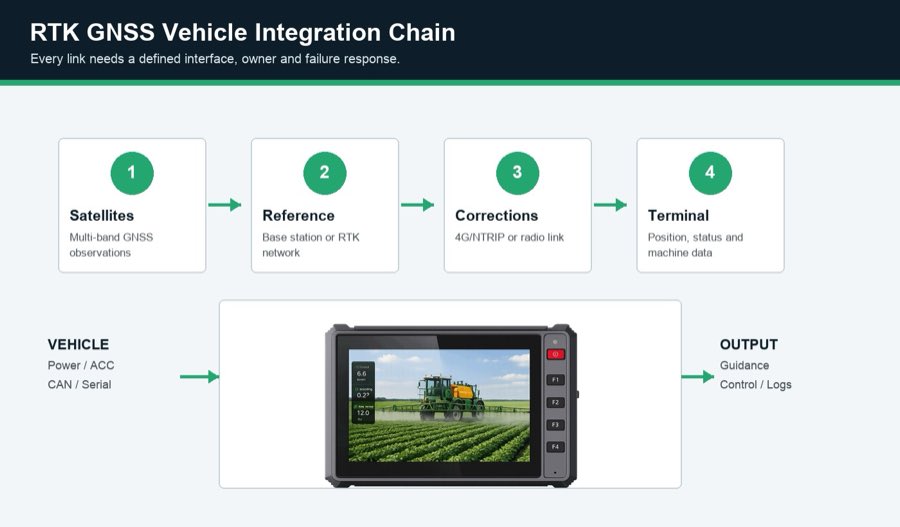
- Le récepteur GNSS observe plusieurs constellations de satellites. La réception multi-constellation et multi-fréquence peut améliorer la disponibilité, mais l'antenne a toujours besoin d'une vue dégagée du ciel.
- Une source de référence permet d'estimer les erreurs actuelles. Il peut s'agir d'une station de base locale, d'un réseau RTK régional ou d'un autre service de correction.
- Les corrections sont transmises au véhicule. Les voies de transmission habituelles incluent une connexion Internet via 4G ou une radio UHF dédiée. La couverture, le format des données, les identifiants, la latence et le coût d'exploitation doivent être vérifiés.
- Le récepteur calcule une solution de haute précision. L'application doit distinguer les états fixes, flottants, différentiels et autonomes plutôt que de présenter tous les résultats comme ayant la même fiabilité.
- Le terminal transmet la position au système de travail. Le logiciel de guidage peut tracer une ligne, tandis qu'un contrôleur de pilotage automatique utilise le cap, la position, la vitesse et les données de la machine pour contrôler le mouvement.
L'infrastructure de référence n'est pas théorique. Le réseau de stations de référence à fonctionnement continu de la NOAA , par exemple, diffuse des observations GNSS qui aident les utilisateurs à améliorer la précision de leur positionnement. Les réseaux RTK commerciaux utilisent un principe similaire de stations de référence pour les services de terrain en temps réel, bien que la couverture et les modalités d'abonnement varient selon les pays.
Le terminal ne peut garantir l'exactitude par lui-même
Une spécification telle que « RTK au centimètre près » décrit une capacité dans des conditions optimales, et non une garantie pour chaque installation. Les arbres, les bâtiments, les toits métalliques des cabines, les radios à proximité, les câbles d'antenne de mauvaise qualité, les réflexions multi-trajets, une longue ligne de base, la latence de correction et une géométrie satellite peu performante peuvent tous modifier le résultat. Il en va de même pour les erreurs logicielles, comme l'utilisation d'un système de coordonnées incorrect ou le traitement d'une solution flottante comme une solution fixe.
Avant le déploiement, définissez le résultat réellement attendu. Un pulvérisateur peut privilégier la répétabilité entre les passages. Une niveleuse peut exiger une précision verticale. Une plateforme de gestion de flotte peut se contenter d'une localisation au niveau de la voie ou du mètre et ne pas tirer grand profit d'un abonnement RTK. Les exigences de précision doivent être formulées sous forme de test d'acceptation, incluant l'environnement, la vitesse, la source de correction, le temps d'initialisation, la durée d'interruption et le temps de récupération autorisé.
Spécifications clés qui comptent
| Spécification | Que vérifier | Pourquoi cela affecte le projet |
|---|---|---|
| Récepteur GNSS/RTK | Constellations, fréquences, module RTK, taux de mise à jour, protocoles de sortie | Détermine la compatibilité avec la conception et l'application de positionnement |
| Entrée de correction | Service NTRIP ou réseau, option radio, compatibilité RTCM, identifiants | L'absence de chemin de correction signifie l'absence de solution RTK fixe |
| Système d'antenne | Antenne simple ou double, connecteur, perte de câble, plan de masse, position de montage | La qualité de l'installation peut être aussi importante que les capacités du récepteur. |
| interfaces véhicule | CAN, RS232, RS485, Ethernet, GPIO, entrées caméra, brochage | Assure la liaison entre le positionnement, la direction, les capteurs, les caméras et les données machine. |
| Puissance et allumage | Plage de tension, protection contre les surtensions, comportement du convertisseur ACC, arrêt différé | Empêche les réinitialisations, la corruption de fichiers et la décharge de la batterie |
| Conception environnementale | Indice de protection, température de fonctionnement, résistance aux vibrations, étanchéité des connecteurs | Permet d'utiliser le terminal dans l'environnement réel du véhicule. |
| Affichage et commandes | Luminosité, collage optique, comportement tactile, boutons, portée de montage | L'opérateur doit lire et contrôler le système pendant toute la durée de son service. |
Options de terminal compatibles PDS RTK
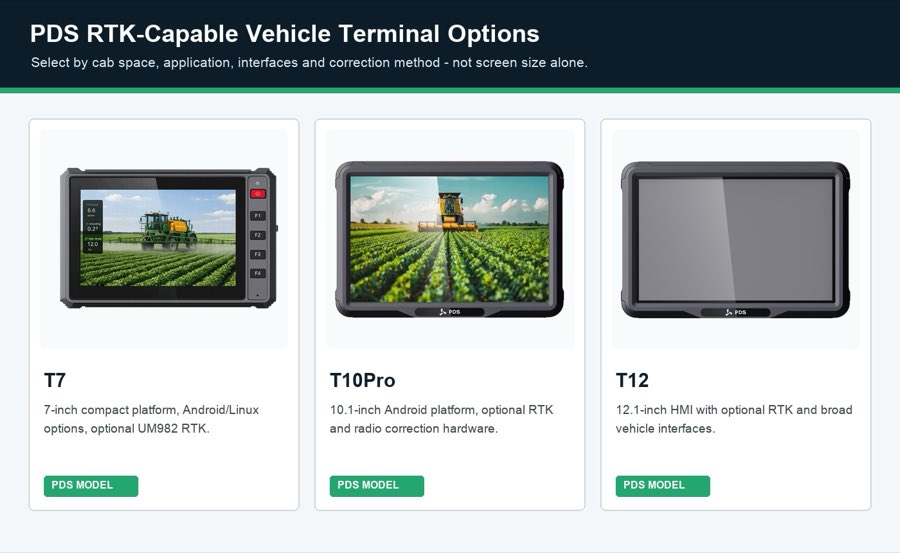
PDS Technology propose plusieurs plateformes informatiques embarquées configurables pour les projets RTK. Le choix optimal dépend avant tout de la taille de l'écran, du logiciel, des interfaces et des contraintes d'installation.
| Modèle PDS | Point de départ publié | Coupe typique |
|---|---|---|
| T7 | Écran 7 pouces, Android ou Linux, RTK UM982 en option, IP66, alimentation 9-36 V CC | Cabines compactes et écrans de guidage ou de commande de machine ciblés |
| T10Pro | Écran 10,1 pouces, Android 11/13, module RTK UM482 ou UM982 en option, radio 410-470 MHz en option, IP66 | Agriculture, flottes équipées de nombreuses caméras et projets nécessitant des performances applicatives accrues |
| T12 | Écran de 12,1 pouces, option Android ou Linux, module RTK UM982/UMD982 en option, interfaces CAN/série/Ethernet/caméra, IP66 | Gros tracteurs, moissonneuses-batteuses, engins de chantier et interfaces homme-machine (IHM) multi-fenêtres |
Ces spécifications publiées sont utiles pour la présélection. La configuration finale, la disponibilité des modules, l'image logicielle, la bande de fréquence, les câbles, les connecteurs et les documents de certification doivent être confirmés auprès de PDS avant toute commande.
Considérations relatives à l'intégration avant l'installation
Placez l'antenne avant de choisir le câble.
Inspectez le toit et les éléments métalliques environnants. L'antenne doit bénéficier d'une vue dégagée du ciel, d'un plan de masse stable si nécessaire, d'une distance suffisante des émetteurs de forte puissance et d'un tracé protégeant le câble des coudes brusques et des articulations mobiles. Notez la hauteur et le décalage de l'antenne si le logiciel de contrôle les utilise.
Définir le comportement de perte de correction
Que se passe-t-il après cinq secondes sans correction ? L’affichage peut avertir l’opérateur, poursuivre le fonctionnement avec une précision réduite, interrompre le contrôle automatique ou appliquer une autre règle approuvée par le client. Cette décision doit figurer dans les spécifications fonctionnelles et faire l’objet d’essais sur le terrain.
Confirmer la propriété des données
Indiquez quel appareil génère la position, le cap, l'état de correction, la ligne de guidage, la commande de pilotage, l'enregistrement des travaux et les messages cloud. Définissez ensuite le protocole et la fréquence de mise à jour pour chaque connexion. Cela empêche deux appareils d'exécuter silencieusement la même fonction ou d'attendre des formats de coordonnées différents.
Une séquence pratique de mise en service sur le terrain
- Tester simultanément sur banc d'essai le récepteur sélectionné, la source de correction, l'application et le contrôleur.
- Installez les câbles de longueur réglementaire et les antennes prévues.
- Vérifier le démarrage à froid, le démarrage à chaud, l'initialisation RTK et la récupération après une obstruction.
- Roulez le long des bâtiments, des arbres et des bordures de champs où un blocage par trajets multiples ou par satellite est probable.
- Interrompre les corrections 4G ou radio et confirmer le comportement d'avertissement et de repli approuvé.
- Actionnez l'allumage de manière répétée tout en enregistrant les données de position et d'application.
- Comparez les passages répétés sur des points connus, et pas seulement la position affichée à l'arrêt.
- Enregistrez le firmware final, la configuration, le schéma de câblage, les décalages d'antenne et les résultats d'acceptation.
Une inspection du véhicule d'une durée de 20 minutes avant le pilote
Avant même d'ouvrir un ordinateur portable, faites le tour du véhicule avec l'installateur et l'utilisateur. Ce rapide examen permet souvent de déceler des problèmes qui ne figurent pas sur la fiche technique. Commencez par la batterie et suivez le circuit électrique prévu. Où se trouve le fusible ? Le signal d'allumage est-il facile à repérer ? Un technicien peut-il accéder au connecteur sans démonter une grande partie du tableau de bord ? Ce sont des questions simples, mais elles déterminent si la première installation prendra une heure ou presque une journée.
Ensuite, installez-vous en position de conduite normale. Ne tenez pas le terminal en main. Placez un gabarit en carton ou un prototype à l'endroit où le support sera fixé. Vérifiez le pare-brise, les rétroviseurs, les commandes et le dégagement pour les genoux du conducteur. Réglez le siège sur toute sa course. Ouvrez la porte de la cabine. Si l'écran obstrue la visibilité ou si le câble frotte contre un levier, changez sa position. Un écran plus grand n'est utile que si le conducteur peut le voir sans créer de nouveaux problèmes.
Examinez ensuite le toit. Un trou de boulon facilement accessible n'est pas forcément un bon emplacement pour une antenne GNSS. Repérez les balises, radios, pièces d'échappement, bords métalliques et tout élément mobile à proximité. Sur une pelle mécanique, faites pivoter la superstructure et déplacez le bras. Sur un tracteur, tenez compte des outils repliés et du tracé longeant les lisières. Marquez l'emplacement prévu pour l'antenne et le tracé complet du câble. Évitez d'estimer la longueur du câble à partir d'un schéma. Mesurez le tracé, y compris les coudes, les boucles de service et le point d'entrée du câble dans la cabine.
Demandez maintenant à l'opérateur à quoi ressemble une mauvaise journée de positionnement. Il se peut que les corrections disparaissent près d'une limite de champ. Il se peut aussi qu'un mur de mine masque une partie du ciel. Ou encore que le modem cellulaire se reconnecte lentement après le déjeuner dans une zone isolée. Intégrez ces points à l'itinéraire de test. Un parking ouvert est utile pour une première vérification, mais ne doit pas être le seul lieu de test. C'est généralement dans les portions difficiles de l'itinéraire que le projet prend tout son sens.
Terminez la vérification en attribuant un nom aux éléments en suspens. Une personne confirme le compte du service de correction. Une autre fournit le support d'antenne. Une personne est responsable de la base de données CAN, et une autre approuve l'avertissement affiché en cas de perte du signal RTK. Indiquez la date à côté de chaque élément. Cette simple étape permet d'éviter que le fournisseur du terminal, l'équipe logicielle, le constructeur du véhicule et l'utilisateur final ne s'attendent les uns les autres lors de la mise en service.
L'inspection visuelle ne remplace pas la validation technique. Elle constitue un filtre pratique avant le début des travaux. Si l'équipe d'installation est incapable d'expliquer le cheminement de l'alimentation, la position de l'antenne, la trajectoire de correction, la visibilité pour l'opérateur et le comportement en cas de récupération à proximité du véhicule, le projet n'est pas prêt pour un projet pilote de production.
Que noter pendant la première heure de travail
Le premier journal de bord doit être suffisamment simple pour être utile à l'installateur. Notez l'heure de mise sous tension du terminal, l'ouverture de l'application et l'état RTK du récepteur. Indiquez la source de correction et la position de l'antenne. Consignez les conditions météorologiques et la portion de route parcourue. En cas de changement d'état, notez le lieu et les observations de l'opérateur. Une photo de l'écran est utile, mais ajoutez une phrase explicative. « Période de flottement de 18 secondes près de l'entrepôt est » est plus utile qu'un dossier d'images sans nom.
Consignez également les détails courants. Le support a-t-il bougé ? L’écran était-il lisible lorsque le véhicule était face au soleil ? L’opérateur a-t-il appuyé sur la mauvaise commande en portant des gants ? L’application a-t-elle repris sa tâche après un cycle de démarrage ? Aucune de ces observations ne semble alarmante. Ensemble, elles permettent de déterminer si le terminal est adapté à la tâche. À la fin de l’heure, passez en revue les notes avec l’opérateur, à chaud. Distinguez les modifications de configuration des modifications matérielles, attribuez la prochaine action et répétez le même parcours après la modification. Vous obtiendrez ainsi une comparaison exploitable par l’équipe.
Foire aux questions
Le RTK est-il toujours plus utile que le GNSS standard ?
Non. Le RTK engendre des coûts supplémentaires, un travail d'intégration plus important, des antennes supplémentaires et des besoins en services de correction. Utilisez-le lorsque l'opération exige une haute précision répétable. La navigation, la répartition des tâches et le suivi général sont généralement mieux assurés par un GNSS standard.
Un terminal RTK a-t-il besoin de deux antennes ?
Pas toujours. Un système à antenne unique peut fournir une position de haute précision. Les systèmes à double antenne peuvent ajouter des informations de cap à l'arrêt ou en mouvement lent, mais le récepteur, la ligne de base, le montage et le logiciel doivent prendre en charge cette fonction.
Un même terminal peut-il utiliser à la fois le RTK réseau et les corrections radio ?
Certains projets prennent en charge plusieurs méthodes de correction, mais la compatibilité doit être vérifiée au niveau du récepteur, du protocole, du modem ou de la radio, de l'antenne, du logiciel et des licences. L'application doit également préciser comment elle sélectionne ou modifie les sources.
Que dois-je envoyer à PDS pour une évaluation de projet RTK ?
Veuillez indiquer le type de véhicule, l'application, la précision requise, la source de correction, le pays de destination, la taille de l'écran, le système d'exploitation, le plan d'antenne, les besoins CAN/série, le nombre de caméras, le schéma d'installation, la quantité pilote et le volume de production prévu.
Planifiez toute la chaîne de positionnement
Un terminal GNSS RTK robuste pour véhicule prend toute sa valeur lorsqu'il est conçu comme partie intégrante du véhicule, et non comme un simple écran isolé. Il convient de partir du résultat attendu, de définir la correction et le plan d'antenne, de vérifier les interfaces et l'alimentation, et de tester la reprise après incident en conditions réelles d'utilisation.
Découvrez les solutions PDS pour l'agriculture de précision , le pilotage automatique agricole et la gamme de terminaux pour véhicules PDS . Pour une étude de configuration, contactez PDS Technology aux coordonnées indiquées ci-dessus.
Contactez-nous
📧 Courriel : [email protected]
📞Tél. : +86 13421822024
🌐Site web : www.szpds.com
Clause de non-responsabilité
Les informations contenues dans cet article sont fournies à titre indicatif uniquement. PDS Technology Co., Ltd. décline toute responsabilité en cas d'erreurs, d'omissions ou d'inadéquation du contenu à des applications spécifiques. Les spécifications des produits peuvent être modifiées sans préavis. Il est conseillé aux acheteurs de vérifier tous les détails techniques auprès de notre équipe avant utilisation.
À propos de PDS Technology
PDS Technology est un fabricant OEM/ODM de premier plan de terminaux GNSS RTK de haute précision et d'ordinateurs de bord, au service des secteurs de l'agriculture, de la construction, des mines, des taxis et de la logistique depuis 2011.
Forts de plus de 15 ans d'expérience en R&D pour l'automobile, nous proposons des appareils robustes et multi-OS (Android/Linux/OpenHarmony) dotés d'un positionnement RTK centimétrique, d'une protection IP66 et compatibles avec l'intelligence artificielle. Nos usines certifiées IATF 16949 ont produit plus de 100 000 unités déployées dans le monde entier, représentant plus de 30 % du marché chinois des terminaux de pilotage automatique pour l'agriculture. Nous exportons notamment au Japon, aux États-Unis, au Royaume-Uni, en Turquie et en Russie.





