

Le terminal de guidage automatique d'un tracteur est un élément clé de plusieurs décisions d'ingénierie. Il affiche la trajectoire de guidage, indique la précision du positionnement, échange des données avec le contrôleur de direction et offre à l'opérateur une supervision claire des opérations. Choisir un terminal uniquement sur la base d'une fiche technique est risqué. Un terminal qui paraît performant sur un bureau peut s'avérer encombrant dans une cabine étroite, difficilement lisible en plein jour, ou incapable de communiquer correctement avec le véhicule.
Ce guide s'adresse aux constructeurs de tracteurs, aux développeurs de systèmes de pilotage automatique, aux intégrateurs de matériel agricole et aux acheteurs préparant un projet pilote. La question pratique n'est pas « Quel écran est le meilleur ? » mais plutôt « Quelle configuration complète fonctionnera sur ce tracteur, avec ce système de pilotage, dans ces champs ? »
1. Commencez par les besoins de l'acheteur
Avant de demander un devis, décrivez précisément la tâche à accomplir. Indiquez le modèle du tracteur, son système électrique, un schéma de la cabine, le mode de direction, les cultures visées, la superficie du champ, la vitesse de déplacement prévue et la zone d'intervention. Précisez si l'opérateur se guide visuellement ou s'il supervise le pilotage automatique. Ces deux cas de figure peuvent utiliser le même récepteur GNSS, mais leurs responsabilités en matière de contrôle diffèrent.
L'espace disponible pour le montage est souvent la première contrainte. Mesurez la zone dégagée autour du pare-brise, du volant, des rétroviseurs, des leviers et des écrans existants. Notez la distance de vision normale et si l'écran doit être utilisé avec des gants. Un terminal de guidage GNSS compact pour tracteurs peut s'avérer plus adapté qu'un écran plus grand s'il permet de garder les commandes visibles et évite l'utilisation d'un support long et flexible.
La fiche de spécifications doit également préciser la source de correction. Le RTK réseau nécessite une couverture mobile, des identifiants, un protocole compatible et un plan de reconnexion après une interruption. Une station de base locale et une liaison radio soulèvent des questions d'antenne, de fréquence, de portée et de conformité régionale. Ne laissez pas la méthode de correction comme un accessoire à choisir après le terminal.
2. Séparer le guidage de la commande de direction
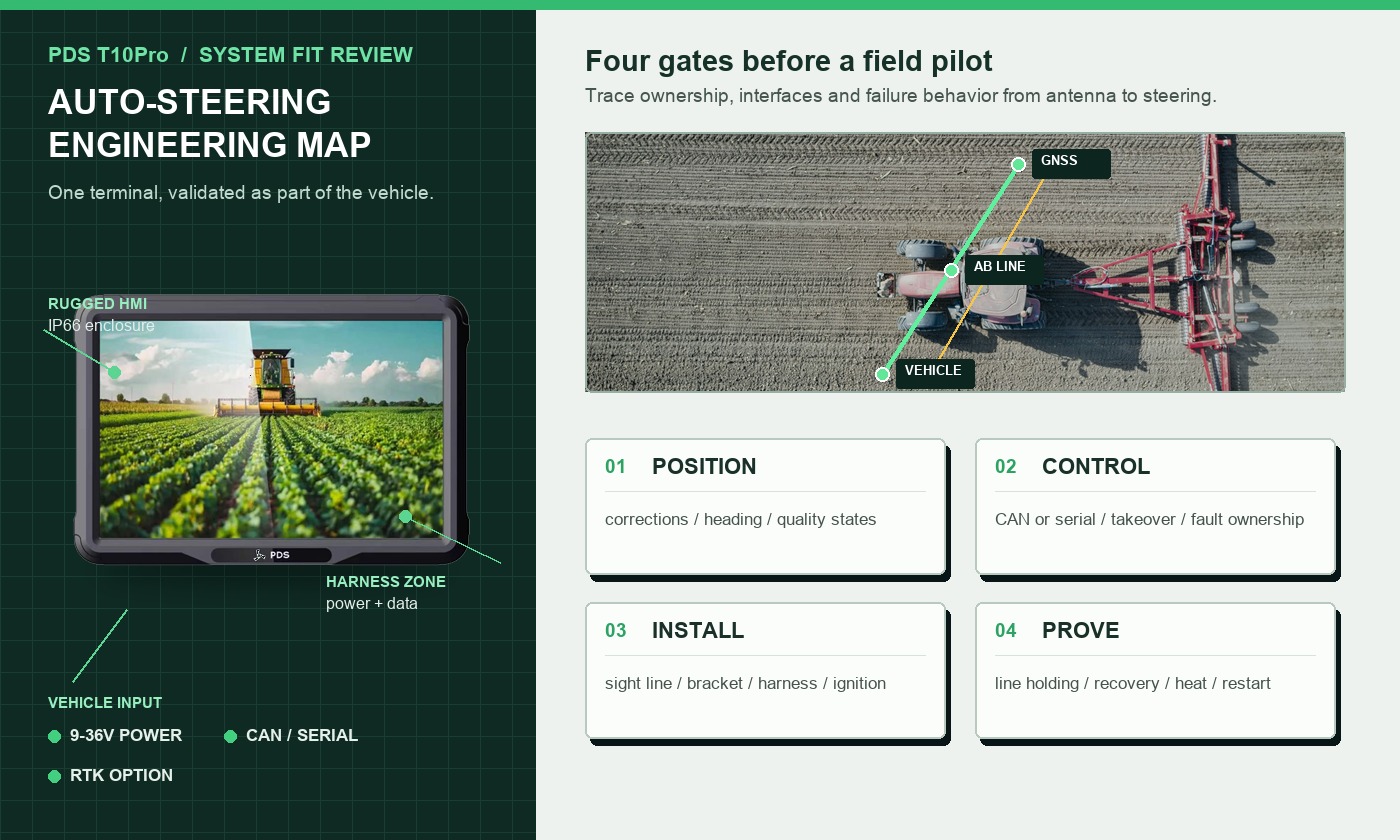
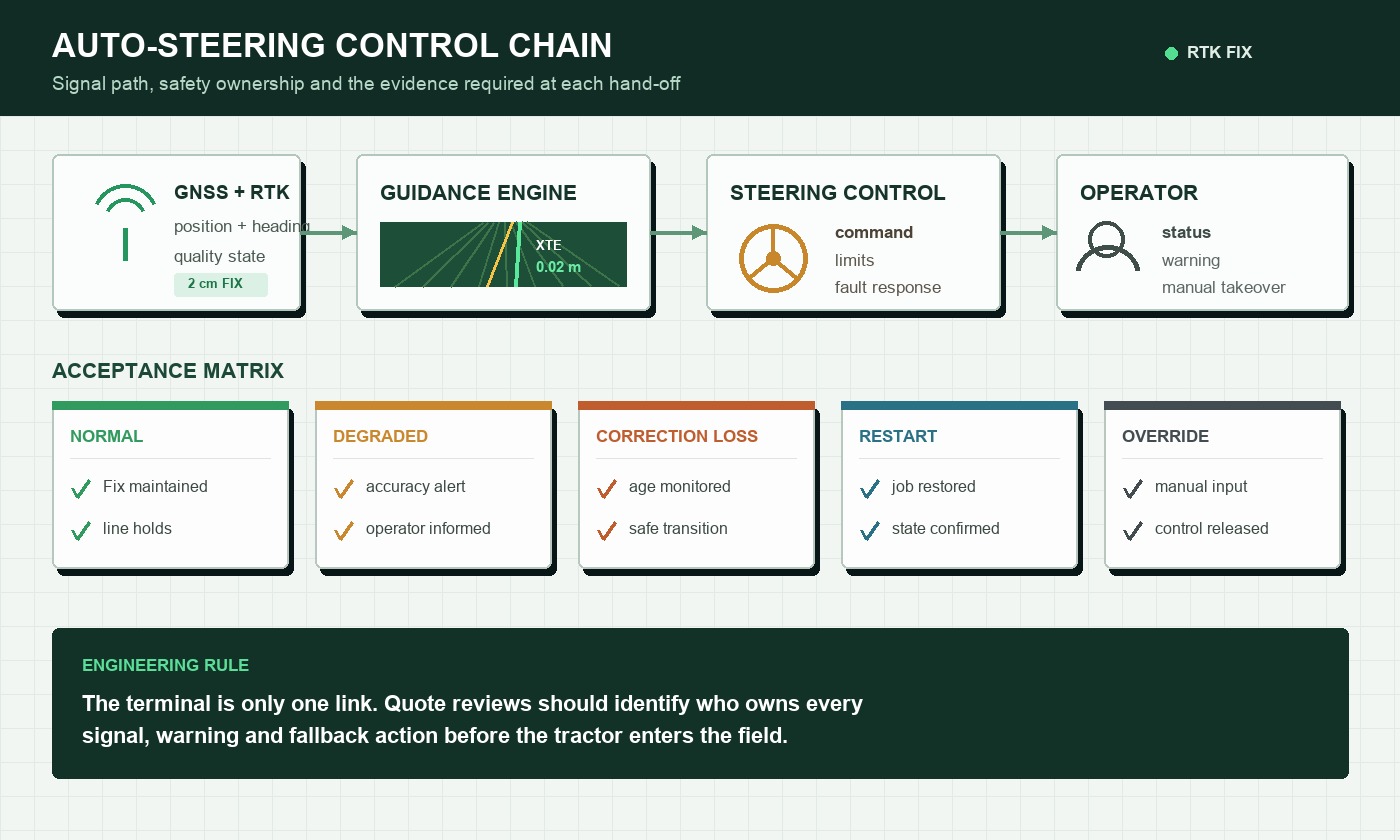
Le terminal et le contrôleur de direction peuvent être des appareils distincts, ou leurs fonctions peuvent être intégrées dans un même projet. Dans tous les cas, il est important de définir clairement les limites. Le récepteur GNSS estime la position et le cap. L'application compare la trajectoire du tracteur à un itinéraire planifié. Un contrôleur transforme les écarts de trajectoire en commandes de direction. L'opérateur a besoin d'informations visuelles sur l'état du système, d'avertissements et d'une possibilité de reprise en main fiable.
Cette distinction est cruciale lors de l'acquisition. Il convient de se renseigner sur le propriétaire de l'algorithme de guidage, le fournisseur du protocole CAN ou série, et le comportement du terminal en cas de dégradation de la précision du positionnement. Si les données de correction cessent d'être transmises, un avertissement est-il immédiatement affiché à l'écran ? Le guidage se désengage-t-il de manière prévisible ? L'opérateur peut-il encore consulter le dernier état de guidage sûr ? Ces comportements doivent être évalués lors des tests de réception, et non faire l'objet d'une discussion informelle.
Pour un projet de terminal de direction automatique de tracteur , intégrez chacune de ces limites de contrôle dans le document d'interface avant de commencer le développement logiciel et le câblage.
3. Spécifications clés de positionnement
Le positionnement RTK au centimètre près est un résultat système. La visibilité des satellites, l'emplacement des antennes, la latence de correction, la configuration du récepteur, les trajets multiples et l'application influent tous sur les performances sur le terrain. Demandez aux fournisseurs de décrire les conditions justifiant une affirmation de précision et d'expliquer comment le terminal signale les états fixe, flottant et autonome.
Pour le pilotage automatique, le comportement du cap mérite une attention particulière. Un système à antenne unique peut calculer le cap à partir du mouvement ; un système à deux antennes peut fournir un cap à basse vitesse, mais nécessite une base d'antenne connue et une installation soignée. Spécifiez la fréquence de mise à jour, les sorties requises, le temps d'initialisation et la récupération après le passage à proximité d'arbres ou de bâtiments. La présentation des systèmes d'augmentation sur GPS.gov rappelle utilement que la précision, l'intégrité et la disponibilité sont des aspects liés mais distincts.
4. Affichage et commandes de l'opérateur
Les travaux agricoles génèrent éblouissement, poussière, vibrations, longues journées de travail et exigent des décisions rapides en bordure de champ. Il est essentiel de consulter les écrans du logiciel à la distance de vision prévue. Les informations importantes, telles que l'état de correction, l'erreur transversale, la vitesse, l'état des alarmes et l'engagement de la direction, doivent rester lisibles sans que l'opérateur ait à scruter l'écran.
La luminosité n'est qu'un aspect de la lisibilité en extérieur. Les reflets, l'angle de vision, la vitre de protection, la plage de gradation, le contraste des couleurs et l'angle de montage sont également importants. Si l'opérateur porte des gants, testez les paramètres tactiles et les touches physiques. Pour une utilisation nocturne, un rétroéclairage suffisamment faible et une interface qui n'éblouit pas la cabine sont indispensables.
5. Interfaces et alimentation du véhicule
Répertoriez chaque connexion par fonction. Une requête pour une connexion « CAN » est incomplète sans indication du débit binaire, du propriétaire du message, de la terminaison, du connecteur, des exigences d'isolation et du pilote ou de l'API attendu(e). Appliquez la même rigueur aux interfaces RS232, RS485, Ethernet, USB, caméras, GPIO, sorties GNSS, modems et radios.
L'alimentation du véhicule nécessite un schéma spécifique. Vérifiez la plage de tension d'entrée, le comportement de l'ACC, le fusible, la masse, la réponse au démarrage, la protection contre l'inversion de polarité et la séquence d'arrêt. Déterminez si l'application doit sauvegarder une tâche en cas de coupure du contact et pendant combien de temps le terminal peut rester actif. Une plage de tension d'entrée stable de 9 à 36 V est utile pour de nombreuses plateformes de tracteurs, mais le faisceau complet et les conditions du véhicule doivent être validés.
6. La robustesse ne se résume pas à une adresse IP.
Un terminal de direction automatique agricole doit être évalué en tant que système installé. L'indice de protection IP66 garantit l'étanchéité à la poussière et à l'eau dans des conditions de test définies, mais les connecteurs exposés, les entrées de câbles, les trous de fixation et les joints endommagés peuvent constituer des points faibles. Il convient de se renseigner sur la configuration testée et sur la conformité des connecteurs.
La température, les vibrations, les chocs, l'exposition aux UV, les produits chimiques et le nettoyage à haute pression peuvent également avoir une incidence. Vérifiez la température prévue dans la cabine après un stationnement au soleil, et pas seulement la température extérieure. Un écran qui fonctionne le matin mais qui faiblit ou redémarre après quelques heures n'est pas prêt pour une saison de travail.
7. Liste de contrôle comparative des terminaux présélectionnés
| Zone | Preuves à demander | Question de terrain |
|---|---|---|
| Positionnement | Modèle de récepteur, plan d'antenne, protocole de correction, qualité des sorties | À quelle vitesse le système se rétablit-il à proximité d'obstacles ? |
| Afficher | Données de luminosité, mode tactile, exemple d'affichage | L'opérateur peut-il le lire et l'utiliser à midi et la nuit ? |
| E/S véhicule | Schéma de brochage, schéma de câblage, documentation du protocole | L'unité de production communique-t-elle avec le contrôleur cible ? |
| Pouvoir | Plage d'entrée, séquence ACC, protection et consommation de courant | Que se passe-t-il pendant le démarrage et les cycles de démarrage rapides ? |
| ajustement mécanique | Dimensions, schéma du support, dégagement du connecteur | Reste-t-il lisible et stable sur terrain accidenté ? |
| Cycle de vie | Assistance logicielle, gestion des modifications, réparation et plan de garantie | La même configuration peut-elle être prise en charge lors du déploiement progressif ? |
8. Configurations PDS à examiner
Conçu pour les cabines de tracteurs compactes et doté d'une interface de guidage optimisée, le PDS T7 offre un format 7 pouces avec touches de fonction frontales, compatible Android ou Linux, avec option RTK UM982, protection IP66 et alimentation véhicule 9-36 V. Son format compact est un atout précieux lorsque l'espace de montage et la visibilité de l'opérateur sont réduits.
Le PDS T10Pro est une solution plus performante pour les applications de pilotage automatique nécessitant un écran plus grand, Android 11/13, un module RTK UM482 ou UM982 (en option), une radio 410–470 MHz (en option), des entrées caméra et de multiples connexions CAN ou série. Les combinaisons d'interfaces exactes doivent être vérifiées dans la nomenclature du projet.
Pour une interface homme-machine (IHM) multivue de grande taille, le PDS T12 offre un écran de 12,1 pouces, la compatibilité Android ou Linux, le RTK en option, une double interface CAN, une interface série, une interface Ethernet, des E/S à usage général et jusqu'à quatre connexions caméra. Il est particulièrement adapté aux applications où l'opérateur doit visualiser simultanément les instructions de guidage, les informations d'exécution, les alarmes et les flux vidéo des caméras.
9. Configurations recommandées par type de projet
Il n’existe pas de terminal « idéal » universel, mais une configuration de départ judicieuse peut raccourcir le pilote :
- Guidage visuel dans une cabine compacte : terminal de 7 pouces, touches de fonction claires, RTK à antenne unique lorsque le cap dérivé du mouvement est acceptable, et un support court rigide.
- Rénovation de la direction automatique : terminal Android de 10 pouces, récepteur RTK adapté à la source de correction, liaison CAN ou série documentée avec le contrôleur et arrêt sécurisé en cas de coupure d’allumage testé.
- Tracteur OEM intégré : terminal et faisceau intégrés à la cabine, image logicielle contrôlée, traçabilité de la production, propriété des messages définie et processus de changement de composants.
- Agriculture de précision multifonctionnelle : terminal de 12 pouces où les cartes, les caméras, les données des outils et les enregistrements de travail doivent être visibles simultanément.
10. Effectuer le test pilote sur un terrain réel
Un test sur banc d'essai permet de confirmer le démarrage et la communication. Il ne permet pas de valider l'installation sur un tracteur. Utilisez le support, les câbles, les antennes, le service de correction, le contrôleur de direction et l'image logicielle fournis. Effectuez des tests sur un terrain normal comprenant des passages rectilignes, des bordures, des pentes, des zones accidentées et une couverture nuageuse partielle.
Enregistrez le temps d'initialisation, la disponibilité de la solution fixe, le maintien de la ligne, le comportement de passage à passage, la récupération de la correction, la lisibilité de l'écran, la réactivité tactile, la stabilité du connecteur et la température. Répétez les démarrages du moteur. Interrompez la liaison de correction. Vérifiez que les avertissements sont compréhensibles et que la prise de contrôle manuelle fonctionne sans hésitation. Conservez les journaux, les photos, les versions du micrologiciel et les mesures d'antenne avec le résultat du test.
Foire aux questions
Un écran plus grand améliore-t-il la précision du pilotage automatique ?
Non. La taille de l'écran influe sur l'ergonomie, mais pas sur la précision du positionnement. Celle-ci dépend du récepteur, des antennes, des données de correction, de l'installation, des algorithmes et des conditions d'utilisation. Choisissez la taille d'affichage adaptée à l'opérateur et le nombre d'éléments à conserver visibles.
Un même terminal peut-il fonctionner sur différentes marques de tracteurs ?
Souvent, mais le faisceau de câbles, le montage, l'interface de direction, le comportement de l'alimentation et les messages du véhicule peuvent différer. Chaque plateforme de tracteur doit être considérée comme une configuration nécessitant un câblage documenté et un court test de réception.
Quels éléments doivent être congelés avant la production de masse ?
Figez la nomenclature des terminaux, les références des composants du récepteur, du modem ou de la radio, de l'antenne et du câble, le brochage du connecteur, le support, l'image logicielle, la version du protocole, les limites de test, l'étiquetage, l'emballage et le processus de contrôle des modifications.
Choisissez le système installé, pas seulement l'écran.
Le terminal de direction automatique idéal pour un tracteur est celui qui s'intègre parfaitement à la cabine, reçoit des corrections fiables, communique avec le système de direction, résiste aux conditions environnementales du véhicule et informe l'opérateur de son état. Établissez une liste restreinte en fonction de vos besoins, puis laissez l'expérience sur le terrain trancher.
Découvrez la solution de pilotage automatique agricole PDS , parcourez la gamme de terminaux pour véhicules PDS ou contactez PDS Technology pour discuter d'un terminal pour tracteur, d'un faisceau de câbles, d'une configuration RTK ou d'un projet OEM/ODM.
Contactez-nous
📧 Courriel : [email protected]
📞Tél. : +86 13421822024
🌐Site web : www.szpds.com
Clause de non-responsabilité
Les informations contenues dans cet article sont fournies à titre indicatif uniquement. PDS Technology Co., Ltd. décline toute responsabilité en cas d'erreurs, d'omissions ou d'inadéquation du contenu à des applications spécifiques. Les spécifications des produits peuvent être modifiées sans préavis. Il est conseillé aux acheteurs de vérifier tous les détails techniques auprès de notre équipe avant utilisation.
À propos de PDS Technology
PDS Technology est un fabricant OEM/ODM de premier plan de terminaux GNSS RTK de haute précision et d'ordinateurs de bord, au service des secteurs de l'agriculture, de la construction, des mines, des taxis et de la logistique depuis 2011.
Forts de plus de 15 ans d'expérience en R&D pour l'automobile, nous proposons des appareils robustes et multi-OS (Android/Linux/OpenHarmony) dotés d'un positionnement RTK centimétrique, d'une protection IP66 et compatibles avec l'intelligence artificielle. Nos usines certifiées IATF 16949 ont produit plus de 100 000 unités déployées dans le monde entier, représentant plus de 30 % du marché chinois des terminaux de pilotage automatique pour l'agriculture. Nous exportons notamment au Japon, aux États-Unis, au Royaume-Uni, en Turquie et en Russie.





