

Un terminale GNSS per veicoli con CAN Bus combina due diverse visualizzazioni di una macchina. Il GNSS indica la posizione del veicolo, il suo movimento e se sta seguendo la traiettoria prevista. Il CAN Bus descrive le attività del veicolo e dei suoi sistemi di controllo: velocità, stato del motore, comandi idraulici, stato degli attrezzi e messaggi di errore. Quando questi flussi di dati vengono integrati, un trattore, una pala caricatrice, un camion o un veicolo di servizio possono fornire guida e informazioni contestuali sulla macchina tramite un'unica interfaccia.
La sfida dell'integrazione non consiste semplicemente nel trovare un terminale con un connettore per antenna GNSS e una porta CAN. Il progetto deve definire accuratezza, modalità di consegna delle correzioni, proprietà dei messaggi, frequenza di aggiornamento, comportamento offline e limiti di installazione. Questa guida illustra le decisioni cruciali per le applicazioni in agricoltura, edilizia, industria mineraria e altre reti veicolari.
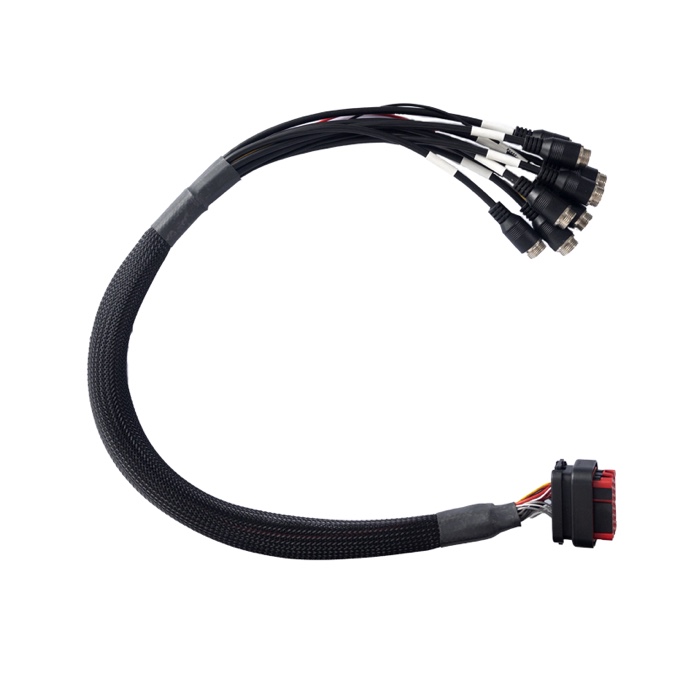
Illustrazione dell'installazione di un terminale GNSS per veicoli con bus CAN. La qualità della correzione, il posizionamento dell'antenna, la mappatura CAN e il cablaggio devono essere validati sul dispositivo di destinazione.
Perché GNSS e CAN Bus devono coesistere
La sola posizione può indicare all'operatore che una macchina si è discostata dalla linea di guida, ma non può spiegarne il motivo. I dati CAN possono mostrare la richiesta di sterzata, lo stato dell'attrezzo, il carico del motore o un guasto al controller. La combinazione di entrambe le fonti consente al terminale di presentare una cronologia degli eventi più utile e permette all'applicazione di applicare una logica specifica per la macchina.
Nell'agricoltura di precisione, il GNSS può supportare una guida a livello centimetrico, mentre il CAN trasmette informazioni su angolo delle ruote, velocità e stato degli attrezzi. Nel settore edile, un terminale macchina può utilizzare il GNSS per l'altitudine o la posizione e il CAN per lo stato del braccio, della benna o della traslazione. Nell'industria mineraria e nella logistica, la stessa combinazione può supportare la gestione delle spedizioni, il geofencing e la segnalazione dello stato di salute dei veicoli.
I due sistemi non dovrebbero essere costretti ad avere la stessa frequenza di aggiornamento. Il GNSS può aggiornarsi a una frequenza di navigazione definita, mentre il traffico CAN arriva a intervalli diversi o solo dopo un evento. L'applicazione dovrebbe conservare i timestamp e le informazioni sulla sorgente in modo che i dati rimangano interpretabili.
Sfide del settore da risolvere prima dell'installazione
Stabilità di posizionamento in un ambiente di macchina reale
I segnali GNSS possono essere influenzati dalla geometria della cabina, dal materiale del tetto, dalla struttura dell'attrezzo e dalle apparecchiature radio vicine. I dati di correzione possono arrivare tramite radio, rete cellulare o stazione base locale. Il terminale deve avere un comportamento chiaro quando le correzioni si interrompono: mantenere una soluzione valida ma con precisione inferiore, avvisare l'operatore o sospendere le funzioni di guida in base alle norme di sicurezza.
Testate l'antenna nell'ambiente di produzione, non solo su un veicolo di prova. Verificate il piano di massa, l'attenuazione del cavo, la protezione del connettore e la distanza dai trasmettitori ad alta potenza. Un'installazione errata dell'antenna può far sembrare inaffidabile anche un buon hardware GNSS.
Messaggi CAN con significati diversi
I veicoli commerciali e i macchinari possono utilizzare J1939, CANopen, ISO-TP, UDS o un protocollo privato. Lo stesso identificatore può descrivere segnali diversi su diverse famiglie di macchine. Il progetto necessita di un database dei messaggi, unità di misura, scalatura, regole di timeout e un responsabile per ogni messaggio trasmesso.
Non bisogna dare per scontato che l'ascolto sia sempre innocuo. Il monitoraggio passivo richiede comunque una corretta terminazione e l'accesso al bus. La trasmissione di comandi è una funzione ad alto rischio e necessita di limiti di frequenza, interblocchi e un piano di ripristino.
Interfacce che devono coesistere
Molte macchine necessitano di funzionalità che vanno oltre GNSS e CAN. Un terminale può anche connettersi a sensori RS232 o RS485, una telecamera, un dispositivo di servizio USB, un modem cellulare e un display. La condivisione del tempo di elaborazione e del carico di interrupt dovrebbe essere parte integrante della validazione. Un test al banco con una sola interfaccia non è sufficiente per una macchina di produzione.
Requisiti del dispositivo per un terminale GNSS per veicoli con bus CAN
| Categoria | Domanda di progettazione | Prove del progetto |
|---|---|---|
| GNSS | Precisione, supporto della costellazione, frequenza di aggiornamento e fonte di correzione | Disegno dell'antenna, test di osservazione del cielo, registro delle correzioni e traccia di precisione |
| Autobus CAN | Numero di canali, velocità di trasmissione, protocollo, terminazione e politica di trasmissione | Schema del cablaggio, elenco DBC o dei messaggi e acquisizione del carico del bus |
| Software | Driver, API, autorizzazioni, ripristino dei processi e registrazione dei dati | Esempio di SDK, risultato dell'iniezione di errori e pacchetto applicativo versionato. |
| Potenza e protezione | Intervallo di ingresso, politica di accensione, protezione da sovratensione, isolamento e montaggio | Test dell'impianto elettrico del veicolo, schema dei fusibili e lista di controllo per l'installazione |
| Ciclo vitale | Aggiornamenti, backup della configurazione, diagnostica e fornitura di unità di riserva | Procedura di rilascio approvata e procedura di recupero sul campo |
Caratteristiche consigliate per la guida automatica
Posizionamento RTK e stati di fallback chiari
Per le applicazioni che richiedono un posizionamento con precisione centimetrica, il GNSS RTK può rappresentare la base ideale. Il terminale dovrebbe visualizzare lo stato di correzione, la qualità dei satelliti e l'età della soluzione in un formato fruibile dall'applicazione. Non nascondete la perdita di precisione dietro una generica icona verde.
Il piano di sicurezza della macchina dovrebbe definire cosa cambia in caso di calo della qualità del segnale GNSS. Alcune operazioni possono continuare a velocità ridotta, mentre altre dovrebbero interrompere la guida e richiedere all'operatore di assumere il controllo manuale. Si tratta di una decisione applicativa, non di un'impostazione predefinita dell'hardware.
Accesso CAN controllato e diagnostica
Un terminale di produzione dovrebbe consentire all'OEM di limitare quali identificatori possono essere trasmessi e quali servizi possono essere avviati. Registrare lo stato del bus, i frame di errore, i timeout e le modifiche di configurazione. Quando una macchina torna in officina, il tecnico ha bisogno di prove, non solo di una schermata di errore.
Contenitore robusto e montaggio pratico
Vibrazioni della cabina, polvere, umidità e sbalzi di temperatura sono condizioni normali in agricoltura, edilizia e industria mineraria. Scegliere una posizione di montaggio che protegga i connettori, lasci spazio per la manutenzione e mantenga lo schermo visibile senza interferire con i comandi. Verificare la presenza di un grado di protezione IP66 laddove l'installazione richieda lavaggi frequenti o l'utilizzo in ambienti esposti.
Esempio di applicazione: guida del trattore con feedback sull'attrezzo
Un sistema di guida per trattori può utilizzare il GNSS RTK per posizionare la macchina e il bus CAN per leggere l'angolo delle ruote, la velocità di avanzamento e lo stato dell'attrezzo. Il terminale visualizza una linea guida, registra la copertura e monitora se l'attrezzo si trova nello stato previsto. Se le correzioni si interrompono, l'interfaccia può avvisare l'operatore e conservare l'ultimo record di copertura valido.
La stessa architettura può essere adattata a una macchina da costruzione modificando la mappa dei messaggi e le regole di sicurezza. L'hardware può essere simile, ma il comportamento del software e il piano di validazione devono rispecchiare le funzioni effettive della macchina.
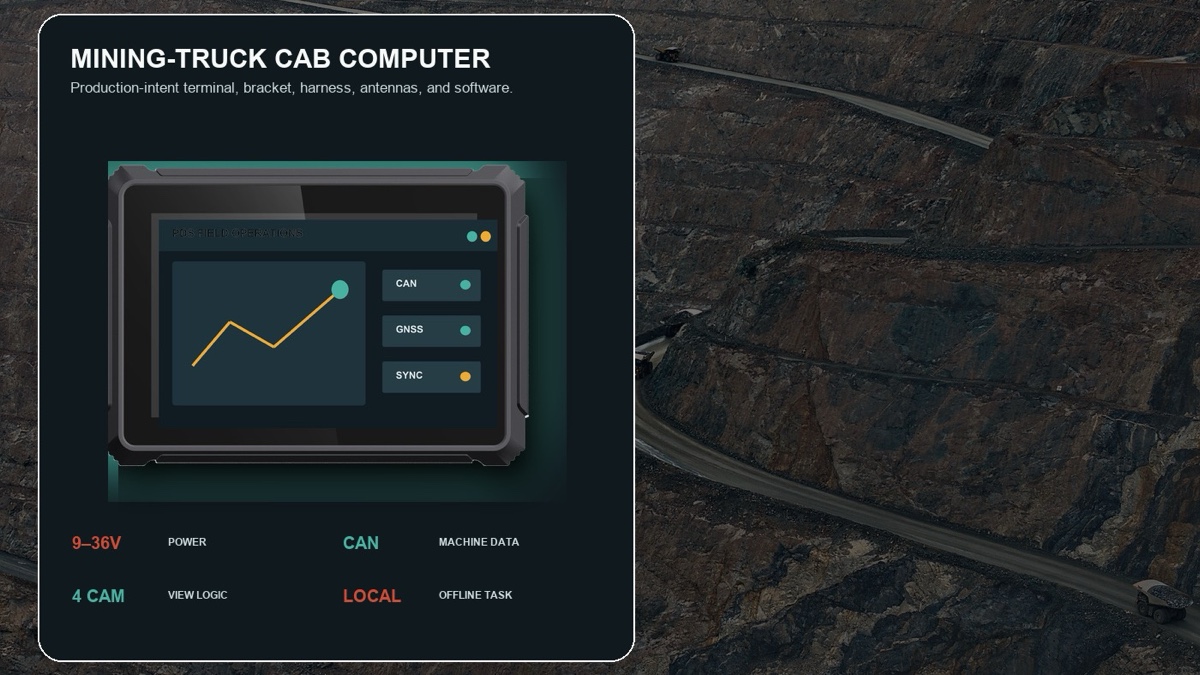
Illustrazione di agricoltura di precisione. La calibrazione dell'antenna, la qualità della correzione e il feedback CAN devono essere verificati come parte di un unico flusso di lavoro guida.
Come PDS supporta l'integrazione di GNSS e CAN Bus
PDS Technology produce terminali GNSS RTK e computer di bordo robusti per veicoli, destinati ai settori agricolo, edile, minerario, dei taxi e della logistica. La sua gamma di prodotti robusti si avvale di pratiche di progettazione di livello automobilistico e supporta sistemi operativi Android, Linux e OpenHarmony, con opzioni, a seconda del modello, per il posizionamento RTK, CAN Bus, RS232, RS485, 4G LTE, ingresso per telecamera e protezione IP66.
Il computer di bordo T8 da 8 pollici è una soluzione compatta ideale per le cabine di trattori e macchine agricole. Il computer di bordo T10 da 10 pollici offre un buon equilibrio tra area dello schermo e flessibilità di installazione, mentre il computer di bordo T12 da 12 pollici supporta interfacce di guida e monitoraggio della macchina più ampie. Le prestazioni GNSS, le combinazioni di interfacce e le specifiche ambientali dipendono dal modello e dalla configurazione selezionati.
Per la pianificazione del progetto, si consiglia di esaminare le soluzioni per l'agricoltura di precisione e le soluzioni per l'edilizia e l'industria mineraria . I team OEM possono utilizzare il processo OEM/ODM di PDS per allineare connettori, supporto software e requisiti meccanici.
Test di accettazione prima del rilascio in produzione
Registra un percorso di riferimento con un ricevitore GNSS di riferimento e un analizzatore CAN. Ripeti il test con il terminale di produzione, il cablaggio, l'antenna e la versione del software. Confronta la precisione del posizionamento, l'età della correzione, i valori di decodifica CAN e la temporizzazione degli eventi. Aggiungi il carico del motore, l'attività idraulica, la trasmissione radio e altre probabili fonti di rumore.
Eseguire quindi dei test di guasto. Scollegare l'antenna, interrompere le correzioni, rimuovere un nodo CAN, inviare dati non validi, riavviare l'accensione e ripristinare l'alimentazione. L'applicazione dovrebbe entrare in uno stato definito ogni volta. Registrare quali avvisi compaiono, quali dati vengono conservati e come l'operatore ripristina la situazione.
FAQ
Un singolo terminale può supportare contemporaneamente RTK GNSS e CAN Bus?
Sì, se il modello selezionato espone entrambe le interfacce e lo stack software le gestisce simultaneamente. Confermare la configurazione GNSS, i canali CAN, le frequenze di aggiornamento e il carico del processore condiviso con la revisione esatta del prodotto.
La tecnologia RTK garantisce sempre una precisione a livello centimetrico?
No. Il sistema RTK può fornire un posizionamento con precisione centimetrica quando le correzioni, la geometria del satellite, l'installazione dell'antenna e le condizioni ambientali sono adeguate. La precisione può diminuire quando le correzioni si interrompono o l'antenna viene ostruita. L'applicazione deve gestire esplicitamente tale variazione.
Il J1939 è necessario per ogni progetto CAN Bus?
Il protocollo J1939 è un protocollo di livello superiore comunemente utilizzato nei veicoli pesanti. Le macchine agricole, edili e specializzate possono utilizzare CANopen, ISO-TP, UDS o un protocollo proprietario. Selezionare il terminale e la suite di strumenti software in base alla definizione del messaggio specifica della macchina.
Dove dovrebbe avvenire l'elaborazione GNSS?
Utilizzare il terminale laddove siano richiesti posizionamento immediato, guida, avvisi e funzionamento offline. Un servizio cloud può supportare la reportistica della flotta, l'analisi remota e l'archiviazione dei dati a lungo termine, ma non dovrebbe essere l'unico strumento per la valutazione dello stato rilevante per la sicurezza.
Discuti il tuo progetto GNSS e CAN con PDS
Invia a PDS il tipo di macchina, la precisione di posizionamento richiesta, il metodo di correzione, il protocollo CAN, l'elenco dei messaggi, l'inventario delle interfacce, le condizioni di alimentazione e i vincoli di montaggio. Il team di ingegneri potrà esaminare la configurazione del terminale prima della realizzazione di un campione. Visita la gamma di terminali per veicoli PDS o contatta PDS Technology per avviare una discussione.
Contattaci
📧Email:[email protected]
📞Tel:+86 13421822024
🌐Sito web: www.szpds.com
Disclaimer
Le informazioni contenute in questo articolo sono fornite a solo scopo di riferimento. PDS Technology Co., Ltd. declina ogni responsabilità per eventuali errori, omissioni o per l'inadeguatezza del contenuto ad applicazioni specifiche. Le specifiche del prodotto sono soggette a modifiche senza preavviso. Gli acquirenti sono tenuti a verificare tutti i dettagli tecnici con il nostro team prima dell'utilizzo.
Informazioni su PDS Technology
PDS Technology è un'azienda leader nella produzione OEM/ODM di terminali GNSS RTK ad alta precisione e computer di bordo, al servizio dei settori agricolo, edile, minerario, dei taxi e della logistica dal 2011.
Con oltre 15 anni di esperienza in ricerca e sviluppo nel settore automobilistico, offriamo dispositivi robusti e multi-OS (Android/Linux/OpenHarmony) dotati di posizionamento RTK con precisione centimetrica, protezione IP66 e funzionalità predisposte per l'intelligenza artificiale. I nostri stabilimenti certificati IATF16949 hanno prodotto oltre 100.000 unità distribuite a livello globale, detenendo oltre il 30% del mercato cinese dei terminali di guida automatica per macchine agricole. Esportiamo in Giappone, Stati Uniti, Regno Unito, Turchia, Russia e altri paesi.





