

Un computer di bordo può sembrare ideale sulla carta, ma rivelarsi comunque un problema costoso dopo l'installazione. La causa più comune non è la mancanza di una singola funzionalità, bensì un'incompatibilità tra il terminale e il funzionamento effettivo del veicolo: lo schermo è troppo grande per l'abitacolo, il team di sviluppo non è in grado di gestire il sistema operativo, la telecamera occupa un'interfaccia necessaria a un altro dispositivo, oppure il computer si spegne improvvisamente allo spegnimento del quadro.
Se state scegliendo un computer di bordo per veicoli robusti , partite dall'esperienza lavorativa quotidiana piuttosto che dal modello. Annotate cosa vede l'operatore, a cosa si collega il computer, cosa succede all'avvio e allo spegnimento del motore e chi fornirà assistenza al sistema tra tre anni. Queste informazioni vi permetteranno di restringere la scelta dell'hardware molto più rapidamente rispetto al semplice confronto dei nomi dei processori.
1. Descrivi il lavoro prima di scegliere l'hardware
Partiamo da un breve esempio operativo. Un addetto alla gestione delle spedizioni potrebbe aver bisogno di percorsi, messaggi, moduli di prova di consegna e una telecamera posteriore. Un operatore di trattore potrebbe aver bisogno di guida RTK, informazioni sullo stato dello sterzo, dati CAN e uno schermo che rimanga leggibile anche a mezzogiorno. Un terminale di un escavatore potrebbe visualizzare diverse telecamere e allarmi della macchina mentre scambia dati con una centralina elettronica (ECU). Questi sono tutti progetti di computer di bordo, ma non dovrebbero utilizzare la stessa configurazione.
Una nota di progetto utile risponde a sei domande:
- Chi utilizza lo schermo e quando il veicolo è in movimento o fermo?
- Quale applicazione verrà eseguita e a chi appartiene il codice sorgente e gli aggiornamenti?
- Quali telecamere, controller, sensori, antenne, stampanti o scanner devono essere collegati?
- Quali fenomeni si verificano con l'alimentazione elettrica durante l'accensione, l'avviamento del motore e lo spegnimento?
- Dove verrà installato il terminale e cosa potrebbe ostruire la visuale dell'operatore?
- Quanti veicoli saranno impiegati ora e durante la prossima fase?
Queste note forniscono al produttore un contesto sufficiente per consigliare un modello anziché limitarsi a inviare un catalogo.
2. Scegli una dimensione dello schermo adatta alla cabina e al compito
Uno schermo più grande è utile solo quando l'applicazione può sfruttare lo spazio disponibile. Un display da 7 pollici funziona bene in cabine compatte, taxi, autocarri leggeri e macchinari in cui il terminale ha una funzione specifica. Uno schermo da 10 o 12 pollici è più giustificabile quando mappe, visuali della telecamera, linee guida, dati della macchina o diversi comandi devono rimanere visibili contemporaneamente.
Misurare l'area di installazione tenendo conto della staffa, dei cavi e dello spazio libero per i connettori. Verificare la visuale dell'operatore, la sua portata, l'eventuale presenza di guanti e la sua posizione di seduta. Uno schermo che si adatta a un disegno su scrivania potrebbe coprire un interruttore o vibrare eccessivamente se montato su un braccio lungo.
PDS offre diverse dimensioni per adattarsi a diverse configurazioni. Il computer di bordo compatto T7 da 7 pollici utilizza un display IPS da 1024 × 600 con una luminosità di 750 cd/m² e cinque pulsanti frontali per le funzioni più utilizzate. All'estremo opposto, il computer di bordo T12 da 12,1 pollici offre un display IPS da 1280 × 800 con una luminosità di 750 nit, garantendo maggiore spazio per applicazioni multi-finestra e visualizzazioni delle telecamere.
3. Abbinare il sistema operativo al team di sviluppo software
Android è spesso adatto ad applicazioni touch-first utilizzate da autisti, ispettori, team di gestione delle spedizioni e operatori sul campo. Può essere una scelta pratica quando il cliente dispone già di un'applicazione Android o di un team di sviluppo mobile. Linux viene spesso scelto per un'interfaccia uomo-macchina (HMI) dedicata, l'integrazione con le macchine, i servizi dati in background o un progetto gestito da ingegneri embedded.
Il nome commerciale del sistema operativo non è sufficiente. È necessario verificare la versione esatta, il framework applicativo, le autorizzazioni hardware, il comportamento di avvio, il metodo di aggiornamento, le esigenze di gestione remota e il periodo di supporto previsto. Prima di approvare l'implementazione su larga scala, è consigliabile chiedere al team di sviluppo software di testare la telecamera, il dispositivo CAN, l'accessorio seriale, il ricevitore GNSS e il modulo cellulare sull'hardware di destinazione.
Per i progetti che potrebbero richiedere entrambi gli ambienti, il PDS T7 supporta Android 10 o Linux 4.9 con QT5, mentre il T12 supporta Android 13 o kernel Linux 5.15 con QT5.15. La scelta dovrebbe basarsi sull'applicazione esistente e sulle capacità di manutenzione, non sulla convinzione generale che una piattaforma sia sempre migliore dell'altra.
4. Verificare la potenza del veicolo, non solo il valore della tensione di ingresso.
L'alimentazione dei veicoli è rumorosa e variabile. L'avviamento del motore può causare un calo di tensione; alternatori, relè e altre apparecchiature possono generare picchi di tensione; un operatore potrebbe spegnere l'accensione senza chiudere l'applicazione. Un terminale adeguato necessita di un design di alimentazione specifico per tale ambiente e di un piano di spegnimento software che protegga i dati.
Chiedete come si comporta il computer durante l'avviamento, brevi interruzioni, ritardo allo spegnimento del motore, avviamenti ripetuti e bassa tensione. Verificate che il cavo, il fusibile, il connettore e il cavo di accensione forniti siano compatibili con il veicolo. I modelli PDS T7, T10Pro e T12 specificano un ingresso CC da 9 a 36 V per flotte miste commerciali e fuoristrada. Le informazioni sui prodotti T7 e T12 fanno riferimento anche ai requisiti di alimentazione del veicolo secondo la norma ISO 7637-II.
La validazione finale deve essere eseguita sul veicolo di destinazione. Un kit di laboratorio non può riprodurre tutte le condizioni create da un trattore, un camion da miniera, un autobus o un veicolo commerciale più datato.
5. Crea un elenco di interfacce prima di richiedere un preventivo
Gli errori di interfaccia sono tra i rischi di progetto più facili da prevenire. Crea una tabella che elenchi ogni dispositivo esterno, il suo connettore, il protocollo, la velocità di trasmissione dati, il fabbisogno energetico, la lunghezza del cavo e il proprietario del software. Includi anche i dispositivi previsti per una fase successiva, anche se non verranno installati durante la fase pilota.
| Necessità del progetto | Cosa confermare | Supervisione comune |
|---|---|---|
| Controllori di veicoli | Canali CAN, bitrate, proprietà del protocollo, isolamento, terminazione | Conteggio di un connettore CAN senza confermare due reti simultanee |
| Apparecchiature seriali | RS232 o RS485, velocità di trasmissione, piedinatura del connettore, lunghezza del cavo | Supponendo che i due standard seriali siano intercambiabili |
| Telecamere | Tipo di fotocamera, numero di canali, risoluzione, anteprima o registrazione, archiviazione | Testare una telecamera quando l'applicazione ne richiede quattro |
| Posizionamento | GNSS o RTK standard, antenna, sorgente di correzione, frequenza di aggiornamento, uscita | Richiesta di posizionamento centimetrico senza dati di correzione di pianificazione |
| Connettività | Bande 4G, SIM, Wi-Fi, Bluetooth, Ethernet, posizione dell'antenna | Utilizzo di un modulo cellulare nazionale per un'implementazione all'estero. |
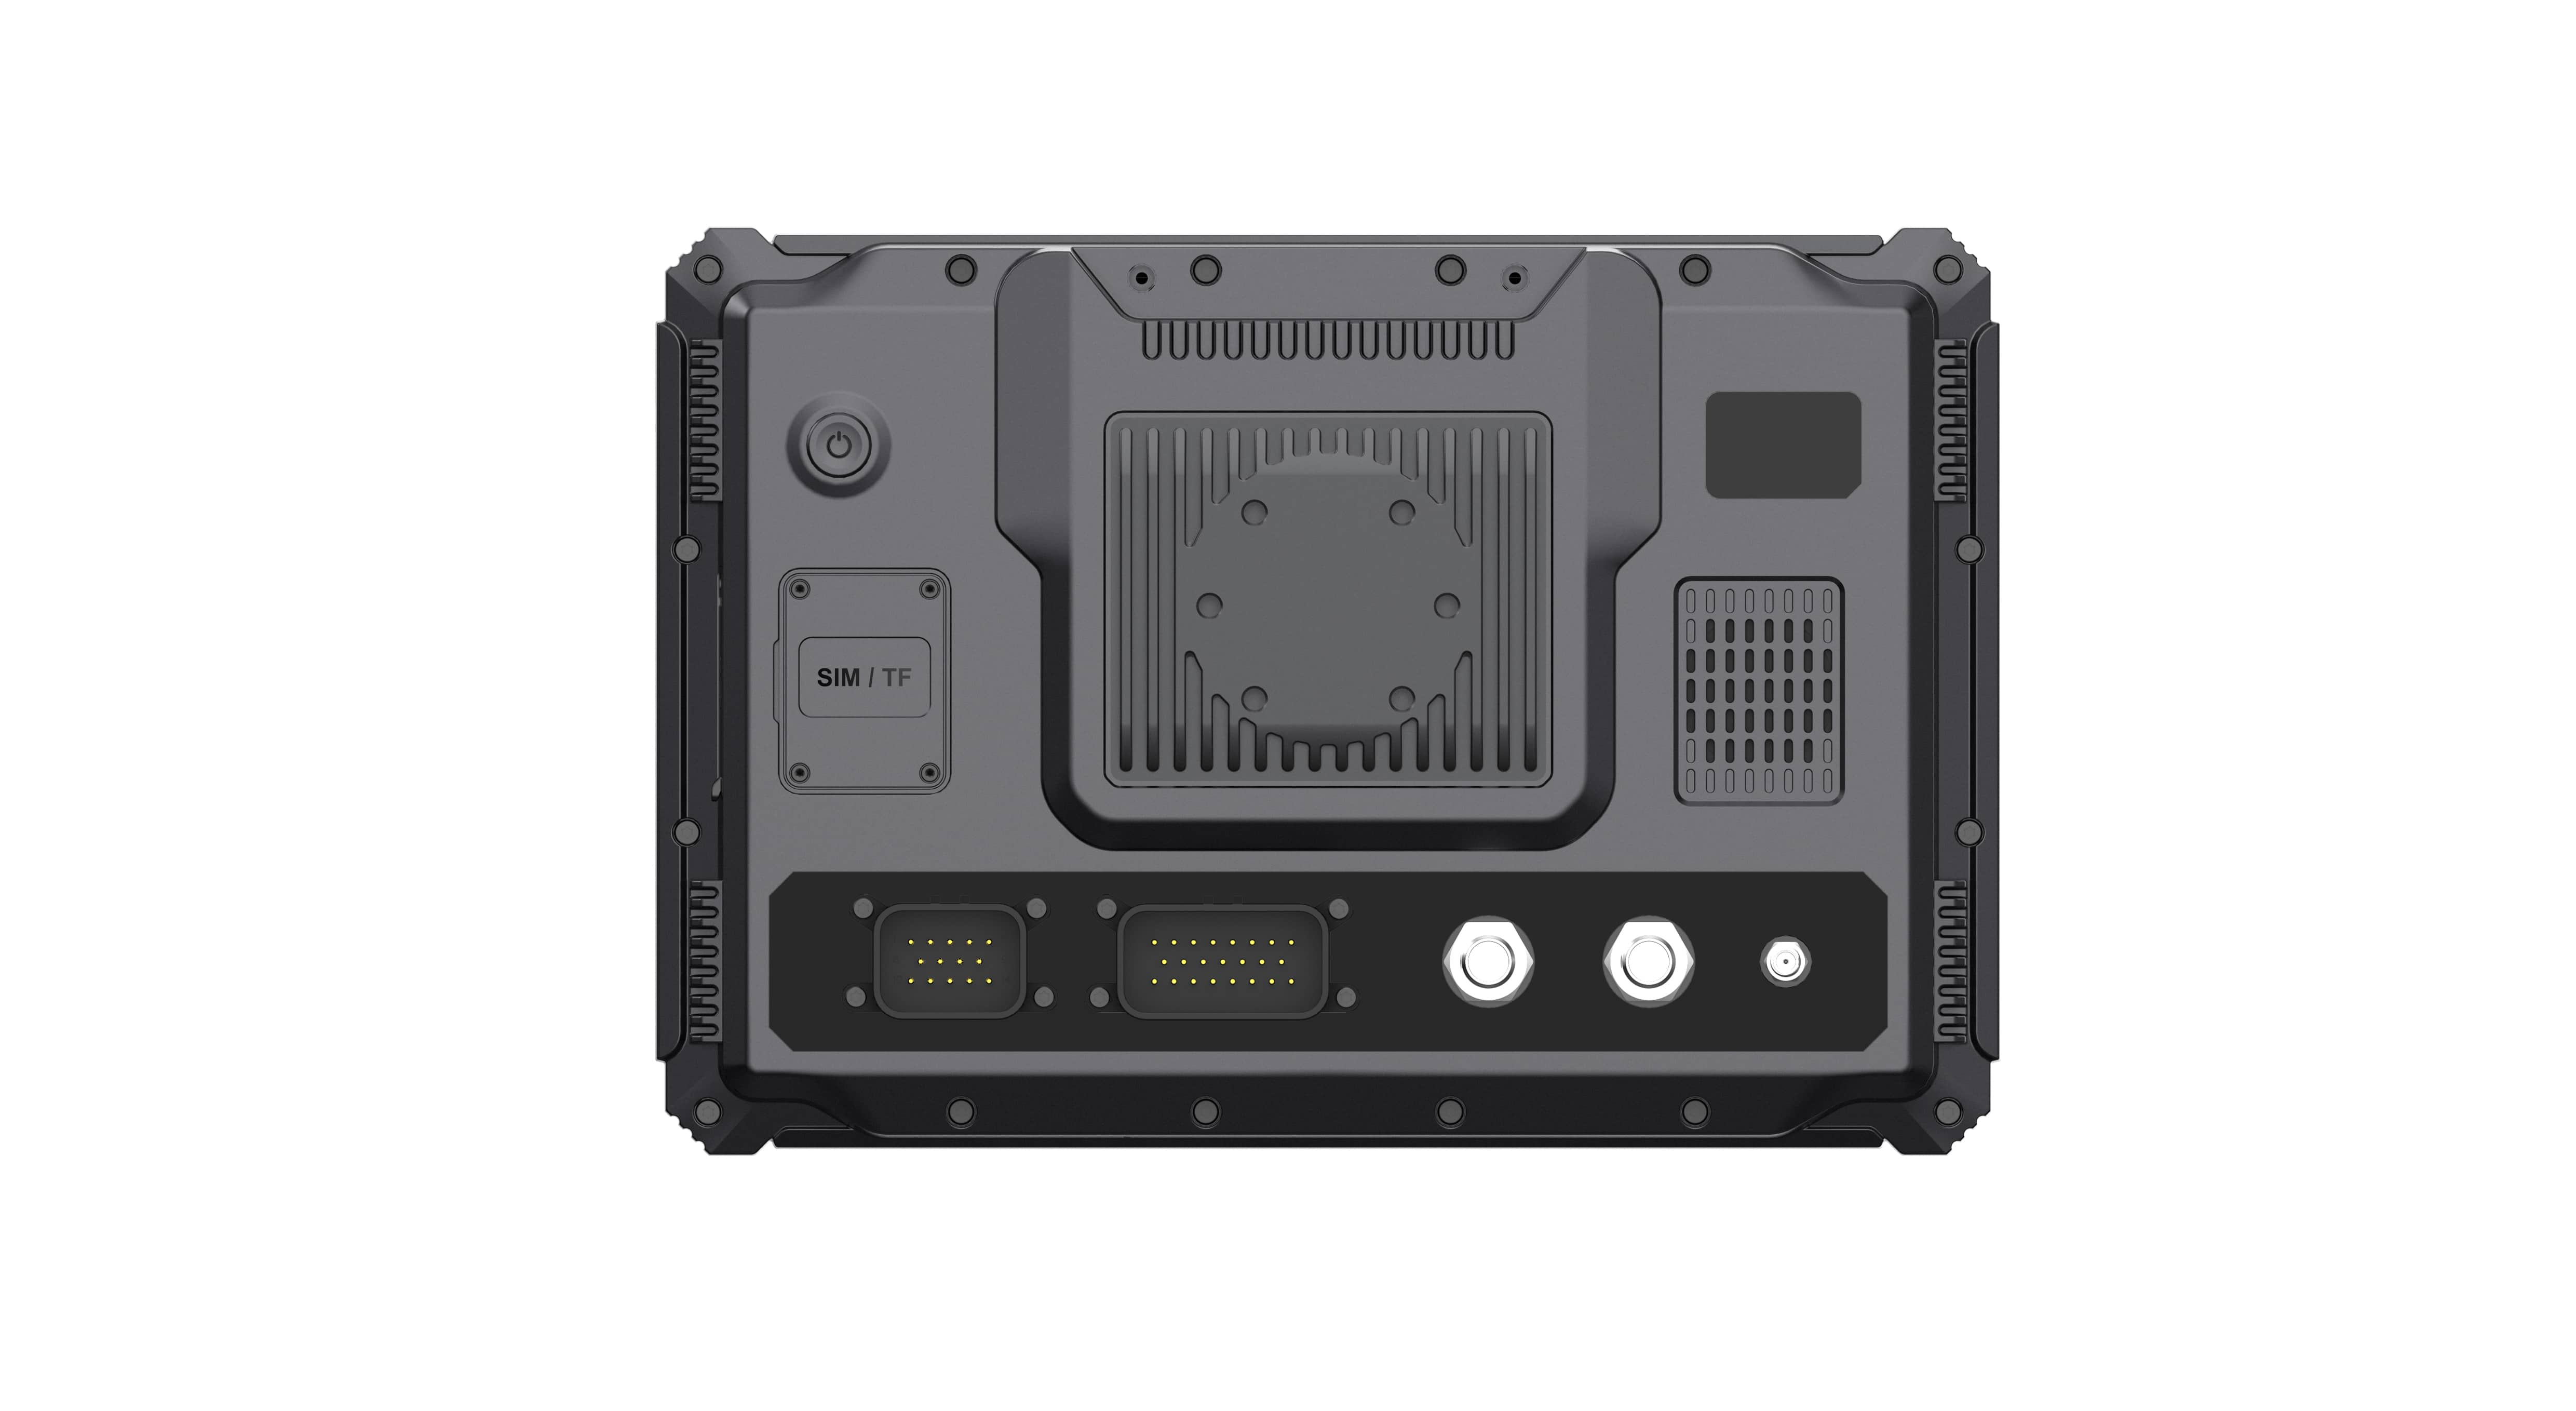
Il PDS T10Pro , ad esempio, supporta la registrazione di quattro telecamere a 720P, il posizionamento RTK opzionale, Android 13 e un ingresso da 9 a 36 V. Il T12 supporta fino a quattro anteprime di telecamere a 1080P, due reti CAN, Ethernet, RS232 e RS485. Queste funzionalità sono utili solo se corrispondono all'elenco completo delle interfacce.
6. Decidere se è necessario il GNSS standard o l'RTK
Il tracciamento e la navigazione della flotta potrebbero richiedere solo un GNSS standard. La guida automatica dei trattori, la livellatura, le lavorazioni meccaniche legate ai rilievi e altre attività di precisione potrebbero richiedere un posizionamento RTK a livello centimetrico. L'aggiunta di un modulo RTK non costituisce di per sé una soluzione di posizionamento completa. Il progetto necessita anche di una posizione adeguata per l'antenna, dati di correzione da una rete o da una radio, visibilità del cielo sereno, integrazione software e una procedura definita in caso di perdita delle correzioni.
Chiedete al fornitore quali informazioni il terminale invia all'applicazione o al controller e come viene visualizzato lo stato di posizionamento all'operatore. Un'indicazione chiara dello stato (fisso, flottante o non disponibile) può essere più utile sul campo di un lungo elenco di costellazioni satellitari supportate.
7. Verificare la protezione ambientale come sistema installato
Un contenitore con grado di protezione IP66 aiuta a proteggere da polvere e forti getti d'acqua, ma il sistema installato comprende molto più del semplice contenitore. Connettori, porte non utilizzate, antenne, pressacavi, connettori per telecamere e fori di montaggio possono determinare se l'installazione finale risulta effettivamente protetta. Chiedete quali cavi e tappi sono inclusi e se il grado di protezione è valido anche con tutti i collegamenti necessari installati.
Anche vibrazioni, urti, temperatura, luce solare e condensa sono fattori importanti. La specifica T7 elenca IP66, un intervallo di temperatura di esercizio da -20 °C a +70 °C, test di vibrazione MIL-STD-810 e test di impatto ISO 16750. La specifica T12 elenca IP66, test di vibrazione e urto MIL-STD-810G e un intervallo di temperatura di esercizio da -20 °C a +70 °C. Gli acquirenti devono verificare i report di prova e la configurazione esatti necessari per il loro progetto.
8. Pianificare il progetto pilota tenendo conto dei possibili fallimenti e delle relative soluzioni.
Un pilota dovrebbe fare di più che mostrare la schermata normale. Avviare ripetutamente il motore. Scollegare e ricollegare una telecamera. Interrompere la copertura cellulare. Interrompere le correzioni RTK. Spegnere l'accensione mentre i dati vengono scritti. Lasciare il dispositivo esposto alla luce diretta del sole, quindi eseguire l'applicazione completa con ogni dispositivo connesso.
Registra ciò che vede l'operatore, se i dati vengono conservati, quanto tempo richiede il ripristino e chi deve intervenire. Un terminale che funziona correttamente durante una presentazione controllata potrebbe comportarsi in modo diverso dopo otto ore di vibrazioni, calore, modifiche alla rete e ripetuti avviamenti del veicolo.
Un punto di partenza pratico per la selezione del modello
| Modello PDS | Scenario di partenza utile | Capacità pubblicate di rilievo |
|---|---|---|
| T7 | Cabine compatte e flussi di lavoro ottimizzati per l'operatore. | Display da 7 pollici, Android o Linux, cinque pulsanti frontali, 9–36 V CC, IP66 |
| T8 | Visualizzazione bilanciata dei veicoli per flotte e attrezzature fuoristrada. | Formato da 8 pollici, Android, IP66, modulo RTK integrato opzionale |
| T10Pro | Applicazioni Android e RTK ricche di funzionalità fotografiche | Display da 10,1 pollici, Android 13, quattro canali di fotocamera 720P, RTK/radio opzionale |
| T12 | Controllo, guida e progetti multicamera di macchinari su grande schermo. | Display da 12,1 pollici, Android o Linux, anteprime di quattro telecamere 1080P, interfacce CAN e seriale |
Questa tabella è un punto di partenza. Memoria, spazio di archiviazione, bande cellulari, posizionamento, cavi, staffe e software devono ancora essere confermati.
Domande frequenti degli acquirenti
Il processore più performante è sempre la scelta più sicura?
No. Le prestazioni di elaborazione dovrebbero coprire l'applicazione, le telecamere, la gestione dei dati e i futuri aggiornamenti con un margine ragionevole. Specificare in modo eccessivo ogni terminale della flotta può aumentare i costi senza migliorare il lavoro dell'operatore. Specificare in modo insufficiente un'applicazione multicamera o basata sull'intelligenza artificiale crea un problema diverso. Testare il carico di lavoro reale.
Un singolo modello computerizzato di un veicolo può essere sufficiente a coprire un'intera flotta mista?
A volte, ma solo quando le dimensioni dello schermo, le interfacce, il montaggio, l'alimentazione e le esigenze software sono simili. Molte flotte traggono vantaggio da una piattaforma software comune con due dimensioni hardware o configurazioni di interfaccia.
Quando è opportuno iniziare una discussione su OEM o ODM?
Se il progetto richiede un cavo personalizzato, una piedinatura del connettore specifica, dettagli dell'involucro, un logo, un comportamento del firmware, un'immagine del sistema operativo, una staffa o l'integrazione di un'applicazione, è necessario intervenire tempestivamente. Una personalizzazione tardiva può comportare test ripetuti e ritardare il progetto pilota.
Scegli il sistema completo installato
La risposta giusta alla domanda su come scegliere un computer di bordo robusto per veicoli raramente si trova in una singola specifica tecnica. Il terminale, il software, i cavi, le antenne, la staffa, l'alimentazione del veicolo, i dispositivi esterni e il processo di assistenza funzionano come un unico sistema. Definisci prima questo sistema, poi confronta i diversi modelli in base a esso.
Consulta la gamma di computer di bordo PDS oppure contatta PDS Technology fornendo informazioni su tipo di veicolo, dimensioni dello schermo, sistema operativo, interfacce, numero di telecamere, requisiti di posizionamento, mercato di destinazione e quantità prevista. Il nostro team di ingegneri ti aiuterà a individuare una configurazione di partenza pratica per i test.
Contattaci
📧Email: [email protected]
📞Tel:+86 13421822024
🌐Sito web: www.szpds.com
Disclaimer
Le informazioni contenute in questo articolo sono fornite a solo scopo di riferimento. PDS Technology Co., Ltd. declina ogni responsabilità per eventuali errori, omissioni o per l'inadeguatezza del contenuto ad applicazioni specifiche. Le specifiche del prodotto sono soggette a modifiche senza preavviso. Gli acquirenti sono tenuti a verificare tutti i dettagli tecnici con il nostro team prima dell'utilizzo.
Informazioni su PDS Technology
PDS Technology è un'azienda leader nella produzione OEM/ODM di terminali GNSS RTK ad alta precisione e computer di bordo, al servizio dei settori agricolo, edile, minerario, dei taxi e della logistica dal 2011.
Con oltre 15 anni di esperienza in ricerca e sviluppo nel settore automobilistico, offriamo dispositivi robusti e multi-OS (Android/Linux/OpenHarmony) dotati di posizionamento RTK con precisione centimetrica, protezione IP66 e funzionalità predisposte per l'intelligenza artificiale. I nostri stabilimenti certificati IATF16949 hanno prodotto oltre 100.000 unità distribuite a livello globale, detenendo oltre il 30% del mercato cinese dei terminali di guida automatica per macchine agricole. Esportiamo in Giappone, Stati Uniti, Regno Unito, Turchia, Russia e altri paesi.





