

CANバスを備えたGNSS車両端末は、機械に関する2つの異なる視点を統合します。GNSSは、車両の位置、移動方法、および意図した走行ラインに沿っているかどうかを示します。CANバスは、車両とそのコントローラの動作(速度、エンジン状態、油圧コマンド、作業機の状態、および故障メッセージ)を示します。これらのデータストリームを統合して設計することで、トラクター、ローダー、トラック、またはサービス車両は、単一のインターフェースでガイダンスと機械の状況を提供できます。
統合における課題は、GNSSアンテナコネクタとCANポートを備えた端末を見つけることだけではありません。プロジェクトでは、精度、補正データの配信、メッセージの所有権、更新頻度、オフライン動作、設置制限などを明確に定義する必要があります。このガイドでは、農業、建設、鉱業、その他の車両ネットワークアプリケーションにおいて重要な決定事項について解説します。
CANバスを備えたGNSS車載端末の設置図。補正品質、アンテナ配置、CANマッピング、配線は、対象車両上で検証する必要があります。
GNSSとCANバスが一緒に使われるべき理由
位置情報だけでは、機械が誘導線からずれたことはオペレーターに分かりますが、その理由までは分かりません。CANデータからは、操舵要求、作業機の状態、エンジン負荷、コントローラーの故障などを確認できます。これらの情報源を組み合わせることで、端末はより有用なイベント履歴を表示でき、アプリケーションは機械固有のロジックを適用できるようになります。
精密農業では、GNSSはセンチメートルレベルのガイダンスをサポートし、CANは車輪の角度、速度、および作業機のフィードバックを伝送します。建設業では、機械端末はGNSSを使用して高度または位置を取得し、CANを使用してブーム、バケット、または走行状態を取得できます。鉱業および物流業では、同じ組み合わせで配車、ジオフェンシング、および車両の状態報告をサポートできます。
2つのシステムを同じ更新レートに強制的に合わせるべきではありません。GNSSは定義されたナビゲーションレートで更新される一方、CANトラフィックは異なる間隔で、あるいはイベント発生後にのみ到着する場合があります。アプリケーションはタイムスタンプとソース情報を保持し、データの解釈可能性を維持する必要があります。
設置前に解決すべき業界の課題
実際の機械環境における位置安定性
GNSS信号は、キャブの形状、屋根材、作業機の構造、および近くの無線機器の影響を受ける可能性があります。補正データは、無線、携帯電話ネットワーク、またはローカル基地局を介して受信される場合があります。端末は、補正が停止した場合に明確な動作を行う必要があります。有効ではあるものの精度が低い解を維持するか、オペレーターに警告を発するか、安全ポリシーに従ってガイダンス機能を一時停止するかのいずれかです。
アンテナはテスト車両だけでなく、実際の製造現場でテストしてください。接地平面、ケーブル損失、コネクタの保護、高出力送信機からの距離などを確認してください。アンテナの設置が不十分だと、優れたGNSSハードウェアの信頼性が損なわれる可能性があります。
意味の異なるCANメッセージ
商用車や機械類は、J1939、CANopen、ISO-TP、UDS、または独自のプロトコルを使用する場合があります。同じ識別子でも、異なる機種間で異なる信号を識別できます。このプロジェクトでは、メッセージデータベース、単位、スケーリング、タイムアウトルール、および送信されるすべてのメッセージの所有者が必要です。
傍受が常に無害であると決めつけないでください。受動的な監視であっても、適切な終端処理とバスアクセスが必要です。コマンドの送信はよりリスクの高い機能であり、レート制限、インターロック、ロールバック計画が必要です。
共存しなければならないインターフェース
多くの機械はGNSSとCAN以上の機能を必要とします。端末はRS232またはRS485センサー、カメラ、USBサービスデバイス、セルラーモデム、ディスプレイなどにも接続される可能性があります。プロセッサ時間の共有や割り込み負荷の検証も検証項目に含めるべきです。単一のインターフェースを用いたベンチテストだけでは、量産機の性能を十分に証明することはできません。
CANバス搭載GNSS車載端末のデバイス要件
| カテゴリ | デザインに関する質問 | プロジェクトの証拠 |
|---|---|---|
| GNSS | 精度、衛星コンステレーションのサポート、更新レート、補正ソース | アンテナ図、スカイビューテスト、補正ログ、精度トレース |
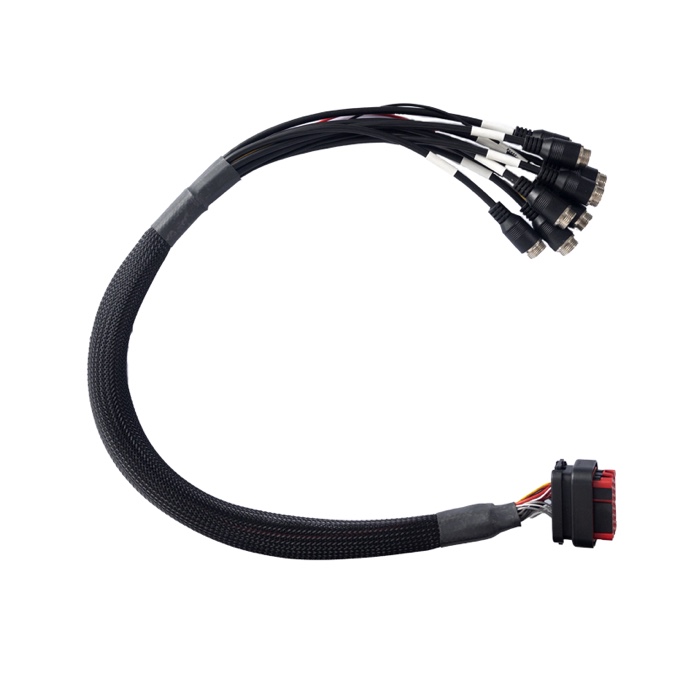
| CANバス | チャネル数、ビットレート、プロトコル、終端、送信ポリシー | ハーネス回路図、DBCまたはメッセージリスト、およびバス負荷キャプチャ |
| ソフトウェア | ドライバー、API、権限、プロセス復旧、データロギング | SDKサンプル、障害注入結果、およびバージョン管理されたアプリケーションパッケージ |
| パワーと保護 | 入力範囲、点火ポリシー、サージ保護、絶縁および取り付け | 車両電気系統のテスト、ヒューズ配置図、および設置チェックリスト |
| ライフサイクル | アップデート、構成バックアップ、診断、予備ユニットのプロビジョニング | 承認されたリリース手順と現場回収手順 |
機械誘導に推奨される機能
RTK測位と明確なフォールバック状態
センチメートルレベルの測位精度が求められるアプリケーションにとって、RTK GNSSは最適な基盤となり得ます。端末は、アプリケーションが利用できる形で、補正状態、衛星品質、および測位データの取得状況を表示する必要があります。精度低下を一般的な緑色のアイコンで隠蔽してはいけません。
機械の安全計画では、GNSSの精度が低下した場合の変更点を明確に定める必要があります。一部の操作は速度を落として継続できますが、他の操作では誘導を停止し、オペレーターに手動制御を指示する必要があります。これはハードウェアのデフォルト設定ではなく、アプリケーション側の判断です。
CANアクセス制御と診断
生産端末では、OEMが送信可能な識別子と開始可能なサービスを制限できるようにする必要があります。バスの状態、エラーフレーム、タイムアウト、構成変更をログに記録します。機械が修理工場に戻ってきた場合、技術者はエラー画面だけでなく、証拠を必要とします。
頑丈な筐体と実用的な取り付け方法
農業、建設、鉱業では、運転室の振動、粉塵、湿気、温度変化は日常的な環境です。コネクタを保護し、メンテナンスのためのスペースを確保し、操作を妨げることなく画面が見やすい取り付け位置を選択してください。洗浄が必要な場合や屋外での使用が必要な場合は、IP66規格の保護等級を確認してください。
応用例:作業機フィードバック付きトラクターガイダンス
トラクター誘導システムは、RTK GNSSを使用して機械の位置を特定し、CANバスを使用して車輪角度、走行速度、および作業機の状態を読み取ることができます。端末は誘導線を表示し、カバレッジを記録し、作業機が想定された状態にあるかどうかを監視します。補正が停止した場合、インターフェースはオペレーターに警告を発し、最後に有効だったカバレッジ記録を保持します。
メッセージマップと安全規則を変更することで、同じアーキテクチャを建設機械にも適用できます。ハードウェアは類似していても構いませんが、ソフトウェアの動作と検証計画は、機械の実際の機能を反映したものでなければなりません。
精密農業の事例。アンテナの校正、補正品質、CANフィードバックは、一連のガイダンスワークフローとして確認する必要があります。
PDSがGNSSとCANバスの統合をどのようにサポートしているか
PDS Technologyは、農業、建設、鉱業、タクシー、物流向けにRTK GNSS端末と堅牢な車載コンピュータを製造しています。同社の堅牢な製品群は、車載グレードの設計を採用し、Android、Linux、OpenHarmonyの導入に対応しています。また、RTK測位、CANバス、RS232、RS485、4G LTE、カメラ入力、IP66保護等級など、モデルに応じたオプションも用意されています。
T8 8インチ車載コンピュータは、トラクターや機械のキャブレイアウトに適したコンパクトなオプションです。T10 10インチ車載コンピュータは、画面サイズと設置の柔軟性のバランスが取れており、 T12 12インチ車載コンピュータは、より大きなガイダンスおよび機械監視インターフェースをサポートします。GNSSの正確な性能、インターフェースの組み合わせ、および環境定格は、選択したモデルと構成によって異なります。
プロジェクト計画においては、精密農業ソリューションおよび建設・鉱業ソリューションを検討してください。OEMチームは、PDSのOEM/ODMプロセスを利用して、コネクタ、ソフトウェアサポート、および機械的要件を調整できます。
製品リリース前の受け入れテスト
基準となるGNSS受信機とCANアナライザーを使用して、ベースラインルートを記録します。製品版の端末、ハーネス、アンテナ、ソフトウェアを使用してテストを繰り返します。位置精度、補正時間、CANデコード値、イベントタイミングを比較します。エンジン負荷、油圧動作、無線送信、その他の考えられるノイズ源を追加します。
次に、障害テストを実行します。アンテナを外し、補正を中断し、CANノードを取り外し、無効なデータを送信し、イグニッションをオン/オフして電源を復旧します。アプリケーションは毎回、定義された状態に移行するはずです。どの警告が表示され、どのデータが保持され、オペレーターがどのように復旧したかを記録します。
よくある質問
1つの端末でRTK GNSSとCANバスを同時にサポートすることは可能ですか?
はい、選択したモデルが両方のインターフェースを公開しており、ソフトウェアスタックがそれらを同時に処理する場合に限ります。GNSS構成、CANチャネル、更新レート、および共有プロセッサ負荷については、正確な製品リビジョンで確認してください。
RTKは常にセンチメートルレベルの精度を実現するのでしょうか?
いいえ。RTKは、補正、衛星配置、アンテナ設置、環境条件が適切な場合、センチメートルレベルの測位精度を提供できます。補正が停止したり、アンテナが遮られたりすると、精度が低下する可能性があります。アプリケーションは、この変化を明示的に処理する必要があります。
J1939はすべてのCANバスプロジェクトに必須ですか?
いいえ。J1939は、大型車両で一般的に使用される上位層プロトコルです。農業機械、建設機械、特殊機械では、CANopen、ISO-TP、UDS、または独自のプロトコルが使用される場合があります。端末とソフトウェアツールチェーンは、機械の実際のメッセージ定義に基づいて選択してください。
GNSS処理はどこで行うべきでしょうか?
即時位置情報、ガイダンス、アラート、オフライン操作が必要な場合は、端末を使用してください。クラウドサービスは、フリートレポート、リモート分析、長期データ保存をサポートできますが、安全に関わるステータスを評価する唯一の場所であってはなりません。
GNSSおよびCANプロジェクトについてPDSにご相談ください。
機械の種類、必要な位置決め精度、補正方法、CANプロトコル、メッセージリスト、インターフェース一覧、電源条件、および取り付け上の制約事項をPDSにお送りください。エンジニアリングチームがサンプル製作前に端末構成をレビューいたします。PDSの車両用端末製品群をご覧いただくか、 PDSテクノロジーまでお問い合わせください。
お問い合わせ
📧メールアドレス:[email protected]
📞電話番号:+86 13421822024
🌐ウェブサイト: www.szpds.com
免責事項
本記事の情報は参考情報としてのみ提供されています。PDS Technology Co., Ltd.は、内容の誤り、脱落、または特定の用途への適合性について一切責任を負いません。製品仕様は予告なく変更される場合があります。ご購入前に、技術的な詳細事項はすべて弊社チームにご確認ください。
PDSテクノロジーについて
PDS Technologyは、高精度RTK GNSS端末および車載コンピュータの大手OEM/ODMメーカーであり、2011年以来、農業、建設、鉱業、タクシー、物流業界にサービスを提供しています。
15年以上にわたる車載グレードの研究開発経験に基づき、当社は堅牢なマルチOS(Android/Linux/OpenHarmony)対応デバイスを提供しています。これらのデバイスは、RTKによるセンチメートルレベルの測位精度、IP66の保護等級、そしてAI対応性能を備えています。IATF16949認証を取得した当社の工場では、世界中で10万台以上の製品を生産し、中国の農業用自動操舵端末市場で30%以上のシェアを占めています。日本、米国、英国、トルコ、ロシアをはじめとする世界各国に製品を輸出しています。





