

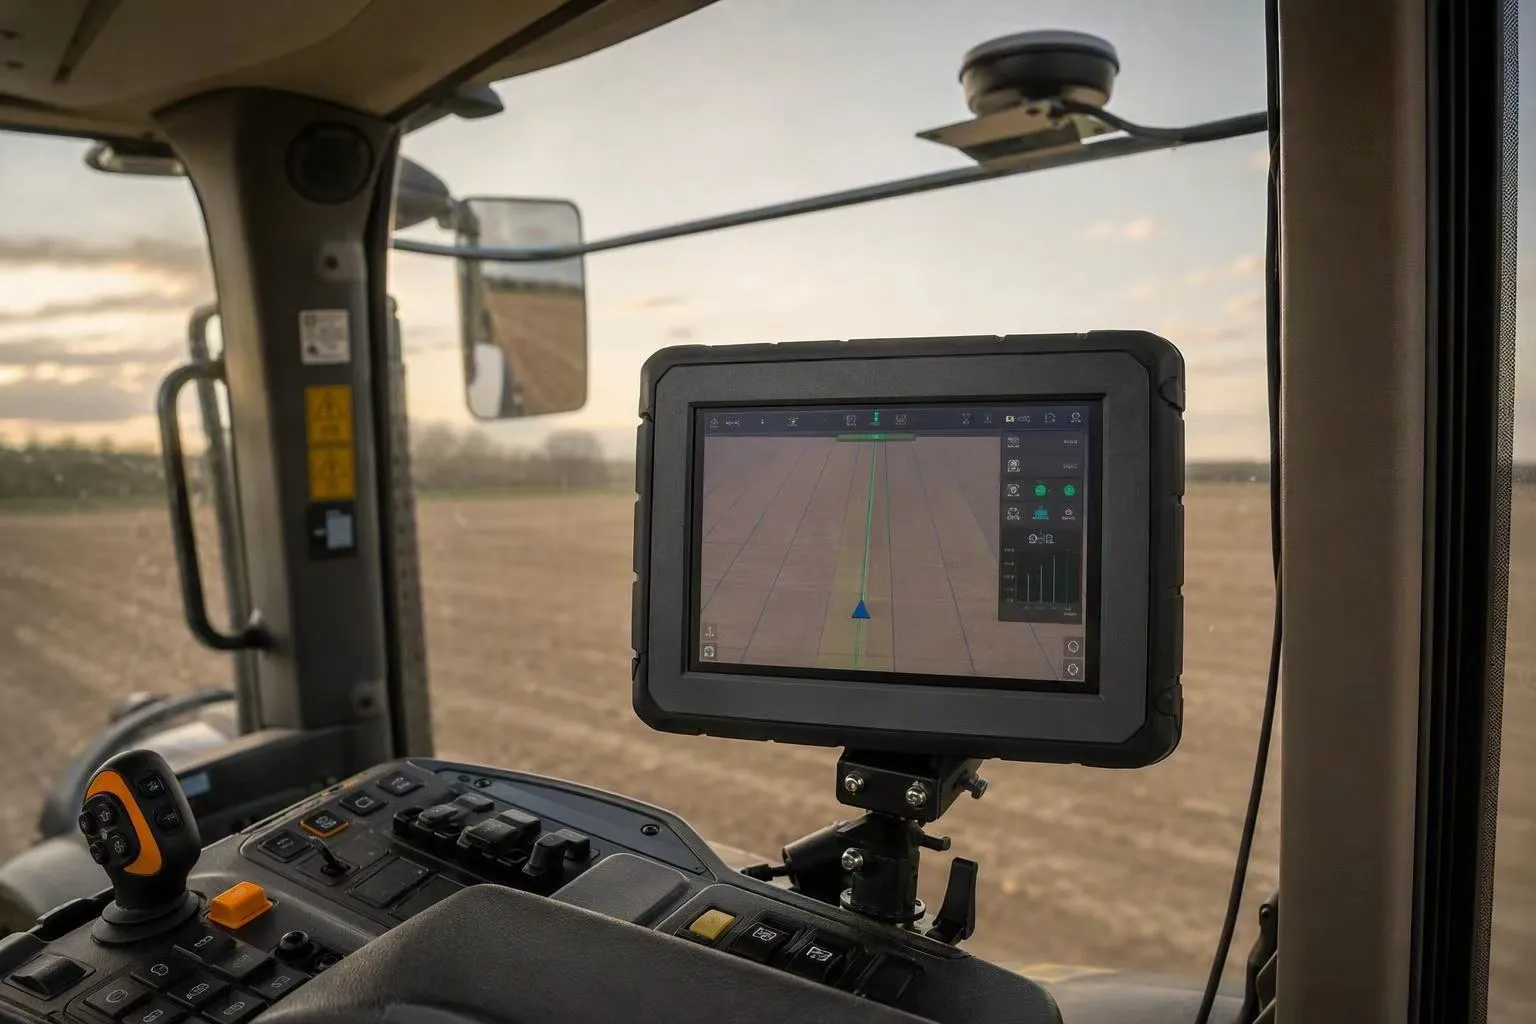
オペレーターがふらつきに気づかずに全シーズン自動操舵を実行できる車載コンピュータは、データシートの精度でトップに立つものではありません。これは、修正リンクが天気の悪い午後でも耐えられるものです。
これが、農業機械の位置を指定する際の厄介な部分です。このカテゴリのすべての端末のデータシートには、「RTK センチメートルレベルの測位」などの記載があります。この文は受信機に当てはまりますが、補正ストリームが樹木陰で途切れたとき、モデムが田舎の携帯電話に再登録したとき、または 2 つのフィールド間で点火が繰り返されたとき、マシンが何をするかについてはほとんど何も教えてくれません。
この記事では、確定した精度を採用し、そうでない部分、つまり補正リンクが劣化したときにシステムを通過するもの、および何年もサポートしなければならないマシンに測位要求を指定する前にどのような証拠を要求する必要があるかについて説明します。
精度はデータシート上で最も役に立たない数値です
RTK は差分技術です。機械上の受信機は衛星への搬送波位相を測定します。基準ステーションまたはネットワーク サービスは、その領域に影響を与えるエラーを推定し、それらをマシンに送信します。受信機はそれらを適用し、搬送波位相測定値の整数の曖昧さを解決します。
これらの整数が正しく解決されると、システムは固定されたソリューションになります。解決されていないが修正がまだ到着している場合、 それはフローティングです。修正がまったく到着しない場合は、数メートルの範囲のスタンドアロン測位に戻ります。
重要なのは、チェーンの最後の数値ではなく、そのチェーンの算術演算です。修正ストリームが遅かったり、不完全であったり、欠落していても、センチメートルの数値がわずかに悪化することはありません。異なる解の状態が生成され、精度は一桁変化します。
実際に何かを意味する最初の仕様は、「どの程度の精度を提供するか」ではなく、「どの状態を通過するのか、どのくらいの速さで、通過中に誘導システムが何を行うのか」 ということになります。
<ブロック引用>専門的なヒント: サプライヤーに、精度の数値が固定ソリューションを参照しているかどうか、および修正リンクが中断されたときにシステムがどの程度低下するかを述べるよう依頼してください。それに書面で答えることができるサプライヤーは、自社のポジショニング チェーンを理解しています。
位置決めチェーンとそれが切れる場所
「GPS」について考えるのをやめて、すべてを同時に保持する必要がある 5 つのリンクを持つチェーンについて考え始めると役立ちます。
<オル>ベンダーは、販売するコンポーネントであるため、データシートのリンク 4 について説明します。フィールドのパフォーマンスは通常、リンク 2 と 3 によって決まり、オペレーターはリンク 5 を通じてそれを体験します。
基礎的な仕組みをさらに詳しく知りたい場合は、車載コンピュータと RTK の仕組みGNSS 端子嵌合はチェーンの端から端までカバーします。ここでのポイントはより狭いものです。リンク 2 と 3 は信頼性に関する問題が存在する場所であり、データシートからは検査できないものです。
3 つの状態と、それぞれが実際に与えるもの
3 つのソリューション状態が重要であり、以下の表は保持する価値のあるものです。これは、サプライヤーの会話のほとんどが省略されるテーブルでもあります。
<テーブル> <頭>この表から 2 つのことがわかります。
まず、 シングルではなくフロートが危険な状態です。シングルは自らアナウンスします - 機械が目に見えてステアリングをうまく停止し、オペレーターが引き継ぎます。フロートは、パターン全体をセンチメートルからデシメートル単位で静かに調整しながら、ほぼ正常に見えることがあります。これはまさに、交通量を制御するプログラムやストリップ耕うんプログラムでは許容できない誤差です。
第 2 に、脆弱性は精度とは逆の方向に働きます。 大規模な高速道路データセットに対する公開された GNSS 分析では、可用性と連続性は位置タイプによって異なる内訳であり、状態は精度に反比例してランク付けされることがわかりました。固定は最も正確で最も過渡的であるのに対し、標準のコードフェーズ測位です。は最も精度が低く、最も耐久性があります。
この記事では、その情報源が何を述べ、何を述べていないのかを正確に示す価値があります。衛星の可視性、衛星の形状、位置タイプ (RTK 固定、RTK フロート、または標準測位) およびネットワーク上の RTK 補正遅延ごとに分類された可用性と継続性をレポートします。北米高速道路 30,000 km 上のスタンドアロンおよび RTK GNSS (ION) GNSS+、2019 年。
これは農業に関する研究ではなく高速道路に関する研究であり、トウモロコシの林冠にあるトラクターの現場停止期間は提供されていません。サポートしているのはメカニズムです。ネットワーク上の遅延とソリューション タイプの両方が、特定の時点で固定ソリューションが利用可能かどうかに影響します。
テスト トラックで素晴らしいスコアを記録するシステムが、シーズンを通して信頼できないのはなぜかと疑問に思ったことがあるなら、これが理由です。精度を買っているわけではありません。システムが最も正確な状態を維持する期間を購入することになります。
修正リンクが実際に切れる場所
現場での問題のほとんどは 6 つの故障モードで発生します。どれもデータシートには表示されません。
基線距離 大気誤差は距離に応じて無相関になるため、基準局からの距離に応じて精度が低下します。実際の RTK 導入は一般にローカルとして扱われます。一般的に言われるローカル基地局の動作範囲は 10 km 程度ですが、これは普遍的な法則ではなく、確認すべき設計上の制約です。ネットワーク RTK は、1 つの局の訂正をブロードキャストするのではなく、地域のエラー フィールドをモデル化することでカバレッジを拡大するために存在します。サプライヤーが、測定されたベースラインを明示せずに単一の精度数値を引用した場合、その数値は何にも比較できません。
補正の潜伏期間と微分経過時間。 補正は、生成された瞬間の電離層と対流圏の状態を表します。修正が古ければ古いほど、現在を説明するものは少なくなります。ネットワーク リンクがバッファリング、再試行、またはルート変更を追加すると、差分の経過時間が長くなり、受信側は固定ソリューションを保持する意欲が低下したり、保持する能力が低下したりして応答します。遅延は受信機の特性ではなくネットワークの特性であり、同じハードウェアを備えた 2 つのファームで端末が異なる動作をする可能性があるのはこれが理由です。
パケット損失と短時間の停止。 携帯電話上の NTRIP は、信頼性の低いトランスポート上のストリームです。田舎の取材では短期間の脱落は普通のことだ。数秒間補正を失った受信機は、単に最後の位置を保持するだけではなく、曖昧さの解決を失い、再収束する必要があります。
探査機のアップリンク。 多くのネットワーク補正サービスでは、サービスがネットワーク モデル内でマシンの位置を特定し、その位置に一致する補正をストリームできるように、マシンはそのおおよその位置を従来どおり NMEA GGA センテンスとしてサービスに送信する必要があります。 GGA アップロードが無効になっている、構成が間違っている、または中断されている場合、サービスは接続を認証しても有用な情報を何も送信しない可能性があります。これは正真正銘の車内障害モードです。これは端末またはアプリケーションの設定であり、ファームウェアの更新または構成の変更によって導入される可能性があり、誰も測位の苦情に結び付けることはできません。
マルチパスとアンテナ環境 このマシンは大きな反射金属面のセットであり、アンテナはその上にあります。直接信号とは位相をずらして到着する反射信号は、単にノイズを加えるだけでなく、搬送波位相測定にバイアスを加えます。搬送波位相マルチパスは有限であり、一般にコード マルチパスよりも小さいですが、防御されるセンチメートル誤差と比較すると無視できるものではなく、曖昧さの解決を妨げるには十分です。設置場所 (構造物からの高さ、適切なグランド プレーン、機械自体の無線アンテナからの分離、短いか少なくとも損失が抑制されたケーブル配線) は、機械的な後付けではなく、位置決め仕様の一部です。
田舎のネットワーク カバレッジとサブスクリプションの依存性。 修正パスは、フィールド エッジのセル カバレッジ、キャスター上のマウントポイント、期限切れになる可能性のある認証情報、維持する必要があるデータ プランなど、マシン オペレーターが制御できないインフラストラクチャに依存します。 NTRIP はインターネット上で伝送されるプロトコルであり、RTCM メッセージ セットがペイロードです。最新の RTCM 3.x ストリームは、複数信号の観測メッセージとアンテナを識別できるメタデータを伝送します。RTCM 3 メッセージ リストは、どのようなメッセージが送信されているかを確認する合理的な方法です。ストリームには実際には含まれています。調達における実際的な問題は、どのようなメッセージ タイプが存在するかではなく、選択したサービスが実際にどのタイプのメッセージを発行するのか、そしてシーズン途中でサブスクリプションが終了したときにマシンに何が起こるのかということです。
再収束: 誰もパンフレットに載せなかった部分
修正リンクが戻ってきたとき、受信機は即座に修正された解決策にスナップしません。曖昧さを再取得する必要があります。実際には、受信機の品質、空の眺め、修正の鮮度に応じて、これには数秒から数分かかります。
そのウィンドウの間、システムはフロートまたはシングル状態になり、誘導システムは、ステアリングを握っているとしても、1 分前よりも悪い位置で動作しています。
現場では、これは岬でラインから外れ、後列で修正し、誰も何も帰属しない重なりの帯を生成する機械のように見えます。季節を通じて実際に車両ターミナル上で誘導作業がどのように行われるかを示す実際の例としては、農業用自動ステアリングの導入が適切な出発点となります。
農業機械が測量機器よりもはるかに頻繁に生成する 2 番目の再収束イベントがあります。それは点火サイクルです。ターミナルは車両で駆動されるため、圃場間のすべての停止、給油停止、および夜間の公園ごとに停電が発生します。
次に何が起こるかは、端末の動作に完全に依存します。つまり、端末が受信機の状態を保持するかどうか、アプリケーションが修正セッションを自動的に再確立するかどうか、認証情報がコールド スタート後に存続するかどうか、マシンが再び使用可能になるまでオペレータがどれくらい待つかなどです。
ここでは、受信機よりも端末の統合が重要になります。サプライヤーに対する設計上の質問は単刀直入です。電源投入から修正セッションまでの点火サイクル後の正確なシーケンスを説明してください。これには、修正セッションを再確立するのは誰か、または何が必要かなども含まれます。
パスツーパスと絶対精度は同じ数値ではありません
精度の定義方法により、このカテゴリの他のトピックよりも多くの仕様上の議論が生じるため、サプライヤーを比較する前に解決する価値があります。
パス間の精度は、マシンが最近の隣接するパスと比較してどれだけ正確にラインを繰り返すかを表します。拡張関連の文献で使用される標準的な定式化では、 これは15 分間隔内の 2 つのパス間の予想されるスキップとオーバーラップに関連しており、主張されるエラーは 95% の確率を超えてはなりません。この枠組みは、衛星ベースの自動ガイド (Adamchuk、ネブラスカ大学リンカーン校延長、EC706、2008) から来ており、繰り返す価値のある 2 つの警告の原因でもあります。ファミリ (パス間および年ごと) は動作が異なり、パス間エラーの正確な定義はベンダーごとに異なる場合があります。
年々の精度は、マシンが後のシーズンで同じジオメトリに戻るかどうかを示します。この数値は、交通量が制御された農業、ストリップ耕作、および以前のトラックと厳密な幾何学的関係にある新しい操作を必要とするあらゆる作業にとって重要です。
絶対精度は、報告された位置が実際の座標参照フレームにどれだけ近いかを表します。システムは、パターン全体がマップからオフセットされている間も、独自のパスを美しく繰り返すことができます。つまり、一貫性があり、一貫して間違った場所に配置されます。
<テーブル> <頭>どの数字を指すのかという質問に「2 cm」と答えるサプライヤーは、その質問に答えていません。定義、間隔、統計的根拠 (平均、RMS、95 パーセンタイル、最大値)、および条件を尋ねてください。これら 4 つを除いた「2 cm」は仕様ではなく、スローガンであるためです。
「車載タブレット」を検索した場合
車内ディスプレイに関する検索の大部分が間違ったカテゴリに到達するため、この用語は早期に解決する価値があります。
車載タブレットは消費者向けまたは軽商用製品であり、誰かがすでに所有しているタブレットを車内に固定するブラケット、クレードル、またはホルダーです。この用語の検索結果は、カップ ホルダー マウント、シート レール ブラケット、サクション マウント、ELD ホルダーが大半を占めています。取り付け金具です。車両電源入力段、過渡保護、機械インターフェース、修正パスの構成はありません。
頑丈な車載コンピュータ (車載端末または車載コンピュータとしても販売されています) は、別のデバイスです。これは、機械に取り付けられ、車両の電気システムから電力を供給され、恒久的に取り付けられ、定義されたインターフェイスを介して機械のネットワークおよび測位受信機に接続されるように設計されています。これは、アクセサリとしてではなく、機器として指定、テスト、サポートされています。
この 2 つは互換性がなく、2 つの理由から混乱が問題となります。ブラケットは位置の問題を解決しません。補正リンク、受信機の状態、およびアンテナの位置はすべて、画面を保持しているものよりも上流にあります。また、ブラケットは耐久性の問題も解決しません。車内の快適性を評価されたアクセサリは、塵、振動、雨の中で 10 年間過ごす機械に組み込むものではありません。
仕様またはクエリがそれらを混同している場合は、早めに解決してください。この対象者にとって正しい用語は、車載端末、車内端末、または車載コンピュータです。取り付けハードウェアは別個の品目です。
インターフェイスとマシン側
測位はデータとしてマシンに配信され、そのデータがどこに送信されるかは仕様の一部です。
確認するインターフェイスは、利用可能な最長のリストではなく、アプリケーションが必要とするものです: CAN バス — 端末がソケット CAN API とのネットワーク インターフェイスとして公開するかどうかを含み、統合作業をどの程度継承するかが重要になります — 従来のコントローラーおよび補正無線用の RS232 や RS485 などのシリアル ポート、センサー ネットワークが接続されるイーサネットすでに存在しており、修正パスとサービス アクセスにはセルラー、Wi-Fi、Bluetooth が使用されます。
RTK 測位をサポートし、デュアル CAN プラス シリアル ポートを公開する端末 (T10Pro 10 インチ) など車載コンピュータは、測位、機械データ、オペレータ ディスプレイを 1 つのユニットで実行できるため、統合から別のディスプレイが不要になり、振動の問題からもう 1 つのコネクタが不要になります。
これは基準内で実際に実行された例の 1 つであり、議論ではありません。どの修正パスがサポートされているか、電源を入れ直した後にセッションがどのように再確立されるか、ソリューションの状態がアプリケーションにどのように公開されるか、状態が悪化したときにガイダンス出力に何が起こるかなど、基準はどのサプライヤーでも同じです。 RTK GNSS 車載端末ソリューションは、測位側が自動ステアリング作業用に通常どのようにパッケージ化されているかを示しています。
調達とコンプライアンスのチェックリスト
エンジニアリングに関する議論は、ポジショニングに関する議論のほとんどを占めます。リスクは調達側にあり、「RTK をサポートします」は以下の質問のいずれにも答えません。
- EU 技術文書。 サプライヤーは貴社の CE 義務に適した技術文書を提供できますか、また製品が評価された基準とテスト条件が記載されていますか?反対ですか?
- 正確に範囲が定められた EMC コンテキスト。 農業機械の場合、機械に関連する EMC 規格は ISO 14982 であり、電磁波の試験方法と許容基準を規定しています。トラクターと移動式農業、林業、造園、園芸機械の互換性 — ISO 14982:1998、2014 年の最終審査時点でも最新です。この範囲が何を意味するかに注意してください。機械メーカーが供給する機械に適用されます。これは継承できるコンポーネント レベルの証明書ではないため、EMC 準拠を主張するサプライヤーは、自社のコンポーネントが何に対してどのように評価されたかを説明できる必要があります。
- 修正パスの依存関係。出荷された構成でサポートされている修正サービスとメッセージ タイプ、およびサブスクリプションが使用できない場合のフォールバック動作は何ですか?
- ソリューションの状態を公開する。 アプリケーションはソリューションの状態を読み取ることができますか、それとも位置のみを読み取ることができますか?フロート状態であることを報告できないシステムは、それを監視できません。
- 動作ドキュメント。 修正損失の動作に関する書面によるステートメント: 修正が保持される期間、状態シーケンス、およびガイダンス出力の内容。口頭での保証ではなく、テストできる仕様です。
- 指定されたアセンブリとしてのアンテナとケーブル配線。 どのアンテナ、どのグランド プレーン、どのケーブル、どのコネクタ、取り付けられたアセンブリはどれかテストされましたか?
- 長期供給とサービス 複数のシーズンにわたってサポートされるマシンの場合、測位受信機とアンテナはスペアとして入手可能であり、補正構成はファームウェアが存続する必要があります。更新します。
PDS 耐久性の高い車両用ターミナル シリーズ は、さまざまな運転台や機械に合わせてさまざまな画面サイズのシリーズを含む、これらのアイテムがターミナル ファミリに対してどのように提供されているかを確認できる 1 つの場所です。レイアウト。
ポジショニングの主張を 1 日で検証する方法
クレームが自分のマシンとの接触後に存続するかどうかを確認するためにテスト範囲は必要ありません。必要なのは 1 つのフィールド、1 日、およびログです。
<オル>注意事項が 2 つあります。たった 1 日の天気が良い日だけでは季節が決まるわけではないため、実際にシステムに障害が発生する条件 (樹冠、境界、悪天候、ジオメトリが最も悪い時間帯など) でテストを実行します。同じセッションでアンテナの設置を記録します。アセンブリが移動すると、結果は比較できなくなります。
<ブロック引用>⚠️ 警告: ベンチテストをフィールドパフォーマンスの証拠として決して受け入れないでください。屋内に固定ソリューションを保持し、天蓋や機械構造がなく、基準アンテナへの短いケーブルを備えた端末は、森林限界の下のフィールドエッジで動作する機械については何も実証していません。
同じマシン上での端末の残りの部分 (表示動作、パワーステージ、エンクロージャ) の検証は、独自のチェックリストを使用した別個の作業です。
それは重要ですが、ここで得られる答えは変わりません。優れたディスプレイとあらゆる過渡状態に耐えるパワーステージを備えた頑丈な車載コンピュータは、固定されたソリューションからいつ外れるか誰も分からない場合、依然として指導上の責任を負っています。最初に位置決めテストを実行します。これは、指定しているシステムがシーズン全体にわたって信頼できるかどうかを決定するものであり、データシートでは答えられないものです。
よくある質問
「2 cm の精度」は約束ですか、それとも条件ですか?
条件、および不完全な条件。これは、特定の条件下での固定ソリューションを記述し、特定のベースラインで測定し、特定の統計的根拠に基づいて報告します。パス間の精度、年ごとの精度、または絶対精度のどれを意味するのか、どの期間にわたるのか、また数値が平均値、RMS、95 パーセンタイル、または最大値であるかどうかを尋ねます。これらが付加されていない番号は、他のサプライヤーの番号と比較できません。
RTK が低下して岬に浮かぶのはなぜですか?
通常は、一時的な衛星ジオメトリと局所的な障害物の組み合わせです。つまり、森林限界の下で回転する機械、勾配の変化、またはアンテナが一時的により多くの反射信号を受信することです。ベースラインの短縮、アンテナの設置の改善、曖昧さの解決が強化された受信機はいずれも周波数を低減しますが、周波数を除去するものはありません。運用上重要なのは、端末が状態の変化を報告するかどうかです。
ベースラインが長くなると精度が低下するだけですか、それとも修正も失われますか?
両方ですが、2 番目が問題です。距離は、補正がモデル化している大気誤差と無相関化するため、精度が低下し、曖昧さの解決を維持することが徐々に困難になります。これが、ローカル ベースの展開がローカルとして扱われる理由であり、ネットワーク サービスが 1 つの局をブロードキャストするのではなく地域をモデル化する理由です。
モバイルバッテリーはこれらに関連していますか?
いいえ。このクラスの車載端末は車両から電力を供給され、機械から持ち運ばれないため、ポータブル電源は設置の一部ではありません。バックアップ電源が重要な場合、それはマシンレベルの電気的問題、つまり端末自体の電源入力段と電源過渡の処理方法の問題であり、バッテリ付属品ではありません。
精度の数値について補正サービス プロバイダーに頼ることはできますか?
単独ではありません。プロバイダーは修正ストリームを制御します。受信機、アンテナの設置、端末の構成、および機械の電磁環境はすべて、境界のあなたの側にあります。サービス仕様は、マシンが何を達成するかではなく、何がブロードキャストされているかを示します。
ここからどこへ行くか
サプライヤーとのあらゆる会話で生き残るルールは、精度の数値をシステムの結果として扱い、信頼性の数値を実際に購入する仕様として扱うことです。信頼性の数値は動作として表現されます。つまり、システムが通過する状態、最も正確な状態を維持する期間、回復の速さ、その間オペレーターが見ることができるものなどです。回復、および点火サイクル全体にわたるマシンの動作。
そのような行動については書面で求めてください。次に、ジオメトリが気に入らない日に、自分のフィールドで、自分の修正ソースを使用してテストしてください。ポジショニングを理解しているサプライヤーは、このテストを歓迎するでしょう。なぜなら、フロートで予測どおりに動作するシステムの方が、信頼して受け取らなければならない主張よりも売りやすいからです。
お問い合わせ
📧メール:[email protected]
📞電話番号:+86 13421822024
🌐ウェブサイト: www.szpds.com
免責事項
この記事の情報は参考用です。 PDS Technology Co., Ltd. は、コンテンツの誤り、欠落、または特定のアプリケーションへの適合性については責任を負いません。製品の仕様は予告なく変更される場合があります。購入者は、使用前にすべての技術的な詳細を当社のチームに確認する必要があります。
PDS テクノロジーについて
PDS Technology は、高精度 RTK GNSS 端末と車載コンピュータの大手 OEM/ODM メーカーで、2011 年以来、農業、建設、鉱業、タクシー、物流業界にサービスを提供しています。
15 年以上の自動車グレードの研究開発経験を活かし、RTK センチメートルレベルの測位、IP66 保護、AI 対応パフォーマンスを備えた堅牢なマルチ OS (Android/Linux/OpenHarmony) デバイスを提供しています。当社の IATF16949 認定工場は、世界中で 100,000 台以上を生産しており、中国の農業用自動ステアリング ターミナル市場の 30% 以上を占めています。日本、米国、英国、トルコ、ロシアなどに輸出しています。





