

Um terminal GNSS para veículos com barramento CAN combina duas visões diferentes de uma máquina. O GNSS explica onde o veículo está, como está se movendo e se está seguindo a linha pretendida. O barramento CAN explica o que o veículo e seus controladores estão fazendo: velocidade, estado do motor, comandos hidráulicos, status dos implementos e mensagens de falha. Quando esses fluxos de dados são integrados, um trator, carregadeira, caminhão ou veículo de serviço pode fornecer orientação e contexto da máquina em uma única interface.
O desafio da integração não se resume a encontrar um terminal com um conector de antena GNSS e uma porta CAN. O projeto deve definir precisão, entrega de correções, propriedade das mensagens, taxas de atualização, comportamento offline e limites de instalação. Este guia aborda as decisões importantes para aplicações em redes veiculares nos setores agrícola, de construção, mineração e outros.
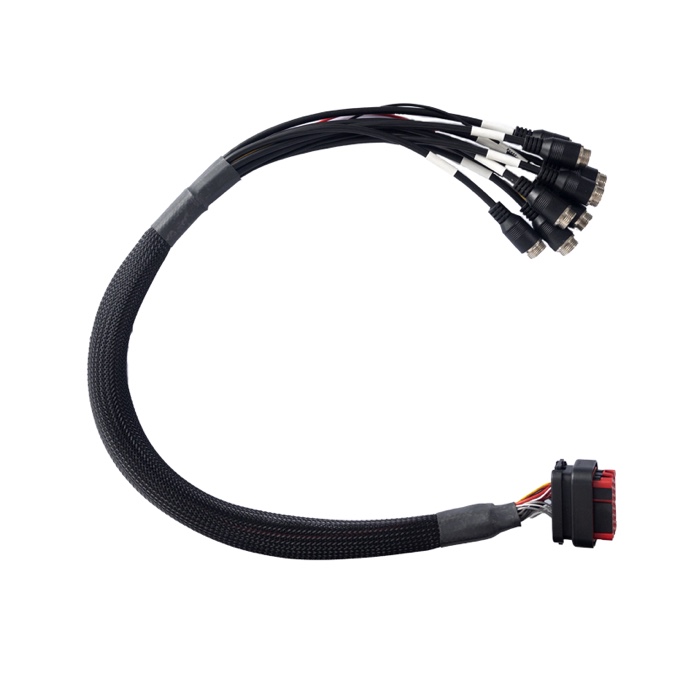
Ilustração da instalação de um terminal GNSS veicular com barramento CAN. A qualidade da correção, o posicionamento da antena, o mapeamento CAN e a fiação devem ser validados no veículo alvo.
Por que o GNSS e o barramento CAN devem funcionar juntos?
A posição por si só pode indicar ao operador que uma máquina se desviou da linha de orientação, mas não explica o motivo. Os dados CAN podem mostrar a demanda de direção, o estado do implemento, a carga do motor ou uma falha no controlador. A combinação de ambas as fontes permite que o terminal apresente um histórico de eventos mais útil e possibilita que o aplicativo aplique lógica específica da máquina.
Na agricultura de precisão, o GNSS pode fornecer orientação com precisão centimétrica, enquanto o CAN transmite o ângulo da roda, a velocidade e informações sobre o implemento. Na construção civil, um terminal de máquina pode usar o GNSS para altitude ou posição e o CAN para informações sobre a lança, a caçamba ou o estado de deslocamento. Na mineração e logística, a mesma combinação pode fornecer suporte para despacho, geofencing e relatórios de saúde do veículo.
Os dois sistemas não devem ser forçados a usar a mesma taxa de atualização. O GNSS pode atualizar a uma taxa de navegação definida, enquanto o tráfego CAN chega em intervalos diferentes ou somente após um evento. O aplicativo deve preservar os registros de data e hora e as informações de origem para que os dados permaneçam explicáveis.
Desafios da indústria a serem resolvidos antes da instalação
Estabilidade de posição em um ambiente de máquina real
Os sinais GNSS podem ser afetados pela geometria da cabine, material do teto, estrutura do implemento e equipamentos de rádio próximos. Os dados de correção podem chegar por meio de rádio, rede celular ou estação base local. O terminal precisa ter um comportamento claro quando as correções param: manter uma solução válida, porém com menor precisão, alertar o operador ou pausar as funções de orientação, de acordo com a política de segurança.
Teste a antena no local de produção, não apenas em um veículo de teste. Confirme o plano de terra, a perda do cabo, a proteção do conector e a distância dos transmissores de alta potência. Uma instalação de antena inadequada pode fazer com que um bom equipamento GNSS pareça não confiável.
Mensagens CAN com significados diferentes
Veículos comerciais e máquinas podem usar J1939, CANopen, ISO-TP, UDS ou um protocolo privado. O mesmo identificador pode descrever sinais diferentes em diferentes famílias de máquinas. O projeto precisa de um banco de dados de mensagens, unidades, escalonamento, regras de tempo limite e um responsável para cada mensagem transmitida.
Não presuma que escutar seja sempre inofensivo. O monitoramento passivo ainda requer terminação e acesso ao barramento corretos. Transmitir comandos é uma função de maior risco e precisa de limites de taxa, intertravamentos e um plano de reversão.
Interfaces que devem coexistir
Muitas máquinas precisam de mais do que GNSS e CAN. Um terminal também pode se conectar a sensores RS232 ou RS485, uma câmera, um dispositivo de serviço USB, um modem celular e um monitor. O compartilhamento de tempo de processador e carga de interrupções deve fazer parte da validação. Um teste em bancada com uma única interface não é suficiente para uma máquina de produção.
Requisitos de dispositivo para um terminal GNSS veicular com barramento CAN
| Categoria | Pergunta de design | Evidências do projeto |
|---|---|---|
| GNSS | Precisão, suporte a constelações, taxa de atualização e fonte de correção | Desenho da antena, teste de observação do céu, registro de correções e rastreamento de precisão. |
| Barramento CAN | Contagem de canais, taxa de bits, protocolo, política de terminação e transmissão | Diagrama esquemático do chicote de fios, lista de mensagens DBC e captura de carga do barramento. |
| Software | Driver, API, permissões, recuperação de processos e registro de dados | Exemplo de SDK, resultado da injeção de falhas e pacote de aplicação versionado |
| Energia e proteção | Faixa de entrada, política de ignição, proteção contra surtos, isolamento e montagem. | Teste elétrico do veículo, lista de verificação do diagrama de fusíveis e instalação |
| Vida útil | Atualizações, backup de configuração, diagnósticos e provisionamento de unidades sobressalentes. | Processo de liberação aprovado e procedimento de recuperação em campo |
Funcionalidades recomendadas para orientação de máquinas
Posicionamento RTK e estados de fallback claros
Para aplicações que exigem posicionamento com precisão centimétrica, o GNSS RTK pode ser a base ideal. O terminal deve exibir o estado de correção, a qualidade dos satélites e a idade da solução de forma que a aplicação possa utilizá-los. Não oculte a perda de precisão atrás de um ícone verde genérico.
O plano de segurança da máquina deve definir o que muda quando a qualidade do GNSS cai. Algumas operações podem continuar com velocidade reduzida, enquanto outras devem interromper o guiamento e solicitar que o operador assuma o controle manual. Essa é uma decisão da aplicação, não uma configuração padrão do hardware.
Acesso CAN controlado e diagnóstico
Um terminal de produção deve permitir que o fabricante original restrinja quais identificadores podem ser transmitidos e quais serviços podem ser iniciados. Registre o status do barramento, quadros com erros, tempos limite e alterações de configuração. Quando uma máquina retorna à oficina, o técnico precisa de evidências, não apenas de uma tela de erro.
Caixa robusta e montagem prática
Vibrações na cabine, poeira, umidade e variações de temperatura são condições normais na agricultura, construção e mineração. Escolha uma posição de montagem que proteja os conectores, deixe espaço para manutenção e mantenha a tela visível sem interferir nos controles. Confirme a proteção IP66 nos locais onde a instalação exigir lavagem ou operação exposta.
Exemplo de aplicação: orientação do trator com feedback do implemento
Um sistema de orientação de trator pode usar GNSS RTK para posicionar a máquina e o barramento CAN para ler o ângulo da roda, a velocidade de deslocamento e o estado do implemento. O terminal exibe uma linha de orientação, registra a cobertura e monitora se o implemento está no estado esperado. Se as correções pararem, a interface pode alertar o operador e preservar o último registro de cobertura válido.
A mesma arquitetura pode ser adaptada a uma máquina de construção alterando o mapa de mensagens e as regras de segurança. O hardware pode ser semelhante, mas o comportamento do software e o plano de validação devem refletir as funções reais da máquina.
Ilustração de agricultura de precisão. A calibração da antena, a qualidade da correção e o feedback CAN devem ser verificados como parte de um fluxo de trabalho orientado.
Como o PDS suporta a integração de GNSS e CAN Bus
A PDS Technology fabrica terminais GNSS RTK e computadores veiculares robustos para os setores agrícola, de construção, mineração, táxi e logística. Sua linha de produtos robustos utiliza práticas de design de nível automotivo e oferece suporte a implantações em Android, Linux e OpenHarmony, com opções dependentes do modelo para posicionamento RTK, barramento CAN, RS232, RS485, 4G LTE, entrada para câmera e proteção IP66.
O computador veicular T8 de 8 polegadas é uma opção compacta para cabines de tratores e máquinas. O computador veicular T10 de 10 polegadas oferece um equilíbrio entre área de tela e flexibilidade de instalação, enquanto o computador veicular T12 de 12 polegadas suporta interfaces maiores para orientação e monitoramento de máquinas. O desempenho exato do GNSS, as combinações de interfaces e as classificações ambientais dependem do modelo e da configuração selecionados.
Para o planejamento do projeto, revise as soluções para agricultura de precisão e as soluções para construção e mineração . As equipes de OEM podem usar o processo PDS OEM/ODM para alinhar conectores, suporte de software e requisitos mecânicos.
Testes de aceitação antes do lançamento em produção
Registre uma rota de referência com um receptor GNSS e um analisador CAN. Repita o teste com o terminal, chicote de fios, antena e versão de software de produção. Compare a precisão da posição, a idade da correção, os valores de decodificação CAN e o tempo dos eventos. Adicione carga do motor, atividade hidráulica, transmissão de rádio e outras fontes de ruído prováveis.
Em seguida, realize testes de falha. Desconecte a antena, interrompa as correções, remova um nó CAN, envie dados inválidos, reinicie a ignição e restaure a energia. O aplicativo deve entrar em um estado definido a cada vez. Registre quais avisos aparecem, quais dados são retidos e como o operador recupera o sistema.
Perguntas frequentes
Um terminal pode suportar RTK GNSS e barramento CAN simultaneamente?
Sim, se o modelo selecionado expuser ambas as interfaces e a pilha de software as gerenciar simultaneamente. Confirme a configuração GNSS, os canais CAN, as taxas de atualização e a carga compartilhada do processador com a revisão exata do produto.
O RTK sempre oferece precisão em nível de centímetro?
Não. O RTK pode fornecer posicionamento com precisão centimétrica quando as correções, a geometria do satélite, a instalação da antena e as condições ambientais são adequadas. A precisão pode diminuir quando as correções param ou a antena é obstruída. O aplicativo deve lidar explicitamente com essa mudança.
O padrão J1939 é necessário em todos os projetos com barramento CAN?
O protocolo J1939 é um protocolo de camada superior comumente usado em veículos pesados. Máquinas agrícolas, de construção e especiais podem usar CANopen, ISO-TP, UDS ou um protocolo privado. Selecione o terminal e o conjunto de ferramentas de software de acordo com a definição de mensagem específica da máquina.
Onde deve ocorrer o processamento GNSS?
Utilize o terminal quando forem necessários posicionamento imediato, orientação, alertas e operação offline. Um serviço em nuvem pode dar suporte a relatórios de frota, análise remota e armazenamento de dados a longo prazo, mas não deve ser o único local onde o status relevante para a segurança é avaliado.
Discuta seu projeto GNSS e CAN com a PDS.
Envie à PDS o tipo de máquina, a precisão de posicionamento necessária, o método de correção, o protocolo CAN, a lista de mensagens, o inventário de interfaces, as condições de alimentação e as restrições de montagem. A equipe de engenharia pode analisar a configuração do terminal antes da produção de uma amostra. Visite a linha de terminais veiculares da PDS ou entre em contato com a PDS Technology para iniciar a conversa.
Contate-nos
📧E-mail:[email protected]
📞Tel.: +86 13421822024
🌐Site: www.szpds.com
Isenção de responsabilidade
As informações contidas neste artigo são apenas para referência. A PDS Technology Co., Ltd. não se responsabiliza por erros, omissões ou inadequação do conteúdo para aplicações específicas. As especificações do produto estão sujeitas a alterações sem aviso prévio. Os compradores devem verificar todos os detalhes técnicos com nossa equipe antes do uso.
Sobre a PDS Technology
A PDS Technology é uma fabricante líder de OEM/ODM de terminais GNSS RTK de alta precisão e computadores veiculares, atendendo aos setores de agricultura, construção, mineração, táxi e logística desde 2011.
Com mais de 15 anos de experiência em P&D para o setor automotivo, oferecemos dispositivos robustos e multi-SO (Android/Linux/OpenHarmony) com posicionamento RTK de precisão centimétrica, proteção IP66 e desempenho preparado para IA. Nossas fábricas com certificação IATF16949 produziram mais de 100.000 unidades, distribuídas globalmente, e detêm mais de 30% do mercado chinês de terminais de direção autônoma para o setor agrícola. Exportamos para o Japão, EUA, Reino Unido, Turquia, Rússia e outros países.





