

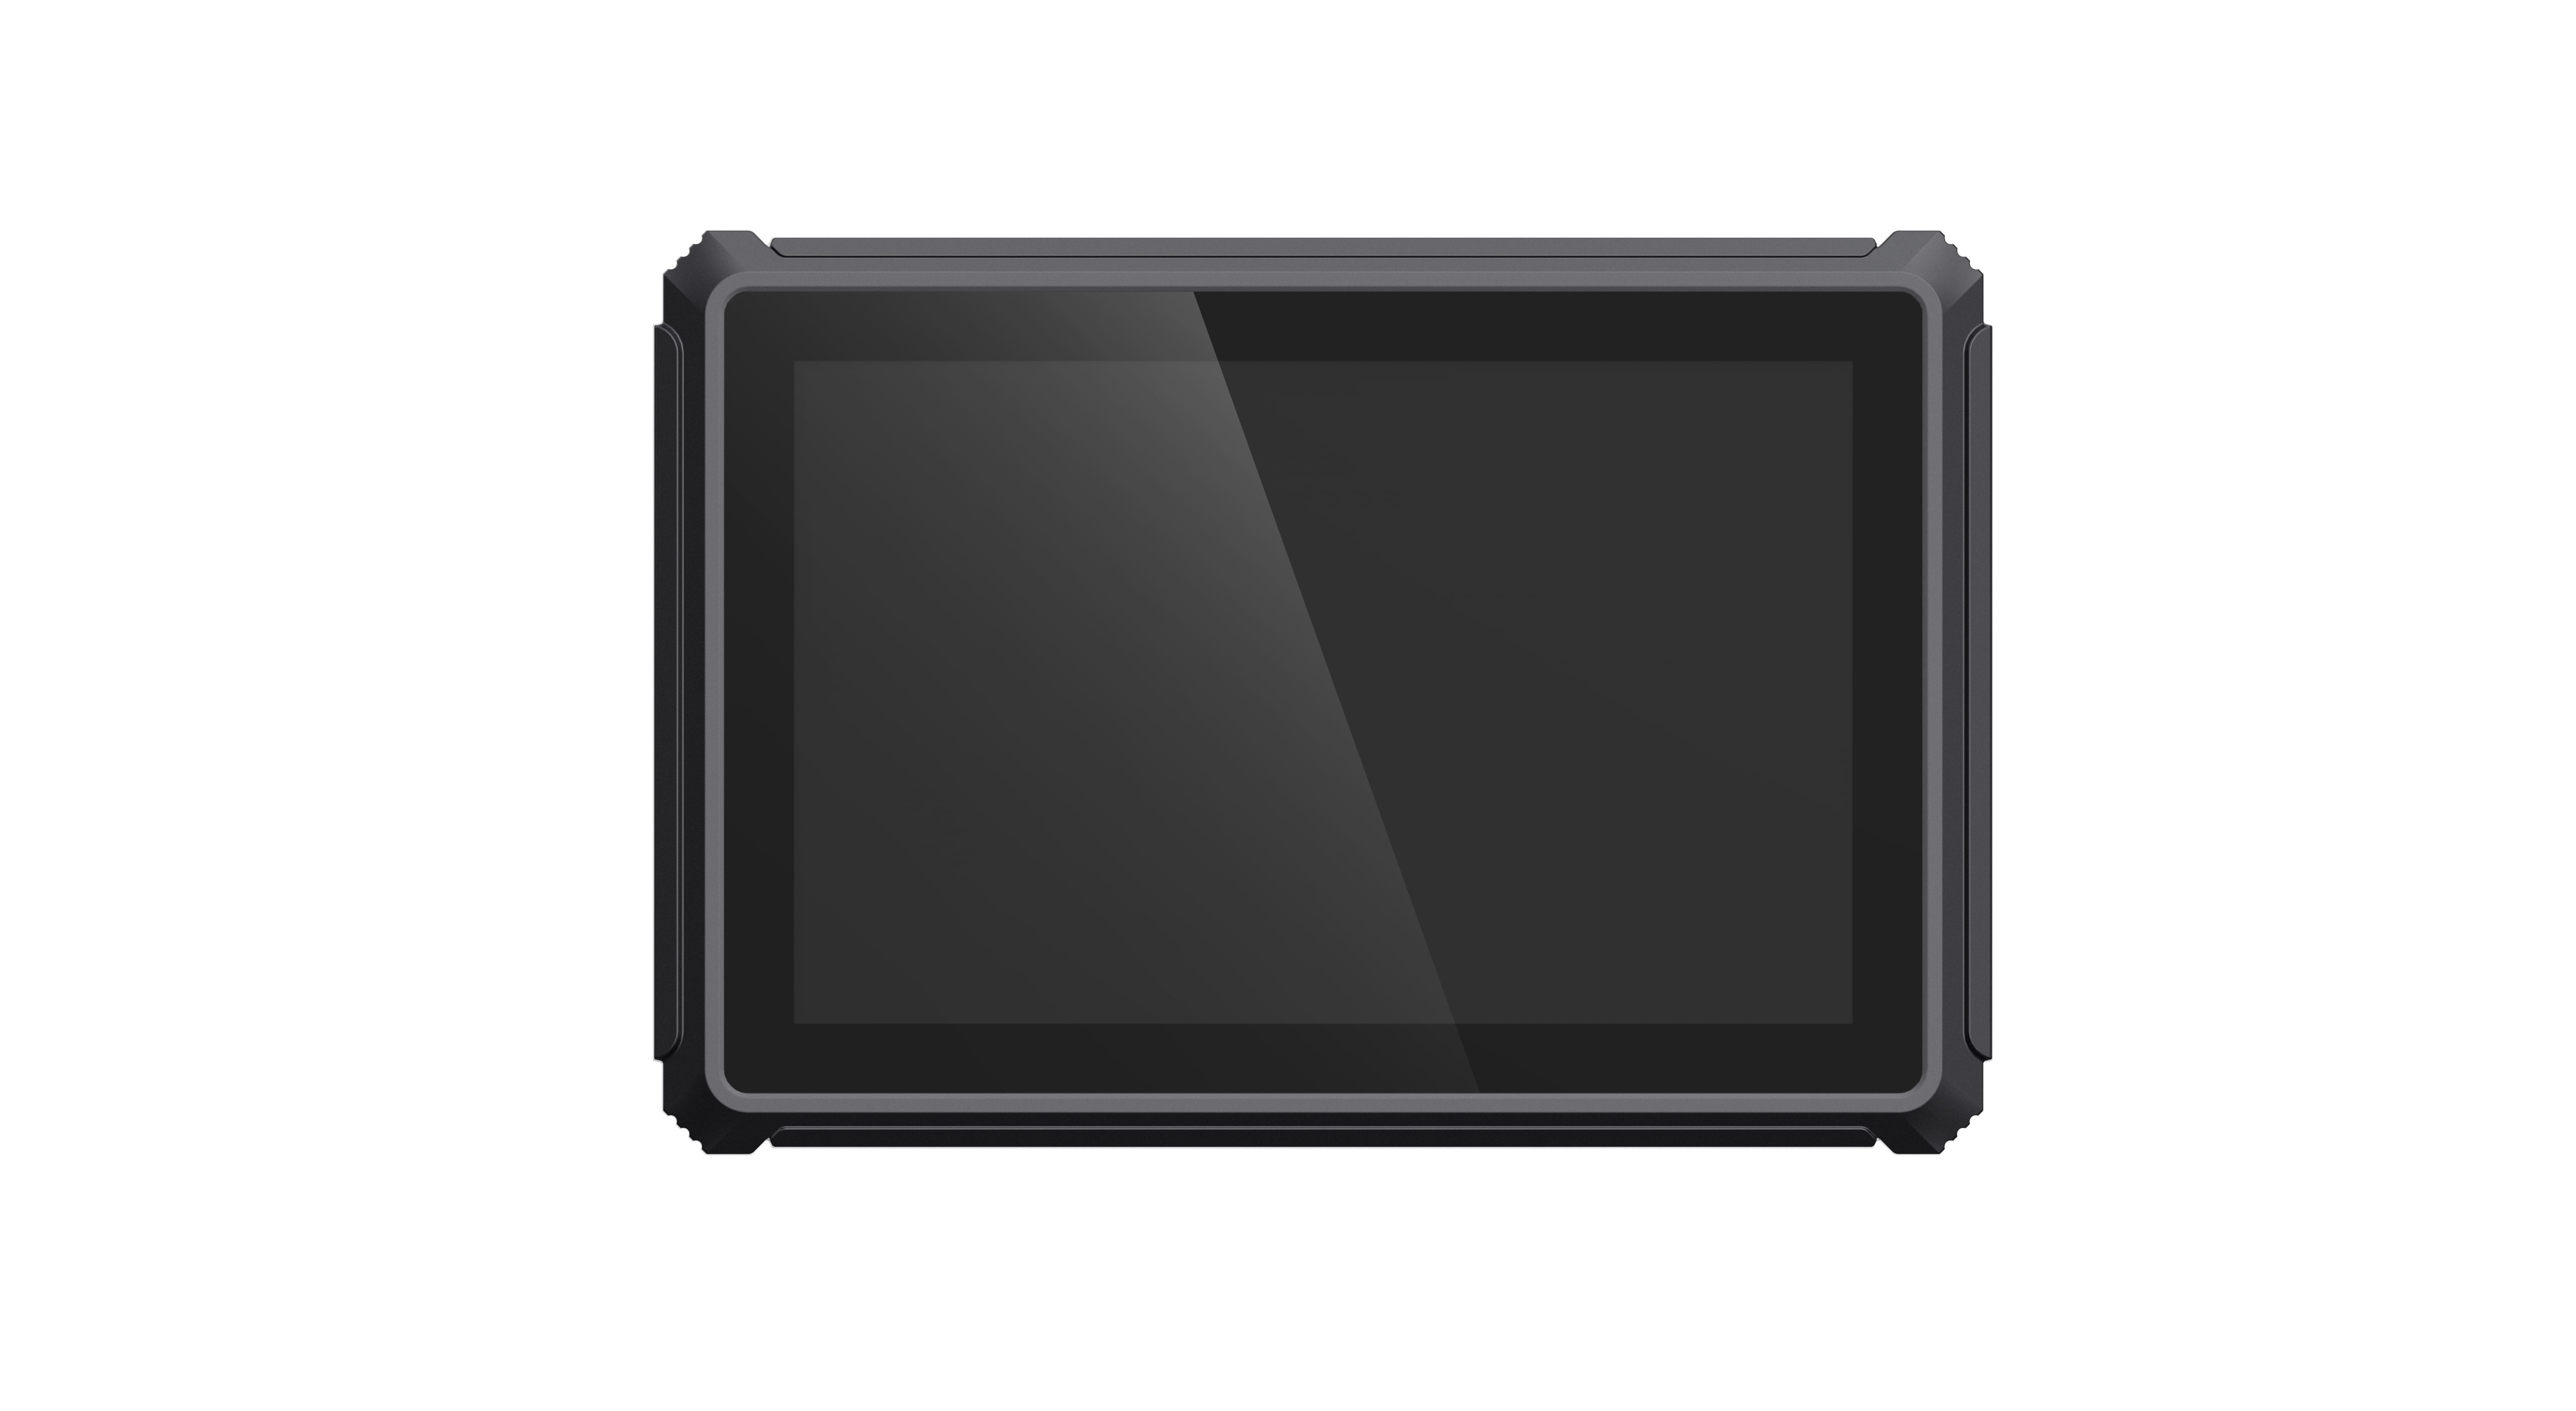
Um computador de bordo pode parecer ideal na ficha técnica, mas ainda assim se tornar um problema caro após a instalação. A causa usual não é a ausência de uma única funcionalidade, mas sim uma incompatibilidade entre o terminal e o funcionamento real do veículo: a tela é grande demais para a cabine, a equipe de software não consegue dar manutenção ao sistema operacional, a câmera ocupa uma interface necessária para outro dispositivo ou o computador desliga incorretamente ao ligar a ignição.
Se você está decidindo como escolher um computador robusto para veículos , comece pensando na rotina de trabalho em vez de apenas no número do modelo. Anote o que o operador vê, a que o computador se conecta, o que acontece quando o motor liga e desliga e quem dará suporte ao sistema daqui a três anos. Essas respostas reduzem as opções de hardware muito mais rapidamente do que comparar apenas os nomes dos processadores.
1. Descreva a tarefa antes de escolher o hardware.
Comece com uma breve descrição operacional. Um despachante pode precisar de rotas, mensagens, comprovantes de entrega e uma câmera traseira. Um operador de trator pode precisar de orientação RTK, status da direção, dados CAN e uma tela legível ao meio-dia. Um terminal de escavadeira pode exibir várias câmeras e alarmes da máquina enquanto troca dados com uma ECU. Todos esses são projetos de computadores veiculares, mas não devem usar a mesma configuração.
Uma nota de projeto útil responde a seis perguntas:
- Quem utiliza a tela, e enquanto o veículo está em movimento ou parado?
- Qual aplicativo será executado e quem detém o código-fonte e as atualizações?
- Quais câmeras, controladores, sensores, antenas, impressoras ou scanners precisam ser conectados?
- Que comportamentos de potência ocorrem durante a ignição, a partida do motor e o desligamento?
- Onde o terminal será instalado e o que pode obstruir a visão do operador?
- Quantos veículos serão mobilizados agora e durante a próxima fase?
Essas anotações fornecem ao fabricante contexto suficiente para recomendar um modelo, em vez de simplesmente enviar um catálogo.
2. Escolha um tamanho de tela que se ajuste à cabine e à tarefa.
Uma tela maior só é útil quando o aplicativo consegue aproveitar o espaço. Uma tela de 7 polegadas funciona bem em cabines compactas, táxis, caminhonetes e máquinas onde o terminal tem uma única função específica. Uma tela de 10 ou 12 polegadas é mais fácil de justificar quando mapas, imagens de câmeras, linhas de orientação, dados da máquina ou vários controles precisam permanecer visíveis simultaneamente.
Meça a área de instalação considerando o suporte, os cabos e o espaço livre para os conectores. Verifique o campo de visão, o alcance, o uso de luvas e a posição do operador sentado. Uma tela que cabe em um desenho de mesa pode cobrir um interruptor ou vibrar excessivamente quando montada em um braço longo.
A PDS oferece diversos tamanhos para diferentes configurações. O computador veicular compacto T7 de 7 polegadas utiliza um display IPS de 1024 × 600 com brilho de 750 cd/m² e cinco botões frontais que podem ser usados com frequência. Já o computador veicular T12 de 12,1 polegadas oferece um display IPS de 1280 × 800 com brilho de 750 nits, proporcionando mais espaço para aplicativos com múltiplas janelas e visualizações de câmeras.
3. Combine o sistema operacional com a equipe de software.
O Android costuma ser adequado para aplicações com foco em toque, utilizadas por motoristas, inspetores, equipes de despacho e operadores de campo. Pode ser uma escolha prática quando o cliente já possui uma equipe de desenvolvimento de aplicativos ou dispositivos móveis para Android. O Linux, por sua vez, é frequentemente escolhido para interfaces homem-máquina (IHM) dedicadas, integração de máquinas, serviços de dados em segundo plano ou projetos gerenciados por engenheiros de sistemas embarcados.
A marca do sistema operacional não é suficiente. Confirme a versão exata, a estrutura do aplicativo, as permissões de hardware, o comportamento de inicialização, o método de atualização, as necessidades de gerenciamento remoto e o período de suporte esperado. Solicite à equipe de software que teste a câmera, o dispositivo CAN, o acessório serial, o receptor GNSS e o módulo celular no hardware de destino antes de aprovar a implementação em toda a frota.
Para projetos que possam necessitar de qualquer um dos ambientes, o PDS T7 suporta Android 10 ou Linux 4.9 com QT5, enquanto o T12 suporta Android 13 ou kernel Linux 5.15 com QT5.15. A escolha deve ser baseada na aplicação existente e na capacidade de manutenção, e não na crença geral de que uma plataforma é sempre melhor que a outra.
4. Verifique a potência do veículo, não apenas o valor da tensão de entrada.
A alimentação elétrica de um veículo é instável e variável. A partida do motor pode causar quedas de tensão; alternadores, relés e outros equipamentos podem gerar picos de tensão; um operador pode desligar a ignição sem fechar o aplicativo. Um terminal adequado precisa de um projeto de alimentação elétrica desenvolvido para esse ambiente e um plano de desligamento de software que proteja os dados.
Pergunte como o computador se comporta durante a partida, interrupções curtas, atraso no desligamento da ignição, partidas repetidas e baixa tensão. Confirme se o cabo, o fusível, o conector e o fio de ignição fornecidos são compatíveis com o veículo. Os modelos PDS T7, T10Pro e T12 especificam entrada de 9 a 36 V CC para frotas mistas comerciais e fora de estrada. As informações do produto T7 e T12 também fazem referência aos requisitos de energia do veículo conforme a norma ISO 7637-II.
A validação final deve ser realizada no veículo em questão. Um ambiente de laboratório não consegue reproduzir todas as condições criadas por um trator, caminhão de mineração, ônibus ou veículo comercial mais antigo.
5. Elabore uma lista de interfaces antes de solicitar um orçamento.
Erros de interface estão entre os riscos de projeto mais fáceis de prevenir. Crie uma tabela listando cada dispositivo externo, seu conector, protocolo, taxa de dados, consumo de energia, comprimento do cabo e responsável pelo software. Inclua dispositivos planejados para uma fase posterior, mesmo que não sejam instalados durante o projeto piloto.
| Necessidade do projeto | O que confirmar | Supervisão comum |
|---|---|---|
| Controladores de veículos | Canais CAN, taxa de bits, propriedade do protocolo, isolamento, terminação | Contando um conector CAN sem confirmar duas redes simultâneas |
| Equipamento em série | RS232 ou RS485, taxa de transmissão, pinagem do conector, comprimento do cabo | Supondo que os dois padrões seriais sejam intercambiáveis. |
| Câmeras | Tipo de câmera, número de canais, resolução, pré-visualização ou gravação, armazenamento | Testar uma câmera quando o aplicativo precisa de quatro. |
| Posicionamento | GNSS padrão ou RTK, antena, fonte de correção, taxa de atualização, saída | Solicitação de posicionamento em centímetros sem planejamento de dados de correção |
| Conectividade | Bandas 4G, SIM, Wi-Fi, Bluetooth, Ethernet, posição da antena | Utilizando um módulo celular doméstico para uma implantação no exterior. |
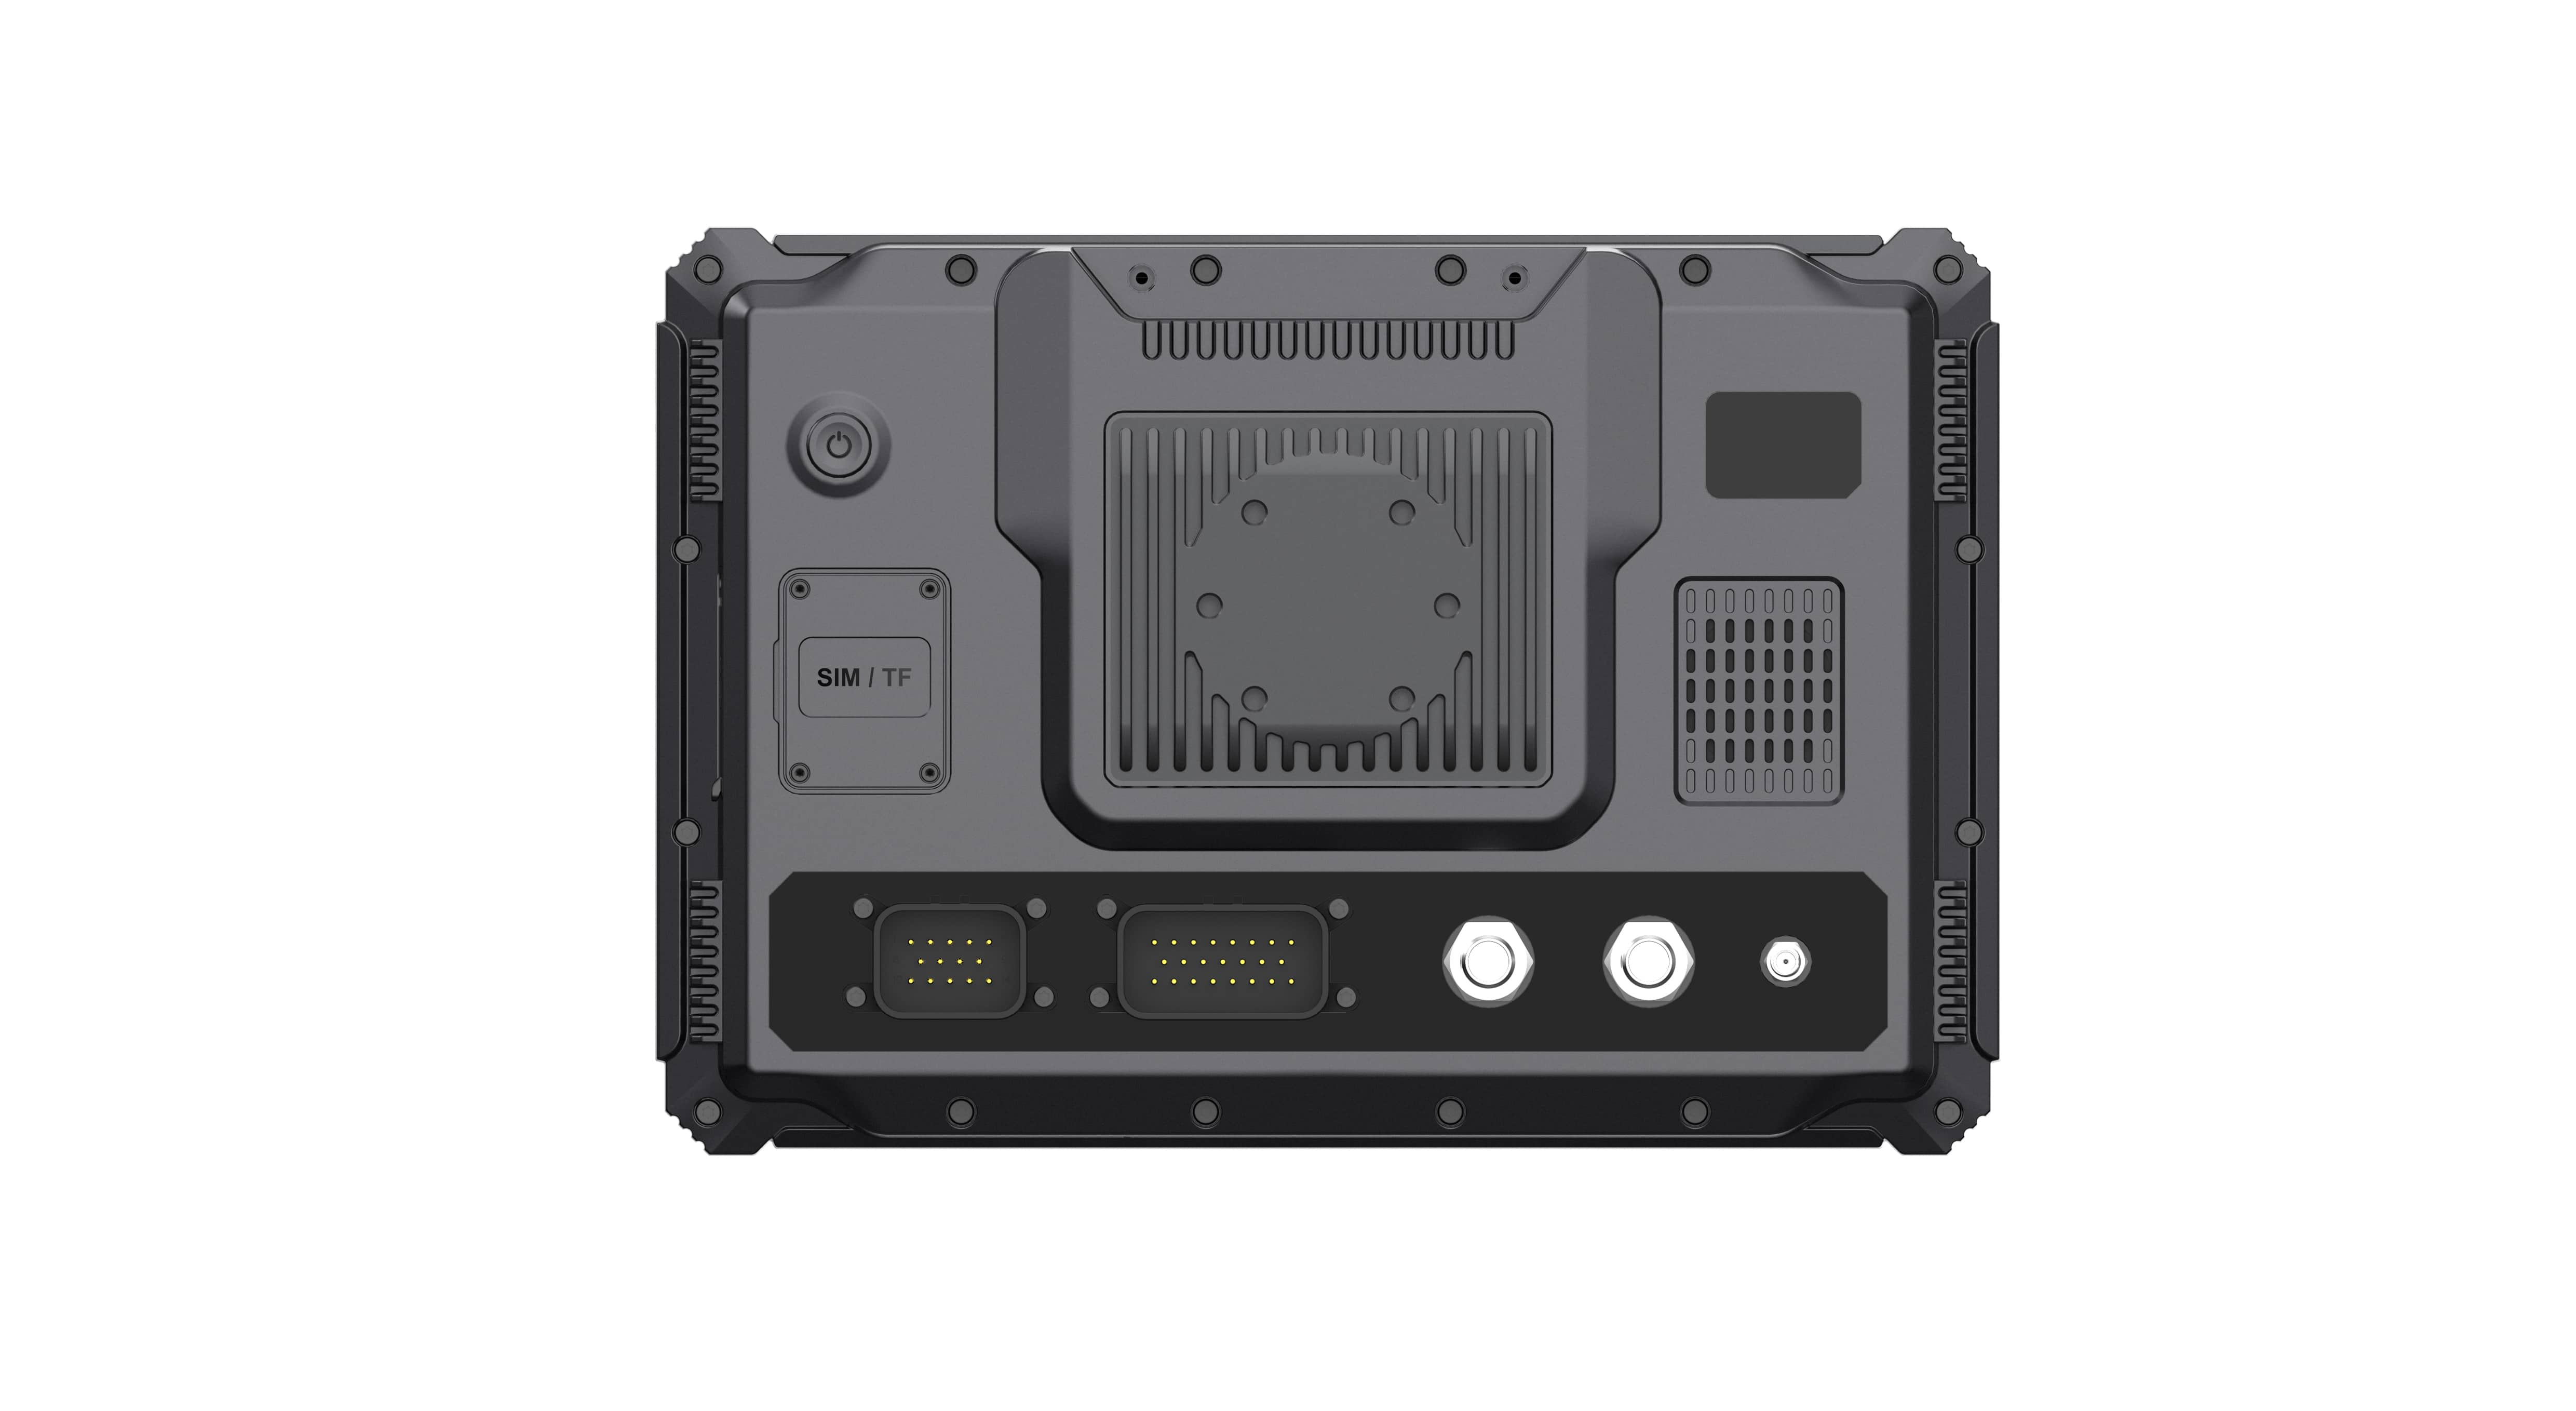
O PDS T10Pro , por exemplo, suporta gravação de câmera em 720p com quatro canais, posicionamento RTK opcional, Android 13 e entrada de 9 a 36 V. O T12 suporta até quatro pré-visualizações de câmera em 1080p, duas redes CAN, Ethernet, RS232 e RS485. Essas funcionalidades são úteis apenas quando correspondem à lista completa de interfaces.
6. Decida se é necessário GNSS padrão ou RTK.
O rastreamento e a navegação de frotas podem exigir apenas um GNSS padrão. Já a direção automática de tratores, nivelamento, trabalhos com máquinas relacionados a levantamentos topográficos e outras tarefas de precisão podem exigir posicionamento RTK com precisão centimétrica. A adição de um módulo RTK, por si só, não cria uma solução de posicionamento completa. O projeto também precisa de uma localização adequada para a antena, dados de correção provenientes de uma rede ou rádio, visibilidade do céu desobstruída, integração de software e uma resposta definida para a perda de correções.
Pergunte ao fornecedor quais são as saídas do terminal para o aplicativo ou controlador e como o status de posicionamento é exibido ao operador. Uma indicação clara de status fixo, flutuante ou indisponível pode ser mais valiosa em campo do que uma longa lista de constelações de satélites suportadas.
7. Verificar a proteção ambiental como um sistema instalado
Uma caixa com classificação IP66 ajuda a proteger contra poeira e jatos de água fortes, mas o sistema instalado inclui mais do que apenas a caixa. Conectores, portas não utilizadas, antenas, prensa-cabos, plugues de câmera e furos de montagem podem determinar se a instalação final permanecerá protegida. Pergunte quais cabos e tampas estão incluídos e se a classificação se aplica com todas as conexões necessárias instaladas.
Vibração, choque, temperatura, luz solar e condensação também são fatores importantes. A especificação T7 lista IP66, faixa de operação de -20 °C a +70 °C, testes de vibração MIL-STD-810 e testes de impacto ISO 16750. A especificação T12 lista IP66, testes de vibração e choque MIL-STD-810G e faixa de operação de -20 °C a +70 °C. Os compradores devem confirmar os relatórios de teste e a configuração exatos necessários para o seu projeto.
8. Planeje o projeto piloto considerando falhas e recuperação.
Um piloto deve fazer mais do que demonstrar a tela normal. Ligue o motor repetidamente. Desconecte e reconecte uma câmera. Interrompa a cobertura celular. Pare as correções RTK. Desligue a ignição enquanto os dados estão sendo gravados. Deixe a aeronave sob luz solar direta e, em seguida, execute o aplicativo completo com todos os dispositivos conectados.
Registre o que o operador vê, se os dados são preservados, quanto tempo leva a recuperação e quem precisa intervir. Um terminal que apresenta bom desempenho durante uma apresentação controlada pode se comportar de maneira diferente após oito horas de vibração, calor, alterações na rede e partidas repetidas do veículo.
Um ponto de partida prático para a seleção de modelos
| Modelo PDS | Cenário inicial útil | Capacidades publicadas notáveis |
|---|---|---|
| T7 | Cabines compactas e fluxos de trabalho focados para o operador. | Tela de 7 polegadas, Android ou Linux, cinco botões frontais, 9–36V CC, IP66 |
| T8 | Sistema de exibição equilibrado para veículos, ideal para frotas e equipamentos fora de estrada. | Formato de 8 polegadas, Android, IP66, módulo RTK integrado opcional |
| T10Pro | Aplicativos Android com recursos avançados de câmera e RTK | Tela de 10,1 polegadas, Android 13, quatro canais de câmera 720P, RTK/rádio opcional. |
| T12 | Projetos de controle de máquinas em tela grande, orientação e multicâmera | Tela de 12,1 polegadas, Android ou Linux, pré-visualização de quatro câmeras 1080P, interfaces CAN e serial. |
Esta tabela é um ponto de partida. Memória, armazenamento, bandas celulares, posicionamento, cabos, suportes e software ainda precisam de confirmação.
Perguntas frequentes dos compradores
O processador de maior desempenho é sempre a escolha mais segura?
Não. O desempenho de processamento deve ser suficiente para a aplicação, as câmeras, o gerenciamento de dados e futuras atualizações, com uma margem razoável. Exceder as especificações de cada terminal da frota pode aumentar os custos sem melhorar o trabalho do operador. Subestimar as especificações de uma aplicação com múltiplas câmeras ou IA cria um problema diferente. Teste a carga de trabalho real.
Um único modelo computacional de veículo pode abranger toda uma frota mista?
Às vezes, sim, mas apenas quando o tamanho da tela, as interfaces, a montagem, a alimentação e os requisitos de software são semelhantes. Muitas frotas se beneficiam de uma plataforma de software comum com dois tamanhos de hardware ou configurações de interface.
Quando deve começar uma discussão sobre OEM ou ODM?
Comece cedo se o projeto precisar de um cabo personalizado, pinagem de conector, detalhes da caixa, logotipo, comportamento de firmware, imagem do sistema operacional, suporte ou integração de aplicativo. Personalizações tardias podem exigir testes repetidos e atrasar o projeto piloto.
Escolha o sistema completo instalado.
A resposta certa para a pergunta "como escolher um computador robusto para veículos?" raramente se encontra em uma única especificação. O terminal, o software, os cabos, as antenas, o suporte, a alimentação do veículo, os dispositivos externos e o processo de suporte funcionam como um único sistema. Defina esse sistema primeiro e, em seguida, compare os modelos com base nele.
Consulte a gama de computadores veiculares da PDS ou entre em contato com a PDS Technology informando o tipo de veículo, tamanho da tela, sistema operacional, interfaces, número de câmeras, requisitos de posicionamento, mercado de destino e quantidade desejada. Nossa equipe de engenharia poderá ajudar a identificar uma configuração inicial prática para testes.
Contate-nos
📧E-mail: [email protected]
📞Tel.: +86 13421822024
🌐Site: www.szpds.com
Isenção de responsabilidade
As informações contidas neste artigo são apenas para referência. A PDS Technology Co., Ltd. não se responsabiliza por erros, omissões ou inadequação do conteúdo para aplicações específicas. As especificações do produto estão sujeitas a alterações sem aviso prévio. Os compradores devem verificar todos os detalhes técnicos com nossa equipe antes do uso.
Sobre a PDS Technology
A PDS Technology é uma fabricante líder de OEM/ODM de terminais GNSS RTK de alta precisão e computadores veiculares, atendendo aos setores de agricultura, construção, mineração, táxi e logística desde 2011.
Com mais de 15 anos de experiência em P&D para o setor automotivo, oferecemos dispositivos robustos e multi-SO (Android/Linux/OpenHarmony) com posicionamento RTK de precisão centimétrica, proteção IP66 e desempenho preparado para IA. Nossas fábricas com certificação IATF16949 produziram mais de 100.000 unidades, distribuídas globalmente, e detêm mais de 30% do mercado chinês de terminais de direção autônoma para o setor agrícola. Exportamos para o Japão, EUA, Reino Unido, Turquia, Rússia e outros países.





