

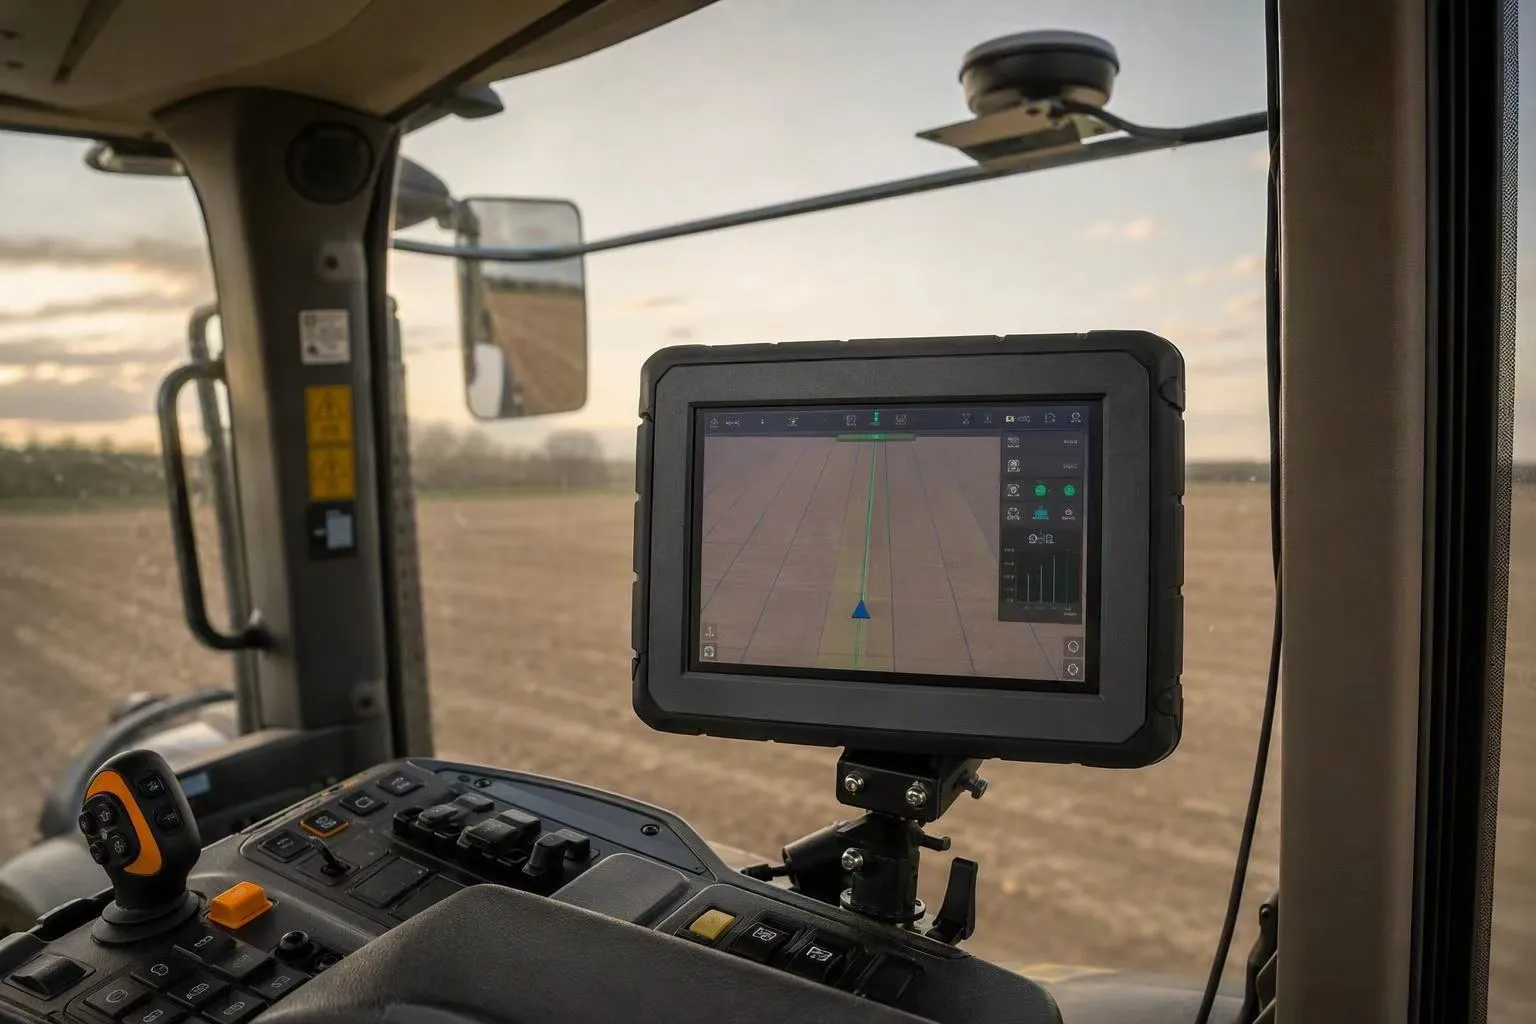
Um computador montado em veículo que pode passar uma temporada inteira de direção automática sem que o operador perceba um desvio não é aquele que está no topo da folha de dados em termos de precisão. É aquele cujo link de correção consegue sobreviver a uma tarde ruim.
Essa é a parte desconfortável de especificar o posicionamento para máquinas agrícolas. Cada folha de dados de terminal nesta categoria diz algo como "Posicionamento em nível de centímetro RTK". Essa frase é verdadeira para um receptor e não diz quase nada sobre o que a máquina fará quando o fluxo de correção falhar atrás de uma linha de árvore, quando o modem for registrado novamente em uma célula rural ou quando a ignição for alternada entre dois campos.
Este artigo considera a precisão como estabelecida e trabalha na parte que não é: o que passa pelo sistema quando o link de correção se degrada e quais evidências você deve exigir antes de especificar uma declaração de posicionamento em uma máquina que você terá que suportar por anos.
Precisão é o número menos útil na folha de dados
RTK é uma técnica diferencial. Um receptor na máquina mede a fase portadora dos satélites; uma estação de referência ou serviço de rede estima os erros que afetam aquela região e os envia para a máquina; o receptor os aplica e resolve as ambigüidades inteiras nas medições da fase portadora.
Quando esses números inteiros são resolvidos corretamente, o sistema está em uma solução fixa. Quando eles não são resolvidos, mas as correções ainda estão chegando, é float. Quando as correções não chegam, ele volta ao posicionamento independente no alcance de alguns metros.
A aritmética dessa cadeia é o que importa, não o último número dela. Um fluxo de correção atrasado, incompleto ou ausente não produz um valor centimétrico um pouco pior. Ele produz um estado de solução diferente e a precisão varia em uma ordem de magnitude.
Portanto, a primeira especificação que realmente significa algo não é "que precisão ela fornece", mas "que afirma que ela passa, com que rapidez e o que o sistema de orientação faz enquanto passa por eles."
Dica profissional: peça ao fornecedor para indicar se seu valor de precisão se refere a uma solução fixa e a que nível o sistema se degrada quando o link de correção é interrompido. Um fornecedor que consegue responder isso por escrito entende sua própria cadeia de posicionamento.
A cadeia de posicionamento e onde ela quebra
Ajuda parar de pensar no "GPS" e começar a pensar em uma corrente com cinco elos que todos devem segurar ao mesmo tempo:
- Satélites — um número suficiente deles, em uma geometria utilizável acima da máquina.
- A fonte de referência — uma estação base local na fazenda ou um serviço de rede por assinatura cobrindo o campo.
- O link de correção — como as correções viajam da fonte até a máquina: dados de celular via NTRIP ou um rádio dedicado.
- O receptor do veículo — que transforma medições de satélite e correções em uma estimativa de posição e relata um estado de solução.
- O terminal e o aplicativo — que consomem essa posição, registram-na e alimentam o sistema de direção.
Um fornecedor descreve o link 4 na folha de dados, porque esse é o componente que ele vende. O desempenho em campo geralmente é decidido pelos links 2 e 3, e o operador experimenta isso através do link 5.
Se você quiser conhecer a mecânica subjacente com mais profundidade, como um computador montado em veículo e um O terminal RTK GNSS encaixado cobre a cadeia de ponta a ponta. O ponto aqui é mais restrito: os links 2 e 3 são onde reside a questão da confiabilidade e são aqueles que você não pode inspecionar a partir de uma planilha de dados.
Os três estados e o que cada um realmente oferece
Três estados de solução são importantes, e vale a pena manter a tabela abaixo. É também a mesa que a maioria das conversas com fornecedores ignora.
Duas coisas decorrem dessa tabela.
Primeiro, float é o estado perigoso, não único. Single se anuncia – a máquina para visivelmente de dirigir bem e o operador assume o controle. A flutuação pode parecer quase normal enquanto altera silenciosamente todo o padrão de centímetros para decímetros, que é precisamente o erro que um programa de tráfego controlado ou cultivo em faixa não pode tolerar.
Em segundo lugar, a fragilidade é oposta à precisão. A análise GNSS publicada em um grande conjunto de dados de rodovias descobriu que a disponibilidade e a continuidade se dividem de forma diferente por tipo de posição, e que os estados são classificados em relação inversa à precisão: fixo é o mais preciso e o mais transitório, enquanto o posicionamento de fase de código padrão é o menos preciso e o mais durável.
Vale a pena ser preciso no artigo sobre o que essa fonte diz e o que não diz. Ele relata disponibilidade e continuidade divididas por visibilidade do satélite, geometria do satélite, tipo de posição (RTK fixo, RTK flutuante ou posicionamento padrão) e latência de correção RTK na rede — GNSS autônomo e RTK em 30.000 km de rodovias norte-americanas, ION GNSS+, 2019.
É um estudo rodoviário, não agrícola, e não fornece durações de interrupção de campo para um trator em uma copa de milho. O que ele suporta é o mecanismo: a latência na rede e o tipo de solução determinam se uma solução fixa está disponível em um determinado momento.
Se você já se perguntou por que um sistema que obtém uma boa pontuação em uma pista de testes pode não ser confiável durante uma temporada, este é o motivo. Você não está comprando precisão. Você está comprando por quanto tempo o sistema mantém seu estado mais preciso.
Onde o link de correção realmente quebra
Seis modos de falha são responsáveis pela maior parte dos problemas no campo. Nenhum deles é visível em uma planilha de dados.
Distância da linha de base. A precisão diminui com a distância da estação de referência porque os erros atmosféricos se correlacionam com a distância. As implantações práticas de RTK são geralmente tratadas como locais: o alcance de trabalho comumente citado para uma estação base local é da ordem de 10 km ou mais, o que é uma restrição de projeto a ser confirmada, e não uma lei universal. A rede RTK existe para estender a cobertura modelando o campo de erro regional em vez de transmitir as correções de uma estação. Se um fornecedor citar um único valor de precisão sem indicar a linha de base em que foi medido, o valor não será comparável a nada.
Latência de correção e idade do diferencial. As correções descrevem o estado da ionosfera e da troposfera no momento em que foram geradas. Quanto mais antiga a correção, menos ela descreve o presente. Um enlace de rede que adiciona buffer, novas tentativas ou alterações de rota aumenta a idade do diferencial, e o receptor responde ficando menos disposto ou menos capaz de manter uma solução fixa. A latência é uma propriedade da rede, não uma propriedade do receptor, e é a razão pela qual um terminal pode se comportar de maneira diferente em dois farms com o mesmo hardware.
Perda de pacotes e breves interrupções. NTRIP por celular é um fluxo em um transporte não confiável. Desistências curtas são normais na cobertura rural. Um receptor que perde as correções por alguns segundos não apenas mantém sua última posição – ele perde a resolução da ambiguidade e precisa reconvergir.
O uplink do rover. Com muitos serviços de correção de rede, a máquina deve enviar sua posição aproximada de volta ao serviço, convencionalmente como uma frase NMEA GGA, para que o serviço possa localizá-la em seu modelo de rede e transmitir as correções correspondentes a esse local. Se o upload GGA estiver desabilitado, configurado incorretamente ou interrompido, o serviço poderá autenticar a conexão e não enviar nada útil. Este é um modo de falha genuinamente dentro da cabine: é uma configuração no terminal ou no aplicativo e pode ser introduzido por uma atualização de firmware ou por uma alteração de configuração que ninguém conecta a uma reclamação de posicionamento.
Multipath e o ambiente da antena. A máquina é um conjunto de grandes superfícies metálicas reflexivas e a antena fica em cima delas. Os sinais refletidos que chegam fora de fase com o sinal direto distorcem a medição da fase da portadora, em vez de apenas adicionar ruído a ela. O multipercurso de fase portadora é limitado e geralmente menor que o multipercurso de código, mas não é desprezível em relação aos erros centimétricos defendidos e é suficiente para perturbar a resolução de ambiguidades. A localização – altura acima da estrutura, um plano de aterramento adequado, separação das próprias antenas de rádio da máquina e um cabo curto ou pelo menos com perda controlada – faz parte da especificação de posicionamento, e não uma reflexão mecânica posterior.
Cobertura de rede rural e dependência de assinatura. O caminho de correção é uma dependência da infraestrutura que o operador da máquina não controla: cobertura de células na borda do campo, um ponto de montagem em um rodízio, credenciais que podem expirar e um plano de dados que deve ser mantido. NTRIP é um protocolo transportado pela Internet, e o conjunto de mensagens RTCM é a carga útil - um fluxo RTCM 3.x moderno carrega mensagens de observação de múltiplos sinais, além de metadados que podem identificar a antena e a lista de mensagens RTCM 3 é uma maneira razoável de ver o que um fluxo realmente contém. A questão prática para aquisição não é quais tipos de mensagens existem, mas quais deles o serviço escolhido realmente emite e o que acontece com a máquina quando a assinatura expira no meio da temporada.
Reconvergência: a parte que ninguém coloca no folheto
Quando o link de correção retorna, o receptor não se ajusta instantaneamente a uma solução fixa. Tem que readquirir as ambiguidades. Na prática, isso leva de alguns segundos a alguns minutos, dependendo da qualidade do receptor, da visão do céu e da atualidade das correções.
Durante essa janela, o sistema está em flutuação ou único, e o sistema de orientação - se estiver dirigindo - está trabalhando em uma posição pior do que estava um minuto antes.
No campo, isso parece uma máquina que sai da linha no promontório, se corrige uma linha depois e produz uma faixa de sobreposição que ninguém atribui a nada. Para obter um exemplo prático de como o trabalho de orientação realmente ocorre em um terminal de veículos durante a temporada, implantação de autodireção agrícola é um ponto de partida razoável.
Há um segundo evento de reconvergência que as máquinas agrícolas geram com muito mais frequência do que os equipamentos de pesquisa: o ciclo de ignição. Os terminais são movidos por veículos, portanto, cada parada entre campos, cada parada para reabastecimento e cada parque noturno é uma interrupção de energia.
O que acontece a seguir depende inteiramente do comportamento do terminal: se ele mantém o estado do receptor, se o aplicativo restabelece a sessão de correção automaticamente, se as credenciais sobrevivem a uma inicialização a frio e quanto tempo o operador espera antes que a máquina possa ser usada novamente.
É aqui que a integração de um terminal é mais importante do que seu receptor. A questão de design a ser colocada a qualquer fornecedor é direta: descreva a sequência exata após um ciclo de ignição, desde a inicialização até uma solução fixa, incluindo quem ou o que restabelece a sessão de correção.
Passagem a passagem e precisão absoluta não são o mesmo número
A forma como a precisão é definida causa mais argumentos de especificação do que qualquer outro tópico nesta categoria, e vale a pena decidir antes de comparar fornecedores.
Precisão entre passagens descreve o quão próximo a máquina repete uma linha em relação a uma passagem adjacente recente. Na formulação padrão utilizada na literatura de extensão, está relacionado aos saltos e sobreposições esperados entre duas passagens dentro de um intervalo de 15 minutos, e o erro alegado não deve ser excedido em 95% das vezes. Esse enquadramento vem de Orientação automática baseada em satélite (Adamchuk, University of Nebraska – Lincoln Extension, EC706, 2008), que também é fonte de dois cuidados que vale a pena repetir: os dois erros famílias — passagem a passagem e ano a ano — se comportam de maneira diferente, e a definição exata de erro passagem a passagem pode variar de fornecedor para fornecedor.
Precisão ano a ano descreve se a máquina retorna à mesma geometria em uma temporada posterior. É o número que importa para a agricultura de tráfego controlado, cultivo em faixa e qualquer coisa que exija que uma nova operação fique em uma relação geométrica estrita com as faixas anteriores.
Precisão absoluta descreve o quão próxima a posição relatada está de um verdadeiro quadro de referência de coordenadas. Um sistema pode repetir suas próprias passagens lindamente enquanto todo o padrão é deslocado do mapa – consistentemente e consistentemente no lugar errado.
Um fornecedor que responde "2 cm" a uma pergunta sobre a que figura se refere não respondeu à pergunta. Peça a definição, o intervalo, a base estatística (média, RMS, percentil 95 ou máximo) e as condições — porque "2 cm" sem esses quatro não é uma especificação, é um slogan.
Se você pesquisou "vehicle mount tablet"
Vale a pena resolver o termo antecipadamente, porque uma grande parte das pesquisas por monitores na cabine chegam à categoria errada.
Um tablet para montagem em veículo é um produto de consumo ou comercial leve: um suporte, um suporte ou um suporte que pega um tablet que alguém já possui e o fixa dentro de um veículo. Os resultados da pesquisa para esse termo são dominados por suportes para porta-copos, suportes para trilhos de assento, suportes para sucção e suportes ELD. Eles estão montando hardware. Eles não possuem estágio de entrada de energia do veículo, proteção contra transientes, interfaces de máquina e nenhuma configuração para um caminho de correção.
Um computador de veículo robusto — também vendido como terminal montado em veículo ou computador montado em veículo — é um dispositivo diferente. Foi projetado para ser instalado na máquina, alimentado pelo sistema elétrico do veículo, montado permanentemente e conectado às redes da máquina e a um receptor de posicionamento através de interfaces definidas. Ele é especificado, testado e suportado como equipamento e não como acessório.
Os dois não são intercambiáveis e a confusão é importante por dois motivos. Um suporte não resolve um problema de posicionamento – o link de correção, o estado do receptor e a localização da antena estão todos a montante de tudo o que segura a tela. E um suporte também não resolve o problema de durabilidade: um acessório classificado para conforto de cabine não é o que se deve especificar em uma máquina que passará uma década sob poeira, vibração e chuva.
Se uma especificação ou consulta os confundir, resolva o problema antecipadamente. O vocabulário correto para esse público é terminal montado em veículo, terminal na cabine ou computador de veículo. O hardware de montagem é um item de linha separado.
Interfaces e o lado da máquina
O posicionamento é entregue à máquina como dados, e o local para onde esses dados vão faz parte da especificação.
As interfaces a serem confirmadas são aquelas que o aplicativo precisa, e não a lista mais longa disponível: Barramento CAN — incluindo se o terminal o expõe como uma interface de rede com o soquete CAN API, o que importa quanto trabalho de integração você herda — portas seriais como RS232 e RS485 para controladores legados e rádios de correção, Ethernet onde já existe uma rede de sensores, e celular, Wi-Fi e Bluetooth para caminho de correção e acesso ao serviço.
Um terminal que suporta posicionamento RTK e expõe portas CAN duplas e portas seriais, como o T10Pro Computador de veículo de 10 polegadas, pode transportar posicionamento, dados da máquina e a tela do operador em uma unidade, o que elimina uma tela separada da integração e mais um conector do problema de vibração.
Esse é um exemplo resolvido dentro dos critérios, não um argumento. Os critérios são os mesmos para qualquer fornecedor: qual caminho de correção é suportado, como a sessão é restabelecida após um ciclo de energia, como o estado da solução é exposto ao aplicativo e o que acontece com a saída da orientação quando o estado se degrada. soluções de terminais de veículos RTK GNSS mostra como o lado de posicionamento normalmente é empacotado para trabalho de direção automática.
A lista de verificação de aquisição e conformidade
A engenharia recebe a maior parte da discussão sobre posicionamento. O departamento de compras assume o risco e "apoiamos o RTK" não responde a nenhuma das perguntas abaixo.
- Documentação técnica da UE. O fornecedor pode fornecer documentação técnica adequada às suas próprias obrigações CE e ela indica os padrões e condições de teste em relação aos quais o produto foi avaliado?
- Contexto EMC, escopo correto. Para máquinas agrícolas, o padrão EMC relevante para a máquina é o ISO 14982, que especifica métodos de teste e critérios de aceitação para a compatibilidade eletromagnética de tratores e máquinas móveis agrícolas, florestais, de paisagismo e jardinagem — ISO 14982:1998, ainda atual em sua última revisão em 2014. Observe o que esse escopo significa: ele se aplica à máquina conforme fornecida pelo fabricante da máquina. Não é um certificado em nível de componente que você possa herdar, e um fornecedor que reivindica conformidade com EMC deve ser capaz de explicar como seu componente foi avaliado e em relação a quê.
- Dependência do caminho de correção. Quais serviços de correção e tipos de mensagens são suportados na configuração enviada e qual é o comportamento de fallback se a assinatura não estiver disponível?
- Expondo o estado da solução. O aplicativo pode ler o estado da solução ou apenas uma posição? Um sistema que não consegue relatar que está em flutuação não pode ser monitorado.
- Documentação comportamental. Uma declaração escrita do comportamento de correção-perda: por quanto tempo a correção é mantida, qual é a sequência de estado e o que a saída da orientação faz — como uma especificação que você pode testar, não é uma garantia verbal.
- Antena e cabeamento como um conjunto especificado. Qual antena, qual plano de aterramento, qual cabo e qual conector, e o conjunto instalado é aquele que foi testado?
- Fornecimento e serviço de longo prazo. Para uma máquina suportada em várias estações, o receptor de posicionamento e a antena devem ser obtidos como peças sobressalentes, e a configuração de correção deve sobreviver a um firmware atualização.
A linha de terminais para veículos robustos PDS é um lugar para ver como esses itens são apresentados para uma família de terminais, incluindo a série em diferentes tamanhos de tela para diferentes cabines e máquinas layouts.
Como verificar uma declaração de posicionamento em um dia
Você não precisa de um intervalo de teste para descobrir se uma reclamação sobrevive ao contato com sua própria máquina. Você precisa de um campo, um dia e um registro.
- Execute em sua própria máquina, com sua própria fonte de correção. Não é uma unidade de demonstração, nem o serviço do fornecedor. O caminho de correção é a variável em teste.
- Registre o estado da solução, não apenas a posição. Tipo de correção, tempo para a primeira correção e o histórico do estado durante a execução. Sem o histórico do estado você não consegue distinguir uma boa solução de uma flutuação confiante.
- Meça o ciclo de ignição. Tempo desde a partida a frio até a solução fixa, repetido três vezes, com o aplicativo iniciado da mesma forma que um operador o iniciará.
- Teste durante a pior parte do dia e perto do limite do campo. A geometria do satélite varia com o tempo — a baixa contagem de satélites e a baixa propagação aumentam a diluição da precisão e aparecerão como uma mudança de estado. Os campos com uma linha de árvores na borda são o teste honesto.
- Quebre o link deliberadamente. Desligue a fonte de referência ou desconecte o caminho de dados, observe o que o terminal relata, por quanto tempo a correção é mantida, o que o sistema de orientação faz e por quanto tempo a reconvergência leva assim que o link retornar.
- Execute passes repetidos e meça o desvio você mesmo. Passes adjacentes dentro de 15 minutos para o comportamento de passagem a passagem, e um retorno ao campo em um dia posterior para o pergunta ano a ano. Compare com um marcador pesquisado, se você tiver um.
- Confirme se a degradação é visível. Se o operador não puder dizer pelo terminal que o sistema está em flutuação, isso é uma descoberta e pertence à sua avaliação de risco e não a um bug relatório.
Dois cuidados. Um único dia bom não estabelece uma estação, então execute o teste nas condições que realmente quebram o sistema – copa, limite, mau tempo, a hora do dia com a pior geometria. E grave a instalação da antena na mesma sessão; se a montagem se mover, o resultado não será mais comparável.
⚠️ Aviso: Nunca aceite um teste de bancada como prova de desempenho em campo. Um terminal que mantém uma solução fixa em ambientes fechados, sem cobertura, sem estrutura de máquina e com um cabo curto para uma antena de referência, não demonstrou nada sobre uma máquina trabalhando na borda de um campo sob uma linha de árvores.
Verificar o restante do terminal (comportamento do display, estágio de potência e gabinete) na mesma máquina é um exercício separado com sua própria lista de verificação.
É importante, mas não muda a resposta que você obtém aqui: um computador de veículo robusto com uma tela excelente e um estágio de energia que sobrevive a cada transiente ainda é uma responsabilidade de orientação se ninguém puder dizer quando ele sai de uma solução fixa. Execute o teste de posicionamento primeiro. É aquele que decide se o sistema que você está especificando é confiável durante uma temporada, e é aquele que nenhuma folha de dados responderá por você.
Perguntas frequentes
A "precisão de 2 cm" é uma promessa ou uma condição?
Uma condição e uma condição incompleta. Descreve uma solução fixa sob condições específicas, medida numa linha de base específica, reportada em relação a uma base estatística específica. Pergunte qual precisão entre passagens, ano a ano ou absoluta se refere, em que intervalo e se o valor é uma média, RMS, percentil 95 ou máximo. Um número sem esses anexos não pode ser comparado com o número de outro fornecedor.
Por que meu RTK cai para flutuar na cabeceira?
Geralmente uma combinação de geometria transitória do satélite e uma obstrução local — a máquina girando sob a linha de uma árvore, uma mudança de gradiente ou a antena vendo brevemente mais sinal refletido. Linhas de base mais curtas, uma melhor instalação da antena e um receptor com resolução de ambiguidade mais forte reduzem a frequência, mas nada a remove. O que importa operacionalmente é se o terminal reporta a mudança de estado.
Uma linha de base mais longa apenas reduz a precisão ou também perde a correção?
Ambos, e o segundo é o problema. A distância descorrelaciona os erros atmosféricos que as correções estão modelando, o que degrada a precisão e torna a resolução de ambigüidades cada vez mais difícil de manter. É por isso que as implantações de base local são tratadas como locais e é por isso que os serviços de rede modelam uma região em vez de transmitir uma estação.
Os bancos de energia são relevantes para isso?
Não. Os terminais montados em veículos desta classe são alimentados pelo veículo e não são transportados para fora da máquina, portanto, uma fonte de energia portátil não faz parte da instalação. Onde a energia de reserva é importante, é uma questão elétrica no nível da máquina – o próprio estágio de entrada de energia do terminal e como ele lida com os transientes de alimentação – e não um acessório de bateria.
Posso confiar no provedor de serviços de correção para obter o valor de precisão?
Não por si só. O provedor controla o fluxo de correção; o receptor, a instalação da antena, a configuração do terminal e o ambiente eletromagnético da máquina ficam todos do seu lado da fronteira. Uma especificação de serviço informa o que está sendo transmitido, não o que sua máquina alcança.
Para onde ir a partir daqui
A regra que sobrevive a todas as conversas com fornecedores é esta: trate o número de precisão como o resultado de um sistema e trate o número de confiabilidade como a especificação que você realmente compra. O número de confiabilidade é expresso como comportamento - os estados pelos quais o sistema passa, por quanto tempo ele mantém seu estado mais preciso, com que rapidez ele se recupera, o que o operador pode ver enquanto ele recupera e o que a máquina faz durante um ciclo de ignição.
Peça esse comportamento por escrito. Então vá e teste em seu próprio campo, com sua própria fonte de correção, em um dia em que a geometria não esteja a seu favor. Um fornecedor que entende de posicionamento acolherá bem o teste, porque um sistema que se comporta de maneira previsível em flutuação é mais fácil de vender do que uma afirmação que precisa ser assumida com base na confiança.
Entre em contato conosco
📧E-mail:[email protected]
📞Tel:+86 13421822024
🌐Site: www.szpds.com
Isenção de responsabilidade
As informações neste artigo são apenas para referência. A PDS Technology Co., Ltd. não assume nenhuma responsabilidade por erros, omissões ou adequação do conteúdo para aplicações específicas. As especificações do produto estão sujeitas a alterações sem aviso prévio. Os compradores devem verificar todos os detalhes técnicos com nossa equipe antes de usar.
Sobre PDS Tecnologia
PDS Technology é um fabricante líder OEM/ODM de terminais GNSS RTK de alta precisão e computadores para veículos, atendendo aos setores de agricultura, construção, mineração, táxi e logística desde 2011.
Com mais de 15 anos de experiência em P&D de nível automotivo, oferecemos dispositivos robustos com vários sistemas operacionais (Android/Linux/OpenHarmony) com posicionamento RTK em nível centimétrico, proteção IP66 e desempenho pronto para IA. Nossas fábricas com certificação IATF16949 produziram mais de 100.000 unidades implantadas globalmente, detendo mais de 30% do mercado de terminais de direção automática agrícola da China. Exportamos para Japão, EUA, Reino Unido, Turquia, Rússia e outros países.





