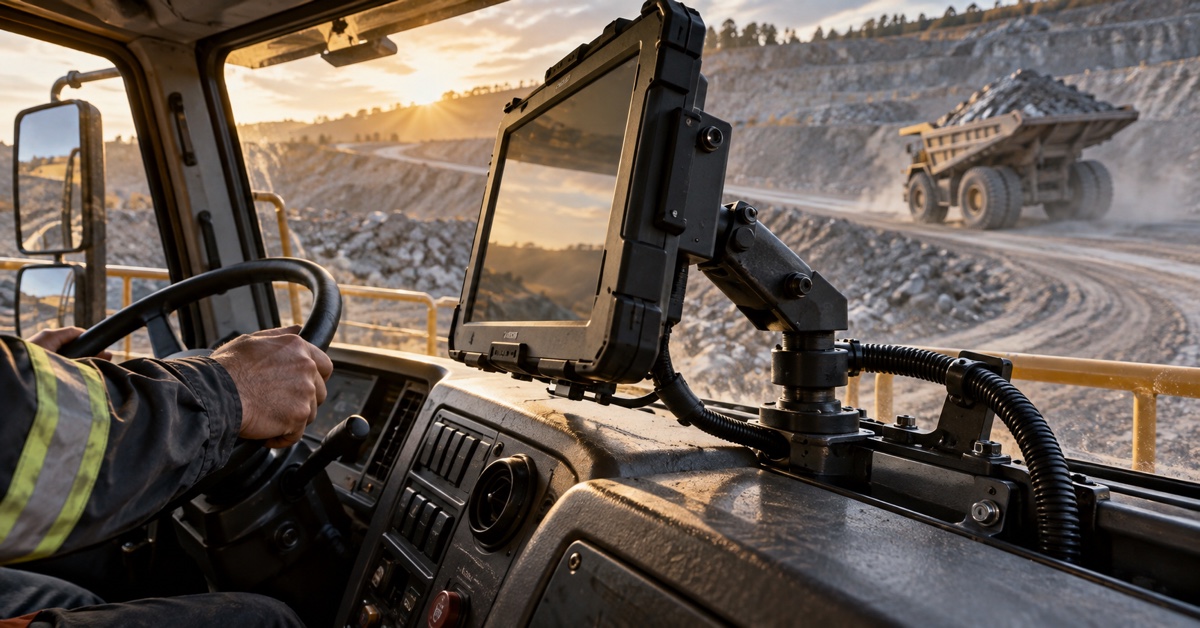
Ein GNSS-Fahrzeugterminal mit CAN-Bus vereint zwei unterschiedliche Sichten auf eine Maschine. GNSS liefert Informationen über die Position des Fahrzeugs, seine Fahrweise und ob es der vorgegebenen Route folgt. Der CAN-Bus zeigt die Vorgänge des Fahrzeugs und seiner Steuergeräte an: Geschwindigkeit, Motorzustand, Hydraulikbefehle, Gerätestatus und Fehlermeldungen. Durch die Integration dieser Datenströme können Traktoren, Lader, Lkw oder Servicefahrzeuge über eine einzige Schnittstelle Navigationshinweise und Maschinenkontext bereitstellen.
Die Integrationsherausforderung besteht nicht nur darin, ein Endgerät mit GNSS-Antennenanschluss und CAN-Port zu finden. Das Projekt muss Genauigkeit, Korrekturübermittlung, Nachrichtenzuordnung, Aktualisierungsraten, Offline-Verhalten und Installationsgrenzen definieren. Dieser Leitfaden behandelt die relevanten Entscheidungen für Anwendungen in der Landwirtschaft, im Bauwesen, im Bergbau und anderen Fahrzeugnetzwerken.
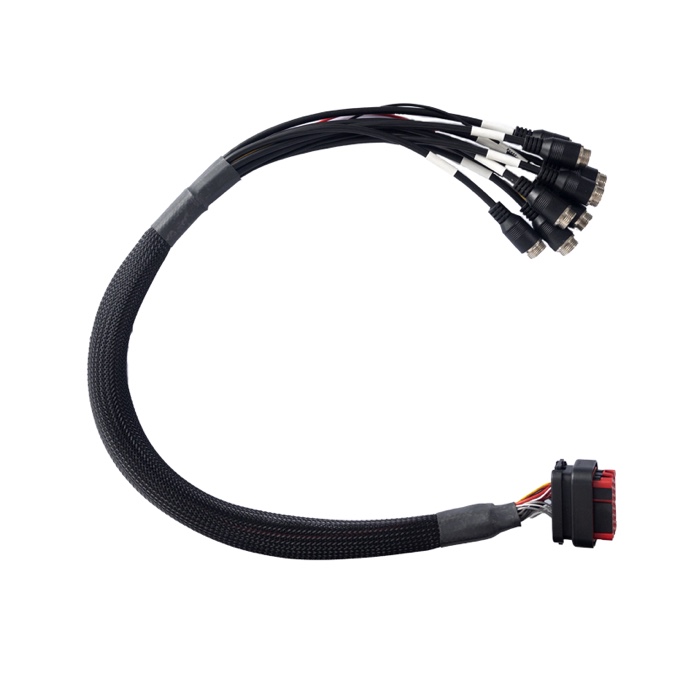
Installationsbeispiel für ein GNSS-Fahrzeugterminal mit CAN-Bus. Korrekturqualität, Antennenplatzierung, CAN-Mapping und Verkabelung müssen am Zielgerät überprüft werden.
Warum GNSS und CAN-Bus zusammengehören
Die Position allein zeigt dem Bediener zwar an, dass eine Maschine von der Führungslinie abgewichen ist, aber nicht, warum. CAN-Daten können Lenkanforderungen, Gerätezustand, Motorlast oder einen Steuerungsfehler anzeigen. Die Kombination beider Datenquellen ermöglicht es dem Terminal, eine aussagekräftigere Ereignishistorie darzustellen und der Anwendung maschinenspezifische Logik anzuwenden.
In der Präzisionslandwirtschaft ermöglicht GNSS eine zentimetergenaue Führung, während CAN Radwinkel, Geschwindigkeit und Geräteinformationen liefert. Im Bauwesen kann ein Maschinenterminal GNSS für Höhen- oder Positionsbestimmung und CAN für Ausleger-, Schaufel- oder Fahrzustand nutzen. Im Bergbau und in der Logistik unterstützt dieselbe Kombination Disposition, Geofencing und Fahrzeugzustandsberichte.
Die beiden Systeme sollten nicht auf eine einheitliche Aktualisierungsrate gezwungen werden. GNSS kann mit einer definierten Navigationsrate aktualisiert werden, während CAN-Datenverkehr in unterschiedlichen Intervallen oder erst nach einem Ereignis eintrifft. Die Anwendung sollte Zeitstempel und Quellinformationen speichern, damit die Daten nachvollziehbar bleiben.
Branchenherausforderungen, die vor der Installation gelöst werden müssen
Positionsstabilität in einer realen Maschinenumgebung
GNSS-Signale können durch die Kabinengeometrie, das Dachmaterial, die Anbaugerätestruktur und nahegelegene Funkgeräte beeinflusst werden. Korrekturdaten können per Funk, Mobilfunknetz oder lokaler Basisstation empfangen werden. Das Endgerät muss eindeutig reagieren, wenn die Korrekturen ausfallen: Es muss eine gültige, aber weniger genaue Lösung beibehalten, den Bediener warnen oder die Führungsfunktionen gemäß den Sicherheitsrichtlinien pausieren.
Testen Sie die Antenne am Produktionsstandort, nicht nur an einem Testfahrzeug. Überprüfen Sie die Massefläche, die Kabeldämpfung, den Steckerschutz und den Abstand zu Hochleistungssendern. Eine mangelhafte Antenneninstallation kann selbst hochwertige GNSS-Hardware unzuverlässig erscheinen lassen.
CAN-Nachrichten mit unterschiedlichen Bedeutungen
Nutzfahrzeuge und Maschinen können J1939, CANopen, ISO-TP, UDS oder ein proprietäres Protokoll verwenden. Derselbe Bezeichner kann unterschiedliche Signale in verschiedenen Maschinenfamilien beschreiben. Das Projekt benötigt eine Nachrichtendatenbank, Einheiten, Skalierung, Timeout-Regeln und einen Verantwortlichen für jede übertragene Nachricht.
Gehen Sie nicht davon aus, dass Abhören immer harmlos ist. Auch passives Monitoring erfordert korrekte Terminierung und Buszugriff. Das Senden von Befehlen ist risikoreicher und benötigt Ratenbegrenzungen, Verriegelungen und einen Notfallplan.
Schnittstellen, die koexistieren müssen
Viele Maschinen benötigen mehr als GNSS und CAN. Ein Terminal kann auch mit RS232- oder RS485-Sensoren, einer Kamera, einem USB-Gerät, einem Mobilfunkmodem und einem Display verbunden werden. Die gemeinsame Nutzung von Prozessorzeit und Interruptlast sollte Teil der Validierung sein. Ein Testlauf mit nur einer Schnittstelle ist für eine Produktionsmaschine nicht ausreichend.
Geräteanforderungen für ein GNSS-Fahrzeugterminal mit CAN-Bus
| Kategorie | Designfrage | Projektnachweise |
|---|---|---|
| GNSS | Genauigkeit, Konstellationsunterstützung, Aktualisierungsrate und Korrekturquelle | Antennenzeichnung, Himmelsichttest, Korrekturprotokoll und Genauigkeitsaufzeichnung |
| CAN-Bus | Kanalanzahl, Bitrate, Protokoll, Terminierungs- und Übertragungsrichtlinie | Kabelbaum-Schaltplan, DBC- oder Nachrichtenliste und Buslasterfassung |
| Software | Treiber, API, Berechtigungen, Prozesswiederherstellung und Datenprotokollierung | SDK-Beispiel, Ergebnis der Fehlereinspeisung und versioniertes Anwendungspaket |
| Leistung und Schutz | Eingangsspannungsbereich, Zündungsverhalten, Überspannungsschutz, Isolation und Montage | Checkliste für Fahrzeugelektrikprüfung, Sicherungsplan und Installation |
| Lebenszyklus | Aktualisierungen, Konfigurationssicherung, Diagnose und Bereitstellung von Ersatzgeräten | Genehmigtes Freigabeverfahren und Feldwiederherstellungsverfahren |
Empfohlene Funktionen für die Maschinenführung
RTK-Positionierung und klare Fallback-Zustände
Für Anwendungen, die eine zentimetergenaue Positionsbestimmung erfordern, kann RTK-GNSS die richtige Grundlage bilden. Das Endgerät sollte den Korrekturstatus, die Satellitenqualität und die Aktualität der Positionsbestimmung in einer für die Anwendung nutzbaren Weise anzeigen. Genauigkeitsverluste sollten nicht hinter einem generischen grünen Symbol verborgen werden.
Der Sicherheitsplan der Maschine sollte festlegen, welche Änderungen bei sinkender GNSS-Qualität erfolgen. Einige Vorgänge können mit reduzierter Geschwindigkeit fortgesetzt werden, während bei anderen die Führung gestoppt und der Bediener zur manuellen Steuerung aufgefordert werden sollte. Dies ist eine Anwendungsentscheidung, keine Hardware-Standardeinstellung.
Kontrollierter CAN-Zugriff und Diagnose
Ein Produktionsterminal sollte dem OEM die Möglichkeit geben, die Übertragung bestimmter Kennungen und den Start bestimmter Dienste einzuschränken. Busstatus, Fehlerframes, Timeouts und Konfigurationsänderungen sollten protokolliert werden. Wenn eine Maschine in die Werkstatt zurückkehrt, benötigt der Techniker Nachweise, nicht nur eine Fehlermeldung.
Robustes Gehäuse und praktische Montage
Kabinenvibrationen, Staub, Feuchtigkeit und Temperaturschwankungen sind in der Landwirtschaft, im Bauwesen und im Bergbau üblich. Wählen Sie eine Montageposition, die die Anschlüsse schützt, ausreichend Platz für Wartungsarbeiten bietet und die Sichtbarkeit des Bildschirms gewährleistet, ohne die Bedienelemente zu beeinträchtigen. Stellen Sie sicher, dass die Schutzart IP66 erfüllt ist, wenn die Installation regelmäßig gereinigt oder im Freien betrieben werden muss.
Anwendungsbeispiel: Traktorlenkung mit Geräte-Rückmeldung
Ein Traktorlenksystem kann RTK-GNSS zur Positionierung der Maschine und CAN-Bus zur Erfassung von Radwinkel, Fahrgeschwindigkeit und Gerätezustand nutzen. Das Terminal zeigt eine Lenklinie an, erfasst die Fahrstrecke und überwacht den korrekten Zustand des Anbaugeräts. Bei einem Stopp der Korrekturen kann die Schnittstelle den Fahrer warnen und den letzten gültigen Fahrstreckendatensatz speichern.
Dieselbe Architektur lässt sich durch Anpassung der Nachrichtenzuordnung und der Sicherheitsregeln an eine Baumaschine übertragen. Die Hardware mag ähnlich sein, aber das Softwareverhalten und der Validierungsplan müssen die tatsächlichen Funktionen der Maschine widerspiegeln.
Illustration zur Präzisionslandwirtschaft. Antennenkalibrierung, Korrekturqualität und CAN-Rückmeldung sollten als ein gemeinsamer Arbeitsablauf überprüft werden.
Wie PDS die Integration von GNSS und CAN-Bus unterstützt
PDS Technology entwickelt und fertigt robuste RTK-GNSS-Terminals und Fahrzeugcomputer für Landwirtschaft, Bauwesen, Bergbau, Taxi und Logistik. Die robusten Geräte basieren auf Konstruktionsstandards der Automobilindustrie und unterstützen Android, Linux und OpenHarmony. Je nach Modell stehen Optionen für RTK-Positionierung, CAN-Bus, RS232, RS485, 4G LTE, Kameraeingang und IP66-Schutz zur Verfügung.
Der 8-Zoll-Fahrzeugcomputer T8 ist eine kompakte Option für Traktoren- und Maschinenkabinen. Der 10-Zoll-Fahrzeugcomputer T10 bietet ein ausgewogenes Verhältnis von Bildschirmfläche und Installationsflexibilität, während der 12-Zoll-Fahrzeugcomputer T12 größere Schnittstellen für Lenksysteme und Maschinenüberwachung unterstützt. Die genaue GNSS-Leistung, Schnittstellenkombinationen und Umweltklassen hängen vom gewählten Modell und der Konfiguration ab.
Für die Projektplanung sollten Sie die Lösungen für Präzisionslandwirtschaft sowie für Bau- und Bergbauprojekte prüfen. OEM-Teams können den PDS OEM/ODM-Prozess nutzen, um Steckverbinder, Softwareunterstützung und mechanische Anforderungen aufeinander abzustimmen.
Abnahmetests vor der Produktionsfreigabe
Zeichnen Sie eine Referenzroute mit einem GNSS-Empfänger und einem CAN-Analysator auf. Wiederholen Sie den Test mit dem Serienterminal, Kabelbaum, der Antenne und der Softwareversion. Vergleichen Sie Positionsgenauigkeit, Korrekturalter, CAN-Decodierungswerte und Ereigniszeitpunkte. Berücksichtigen Sie Motorlast, Hydraulikaktivität, Funkübertragung und andere mögliche Störquellen.
Führen Sie anschließend Fehlertests durch. Trennen Sie die Antenne, unterbrechen Sie Korrekturen, entfernen Sie einen CAN-Knoten, senden Sie ungültige Daten, schalten Sie die Zündung aus und wieder ein und stellen Sie die Stromversorgung wieder her. Die Anwendung sollte jedes Mal in einen definierten Zustand wechseln. Protokollieren Sie, welche Warnungen angezeigt werden, welche Daten erhalten bleiben und wie der Bediener das Problem behebt.
Häufig gestellte Fragen
Kann ein Terminal RTK GNSS und CAN-Bus gleichzeitig unterstützen?
Ja, sofern das ausgewählte Modell beide Schnittstellen bereitstellt und die Software diese gleichzeitig verarbeitet. Bitte überprüfen Sie die GNSS-Konfiguration, die CAN-Kanäle, die Aktualisierungsraten und die gemeinsame Prozessorlast anhand der genauen Produktrevision.
Liefert RTK immer eine Genauigkeit im Zentimeterbereich?
Nein. RTK ermöglicht eine zentimetergenaue Positionierung, wenn Korrekturen, Satellitengeometrie, Antenneninstallation und Umgebungsbedingungen geeignet sind. Die Genauigkeit kann sich verschlechtern, wenn Korrekturen ausfallen oder die Antenne verdeckt wird. Die Anwendung muss diese Änderung explizit berücksichtigen.
Ist J1939 für jedes CAN-Bus-Projekt erforderlich?
Nein. J1939 ist ein Protokoll höherer Schicht, das häufig in Nutzfahrzeugen eingesetzt wird. Landwirtschaftliche Maschinen, Baumaschinen und Spezialmaschinen verwenden möglicherweise CANopen, ISO-TP, UDS oder ein proprietäres Protokoll. Wählen Sie das Terminal und die Software-Toolchain entsprechend der tatsächlichen Nachrichtendefinition der Maschine.
Wo soll die GNSS-Verarbeitung erfolgen?
Nutzen Sie das Terminal, wenn sofortige Positionsbestimmung, Navigation, Warnmeldungen und Offline-Betrieb erforderlich sind. Ein Cloud-Dienst kann Flottenberichte, Fernanalysen und die langfristige Datenspeicherung unterstützen, sollte aber nicht der einzige Ort sein, an dem sicherheitsrelevante Statusinformationen ausgewertet werden.
Besprechen Sie Ihr GNSS- und CAN-Projekt mit PDS.
Bitte senden Sie PDS die Maschinentypangaben, die erforderliche Positioniergenauigkeit, die Korrekturmethode, das CAN-Protokoll, die Nachrichtenliste, die Schnittstellenübersicht, die Stromversorgungsbedingungen und die Montagebeschränkungen. Das Entwicklungsteam kann die Terminalkonfiguration vor der Musterfertigung prüfen. Besuchen Sie die PDS-Fahrzeugterminal-Produktpalette oder kontaktieren Sie die PDS-Technologieabteilung, um das Gespräch zu beginnen.
Kontaktieren Sie uns
📧E-Mail: [email protected]
📞Tel: +86 13421822024
🌐Website: www.szpds.com
Haftungsausschluss
Die Informationen in diesem Artikel dienen lediglich als Referenz. PDS Technology Co., Ltd. übernimmt keine Haftung für Fehler, Auslassungen oder die Eignung des Inhalts für bestimmte Anwendungen. Produktspezifikationen können sich ohne vorherige Ankündigung ändern. Käufer sollten alle technischen Details vor der Verwendung mit unserem Team abklären.
Über PDS Technology
PDS Technology ist ein führender OEM/ODM-Hersteller von hochpräzisen RTK-GNSS-Terminals und Fahrzeugcomputern und beliefert seit 2011 die Branchen Landwirtschaft, Bauwesen, Bergbau, Taxi und Logistik.
Mit über 15 Jahren Erfahrung in der Forschung und Entwicklung für die Automobilindustrie bieten wir robuste, plattformübergreifende Geräte (Android/Linux/OpenHarmony) mit zentimetergenauer RTK-Positionierung, Schutzart IP66 und KI-Unterstützung. Unsere IATF16949-zertifizierten Werke haben weltweit über 100.000 Einheiten produziert und decken über 30 % des chinesischen Marktes für automatische Lenksysteme in der Landwirtschaft ab. Wir exportieren nach Japan, in die USA, nach Großbritannien, in die Türkei, nach Russland und in weitere Länder.