

Ein Fahrzeugcomputer kann auf dem Datenblatt ideal erscheinen und nach dem Einbau dennoch zu einem teuren Problem werden. Die Ursache liegt meist nicht in einer fehlenden Funktion, sondern in einer Inkompatibilität zwischen dem Terminal und der tatsächlichen Funktionsweise des Fahrzeugs: Der Bildschirm ist zu groß für die Fahrerkabine, das Softwareteam kann das Betriebssystem nicht warten, die Kamera belegt eine Schnittstelle, die von einem anderen Gerät benötigt wird, oder der Computer schaltet sich beim Ein- und Ausschalten der Zündung unerwartet ab.
Wenn Sie einen robusten Fahrzeugcomputer auswählen müssen, orientieren Sie sich zunächst am Arbeitsalltag und nicht an der Modellnummer. Notieren Sie sich, was der Fahrer sieht, womit der Computer verbunden ist, was beim Starten und Stoppen des Motors passiert und wer das System in drei Jahren betreuen wird. Diese Antworten grenzen die Hardwareauswahl deutlich schneller ein als ein reiner Vergleich der Prozessornamen.
1. Beschreiben Sie die Aufgabe, bevor Sie die Hardware auswählen.
Beginnen wir mit einer kurzen Anwendungsszenario. Ein Disponent benötigt möglicherweise Routen, Nachrichten, Liefernachweise und eine Rückfahrkamera. Ein Traktorfahrer benötigt eventuell RTK-Navigation, Lenkstatus, CAN-Daten und ein Display, das auch mittags gut lesbar ist. Ein Baggerterminal kann mehrere Kameras und Maschinenalarme anzeigen und gleichzeitig Daten mit einem Steuergerät austauschen. Dies sind alles Fahrzeug-Computer-Projekte, die jedoch nicht dieselbe Konfiguration verwenden sollten.
Ein hilfreiches Projektnotizbuch beantwortet sechs Fragen:
- Wer benutzt den Bildschirm, und während der Fahrt oder im Stand?
- Welche Anwendung wird ausgeführt, und wem gehören der Quellcode und die Updates?
- Welche Kameras, Steuergeräte, Sensoren, Antennen, Drucker oder Scanner müssen angeschlossen werden?
- Welches Leistungsverhalten tritt während der Zündung, des Anlassens und des Abstellens des Motors auf?
- Wo wird das Terminal montiert, und was könnte die Sicht des Bedieners behindern?
- Wie viele Fahrzeuge werden jetzt und in der nächsten Phase eingesetzt?
Diese Notizen geben dem Hersteller genügend Kontext, um ein Modell zu empfehlen, anstatt lediglich einen Katalog zu versenden.
2. Wählen Sie eine Bildschirmgröße, die zur Fahrerkabine und zur Aufgabe passt.
Größer ist nur dann sinnvoll, wenn die Anwendung den verfügbaren Platz auch nutzen kann. Ein 7-Zoll-Display eignet sich gut für kompakte Fahrerkabinen, Taxis, leichte Lkw und Maschinen, bei denen das Terminal nur eine einzige Aufgabe erfüllt. Ein 10- oder 12-Zoll-Bildschirm ist leichter zu rechtfertigen, wenn Karten, Kamerabilder, Führungslinien, Maschinendaten oder mehrere Bedienelemente gleichzeitig sichtbar sein müssen.
Messen Sie den Installationsbereich inklusive der geplanten Halterung, Kabel und Anschlüsse. Prüfen Sie Sichtfeld, Reichweite, Handschuhe und Sitzposition des Bedieners. Ein Bildschirm, der auf eine Tischzeichnung passt, kann bei Montage an einem langen Arm einen Schalter verdecken oder zu starke Vibrationen verursachen.
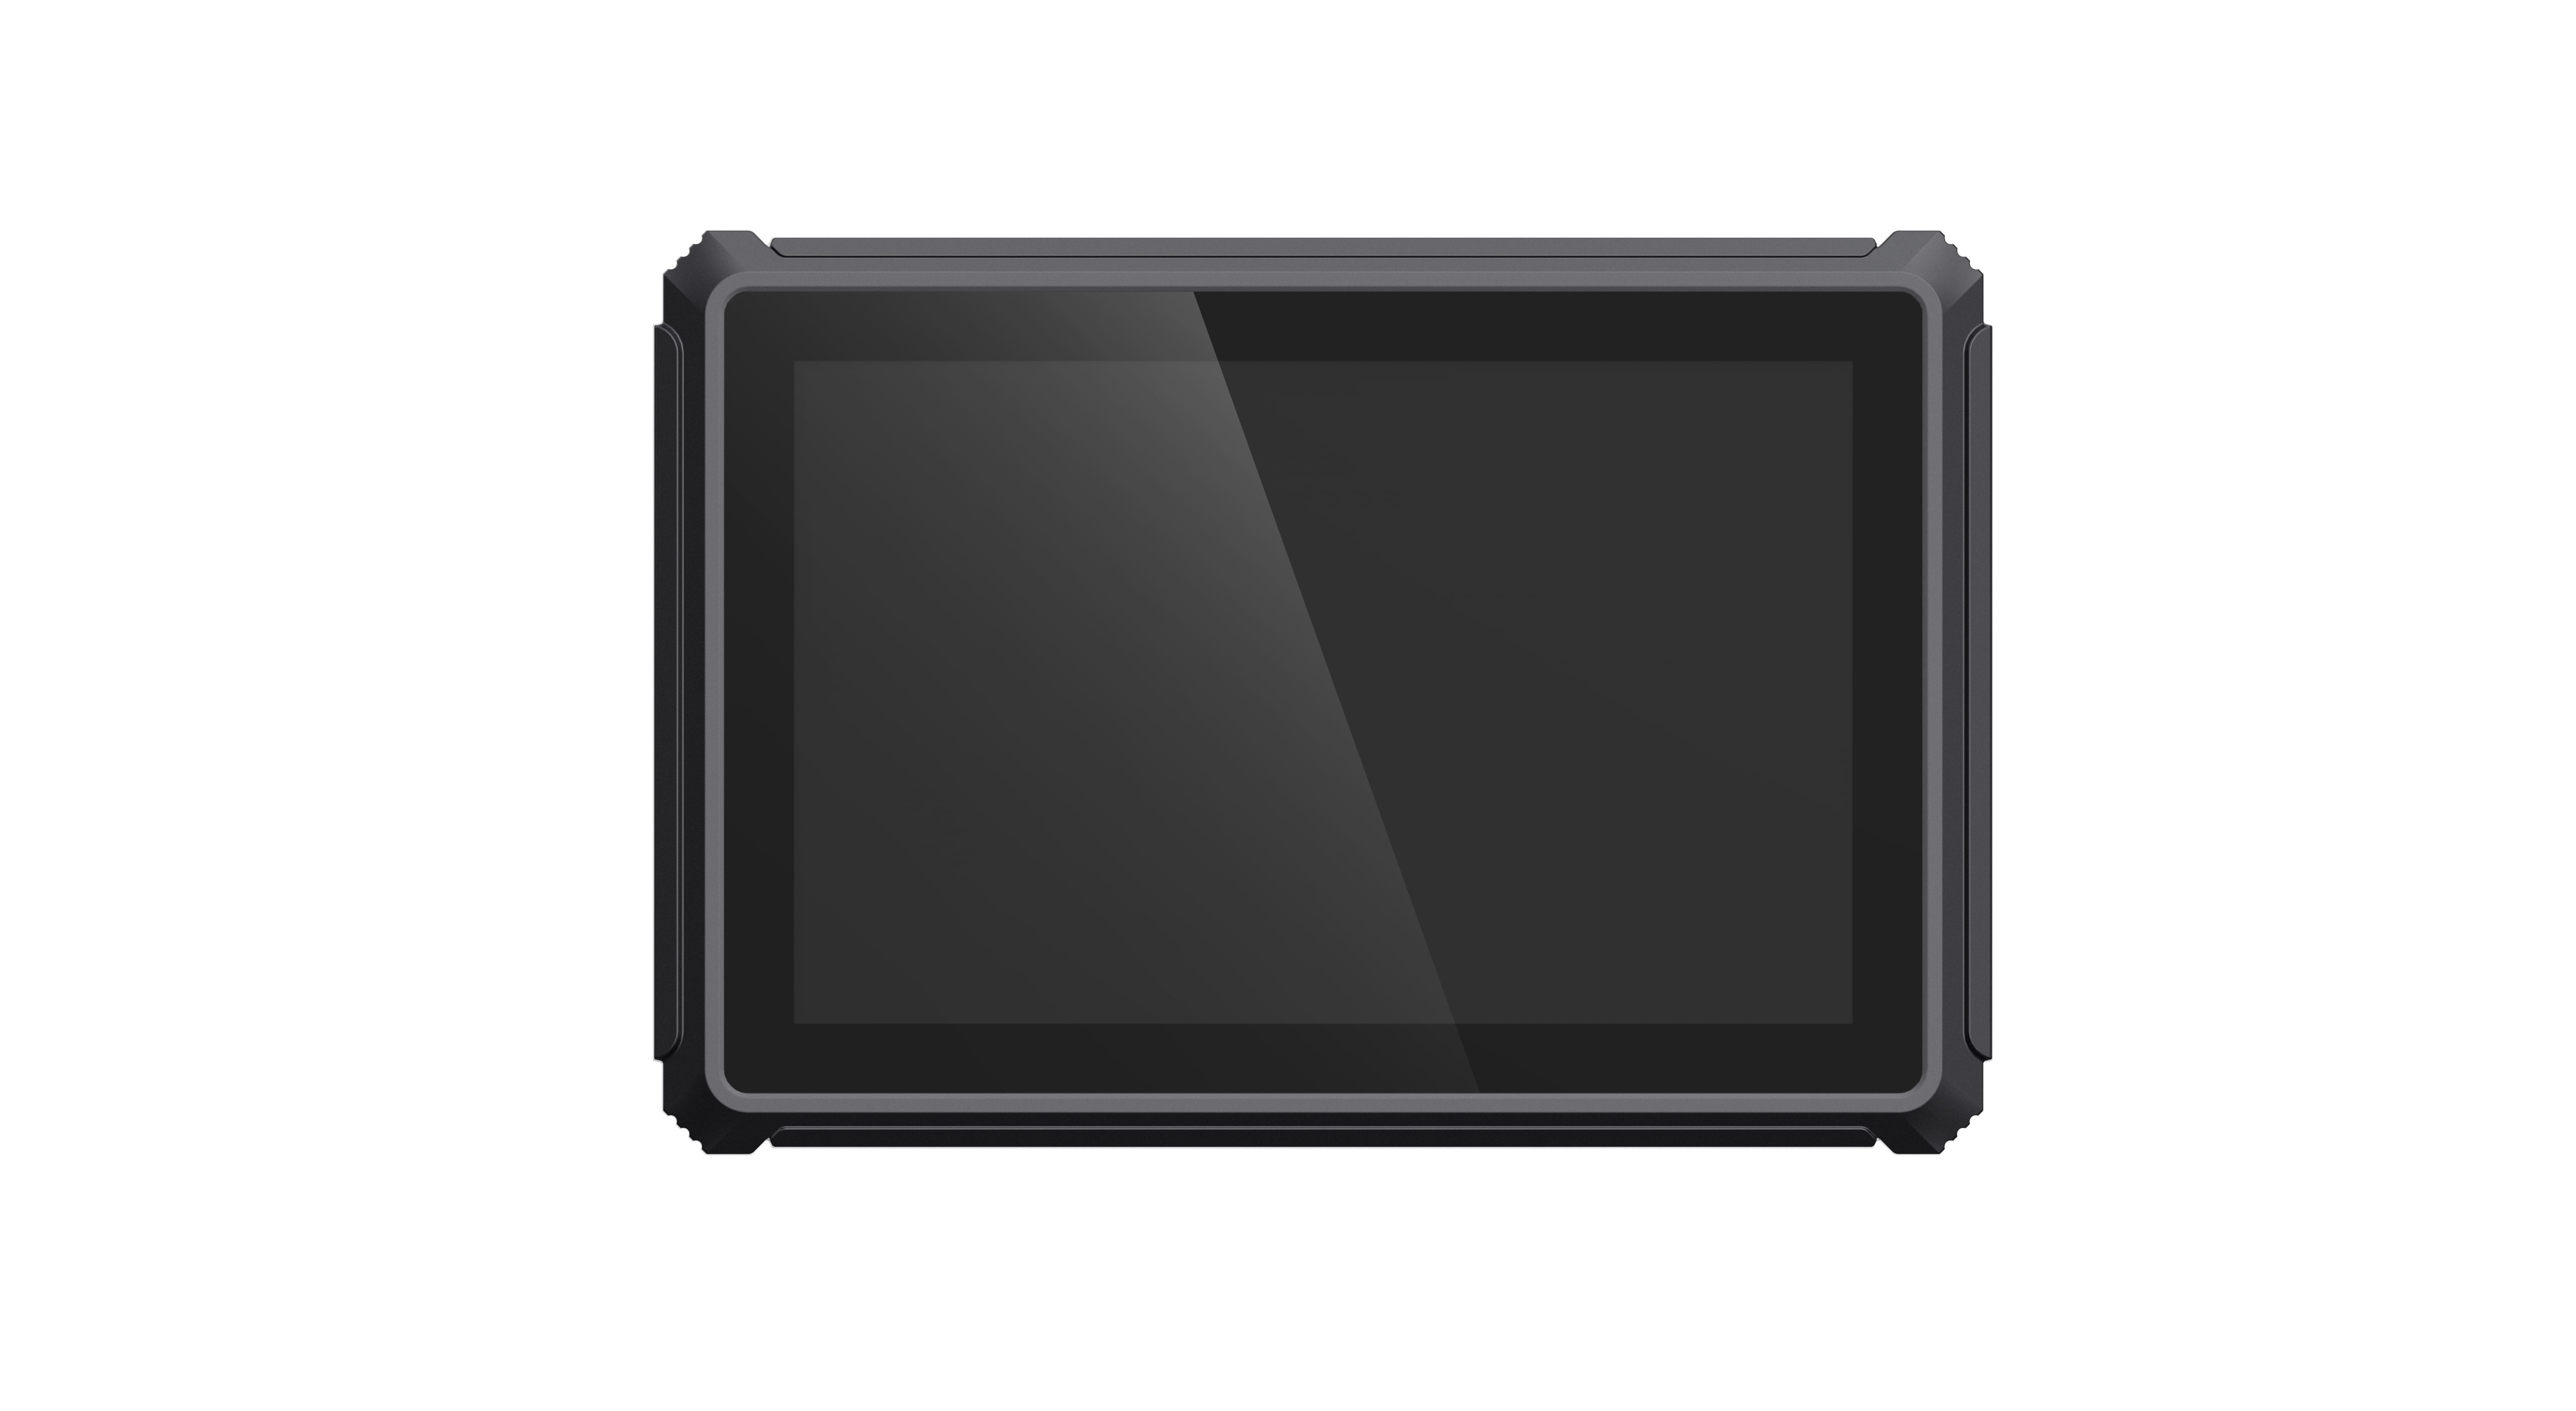
PDS bietet verschiedene Größen für unterschiedliche Fahrzeuglayouts an. Der kompakte 7-Zoll-Fahrzeugcomputer T7 verfügt über ein 1024 × 600 IPS-Display mit einer Helligkeit von 750 cd/m² und fünf Tasten an der Vorderseite für häufig genutzte Funktionen. Der 12,1-Zoll-Fahrzeugcomputer T12 hingegen bietet ein 1280 × 800 IPS-Display mit 750 cd/m² Helligkeit und damit mehr Platz für Anwendungen mit mehreren Fenstern und Kameraansichten.
3. Ordnen Sie das Betriebssystem dem Softwareteam zu.
Android eignet sich häufig für Touchscreen-Anwendungen, die von Fahrern, Prüfern, Disponenten und Außendienstmitarbeitern genutzt werden. Es ist eine sinnvolle Wahl, wenn der Kunde bereits über eine Android-Anwendung oder ein mobiles Entwicklungsteam verfügt. Linux wird oft für dedizierte Mensch-Maschine-Schnittstellen (HMI), die Maschinenintegration, Hintergrunddatendienste oder Projekte mit Embedded-Ingenieuren eingesetzt.
Der Markenname des Betriebssystems allein genügt nicht. Bitte bestätigen Sie die genaue Version, das Anwendungsframework, die Hardwareberechtigungen, das Startverhalten, die Aktualisierungsmethode, die Anforderungen an die Fernverwaltung und den voraussichtlichen Supportzeitraum. Bitten Sie das Softwareteam, die Kamera, das CAN-Gerät, das serielle Zubehör, den GNSS-Empfänger und das Mobilfunkmodul auf der Zielhardware zu testen, bevor Sie die Auslieferung an alle Geräte genehmigen.
Für Projekte, die möglicherweise eine der beiden Umgebungen benötigen, unterstützt das PDS T7 Android 10 oder Linux 4.9 mit QT5, während das T12 Android 13 oder Linux-Kernel 5.15 mit QT5.15 unterstützt. Die Wahl sollte sich nach der bestehenden Anwendung und den Wartungsmöglichkeiten richten und nicht nach der allgemeinen Annahme, dass eine Plattform immer besser ist.
4. Überprüfen Sie die Fahrzeugstromversorgung, nicht nur die Eingangsspannung.
Die Fahrzeugstromversorgung ist unruhig und unterliegt Schwankungen. Das Anlassen des Motors kann die Spannung senken; Lichtmaschinen, Relais und andere Geräte können Spannungsspitzen verursachen; ein Bediener schaltet möglicherweise die Zündung aus, ohne die Anwendung zu beenden. Ein geeignetes Terminal benötigt daher eine für diese Umgebung ausgelegte Stromversorgung und einen Software-Abschaltplan zum Schutz der Daten.
Erkundigen Sie sich nach dem Verhalten des Bordcomputers beim Anlassen, bei kurzen Unterbrechungen, Zündaussetzverzögerung, wiederholten Starts und niedriger Spannung. Prüfen Sie, ob das mitgelieferte Kabel, die Sicherung, der Stecker und das Zündkabel zum Fahrzeug passen. Die Modelle PDS T7, T10Pro und T12 benötigen einen 9–36-V-Gleichstromeingang für gemischte Nutzfahrzeugflotten und Geländefahrzeuge. Die Produktinformationen zu T7 und T12 verweisen außerdem auf die Anforderungen an die Fahrzeugstromversorgung gemäß ISO 7637-II.
Die abschließende Validierung muss im Zielfahrzeug erfolgen. Eine Laborumgebung kann nicht alle Bedingungen nachbilden, die bei einem Traktor, Muldenkipper, Bus oder älteren Nutzfahrzeug auftreten.
5. Erstellen Sie eine Schnittstellenliste, bevor Sie ein Angebot anfordern.
Schnittstellenfehler gehören zu den am einfachsten zu vermeidenden Projektrisiken. Erstellen Sie eine Tabelle mit allen externen Geräten, deren Anschlüssen, Protokollen, Datenraten, Strombedarf, Kabellängen und dem jeweiligen Softwarehersteller. Berücksichtigen Sie auch Geräte, die für eine spätere Phase geplant sind, selbst wenn sie während der Pilotphase nicht installiert werden.
| Projektbedarf | Was zu bestätigen ist | Gemeinsame Aufsicht |
|---|---|---|
| Fahrzeugsteuerungen | CAN-Kanäle, Bitrate, Protokollzugehörigkeit, Isolation, Terminierung | Zählen eines CAN-Anschlusses ohne Bestätigung zweier gleichzeitiger Netzwerke |
| Serienausrüstung | RS232 oder RS485, Baudrate, Steckerbelegung, Kabellänge | Unter der Annahme, dass die beiden seriellen Standards austauschbar sind |
| Kameras | Kameratyp, Kanalanzahl, Auflösung, Vorschau oder Aufzeichnung, Speicher | Testen einer Kamera, obwohl die Anwendung vier Kameras benötigt. |
| Positionierung | Standard-GNSS oder RTK, Antenne, Korrekturquelle, Aktualisierungsrate, Ausgang | Anforderung einer zentimetergenauen Positionierung ohne Planung von Korrekturdaten |
| Konnektivität | 4G-Bänder, SIM, WLAN, Bluetooth, Ethernet, Antennenposition | Verwendung eines inländischen Mobilfunkmoduls für einen Auslandseinsatz |
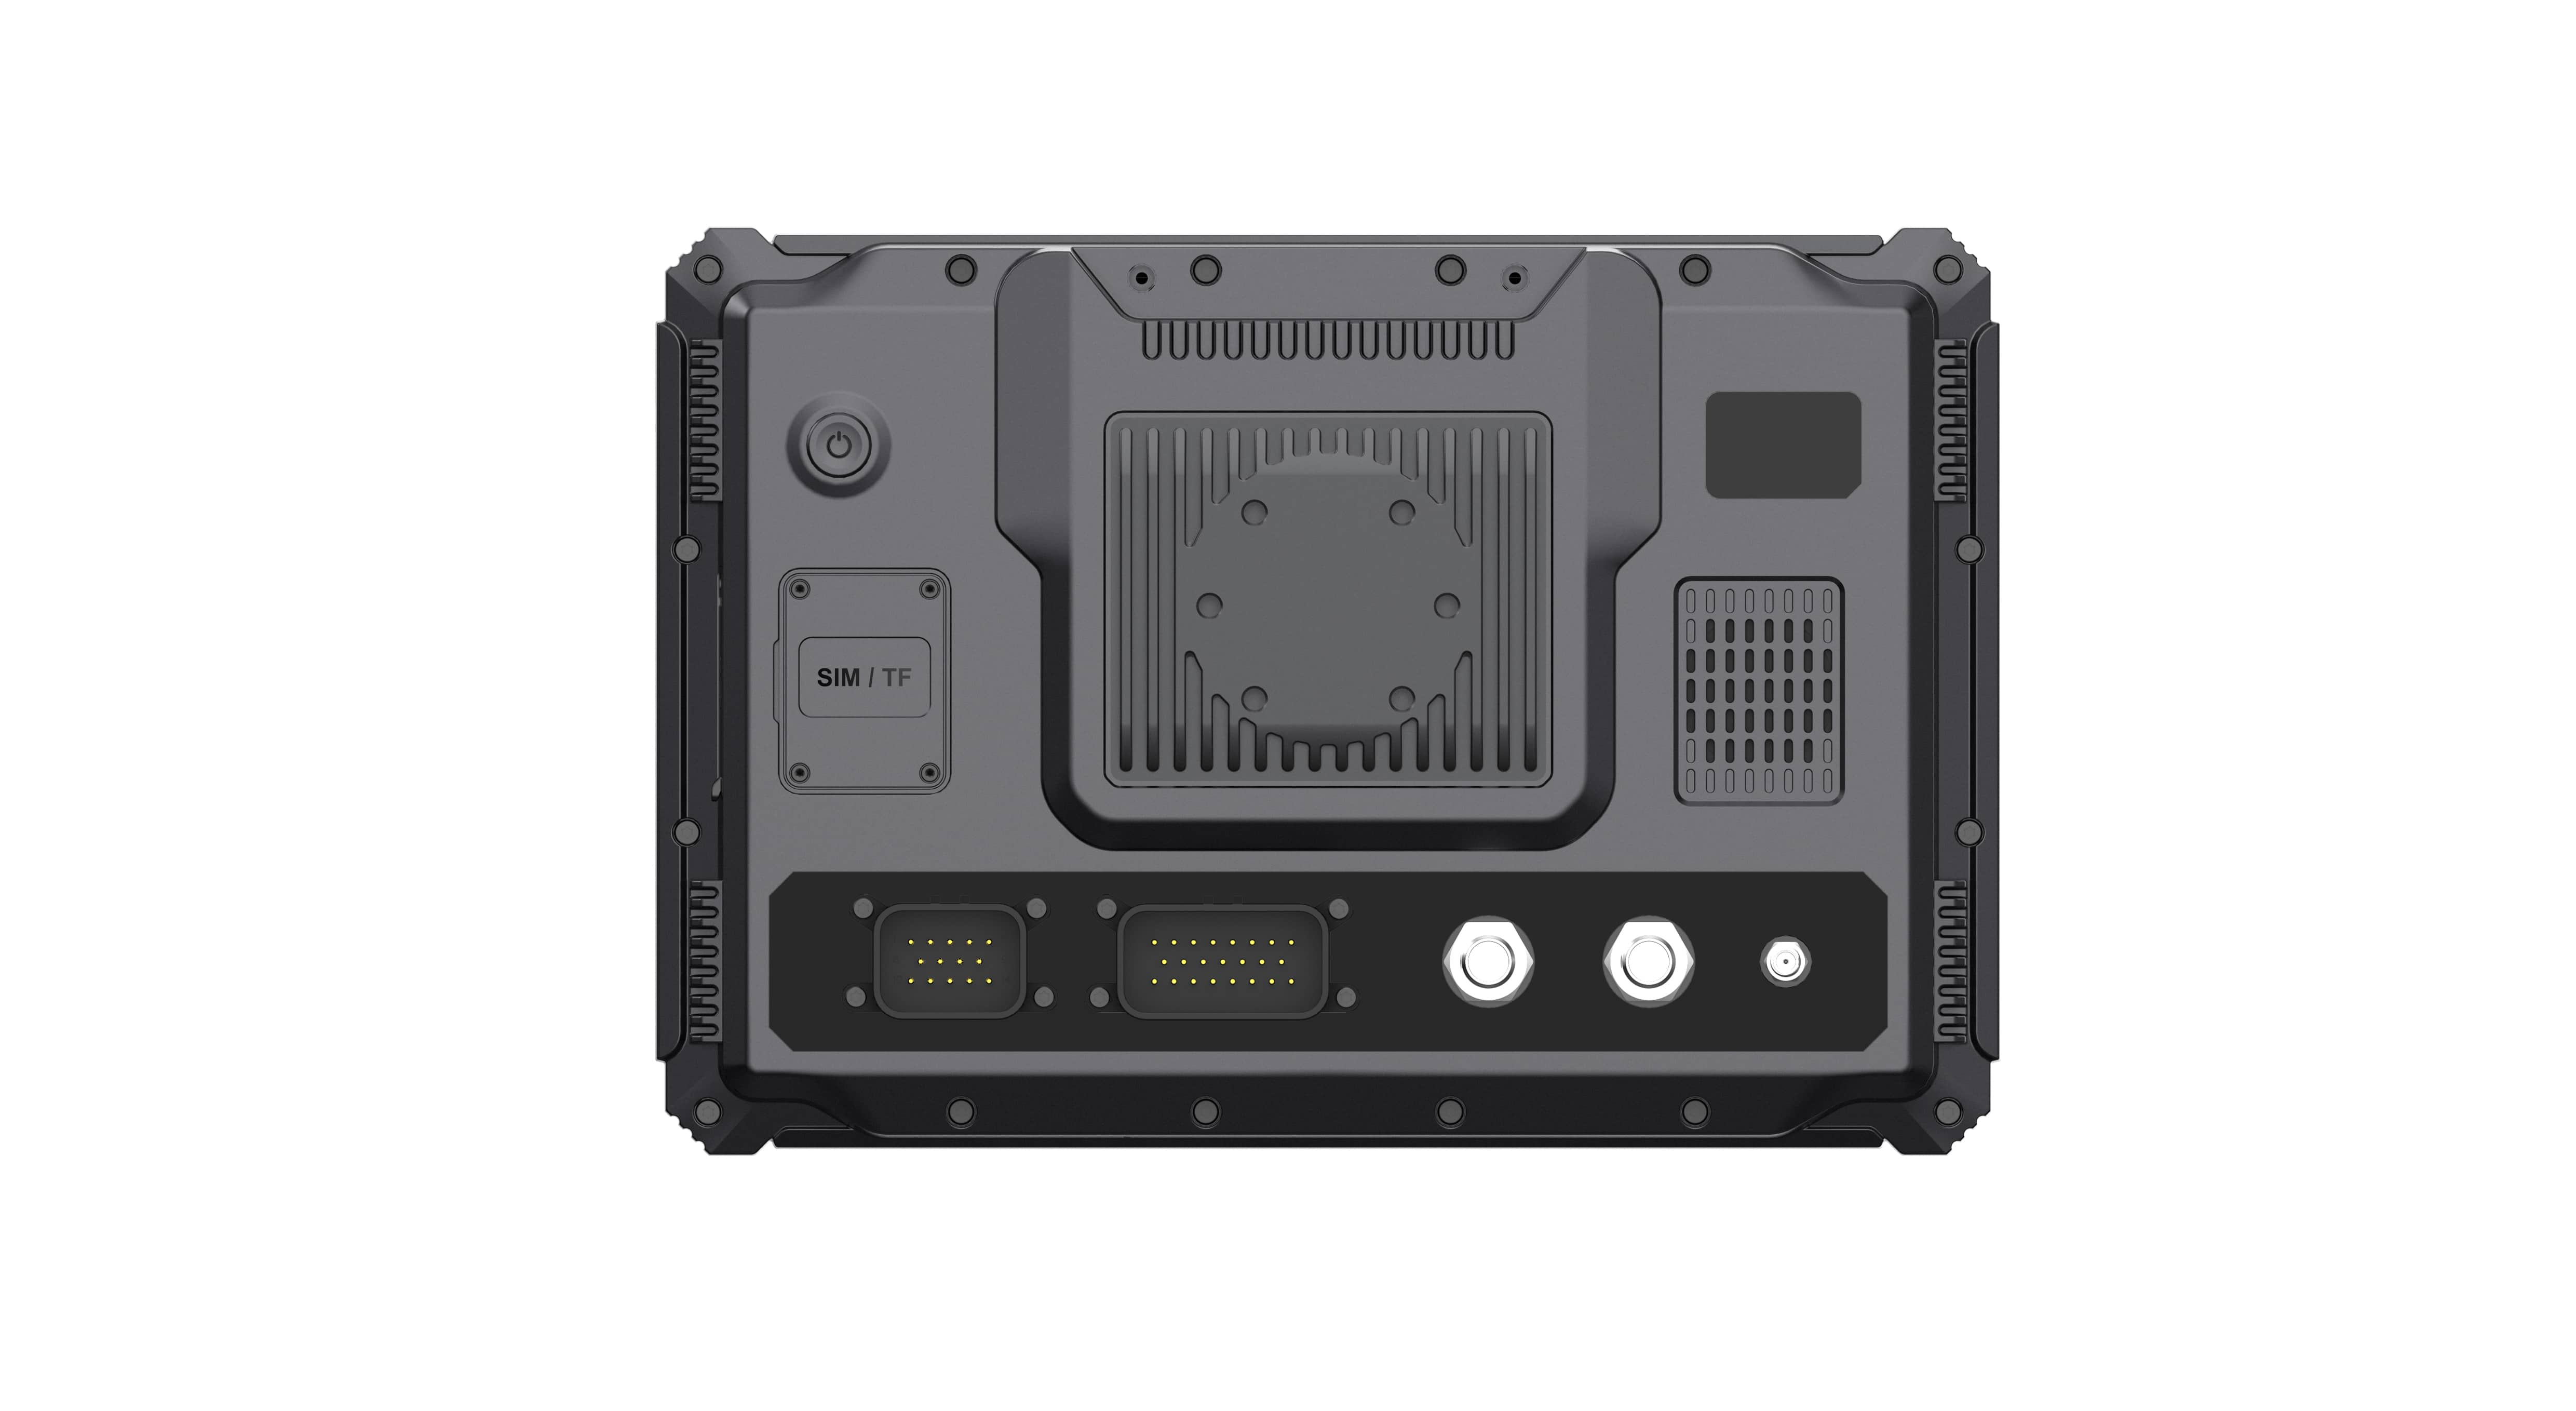
Das PDS T10Pro unterstützt beispielsweise Vierkanal-720p-Kameraaufzeichnung, optionale RTK-Positionierung, Android 13 und einen 9–36-V-Eingang. Das T12 unterstützt bis zu vier 1080p-Kameravorschauen, zwei CAN-Netzwerke, Ethernet, RS232 und RS485. Diese Funktionen sind jedoch nur dann sinnvoll, wenn sie mit der vollständigen Schnittstellenliste übereinstimmen.
6. Entscheiden Sie, ob Standard-GNSS oder RTK erforderlich ist.
Flottenverfolgung und Navigation benötigen unter Umständen nur Standard-GNSS. Traktor-Autolenkung, Planierarbeiten, Vermessungsarbeiten und andere Präzisionsaufgaben erfordern hingegen eine RTK-Positionierung im Zentimeterbereich. Die Integration eines RTK-Moduls allein reicht jedoch nicht für eine vollständige Positionierungslösung aus. Für das Projekt sind außerdem ein geeigneter Antennenstandort, Korrekturdaten aus einem Netzwerk oder per Funk, freie Sicht, Softwareintegration und ein definiertes Verhalten bei Korrekturverlust erforderlich.
Fragen Sie den Anbieter, welche Daten das Terminal an die Anwendung oder Steuerung ausgibt und wie der Positionsstatus dem Bediener angezeigt wird. Eine klare Angabe des Status (fest, dynamisch oder nicht verfügbar) kann im Feldeinsatz wertvoller sein als eine lange Liste unterstützter Satellitenkonstellationen.
7. Überprüfung des Umweltschutzes als installiertes System
Ein IP66-Gehäuse bietet Schutz vor Staub und starkem Strahlwasser, doch das installierte System umfasst mehr als nur das Gehäuse. Anschlüsse, ungenutzte Ports, Antennen, Kabelverschraubungen, Kamerastecker und Befestigungslöcher können darüber entscheiden, ob die endgültige Installation ausreichend geschützt ist. Fragen Sie nach, welche Kabel und Kappen im Lieferumfang enthalten sind und ob die Schutzart auch bei allen erforderlichen Verbindungen gilt.
Vibrationen, Stöße, Temperatur, Sonneneinstrahlung und Kondensation spielen ebenfalls eine Rolle. Die T7-Spezifikation umfasst Schutzart IP66, einen Betriebstemperaturbereich von -20 °C bis +70 °C, Vibrationsprüfungen nach MIL-STD-810 und Schlagprüfungen nach ISO 16750. Die T12-Spezifikation umfasst Schutzart IP66, Vibrations- und Stoßprüfungen nach MIL-STD-810G sowie einen Betriebstemperaturbereich von -20 °C bis +70 °C. Käufer sollten die für ihr Projekt erforderlichen Prüfberichte und Konfigurationen genau prüfen.
8. Planen Sie den Pilotversuch so, dass Fehler und Wiederherstellungsmaßnahmen berücksichtigt werden.
Ein Pilot sollte mehr tun, als nur den normalen Bildschirm vorzuführen. Den Motor wiederholt starten. Eine Kamera ab- und wieder anschließen. Die Mobilfunkverbindung unterbrechen. RTK-Korrekturen stoppen. Die Zündung ausschalten, während Daten geschrieben werden. Das Gerät in direktem Sonnenlicht stehen lassen und anschließend die vollständige Anwendung mit allen angeschlossenen Geräten ausführen.
Protokollieren Sie, was der Bediener sieht, ob Daten erhalten bleiben, wie lange die Wiederherstellung dauert und wer eingreifen muss. Ein Terminal, das während einer kontrollierten Testumgebung einwandfrei funktioniert, kann sich nach acht Stunden Vibrationen, Hitze, Netzwerkänderungen und wiederholten Fahrzeugstarts anders verhalten.
Ein praktischer Ausgangspunkt für die Modellauswahl
| PDS-Modell | Nützliches Ausgangsszenario | Bemerkenswerte veröffentlichte Fähigkeiten |
|---|---|---|
| T7 | Kompakte Fahrerkabinen und fokussierte Arbeitsabläufe für den Bediener | 7-Zoll-Display, Android oder Linux, fünf Fronttasten, 9–36 V DC, IP66 |
| T8 | Ausgewogene Fahrzeuganzeige für Flotten- und Geländefahrzeuge | 8-Zoll-Format, Android, IP66, optionales integriertes RTK-Modul |
| T10Pro | Kamerastarke Android- und RTK-Anwendungen | 10,1-Zoll-Display, Android 13, vier 720P-Kamerakanäle, optionales RTK/Radio |
| T12 | Großbildschirm-Maschinensteuerung, -führung und Mehrkameraprojekte | 12,1-Zoll-Display, Android oder Linux, vier 1080P-Kameravorschauen, CAN- und serielle Schnittstellen |
Diese Tabelle dient als Ausgangspunkt. Speicher, Datenspeicherung, Mobilfunkbänder, Positionierung, Kabel, Halterungen und Software müssen noch bestätigt werden.
Fragen, die Käufer häufig stellen
Ist der leistungsstärkste Prozessor immer die sicherste Wahl?
Nein. Die Verarbeitungsleistung sollte die Anwendung, die Kameras, die Datenverarbeitung und zukünftige Updates mit ausreichendem Spielraum abdecken. Eine Überdimensionierung der einzelnen Flottenterminals kann die Kosten erhöhen, ohne die Arbeit des Bedieners zu verbessern. Eine Unterdimensionierung einer Mehrkamera- oder KI-Anwendung führt zu einem anderen Problem. Testen Sie die tatsächliche Arbeitslast.
Kann ein einziges Fahrzeugcomputermodell einen gesamten gemischten Fuhrpark abdecken?
Manchmal, aber nur dann, wenn Bildschirmgröße, Schnittstellen, Montage, Stromversorgung und Softwareanforderungen ähnlich sind. Viele Flotten profitieren von einer gemeinsamen Softwareplattform mit zwei Hardwaregrößen oder Schnittstellenkonfigurationen.
Wann sollte die Diskussion zwischen OEM und ODM beginnen?
Beginnen Sie frühzeitig, wenn das Projekt ein kundenspezifisches Kabel, eine spezielle Steckerbelegung, Gehäusedetails, ein Logo, Firmware-Verhalten, ein Betriebssystem-Image, eine Halterung oder eine Anwendungsintegration erfordert. Späte Anpassungen können wiederholte Tests erforderlich machen und die Pilotphase verzögern.
Wählen Sie das komplett installierte System.
Die richtige Antwort auf die Frage, wie man einen robusten Fahrzeugcomputer auswählt, findet sich selten in einer einzigen technischen Spezifikation. Terminal, Software, Kabel, Antennen, Halterung, Fahrzeugstromversorgung, externe Geräte und Supportprozesse bilden ein System. Definieren Sie dieses System zunächst und vergleichen Sie dann die Modelle damit.
Sehen Sie sich die Fahrzeugcomputer-Produktpalette von PDS an oder kontaktieren Sie PDS Technology mit Angaben zu Fahrzeugtyp, Bildschirmgröße, Betriebssystem, Schnittstellen, Kameraanzahl, Positionierungsanforderungen, Zielmarkt und gewünschter Stückzahl. Unser Ingenieurteam unterstützt Sie gerne bei der Ermittlung einer praktikablen Testkonfiguration.
Kontaktieren Sie uns
📧E-Mail: [email protected]
📞Tel: +86 13421822024
🌐Website: www.szpds.com
Haftungsausschluss
Die Informationen in diesem Artikel dienen lediglich als Referenz. PDS Technology Co., Ltd. übernimmt keine Haftung für Fehler, Auslassungen oder die Eignung des Inhalts für bestimmte Anwendungen. Produktspezifikationen können sich ohne vorherige Ankündigung ändern. Käufer sollten alle technischen Details vor der Verwendung mit unserem Team abklären.
Über PDS Technology
PDS Technology ist ein führender OEM/ODM-Hersteller von hochpräzisen RTK-GNSS-Terminals und Fahrzeugcomputern und beliefert seit 2011 die Branchen Landwirtschaft, Bauwesen, Bergbau, Taxi und Logistik.
Mit über 15 Jahren Erfahrung in der Forschung und Entwicklung für die Automobilindustrie bieten wir robuste, plattformübergreifende Geräte (Android/Linux/OpenHarmony) mit zentimetergenauer RTK-Positionierung, Schutzart IP66 und KI-Unterstützung. Unsere IATF16949-zertifizierten Werke haben weltweit über 100.000 Einheiten produziert und decken über 30 % des chinesischen Marktes für automatische Lenksysteme in der Landwirtschaft ab. Wir exportieren nach Japan, in die USA, nach Großbritannien, in die Türkei, nach Russland und in weitere Länder.





