

Ein robuster Fahrzeugcomputer für Baumaschinen hat eine scheinbar einfache Aufgabe: Er muss auch unter den Bedingungen der Maschine – Vibrationen, Staub in der Kabine, fehlender Mobilfunkempfang und der Tatsache, dass der Bediener den Arbeitsbereich im Blick behält – lesbar, verbunden und reaktionsschnell bleiben. Ein Tablet für Endverbraucher mag eine kurze Vorführung überstehen. Ein Produktionsterminal hingegen muss die gesamte Schicht überstehen und sich nach jedem Startvorgang problemlos wiederherstellen.
Dieser Unterschied verändert den Kaufprozess. Bildschirmgröße und Prozessorgeschwindigkeit sind wichtig, aber auch die Montageposition, der Halt der Anschlüsse, das Stromversorgungsverhalten, die Kameraanordnung, CAN-Nachrichten, Offline-Speicherung und der Servicezugriff. Die nützlichste Spezifikation ist diejenige, die mit einem konkreten Ereignis auf dem Gerät verknüpft ist.
1. Branchenherausforderungen auf einer Baustelle
Baumaschinen sind während ihres gesamten Betriebs Vibrationen, Hitze, Staub, Schlamm und elektrischen Störungen ausgesetzt. Bagger schwenken und stoppen ständig. Radlader fahren rückwärts im fließenden Verkehr. Walzen sind permanenten Vibrationen ausgesetzt. Muldenkipper legen unter Umständen lange Strecken ohne zuverlässiges öffentliches Netz zurück. Jeder Arbeitszyklus beansprucht das Terminal auf unterschiedliche Weise.
Die Übersichtlichkeit ist ein weiterer wichtiger Aspekt. Ein Bediener benötigt möglicherweise Maschinenalarme, Hydraulik- oder Motordaten, einen Dispositionsauftrag, eine Karte und eine oder mehrere Kameraansichten. Der Computer kann diese Informationen nicht einfach alle auf einem unübersichtlichen Dashboard darstellen. Er sollte die jeweils richtige Ansicht zum richtigen Zeitpunkt anzeigen, beispielsweise die Rückfahrkamera beim Einlegen des Rückwärtsgangs oder eine deutliche Warnung, wenn ein CAN-Wert einen definierten Schwellenwert überschreitet.
Die Stromversorgung verdient ebenso viel Aufmerksamkeit. Anlassvorgänge, alternde Batterien, lange Kabel, Starthilfen und häufiges Ein- und Ausschalten können Schwächen aufdecken, die bei einem Testnetzteil nie sichtbar werden. Ein Terminal, das zwar schnell hochfährt, aber beim Herunterfahren die aktuelle Verbindung verliert, ist nicht für den Flotteneinsatz geeignet.
2. Die Geräteanforderungen sollten der Umstellung folgen.
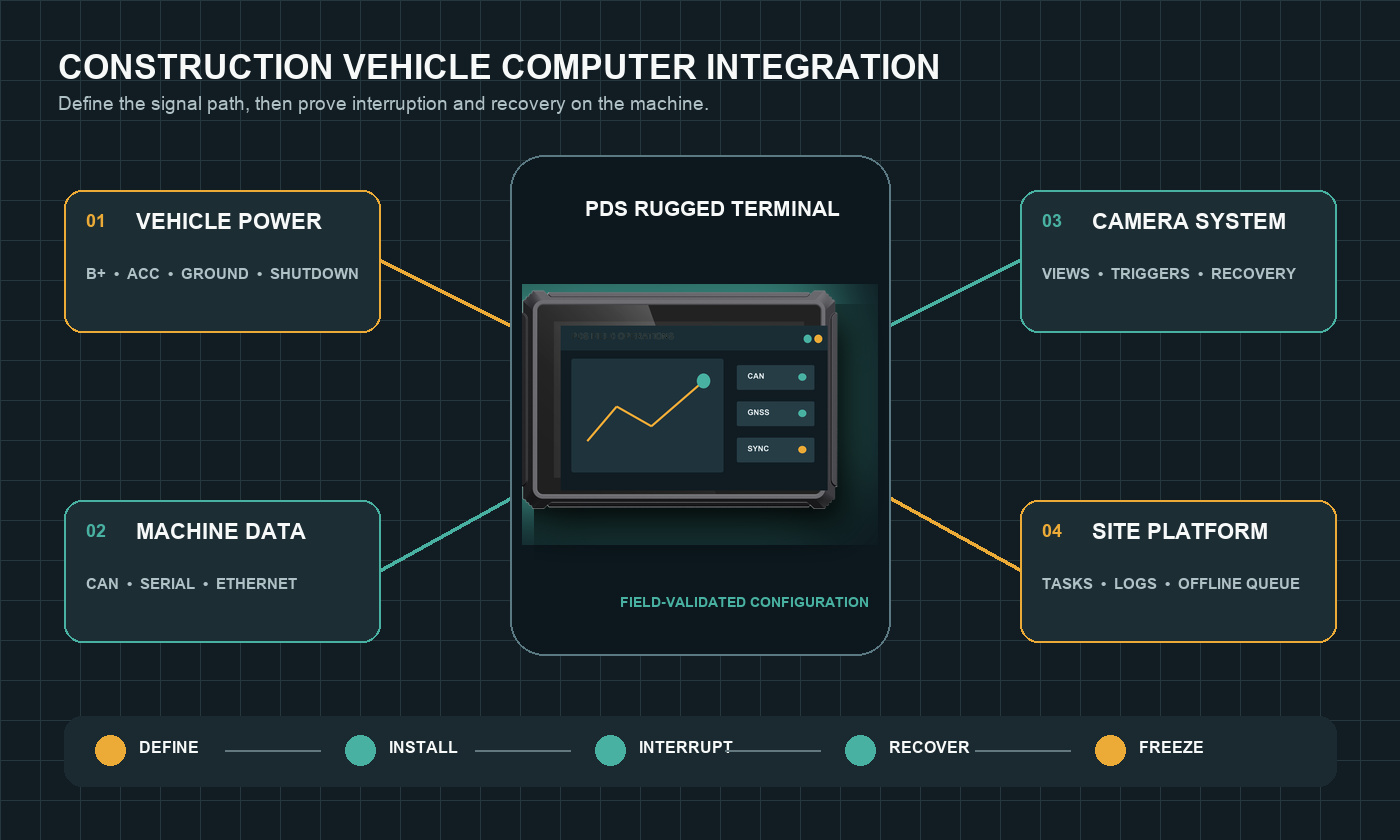
Beginnen Sie mit einem Betriebstag. Dokumentieren Sie alle Vorgänge vom ersten Einschalten bis zum endgültigen Abschalten. Berücksichtigen Sie dabei Anmeldung, Maschinenidentifizierung, Vorstartprüfungen, Arbeitszuweisung, Kameranutzung, Alarme, Pausen, Betankung, Netzwerkausfall, Wartungshinweise und die Synchronisierung am Schichtende. Diese kurze Übung deckt in der Regel mehr Anforderungen auf als ein allgemeiner Hardware-Fragebogen.
Definieren Sie für jeden Schritt die Informationsquelle und die erwartete Reaktion. Wenn die Motorbetriebsstunden über CAN stammen, wem gehört die Nachrichtendefinition? Was passiert, wenn ein Vorgesetzter eine Aufgabe remote ändert und die Netzwerkverbindung während der Aktualisierung abbricht? Erhält der Bediener bei Ausfall einer Kamera eine hilfreiche Warnung oder nur eine leere Kachel? Die Antworten dienen als Akzeptanztests.
3. Robustheit ist mehr als eine IP-Adresse.
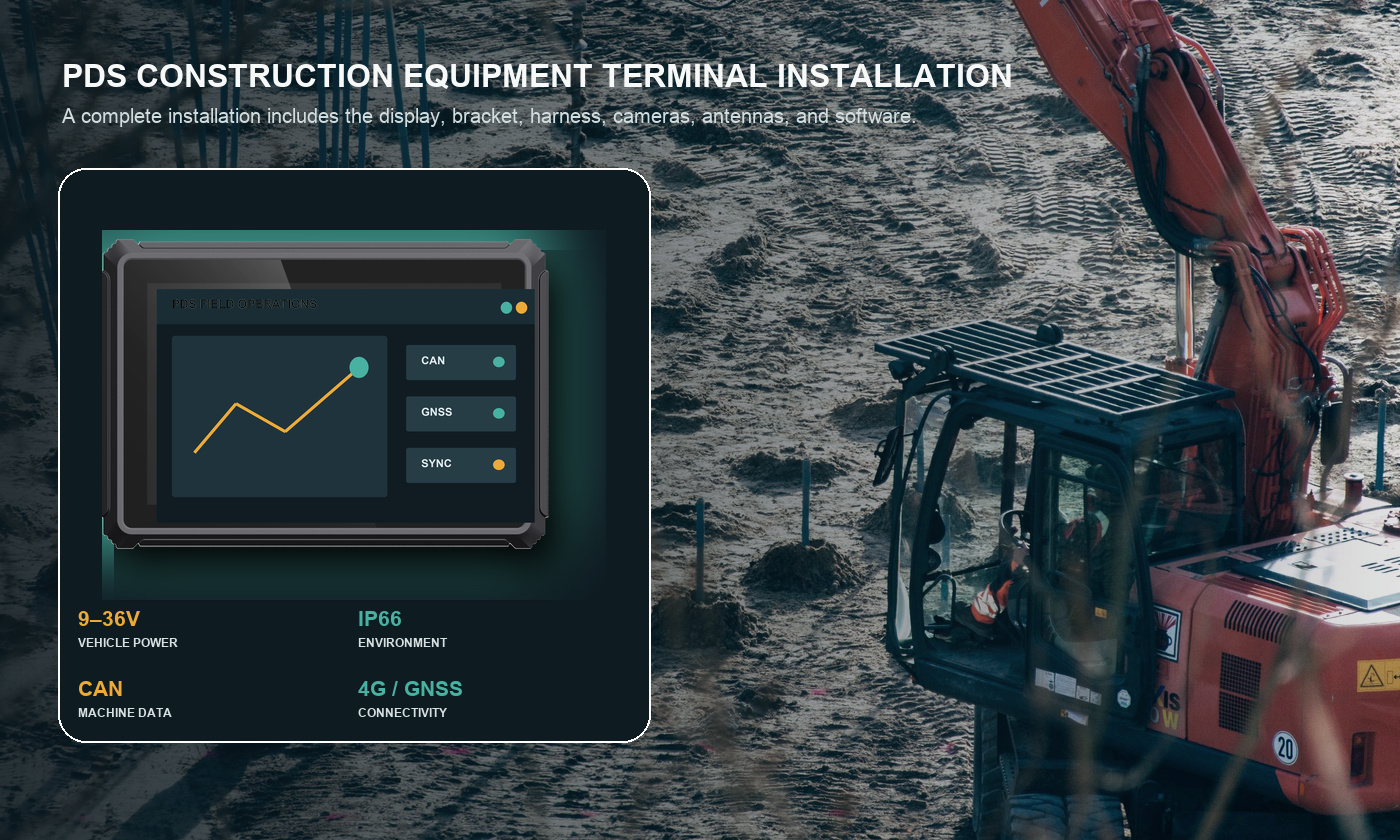
Der Schutz vor eindringendem Staub und Reinigungswasser ist wichtig, da diese Schwachstellen an Anschlüssen, Steckplätzen und Gehäusenähten finden. Die Konfigurationen PDS T8Pro und T10Pro bieten Schutzart IP66 und einen Betriebstemperaturbereich von -20 °C bis +70 °C. Diese Angaben sind jedoch nur Richtwerte und keine Berechtigung, die Installation zu vernachlässigen.
Ein nicht angeschlossener Stecker oder eine nach oben gerichtete Kabelverschraubung kann die Funktion eines ansonsten abgedichteten Geräts beeinträchtigen. Auch die Halterung ist wichtig. Sie muss ausreichend steif sein, um die Lesbarkeit des Displays zu gewährleisten, darf aber die Sicht nicht behindern oder unnötige Spannungen auf das Gehäuse übertragen. Achten Sie auf ausreichend Platz für Kabelbiegungen und darauf, dass ein Techniker jeden Stecker lösen kann, ohne das halbe Armaturenbrett ausbauen zu müssen.
Fragen Sie den Lieferanten, welche Tests für die angebotene Konfiguration gelten und ob Kabelbaum und Steckverbinder im Lieferumfang enthalten sind. Ein OEM-Fahrzeugcomputer für robuste Anwendungen kann kundenspezifische Kabel, Funkmodule, Modems oder Gehäusekomponenten verwenden. Daher muss die endgültige Produktionskombination dokumentiert und validiert werden.
4. Display- und HMI-Optionen im Fahrerhaus
Ein 8-Zoll-Terminal lässt sich oft leichter in der Kabine eines Kompaktbaggers oder Radladers unterbringen. Ein 10,1-Zoll-Display bietet mehr Platz für geteilte Kameraansichten, Maschinendaten und einen Lageplan. Keines der beiden ist per se besser. Drucken oder zeigen Sie die Anwendung in Originalgröße an, setzen Sie sich in die Zielkabine und überprüfen Sie die Ansicht aus Ihrer gewohnten Sitzposition.
Achten Sie auf Spiegelungen, Textgröße, berührungsempfindliche Bereiche, die Verwendung von Handschuhen, die Dunkelheit bei Nacht und den Abstand zur Hand des Bedieners. Wichtige Warnungen sollten nicht allein auf Farbe basieren. Häufig verwendete Aktionen sollten nicht mehrere kurze Tippvorgänge während des Maschinenbetriebs erfordern. Ist eine physische Bestätigung erforderlich, integrieren Sie diese in die Steuerungs- und Schnittstellenplanung.
5. Fahrzeugdaten, Kameras und Konnektivität
CAN, serielle Schnittstellen, Ethernet, USB, GPIO und Kameraeingänge sind nur dann sinnvoll, wenn ihre elektrischen und softwareseitigen Spezifikationen zum Projekt passen. Prüfen Sie bei CAN die Kanalanzahl, Bitrate, Terminierung, Isolation, Nachrichtenzuordnung und das Diagnoseverhalten. Prüfen Sie bei RS232 oder RS485 die Spannungspegel, Baudrate, Kabellänge, Steckerbelegung und das Protokoll.
Die Kameraplanung sollte mit der Identifizierung von toten Winkeln und nicht mit der Kanalanzahl beginnen. Markieren Sie die Bereiche, die der Bediener nicht einsehen kann, legen Sie fest, wann welche Ansicht benötigt wird, und wählen Sie gemeinsam Kamerastandard, Sichtfeld, Montagehöhe, Kabelführung und Triggerlogik. PDS T8Pro bietet konfigurierbare Schnittstellenkombinationen, während T10Pro eine Standardkombination mit vier Kameras, zwei CAN-Kanälen und zwei RS232-Anschlüssen unterstützt. Das angegebene Kabelset und die Software-Images sollten der gewählten Kombination entsprechen.
4G LTE, WLAN, Bluetooth und GNSS ermöglichen die Verbindung der Maschine mit Dispositions-, Wartungs- und Standortsystemen. Der Kernbetrieb sollte auch bei Funklöchern aufrechterhalten werden. Aktuelle Aufgaben und wichtige Karten werden lokal zwischengespeichert, Maschinendatensätze mit einem Zeitstempel versehen und getestet, wie die Anwendung einen unterbrochenen Upload wiederholt, ohne Duplikate zu erzeugen.
6. Einschalten, Hochfahren und kontrolliertes Herunterfahren
Die PDS-Daten für T8Pro und T10Pro geben einen 9–36-V-DC-Eingang an. Das Projektteam muss noch die Sicherungen, die B+- und ACC-Verkabelung, die Erdung, den Standby-Strom, die Überspannungsfestigkeit und die Abschaltverzögerung festlegen. Testen Sie die Klemmen an der realen Maschine bei Kaltstart, Warmstart, schnellen Tastenzyklen und Unterspannung.
Die Anwendung sollte wissen, welche Daten beim Abschalten der Zündung gespeichert werden sollen. Beispielsweise können sich noch Auftragsdatensätze, Alarmhistorien, Kameraaufnahmen oder Wartungshinweise im Speicher befinden. Kontrolliertes Herunterfahren ist daher sowohl eine Software- als auch eine Hardwareanforderung. Messen Sie die Zeit vom Einschalten der Zündung bis zur Anzeige eines nutzbaren Bildschirms und vom Ausschalten der Zündung bis zur sicheren Stromabschaltung.
7. Empfohlene PDS-Startpunkte
| Projektsituation | PDS-Modell zur Überprüfung | Warum es auf die Auswahlliste gehört |
|---|---|---|
| Kompaktbagger-, Lader- oder Bulldozerkabine | T8Pro | 8-Zoll-Display, Android 11/13, konfigurierbare CAN/seriell/Kamera-Ein-/Ausgänge, 9–36-V-Eingang, IP66 |
| Großer Bagger, Muldenkipper oder Mehransichts-HMI | T10Pro | 10,1-Zoll-Display, Unterstützung für vier Kameras, Dual-CAN, serielle Schnittstellen, optionales RTK, 9–36-V-Eingang, IP66 |
| Gezielte Überwachung mit einfacherer Integration | T8 | 8-Zoll-Android-Terminal mit CAN, RS485, Ethernet, Kameraunterstützung, GNSS und IP66-Schutz |
Ein chinesischer Anbieter robuster Fahrzeugcomputer sollte bei der Übersetzung der Fahrzeugliste in eine kontrollierte Konfiguration behilflich sein. Für OEM/ODM-Aufträge sollten Prozessor, Arbeitsspeicher, Speicherkapazität, Betriebssystemversion, Modemregion, GNSS-Option, I/O-Kombination, Steckerbelegung, Kabelbaumzeichnung, Halterung und Abnahmegrenzen in einem einzigen Dokument aufgeführt werden. Dadurch wird verhindert, dass ein Muster und ein Serienprodukt zwar den gleichen Modellnamen tragen, sich aber unterschiedlich verhalten.
8. Anwendungsbeispiel: ein Telematik-Terminal vor Ort
Stellen Sie sich einen Bagger vor, der von einer Baustellenplattform täglich seine Arbeitsbereiche zugewiesen bekommt. Beim Einschalten der Zündung identifiziert das Terminal die Maschine, stellt die letzte gültige Konfiguration wieder her und überprüft die CAN- und Kameraverbindungen. Der Bediener sieht den zugewiesenen Bereich, Maschinenwarnungen, die Betriebsstunden des Motors und die für die aktuelle Bewegung benötigte Kameraansicht.
Die Abdeckung verschwindet hinter einem Datenspeicher. Die Maschine arbeitet weiterhin mit der lokalen Aufgabe, während das Terminal zeitgestempelte Statusdatensätze speichert. Sobald die Verbindung wiederhergestellt ist, lädt sie das fehlende Intervall der Reihe nach hoch. Beim Abschalten werden die aktuelle Aufgabe und alle ausstehenden Datensätze vor Ablauf der Abschaltverzögerung gespeichert.
Dieses Beispiel erstellt eine praktische Testliste: Kaltstart, Geräteidentifizierung, CAN-Ausfall, Kameraausfall, Offline-Betrieb, Upload in der Warteschlange, Duplikatsvermeidung und sicheres Herunterfahren. Es zeigt auch, warum eine Spezifikation nicht bei Prozessor, Arbeitsspeicher und Bildschirmgröße enden kann.
Häufig gestellte Fragen
Ist IP66 für jede Baumaschine ausreichend?
Keine einzelne Bewertung beantwortet alle Fragen zur Installation. Berücksichtigen Sie Staub, Wasser, Steckerabdichtung, Betriebstemperatur, Vibrationen, Kabelführung und Reinigungspraktiken gemeinsam. Stellen Sie sicher, dass die Nachweise für die endgültig angebotene Konfiguration gelten.
Sollte ein Bagger einen 8-Zoll- oder einen 10-Zoll-Anschluss verwenden?
Ein 8-Zoll-Terminal eignet sich für beengte Kabinen und fokussierte Bildschirmdarstellung. Ein 10,1-Zoll-Terminal ist sinnvoll, wenn der Bediener größere Karten, detailliertere Maschinendaten oder mehrere Kameraansichten benötigt. Testen Sie beide Varianten in der realen Anwendung und an der jeweiligen Halterungsposition.
Kann dasselbe Terminal für eine gemischte Fahrzeugflotte verwendet werden?
Oftmals, aber Kabelbaum, Halterung, CAN-Datenbank, Stromverkabelung, Kameraanordnung und Softwareprofil können je nach Fahrzeug variieren. Standardisieren Sie den Bordcomputer, wo es sinnvoll ist, und steuern Sie anschließend die fahrzeugspezifischen Komponenten.
Wählen Sie die Komplettinstallation.
Der richtige robuste Fahrzeugcomputer für Baumaschinen gewährleistet einen reibungslosen Arbeitsablauf des Bedieners auch bei Vibrationen, Staub, Netzwerkausfällen und wiederholten Neustarts. Definieren Sie die Schicht, testen Sie die vollständige Installation an repräsentativen Maschinen und fixieren Sie die erfolgreiche Konfiguration.
Informieren Sie sich über die PDS-Lösungen für Bau- und Bergbauunternehmen , vergleichen Sie die Fahrzeugcomputer-Serien mit 8 und 10 Zoll oder kontaktieren Sie PDS Technology mit Ihrer Maschinenliste, Schnittstellen, Kameras, Software und Montageanforderungen.
Kontaktieren Sie uns
📧E-Mail: [email protected]
📞Tel: +86 13421822024
🌐Website: www.szpds.com
Haftungsausschluss
Die Informationen in diesem Artikel dienen lediglich als Referenz. PDS Technology Co., Ltd. übernimmt keine Haftung für Fehler, Auslassungen oder die Eignung des Inhalts für bestimmte Anwendungen. Produktspezifikationen können sich ohne vorherige Ankündigung ändern. Käufer sollten alle technischen Details vor der Verwendung mit unserem Team abklären.
Über PDS Technology
PDS Technology ist ein führender OEM/ODM-Hersteller von hochpräzisen RTK-GNSS-Terminals und Fahrzeugcomputern und beliefert seit 2011 die Branchen Landwirtschaft, Bauwesen, Bergbau, Taxi und Logistik.
Mit über 15 Jahren Erfahrung in der Forschung und Entwicklung für die Automobilindustrie bieten wir robuste, plattformübergreifende Geräte (Android/Linux/OpenHarmony) mit zentimetergenauer RTK-Positionierung, Schutzart IP66 und KI-Unterstützung. Unsere IATF16949-zertifizierten Werke haben weltweit über 100.000 Einheiten produziert und decken über 30 % des chinesischen Marktes für automatische Lenksysteme in der Landwirtschaft ab. Wir exportieren nach Japan, in die USA, nach Großbritannien, in die Türkei, nach Russland und in weitere Länder.





