

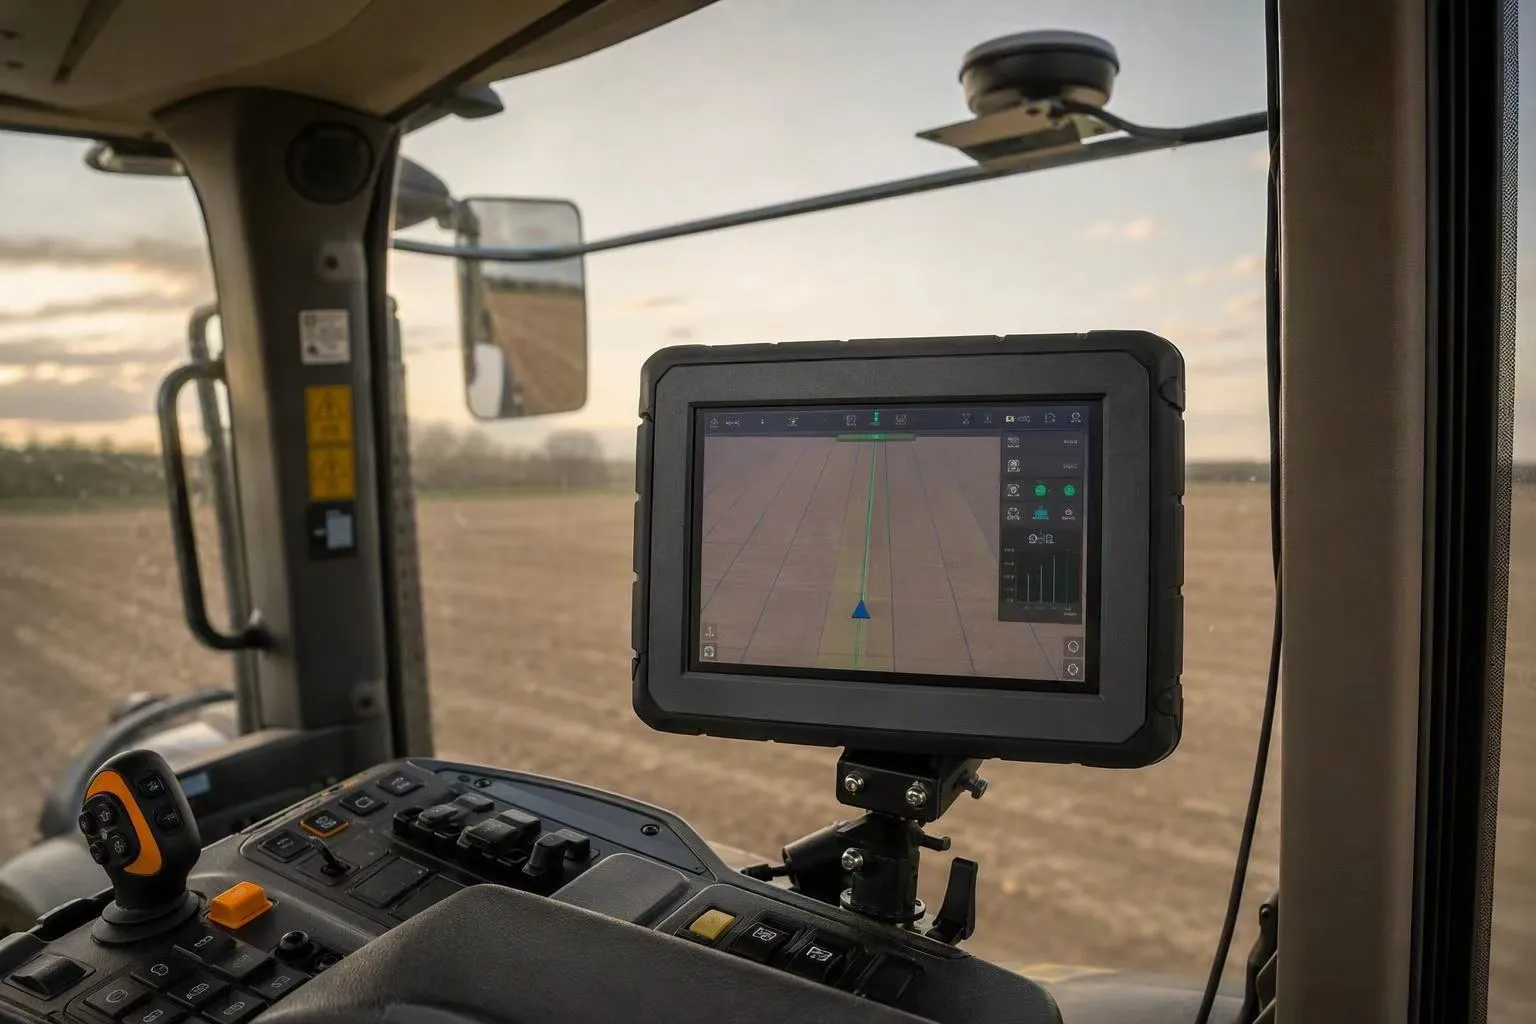
Ein im Fahrzeug montierter Computer, der eine ganze Saison lang automatisch lenken kann, ohne dass ein Bediener eine Abweichung bemerkt, steht in puncto Genauigkeit nicht ganz oben auf dem Datenblatt. Es ist derjenige, dessen Korrekturlink einen schlechten Nachmittag überstehen kann.
Das ist der unangenehme Teil bei der Festlegung der Positionierung für Landmaschinen. Auf jedem Terminaldatenblatt in dieser Kategorie steht so etwas wie „RTK-Positionierung auf Zentimeterebene“. Dieser Satz trifft auf einen Empfänger zu und sagt Ihnen fast nichts darüber aus, was die Maschine tun wird, wenn der Korrekturstrom hinter einer Baumgrenze stottert, wenn sich das Modem bei einer ländlichen Zelle neu registriert oder wenn die Zündung zwischen zwei Feldern hin- und hergeschaltet wird.
Dieser Artikel geht davon aus, dass die Genauigkeit geklärt ist, und befasst sich mit dem Teil, der nicht geklärt ist: was durch das System geht, wenn die Korrekturverbindung nachlässt, und welche Beweise Sie verlangen sollten, bevor Sie einen Positionierungsanspruch in eine Maschine eingeben, die Sie jahrelang unterstützen müssen.
Genauigkeit ist die am wenigsten nützliche Zahl im Datenblatt
RTK ist eine Differentialtechnik. Ein Empfänger an der Maschine misst die Trägerphase zu den Satelliten; Eine Referenzstation oder ein Netzwerkdienst schätzt die Fehler, die diese Region betreffen, und sendet sie an die Maschine. Der Empfänger wendet sie an und löst die ganzzahligen Mehrdeutigkeiten in den Trägerphasenmessungen auf.
Wenn diese ganzen Zahlen korrekt aufgelöst werden, befindet sich das System in einer festen Lösung. Wenn sie nicht gelöst werden, aber dennoch Korrekturen eingehen, handelt es sich um einen Float. Wenn überhaupt keine Korrekturen eintreffen, wird auf eine eigenständige Positionierung im Bereich von einigen Metern zurückgegriffen.
Auf die Arithmetik dieser Kette kommt es an, nicht auf die letzte Zahl darin. Ein verspäteter, unvollständiger oder fehlender Korrekturstrom führt nicht zu einem geringfügig schlechteren Zentimeterwert. Es entsteht ein anderer Lösungszustand und die Genauigkeit erhöht sich um eine Größenordnung.
Die erste Spezifikation, die tatsächlich etwas bedeutet, ist also nicht „welche Genauigkeit liefert es“, sondern „welche Zustände durchläuft es, wie schnell und was macht das Leitsystem, während es sie durchquert.“
Profi-Tipp: Bitten Sie den Lieferanten darum, anzugeben, ob sich seine Genauigkeitsangabe auf eine feste Lösung bezieht und auf was sich das System reduziert, wenn die Korrekturverbindung unterbrochen wird. Ein Lieferant, der das schriftlich beantworten kann, versteht seine eigene Positionierungskette.
Die Positionierungskette und wo sie unterbrochen wird
Es hilft, nicht mehr an „das GPS“ zu denken, sondern an eine Kette mit fünf Gliedern zu denken, die alle gleichzeitig halten müssen:
- Satelliten – genug davon, in einer nutzbaren Geometrie über der Maschine.
- Die Referenzquelle – eine lokale Basisstation auf dem Bauernhof oder ein Abonnementnetzwerkdienst, der das Feld abdeckt.
- Der Korrekturlink – wie die Korrekturen von der Quelle zur Maschine gelangen: Mobilfunkdaten über NTRIP oder ein dediziertes Funkgerät.
- Der Fahrzeugempfänger – der Satellitenmessungen und Korrekturen in eine Positionsschätzung umwandelt und einen Lösungsstatus meldet.
- Das Terminal und die Anwendung – die diese Position konsumieren, protokollieren und dem Lenksystem zuführen.
Ein Anbieter beschreibt Link 4 im Datenblatt, da es sich dabei um die Komponente handelt, die er verkauft. Die Feldleistung wird normalerweise durch die Links 2 und 3 bestimmt, und der Bediener erfährt sie über Link 5.
Wenn Sie mehr über die zugrunde liegende Mechanik erfahren möchten, wie ein fahrzeugmontierter Computer und ein RTK Das zusammenpassende GNSS-Terminal deckt die Kette von Ende zu Ende ab. Der Punkt hier ist enger gefasst: In den Links 2 und 3 geht es um die Zuverlässigkeitsfrage, und sie sind diejenigen, die Sie nicht anhand eines Datenblatts überprüfen können.
Die drei Zustände und was jeder einzelne Ihnen tatsächlich gibt
Drei Lösungszustände sind wichtig, und die Tabelle unten ist diejenige, die es wert ist, aufbewahrt zu werden. Es ist auch der Tisch, den die meisten Lieferantengespräche überspringen.
Aus dieser Tabelle ergeben sich zwei Dinge.
Erstens ist Float der gefährliche Zustand, nicht Single. Single meldet sich – die Maschine hört sichtbar auf zu lenken und der Bediener übernimmt. Float kann fast normal aussehen, während das gesamte Muster stillschweigend um Zentimeter oder Dezimeter verschoben wird. Dies ist genau der Fehler, den ein Programm mit kontrolliertem Verkehr oder Streifenbearbeitung nicht tolerieren kann.
Zweitens steht Zerbrechlichkeit im Widerspruch zur Genauigkeit. Eine veröffentlichte GNSS-Analyse eines großen Autobahndatensatzes ergab, dass Verfügbarkeit und Kontinuität je nach Positionstyp unterschiedlich aufschlüsseln und dass die Zustände im umgekehrten Verhältnis zur Genauigkeit stehen: „Fest“ ist am genauesten und am flüchtigsten, während die standardmäßige Codephasenpositionierung am ungenauesten und am wenigsten präzise ist am langlebigsten.
Es lohnt sich, in dem Artikel präzise darzulegen, was diese Quelle sagt und was nicht. Es meldet Verfügbarkeit und Kontinuität, aufgeschlüsselt nach Satellitensichtbarkeit, Satellitengeometrie, Positionstyp (RTK fest, RTK-Float oder Standardpositionierung) und RTK-Korrekturlatenz über das Netzwerk – Standalone und RTK GNSS auf 30.000 km nordamerikanischen Autobahnen, ION GNSS+, 2019.
Es handelt sich um eine Autobahnstudie, nicht um eine landwirtschaftliche Studie, und es werden keine Feldausfallzeiten für einen Traktor in einem Maisdach angegeben. Was es unterstützt, ist der Mechanismus: Die Latenz über das Netzwerk und der Lösungstyp wirken sich beide darauf aus, ob zu einem bestimmten Zeitpunkt eine feste Lösung verfügbar ist.
Wenn Sie sich jemals gefragt haben, warum ein System, das auf einer Teststrecke hervorragende Ergebnisse liefert, über eine Saison hinweg unzuverlässig sein kann, ist dies der Grund. Sie kaufen keine Genauigkeit. Sie kaufen, wie lange das System seinen genauesten Zustand beibehält.
Wo der Korrekturlink tatsächlich kaputt geht
Sechs Fehlermodi sind für die meisten Probleme in diesem Bereich verantwortlich. Keines davon ist auf einem Datenblatt sichtbar.
Basislinienabstand. Die Genauigkeit nimmt mit der Entfernung von der Referenzstation ab, da atmosphärische Fehler mit der Entfernung dekorrelieren. Praktische RTK-Einsätze werden im Allgemeinen als lokal betrachtet: Der häufig genannte Arbeitsbereich für eine lokale Basisstation liegt in der Größenordnung von etwa 10 km, was eher eine zu bestätigende Designbeschränkung als ein universelles Gesetz darstellt. Netzwerk-RTK dient dazu, die Abdeckung durch die Modellierung des regionalen Fehlerfelds zu erweitern, anstatt die Korrekturen einer Station zu übertragen. Wenn ein Lieferant einen einzelnen Genauigkeitswert angibt, ohne die Basislinie anzugeben, an der er gemessen wurde, ist der Wert mit nichts vergleichbar.
Korrekturlatenz und Alter des Differentials. Korrekturen beschreiben den Zustand der Ionosphäre und Troposphäre zum Zeitpunkt ihrer Erstellung. Je älter die Korrektur ist, desto weniger beschreibt sie die Gegenwart. Eine Netzwerkverbindung, die Pufferung, Wiederholungsversuche oder Routenänderungen hinzufügt, erhöht das Alter der Differenz, und der Empfänger reagiert, indem er weniger bereit oder weniger in der Lage ist, eine feste Lösung zu halten. Latenz ist eine Netzwerkeigenschaft, keine Empfängereigenschaft, und sie ist der Grund dafür, dass sich ein Terminal auf zwei Farmen mit derselben Hardware unterschiedlich verhalten kann.
Paketverlust und kurze Ausfälle. NTRIP über Mobilfunk ist ein Stream über einen unzuverlässigen Transport. Kurze Aussetzer sind in der ländlichen Berichterstattung normal. Ein Empfänger, der einige Sekunden lang Korrekturen verliert, behält nicht nur seine letzte Position – er verliert auch die Mehrdeutigkeitsauflösung und muss erneut konvergieren.
Der Uplink des Rovers. Bei vielen Netzwerkkorrekturdiensten muss die Maschine ihre ungefähre Position an den Dienst zurücksenden, üblicherweise als NMEA-GGA-Satz, damit der Dienst sie in seinem Netzwerkmodell lokalisieren und an diesen Standort angepasste Korrekturen streamen kann. Wenn der GGA-Upload deaktiviert, falsch konfiguriert oder unterbrochen ist, authentifiziert der Dienst möglicherweise die Verbindung und sendet dann nichts Nützliches. Hierbei handelt es sich tatsächlich um einen Fehlermodus im Fahrerhaus: Es handelt sich um eine Einstellung am Terminal oder in der Anwendung und kann durch ein Firmware-Update oder eine Konfigurationsänderung verursacht werden, die niemand mit einer Positionierungsbeschwerde in Verbindung bringt.
Multipath und die Antennenumgebung. Die Maschine besteht aus einer Reihe großer reflektierender Metalloberflächen, auf denen die Antenne sitzt. Reflektierte Signale, die phasenverschoben zum direkten Signal ankommen, verzerren die Trägerphasenmessung, anstatt lediglich Rauschen hinzuzufügen. Der Trägerphasen-Mehrweg ist begrenzt und im Allgemeinen kleiner als der Code-Mehrweg, aber er ist im Verhältnis zu den zu verteidigenden Zentimeterfehlern nicht vernachlässigbar und reicht aus, um die Mehrdeutigkeitsauflösung zu stören. Der Standort – Höhe über der Struktur, eine geeignete Grundebene, Abstand zu den Funkantennen der Maschine und eine kurze oder zumindest verlustkontrollierte Kabelführung – ist Teil der Positionierungsspezifikation und kein mechanischer nachträglicher Gedanke.
Ländliche Netzwerkabdeckung und Abonnementabhängigkeit. Der Korrekturpfad ist eine Abhängigkeit von der Infrastruktur, die der Maschinenbetreiber nicht kontrolliert: Mobilfunkabdeckung am Feldrand, ein Mountpoint auf einem Caster, Anmeldeinformationen, die ablaufen können, und ein Datenplan, der beibehalten werden muss. NTRIP ist ein Protokoll, das über das Internet übertragen wird, und der RTCM-Nachrichtensatz ist die Nutzlast – ein moderner RTCM 3.x-Stream überträgt Beobachtungsnachrichten mit mehreren Signalen sowie Metadaten, die die Antenne identifizieren können, und die RTCM 3-Nachrichtenliste ist eine sinnvolle Möglichkeit, dies anzuzeigen was ein Stream tatsächlich enthält. Die praktische Frage für die Beschaffung ist nicht, welche Nachrichtentypen es gibt, sondern welche davon Ihr gewählter Dienst tatsächlich aussendet und was mit der Maschine passiert, wenn das Abonnement mitten in der Saison ausläuft.
Rekonvergenz: der Teil, den niemand in die Broschüre einbaut
Wenn der Korrekturlink zurückkommt, springt der Empfänger nicht sofort zu einer festen Lösung. Es muss sich die Mehrdeutigkeiten wieder aneignen. In der Praxis dauert dies je nach Empfängerqualität, Himmelssicht und Aktualität der Korrekturen zwischen einigen Sekunden und einigen Minuten.
Während dieses Fensters befindet sich das System im Float- oder Single-Modus und das Leitsystem – sofern es überhaupt steuert – arbeitet aus einer schlechteren Position als noch eine Minute zuvor.
Auf dem Feld sieht das aus wie eine Maschine, die am Vorgewende von der Linie abweicht, sich eine Reihe später selbst korrigiert und einen Überlappungsstreifen erzeugt, den niemand irgendetwas zuschreibt. Für ein praktisches Beispiel dafür, wie die Lenkungsarbeit während der Saison tatsächlich auf einem Fahrzeugterminal erfolgt, ist der Einsatz einer automatischen Lenkung in der Landwirtschaft ein sinnvoller Ausgangspunkt.
Es gibt ein zweites Rekonvergenzereignis, das landwirtschaftliche Maschinen weitaus häufiger erzeugen als Vermessungsgeräte: den Zündzyklus. Terminals werden von Fahrzeugen angetrieben, sodass jede Unterbrechung zwischen Feldern, jeder Tankstopp und jede Parkübernachtung eine Stromunterbrechung darstellt.
Was als nächstes passiert, hängt vollständig vom Verhalten des Terminals ab – ob es den Empfängerstatus beibehält, ob die Anwendung die Korrektursitzung automatisch wiederherstellt, ob Anmeldeinformationen einen Kaltstart überstehen und wie lange der Bediener wartet, bis die Maschine wieder verwendbar ist.
Hier ist die Integration eines Terminals wichtiger als sein Empfänger. Die Designfrage, die man jedem Lieferanten stellen muss, ist unverblümt: Beschreiben Sie die genaue Abfolge nach einem Zündzyklus, vom Einschalten bis zur festen Lösung, einschließlich wer oder was die Korrektursitzung wiederherstellt.
Pass-to-Pass und absolute Genauigkeit sind nicht die gleiche Zahl
Wie Genauigkeit definiert wird, verursacht mehr Spezifikationsargumente als jedes andere Thema in dieser Kategorie, und es lohnt sich, sich zu klären, bevor Sie Anbieter vergleichen.
Pass-zu-Pass-Genauigkeit beschreibt, wie genau die Maschine eine Zeile im Vergleich zu einem kürzlich benachbarten Durchgang wiederholt. In der in der Erweiterungsliteratur verwendeten Standardformulierung bezieht es sich auf die erwarteten Sprünge und Überlappungen zwischen zwei Durchgängen innerhalb eines 15-Minuten-Intervalls, und der behauptete Fehler sollte in 95 % der Fälle nicht überschritten werden. Dieser Rahmen stammt von Satellite-Based Auto-Guidance (Adamchuk, University of Nebraska–Lincoln Extension, EC706, 2008), was auch die Quelle zweier Warnungen ist, die es wert sind, wiederholt zu werden: die beiden Fehlerfamilien – Spur-zu-Spur-Fehler und Jahr-zu-Jahr – verhalten sich unterschiedlich, und die genaue Definition des Spur-zu-Spur-Fehlers kann von Anbieter zu Anbieter variieren.
Genauigkeit von Jahr zu Jahr beschreibt, ob die Maschine in einer späteren Saison zur gleichen Geometrie zurückkehrt. Auf die Zahl kommt es bei der verkehrskontrollierten Landwirtschaft, bei der Streifenbearbeitung und bei allem an, bei dem ein neuer Arbeitsgang in einer strikten geometrischen Beziehung zu den vorherigen Gleisen stehen muss.
Absolute Genauigkeit beschreibt, wie nahe die gemeldete Position an einem echten Koordinatenreferenzrahmen liegt. Ein System kann seine eigenen Durchgänge wunderbar wiederholen, während das gesamte Muster von der Karte versetzt ist – konsistent und konsistent an der falschen Stelle.
Ein Lieferant, der auf die Frage, welche Zahl er meint, mit „2 cm“ antwortet, hat die Frage nicht beantwortet. Fragen Sie nach der Definition, dem Intervall, der statistischen Basis (Mittelwert, RMS, 95. Perzentil oder Maximum) und den Bedingungen – denn „2 cm“ ohne diese vier ist keine Spezifikation, sondern ein Slogan.
Wenn Sie nach „Fahrzeugmontage-Tablet“ gesucht haben
Der Begriff sollte frühzeitig geklärt werden, da ein großer Teil der Suchanfragen nach In-Cab-Displays in der falschen Kategorie landen.
Ein fahrzeugmontiertes Tablet ist ein Verbraucher- oder leichtes kommerzielles Produkt: eine Halterung, eine Halterung oder ein Halter, der ein Tablet, das jemand bereits besitzt, aufnimmt und es in einem Fahrzeug befestigt. In den Suchergebnissen zu diesem Begriff dominieren Getränkehalterhalterungen, Sitzschienenhalterungen, Saugnapfhalterungen und ELD-Halter. Es handelt sich um Montageteile. Sie verfügen über keine Fahrzeug-Leistungseingangsstufe, keinen Überspannungsschutz, keine Maschinenschnittstellen und keine Konfiguration für einen Korrekturpfad.
Ein robuster Fahrzeugcomputer – auch als fahrzeugmontiertes Terminal oder fahrzeugmontierter Computer verkauft – ist ein anderes Gerät. Es ist für den Einbau in die Maschine konzipiert, wird über das elektrische System des Fahrzeugs mit Strom versorgt, ist dauerhaft montiert und über definierte Schnittstellen mit den Netzwerken der Maschine und einem Positionierungsempfänger verbunden. Es wird als Ausrüstung und nicht als Zubehör spezifiziert, getestet und unterstützt.
Die beiden sind nicht austauschbar, und die Verwirrung ist aus zwei Gründen wichtig. Eine Halterung löst kein Positionierungsproblem – die Korrekturverbindung, der Empfängerstatus und die Antennenposition liegen alle vor dem, was den Bildschirm hält. Und eine Halterung löst auch kein Haltbarkeitsproblem: Ein auf Kabinenkomfort ausgelegtes Zubehör ist nicht das Richtige für eine Maschine, die ein Jahrzehnt lang Staub, Vibrationen und Regen ausgesetzt sein wird.
Wenn eine Spezifikation oder eine Abfrage sie zusammenführt, lösen Sie das Problem frühzeitig. Der richtige Wortschatz für diese Zielgruppe lautet „Fahrzeugterminal“, „In-Cab-Terminal“ oder „Fahrzeugcomputer“ – die Montagehardware ist eine separate Position.
Schnittstellen und die Maschinenseite
Die Positionierung wird als Daten an die Maschine geliefert, und wohin diese Daten gehen, ist Teil der Spezifikation.
Die zu bestätigenden Schnittstellen sind diejenigen, die die Anwendung benötigt, und nicht die längste verfügbare Liste: CAN-Bus – einschließlich der Frage, ob das Terminal ihn als Netzwerkschnittstelle mit der Socket-CAN-API bereitstellt, was für die von Ihnen übernommene Integrationsarbeit von Bedeutung ist – serielle Ports wie RS232 und RS485 für ältere Controller und Korrekturradios, Ethernet als Sensornetzwerk bereits vorhanden, sowie Mobilfunk, WLAN und Bluetooth für den Korrekturweg und den Servicezugang.
Ein Terminal, das RTK-Positionierung unterstützt und zwei CAN- sowie serielle Ports bereitstellt, wie z. B. das T10Pro 10-Zoll-Fahrzeug Computer, kann Positionierung, Maschinendaten und die Bedieneranzeige in einer Einheit übertragen, wodurch eine separate Anzeige von der Integration und ein weiterer Anschluss von der Vibrationsproblematik entfallen.
Das ist ein ausgearbeitetes Beispiel innerhalb der Kriterien, kein Argument. Die Kriterien sind für jeden Anbieter dieselben: Welcher Korrekturpfad wird unterstützt, wie wird die Sitzung nach einem Aus- und Wiedereinschalten wiederhergestellt, wie wird der Lösungsstatus der Anwendung angezeigt und was passiert mit der Anleitungsausgabe, wenn sich der Status verschlechtert. RTK-GNSS-Fahrzeugterminallösungen zeigt, wie die Positionierungsseite typischerweise für automatische Lenkaufgaben verpackt ist.
Die Beschaffungs- und Compliance-Checkliste
Der Schwerpunkt der Positionierungsdiskussion liegt auf dem Ingenieurwesen. Der Einkauf trägt das Risiko und „Wir unterstützen RTK“ beantwortet keine der folgenden Fragen.
- Technische EU-Dokumentation. Kann der Lieferant technische Dokumentation bereitstellen, die Ihren eigenen CE-Verpflichtungen entspricht, und sind darin die Standards und Testbedingungen aufgeführt, anhand derer das Produkt bewertet wurde?
- EMV-Kontext, korrekter Geltungsbereich. Für Landmaschinen ist die relevante EMV-Norm für die Maschine ISO 14982, die Prüfmethoden und Akzeptanzkriterien für die elektromagnetische Verträglichkeit von Maschinen festlegt Traktoren und mobile Land-, Forst-, Landschafts- und Gartenmaschinen – ISO 14982:1998, noch aktuell bei der letzten Überprüfung im Jahr 2014. Beachten Sie, was dieser Anwendungsbereich bedeutet: Er gilt für die Maschine, wie sie vom Maschinenhersteller geliefert wird. Es handelt sich nicht um ein Zertifikat auf Komponentenebene, das Sie vererben können, und ein Lieferant, der EMV-Konformität behauptet, sollte in der Lage sein, zu erklären, wie und gegen was seine Komponente bewertet wurde.
- Korrekturpfadabhängigkeit. Welche Korrekturdienste und Nachrichtentypen werden in der ausgelieferten Konfiguration unterstützt und wie ist das Fallback-Verhalten, wenn das Abonnement besteht nicht verfügbar?
- Den Lösungsstatus offenlegen. Kann die Anwendung den Lösungsstatus oder nur eine Position lesen? Ein System, das nicht melden kann, dass es sich im Float befindet, kann nicht darauf überwacht werden.
- Verhaltensdokumentation. Eine schriftliche Erklärung des Korrekturverlustverhaltens: wie lange der Fix gehalten wird, wie die Statussequenz ist und was die Ausgabe der Anleitung bewirkt – als Spezifikation, anhand derer Sie testen können, keine mündliche Zusicherung.
- Antenne und Verkabelung als angegebene Baugruppe. Welche Antenne, welche Grundplatte, welches Kabel und welcher Stecker und ist die installierte Baugruppe diejenige, die vorhanden war getestet?
- Langfristige Lieferung und Service. Für eine Maschine, die über mehrere Saisons hinweg unterstützt wird, müssen der Positionierungsempfänger und die Antenne als Ersatzteile erhältlich sein und die Korrekturkonfiguration muss eine Firmware überdauern aktualisieren.
Die PDS-Reihe robuster Fahrzeugterminals ist ein Ort, an dem Sie sehen können, wie diese Artikel für eine Familie von Terminals präsentiert werden, einschließlich der Serie in verschiedenen Bildschirmgrößen für verschiedene Kabinen und Maschinen Layouts.
So überprüfen Sie einen Positionierungsanspruch an einem Tag
Sie benötigen keinen Testbereich, um herauszufinden, ob ein Anspruch den Kontakt mit der eigenen Maschine übersteht. Sie benötigen ein Feld, einen Tag und ein Protokoll.
- Laufen Sie auf Ihrem eigenen Computer mit Ihrer eigenen Korrekturquelle. Kein Demogerät, kein Service des Anbieters. Der Korrekturpfad ist die zu testende Variable.
- Protokollieren Sie den Lösungsstatus, nicht nur die Position. Fixtyp, Zeit bis zur ersten Korrektur und den Statusverlauf während des Laufs. Ohne die Zustandshistorie können Sie einen guten Fix nicht von einem sicheren Float unterscheiden.
- Messen Sie den Zündzyklus. Zeit vom Kaltstart bis zur festen Lösung, dreimal wiederholt, wobei die Anwendung so gestartet wird, wie ein Bediener sie starten wird.
- Testen Sie über den schlechtesten Teil des Tages und in der Nähe der Feldgrenze. Die Satellitengeometrie variiert mit der Zeit – eine geringe Satellitenanzahl und eine schlechte Streuung führen zu einer Verwässerung der Präzision und zeigen sich als Zustandsänderung. Felder mit einer Baumgrenze am Rand sind der ehrliche Test.
- Unterbrechen Sie die Verknüpfung absichtlich. Schalten Sie die Referenzquelle aus oder trennen Sie den Datenpfad. Beachten Sie, was das Terminal meldet, wie lange der Fix gehalten wird, was das Leitsystem tut und wie lange Die Rekonvergenz erfolgt, sobald der Link zurückkehrt.
- Führen Sie wiederholte Durchgänge durch und messen Sie die Abweichung selbst. Benachbarte Durchgänge innerhalb von 15 Minuten für das Pass-zu-Pass-Verhalten und eine Rückkehr auf das Feld an einem späteren Tag für die Jahr-zu-Jahr-Frage. Vergleichen Sie mit einem vermessenen Marker, falls Sie einen haben.
- Bestätigen Sie, dass die Verschlechterung sichtbar ist. Wenn der Bediener am Terminal nicht erkennen kann, dass sich das System in Float befindet, handelt es sich um einen Befund, der eher in Ihre Risikobewertung als in einen Fehler gehört Bericht.
Zwei Vorsichtsmaßnahmen. Ein einzelner guter Tag begründet noch keine Jahreszeit. Führen Sie den Test daher unter den Bedingungen durch, die das System tatsächlich zerstören – Überdachung, Grenze, schlechtes Wetter, die Tageszeit mit der schlechtesten Geometrie. Und zeichnen Sie die Antenneninstallation in derselben Sitzung auf; verschiebt sich die Baugruppe, ist das Ergebnis nicht mehr vergleichbar.
⚠️ Warnung: Akzeptieren Sie niemals einen Prüfstandstest als Beweis für die Leistung vor Ort. Ein Terminal, das eine feste Lösung im Innenbereich bietet, ohne Vordach, ohne Maschinenstruktur und mit einem kurzen Kabel zu einer Referenzantenne, hat nichts über eine Maschine gezeigt, die an einem Feldrand unter einer Baumgrenze arbeitet.
Die Überprüfung des restlichen Terminals – Anzeigeverhalten, Leistungsstufe und Gehäuse – auf demselben Computer ist eine separate Übung mit eigener Checkliste.
Es ist wichtig, aber es ändert nichts an der Antwort, die Sie hier erhalten: Ein robuster Fahrzeugcomputer mit einem hervorragenden Display und einer Leistungsstufe, die jeden Übergang übersteht, ist immer noch ein Führungsproblem, wenn niemand sagen kann, wann er aus einer festen Lösung aussteigt. Führen Sie zunächst den Positionierungstest durch. Es ist diejenige, die darüber entscheidet, ob das von Ihnen angegebene System über eine Saison hinweg vertrauenswürdig ist, und es ist diejenige, die kein Datenblatt für Sie beantworten kann.
FAQ
Ist „2 cm Genauigkeit“ ein Versprechen oder eine Bedingung?
Eine Bedingung, und zwar eine unvollständige. Es beschreibt eine feste Lösung unter bestimmten Bedingungen, gemessen an einer bestimmten Basislinie und anhand einer bestimmten statistischen Grundlage. Fragen Sie, welche Genauigkeit von Durchgang zu Durchgang, von Jahr zu Jahr oder absoluter Genauigkeit gemeint ist, über welches Intervall und ob es sich bei der Zahl um einen Mittelwert, einen RMS, ein 95. Perzentil oder ein Maximum handelt. Eine Nummer ohne diese Angaben kann nicht mit der Nummer eines anderen Lieferanten verglichen werden.
Warum fällt mein RTK ab, um am Vorgewende zu schweben?
Normalerweise eine Kombination aus vorübergehender Satellitengeometrie und einem lokalen Hindernis – die Maschine dreht sich unter einer Baumgrenze, eine Neigungsänderung oder die Antenne sieht kurzzeitig mehr reflektiertes Signal. Kürzere Basislinien, eine bessere Antenneninstallation und ein Empfänger mit stärkerer Mehrdeutigkeitsauflösung reduzieren die Frequenz, aber keine entfernt sie. Operativ kommt es darauf an, ob das Terminal die Zustandsänderung meldet.
Verringert eine längere Grundlinie nur die Genauigkeit oder geht dadurch auch der Fix verloren?
Beides, und das zweite ist das Problem. Durch die Entfernung werden die atmosphärischen Fehler, die durch die Korrekturen modelliert werden, dekorreliert, was die Genauigkeit beeinträchtigt und die Auflösung von Mehrdeutigkeiten immer schwieriger zu halten macht. Aus diesem Grund werden lokale Basisbereitstellungen als lokal behandelt und Netzwerkdienste modellieren eine Region, anstatt einen Sender auszustrahlen.
Sind Powerbanks für irgendetwas davon relevant?
Nr. Fahrzeugmontierte Terminals dieser Klasse werden vom Fahrzeug angetrieben und werden nicht von der Maschine getragen, sodass eine tragbare Stromquelle nicht Teil der Installation ist. Wo Notstrom wichtig ist, handelt es sich um eine elektrische Frage auf Maschinenebene – die eigene Stromeingangsstufe des Terminals und wie diese mit Versorgungstransienten umgeht – und nicht um ein Batteriezubehör.
Kann ich mich bei der Genauigkeitsangabe auf den Korrekturdienstleister verlassen?
Nicht allein. Der Anbieter kontrolliert den Korrekturstrom; Der Empfänger, die Antenneninstallation, die Terminalkonfiguration und die elektromagnetische Umgebung der Maschine befinden sich alle auf Ihrer Seite der Grenze. Eine Servicespezifikation sagt Ihnen, was gesendet wird, nicht was Ihre Maschine leistet.
Wohin geht es von hier aus?
Die Regel, die jedes Lieferantengespräch überdauert, lautet: Behandeln Sie die Genauigkeitszahl als das Ergebnis eines Systems und die Zuverlässigkeitszahl als die Spezifikation, die Sie tatsächlich kaufen. Die Zuverlässigkeitszahl wird als Verhalten ausgedrückt – die Zustände, die das System durchläuft, wie lange es seinen genauesten Zustand beibehält, wie schnell es sich erholt, was der Bediener dabei sehen kann wiederhergestellt wird und was die Maschine während eines Zündzyklus tut.
Bitten Sie schriftlich um dieses Verhalten. Testen Sie es dann auf Ihrem eigenen Feld mit Ihrer eigenen Korrekturquelle an einem Tag, an dem die Geometrie nicht zu Ihren Gunsten ist. Ein Anbieter, der sich mit der Positionierung auskennt, wird den Test begrüßen, denn ein System, das sich bei Float vorhersehbar verhält, ist leichter zu verkaufen als ein Anspruch, dem man vertrauen muss.
Kontaktieren Sie uns
📧E-Mail:[email protected]
Haftungsausschluss
Die Informationen in diesem Artikel dienen nur als Referenz. PDS Technology Co., Ltd. übernimmt keine Verantwortung für Fehler, Auslassungen oder die Eignung des Inhalts für bestimmte Anwendungen. Produktspezifikationen können ohne vorherige Ankündigung geändert werden. Käufer sollten vor der Verwendung alle technischen Details mit unserem Team überprüfen.
Über PDS Technologie
PDS Technology ist ein führender OEM/ODM-Hersteller von hochpräzisen RTK-GNSS-Terminals und Fahrzeugcomputern, der seit 2011 die Branchen Landwirtschaft, Baugewerbe, Bergbau, Taxi und Logistik beliefert.
Mit mehr als 15 Jahren Erfahrung in Forschung und Entwicklung im Automobilbereich bieten wir robuste Multi-OS-Geräte (Android/Linux/OpenHarmony) mit RTK-Positionierung im Zentimeterbereich, IP66-Schutz und KI-fähiger Leistung. Unsere IATF16949-zertifizierten Fabriken haben über 100.000 weltweit eingesetzte Einheiten produziert und halten mehr als 30 % des chinesischen Marktes für landwirtschaftliche Autolenkterminals. Wir exportieren nach Japan, in die USA, nach Großbritannien, in die Türkei, nach Russland und darüber hinaus.





