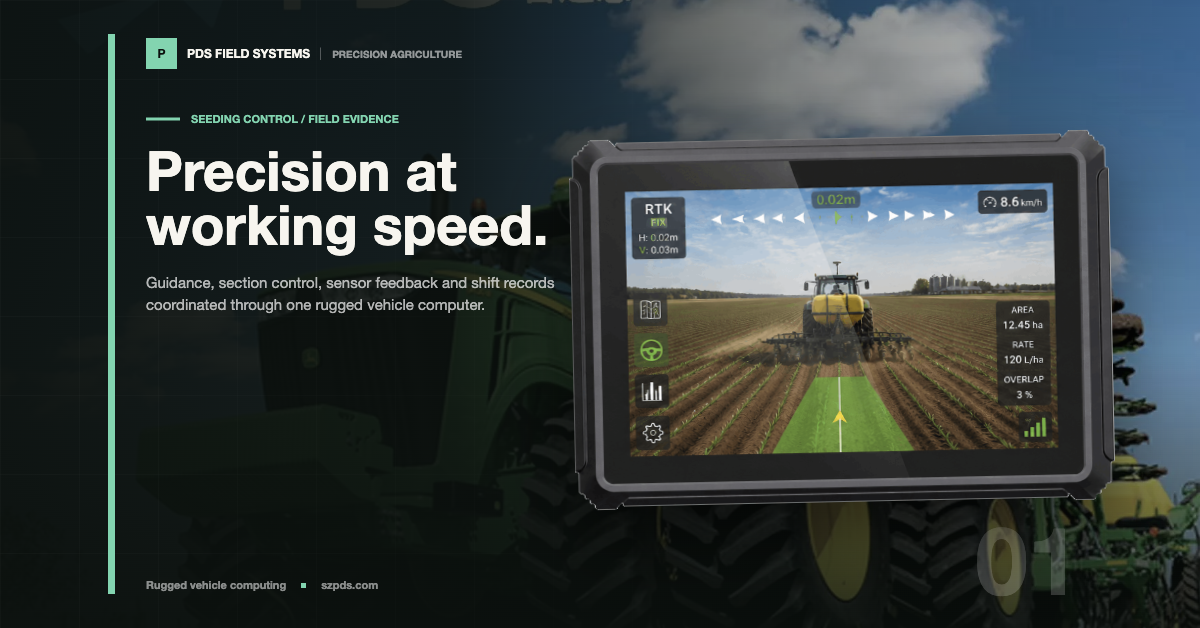
Un terminal de flota puede verse perfecto en la sala de exposición y aun así fallar durante el primer turno real. El receptor GNSS aparece en la configuración, la cámara se abre una vez y la aplicación se inicia. Estas comprobaciones demuestran que los componentes se activan. Sin embargo, no demuestran que los permisos, la sincronización y el flujo de trabajo del conductor se mantengan durante la alimentación real del vehículo y la secuencia de red.
Defino la compatibilidad del ordenador del vehículo como un proceso que puede iniciarse, operarse, interrumpirse y recuperarse. Esta definición obliga a que el registro incluya la revisión del hardware, la imagen del software, los periféricos, la ruta de la señal del vehículo y el procedimiento de servicio. El recuento de puertos inicia una investigación, pero no la finaliza.
Comienzo con un turno normal en lugar de una lista de protocolos. El conductor inicia sesión, recibe datos de corrección, visualiza las imágenes de las cámaras, consulta el estado del vehículo, guarda una ruta y reinicia la terminal tras una interrupción programada. Cada acción se convierte en una prueba. El responsable de dicha prueba debería poder explicar el resultado sin necesidad de consultar una hoja de marketing.
Solo entonces resulta útil una lista de productos preseleccionados. PDS publica ordenadores de a bordo de las series T7, T8, T10 y T12 con diferentes tamaños de pantalla, opciones de sistema operativo, opciones RTK, capacidad de cámara e interfaces de vehículo. La lista T12, por ejemplo, incluye CAN dual, RS232/RS485 y Ethernet, mientras que una unidad más pequeña puede ofrecer menos funciones. Introduzca la configuración seleccionada en el registro de prueba. El nombre de la familia es demasiado genérico para reproducir un resultado.
El registro de compatibilidad final debe indicar qué escenarios de compatibilidad del ordenador del vehículo se superaron, qué fallos se introdujeron y qué configuración queda sin verificar.
Describe el cambio, no solo los protocolos.
Escriba la secuencia normal en el orden en que el conductor la experimenta. Indique qué datos están activos, cuáles pueden estar en espera en una cola y el punto en el que la tarea se considera completada. Esta última decisión suele revelar una dependencia de red oculta por una lista de interfaces.
Luego, hay que considerar los casos que nadie quiere descubrir en las instalaciones del cliente. Sin conexión a la red, ¿puede el conductor continuar trabajando localmente? Tras la reconexión, ¿se ponen en cola, se rechazan o se duplican los registros? ¿La ausencia de una cámara detiene el trabajo o genera una advertencia? Estas son decisiones de producto, no detalles menores del servicio. Determinan el siguiente paso del operador.
Las respuestas afectan al terminal, el almacenamiento, el software y el plan de servicio. La indicación "CAN, GNSS y cámara compatibles" no aporta mucha información sobre la cadena de dependencias que subyace a un turno de trabajo, especialmente cuando falla alguno de esos componentes.
Anota la construcción física
El registro físico especifica el modelo exacto del terminal, la revisión del hardware, la opción de almacenamiento, la configuración inalámbrica y la variante de interfaz. La simple indicación "T10" no basta para reproducir un resultado tras cambios en la memoria, el módem o el conector. La etiqueta del producto puede permanecer igual, aunque la superficie de integración subyacente cambie.
Enumere los canales CAN, puertos serie, Ethernet, USB, entrada de vídeo, audio, encendido y E/S digitales utilizados en el trabajo. Asocie cada nombre de software a un diagrama de pines o esquema. Cuando un técnico vea "COM 2", el registro debe identificar la ruta física, el cable y la conexión del vehículo que debe inspeccionar. Una etiqueta de puerto sin ese contexto deja demasiado margen para la interpretación.
La configuración de montaje y alimentación deben registrarse en el mismo archivo. Un soporte, cable o arnés de encendido diferente puede modificar el resultado, aunque la etiqueta en la computadora permanezca sin cambios.
Construir una matriz de dispositivos con casos de fallo
| Dispositivo o servicio | Camino a seguir | No introducir | Evidencia |
|---|---|---|---|
| receptor GNSS | Serie, USB o CAN más fuente de corrección | Pérdida de corrección o receptor desconectado | Registro de posición, estado y reconexión |
| Cámara | Entrada USB, Ethernet o de vídeo | Presión de ancho de banda o eliminación de cables | Resultado de la identidad del flujo, la latencia y el reinicio |
| Vehículo CAN | Canal, transceptor, tasa de bits y mapeo | Autobús silencioso o fallo de terminación | Rastrea junto al valor de la aplicación. |
| Servicio de flota | Cola local, autenticación y red | Fallo del servidor o de la red móvil | Sin conexión, reintentar y comprobación de duplicados |
| Periférico | USB, serie, Bluetooth o Wi-Fi | Volver a conectar o cambiar permisos | Identificador del dispositivo y recuperación repetible |
Cada fila necesita un responsable. En esta lista de verificación, "compatible" significa que alguien puede indicar un registro de prueba para la ruta requerida. Un paquete de controladores en el archivo del proveedor es material útil, pero no constituye una prueba de compatibilidad por sí solo. Generalmente, faltan la aplicación instalada y el paso de recuperación.
Congelar el software detrás del resultado
El registro de compilación captura la imagen del sistema operativo, el BSP, el kernel (cuando corresponda), el paquete de la aplicación y el firmware de los periféricos. Añada un número de serie, un hash de imagen u otro identificador controlado. Sin esta base, el resultado cambia en cuanto se modifica un componente.
Si la aplicación cambia independientemente de la plataforma, mantenga ambas versiones juntas. De lo contrario, será difícil reproducir un resultado de compatibilidad y fácil de sobreinterpretar.
Los recursos para desarrolladores de USB-IF ayudan a plantear preguntas sobre USB, y la documentación de SocketCAN del kernel de Linux ayuda a aclarar la terminología CAN de Linux. Ninguna de las referencias aprueba una cámara, receptor o imagen de producto en particular; esa afirmación sigue perteneciendo a la evidencia del proyecto.
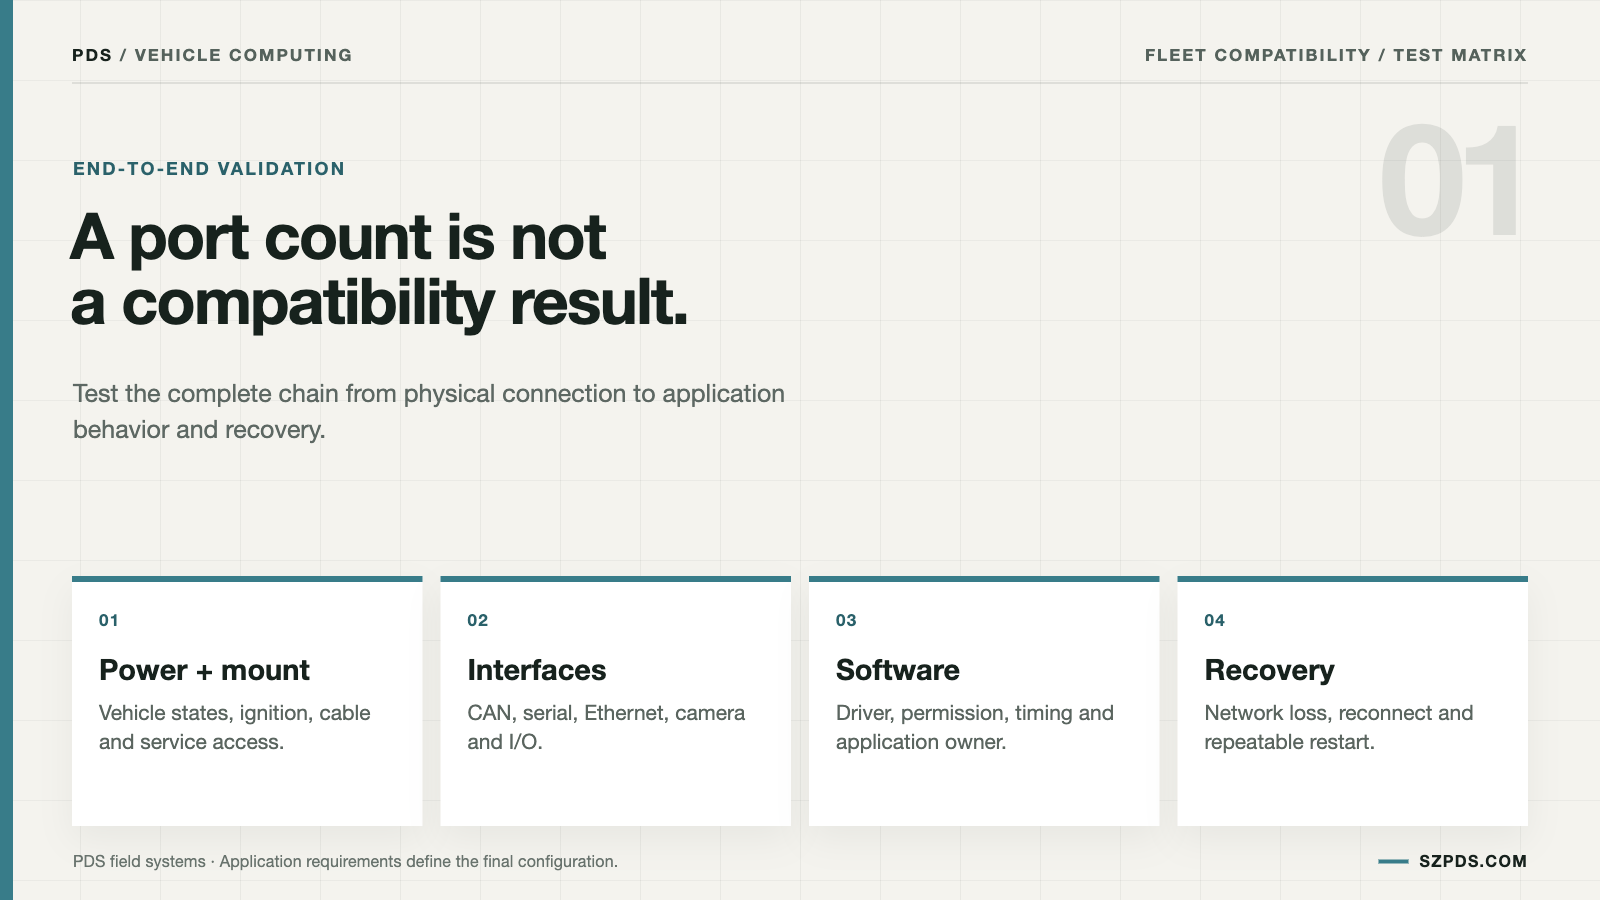
Siga los valores importantes desde la fuente hasta la pantalla.
Seleccione un valor relevante de cada dispositivo. Para GNSS, la posición y el estado de corrección son útiles. Para una cámara, utilice la identidad de la transmisión y la marca de tiempo. Para el vehículo, seleccione una señal CAN definida. Para el servicio en la nube, seleccione un mensaje que reciba una confirmación. Un conjunto reducido de valores rastreables suele proporcionar más información que una captura de pantalla de cada página.
Siga cada valor a través de la terminal. ¿Qué proceso lo recibe? ¿Pasa por un controlador, SDK, servicio, capa de permisos o de conversión? ¿Dónde se registra? ¿Qué muestra la aplicación cuando se detiene la fuente? Esta última pregunta suele revelar datos obsoletos.
Desconecta el dispositivo y vuelve a conectarlo, prestando atención a los datos obsoletos. Si la pantalla sigue mostrando la última velocidad sin indicar que es antigua, significa que no hay señal en tiempo real. En ese caso, registraría el problema como un fallo de interfaz, incluso si el valor vuelve a ser correcto tras la reconexión.
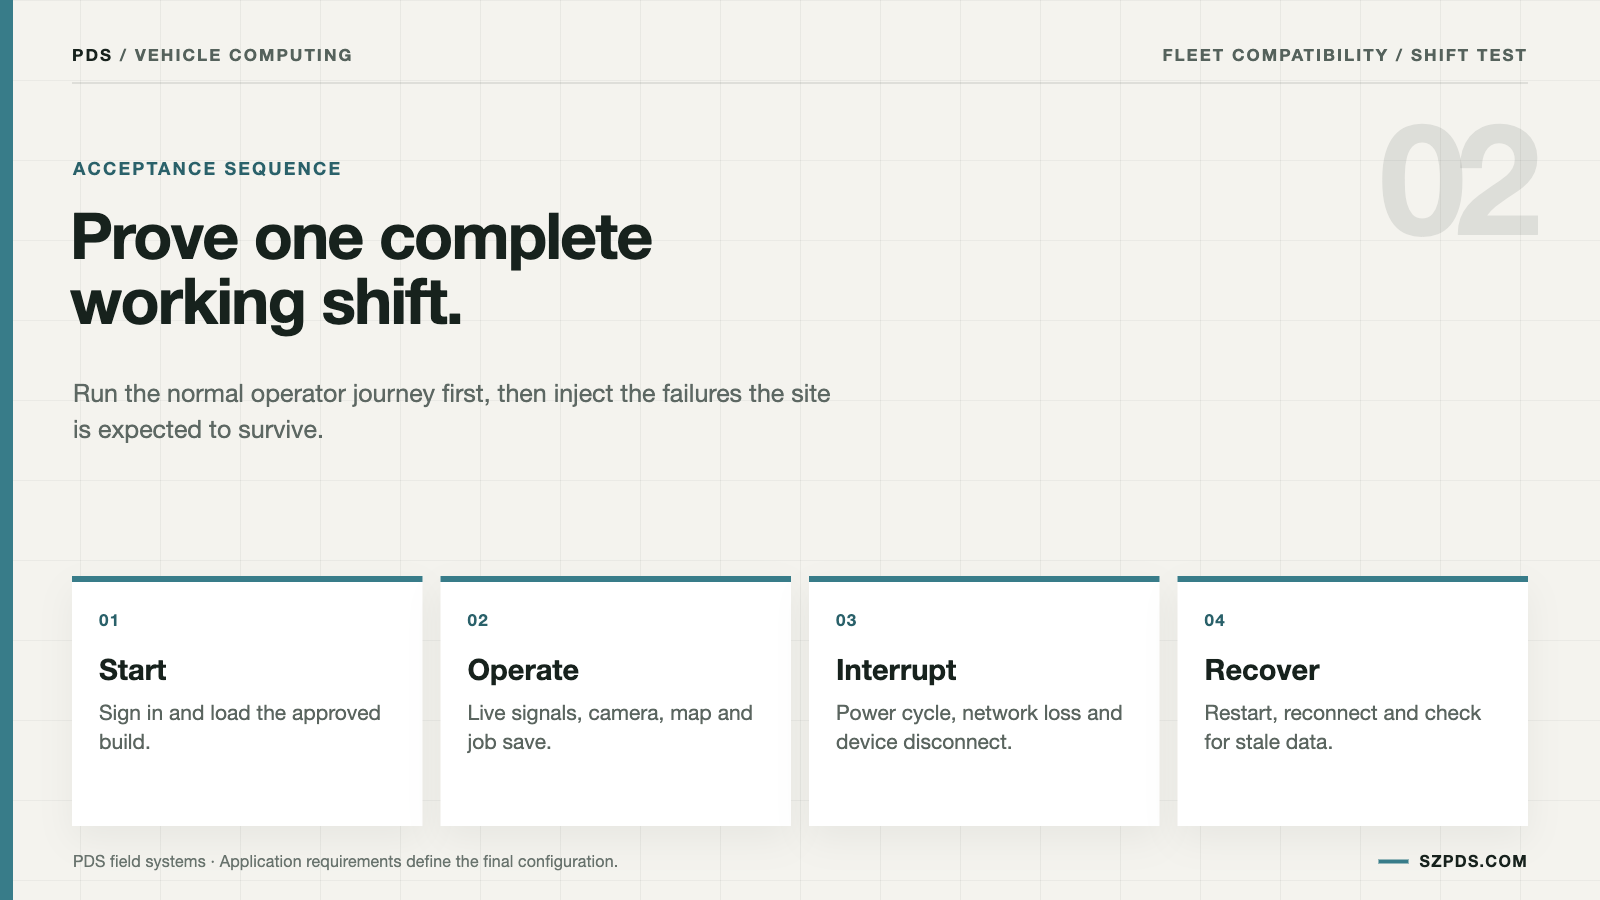
Comparación entre Android y Linux en el límite de la integración.
Android puede restringir el acceso a las aplicaciones mediante permisos, reglas de entorno aislado y almacenamiento administrado. Linux puede ofrecer controles diferentes, aunque sigue dependiendo de la configuración del kernel, los árboles de dispositivos y los servicios del espacio de usuario. Ninguna etiqueta de sistema operativo resuelve por sí sola la cuestión de la integración.
«Linux es más abierto» no es un requisito de integración. La pregunta clave es qué API, nodo de dispositivo, servicio, permiso y responsable de mantenimiento utiliza realmente la aplicación. Incluya esos detalles en la nota de compilación.
Indique quién actualiza el BSP, quién repara un controlador y cómo recibe el cliente las actualizaciones de seguridad o recuperación. Una capacidad técnica sin un plan de mantenimiento tiende a convertirse en un problema para toda la flota una vez que el equipo de integración original se ha marchado.
| Pregunta de compatibilidad | Información a solicitar | Condición de aprobación |
|---|---|---|
| ¿Se ejecutará la aplicación? | Sistema operativo, nivel de API, SDK y dependencias de paquetes | Instalado y ejecutado en la compilación proporcionada. |
| ¿Puede funcionar la cámara? | Interfaz, controlador, códec, ancho de banda y alcance de la grabación. | Los marcos y registros necesarios se conservan tras el reinicio. |
| ¿Puede el terminal recibir señales GNSS? | Salida del receptor, estado de la ruta y de la corrección | Los datos y el estado permanecen sincronizados después de la reconexión. |
| ¿Puede leer las señales de los vehículos? | Lista de señales o DBC, canal y permiso | Los valores definidos se asignan correctamente en las pruebas de fallos. |
| ¿Se puede sincronizar con el servicio de flota? | Política de autenticación, reintentos, cola y sin conexión | No hay pérdida inexplicable ni duplicados en el escenario. |
Prueba los primeros diez minutos, luego descártalo.
Utilice los dispositivos y cables reales durante los primeros diez minutos. Instale la aplicación de destino mediante el método que utilizará el cliente. A continuación, complete el inicio de sesión, la adquisición de correcciones, el inicio de la cámara, la recepción CAN y el guardado de un registro. Esto permite detectar dependencias de configuración antes de que la sesión se convierta en una larga investigación de fallos.
Reinicie sin modificar la configuración. Registre el tiempo de recuperación y anote cada paso manual. Un reinicio de servicio realizado únicamente por un técnico puede facilitar el diagnóstico, pero no es automáticamente aceptable cuando un técnico de campo debe reemplazar la unidad en una flota.
Repita el procedimiento con un dispositivo ausente y la red inaccesible. Preste atención a las etiquetas obsoletas, las advertencias ambiguas y los registros que parecen guardados pero que nunca llegan a la cola. Estas discrepancias suelen ser más importantes que un arranque correcto desde el principio. Son los problemas que encontrará el equipo de campo.
Incluya pruebas, no adjetivos, en la solicitud de información.
La solicitud de cotización debe especificar qué dispositivos se probaron, en qué versión y con qué aplicación. Separe las frases "compatible con la plataforma" de "validado para este proyecto". Estas dos frases conllevan riesgos diferentes y no deben agruparse en una misma casilla.
Solicite el diagrama de la interfaz, las definiciones de señales, el método de aprovisionamiento y el procedimiento de recuperación. Pregunte cómo se detectará la desviación de la configuración cuando se incorpore un terminal de reemplazo a la flota.
Para una revisión más completa, consulte la guía de integración del ordenador del vehículo PDS, la guía de entrada de la cámara y los conceptos básicos de la integración del bus CAN .
Establezca la regla de salida del piloto antes del piloto.
Un programa piloto se considera completo cuando el escenario de turno acordado se ejecuta repetidamente en las revisiones de hardware y software seleccionadas, incluyendo los casos de fallos planificados. Además, debe demostrar que un técnico capacitado puede restaurar el sistema sin depender de la persona que construyó la primera muestra. Un buen primer arranque demuestra que el sistema está en funcionamiento, pero no que la flota esté lista.
Asigne a cada dispositivo y ruta de datos requeridos un resultado, un propietario y una ubicación de evidencia. Cuando un componente falle, aíslelo antes de reemplazar todo el terminal. Una falla de interfaz menor no debe convertirse en un rechazo injustificado de la plataforma.
Preguntas frecuentes
¿El hecho de que un puerto sea compatible demuestra la compatibilidad del dispositivo?
No. El conector, la ruta de alimentación, el controlador, el protocolo, la aplicación y la compilación del software deben funcionar conjuntamente en la instalación prevista. Un puerto que funciona solo demuestra que ese puerto funciona.
¿Se puede utilizar un terminal de muestra para realizar pruebas de compatibilidad?
Sí, siempre que la muestra se aproxime lo suficiente a la configuración prevista y se registren todas las diferencias materiales. El informe aún debe indicar qué hallazgos deben repetirse en la configuración de producción.
¿Qué detalles identifican la versión probada?
Enumere la revisión del hardware, la imagen del sistema operativo, el BSP, el kernel (cuando corresponda), el paquete de la aplicación y el firmware de los periféricos. Añada un número de serie o un hash de la imagen para poder recuperar la versión base.
¿Es suficiente el soporte de CAN?
No. Verifique el canal físico, la tasa de bits, la terminación, las definiciones de señal, los permisos y la asignación de la aplicación. Un icono CAN en la configuración aporta muy poca información sobre la señal utilizada por el trabajo.
¿Cómo se debe comprobar el ancho de banda de la cámara?
Ejecute la cantidad prevista de transmisiones con la resolución y velocidad de fotogramas requeridas mientras graba y opera la aplicación de flota. Repita el proceso después de reiniciar y volver a conectar. La primera vista previa no revela mucho sobre la carga de trabajo completa.
¿Qué debería ocurrir cuando se pierde la conexión a la red?
Configure el comportamiento de almacenamiento local, reintentos, advertencias y prevención de duplicados antes de la ejecución del piloto. El operador debe saber si el trabajo puede continuar localmente, no descubrir esa política una vez que la señal se haya perdido.
¿Es necesario que todos los vehículos de la flota utilicen el mismo hardware?
No siempre. Las diferencias en las interfaces, el firmware y el montaje pueden controlarse mediante un grupo de vehículos documentado, siempre que el alcance de la prueba y la ruta de recuperación permanezcan claros. Dicho grupo pasa a formar parte de la declaración de compatibilidad.
¿Puede un proveedor garantizar la compatibilidad de antemano?
Un proveedor puede confirmar el alcance de las pruebas. Los dispositivos de terceros, el cableado del vehículo y las modificaciones en la aplicación aún requieren una validación específica del proyecto. La confianza previa no es lo mismo que un resultado comprobado.
¿Qué debe llevar un técnico para realizar trabajos de recuperación en el terreno?
La imagen aprobada, la copia de seguridad de la configuración, el procedimiento de credenciales, la información del conector, las notas específicas del vehículo y la ruta de contacto del servicio. Un proceso de reemplazo está incompleto sin la ruta de acceso.
¿Cuándo deberían cesar las pruebas de compatibilidad?
Deténgase cuando el escenario acordado, los casos de fallo y el método de recuperación se cumplan en la compilación controlada. La primera pantalla que aparece es el resultado del inicio. No es el resultado de la flota.
Conclusión
La compatibilidad informática de los vehículos de la flota se basa en una cadena de evidencias físicas, de software y operativas. Un escenario de turno documentado revela los puntos débiles antes de que la terminal llegue al área de servicio del cliente, donde detectar una suposición errónea resulta más costoso.
Fije la compilación, rastree algunos valores importantes y pruebe la recuperación con los dispositivos reales. La decisión será más precisa, pero mucho más útil que una declaración general de que un puerto o sistema operativo es "compatible".
Contáctanos
Correo electrónico: [email protected]
Teléfono: +86 13421822024
Sitio web: www.szpds.com
Acerca de PDS Technology | Contactar con PDS Technology | Consultas sobre privacidad y condiciones
Descargo de responsabilidad
La información de este artículo es solo de referencia. PDS Technology Co., Ltd. no se responsabiliza de errores, omisiones ni de la idoneidad del contenido para aplicaciones específicas. Las especificaciones del producto están sujetas a cambios sin previo aviso. Los compradores deben verificar todos los detalles técnicos con nuestro equipo antes de usar el producto.
Acerca de PDS Technology
PDS Technology es un fabricante líder de equipos originales (OEM) y diseño y fabricación de diseño (ODM) de terminales GNSS RTK de alta precisión y ordenadores para vehículos, que presta servicio a los mercados de agricultura, construcción, minería, taxis y logística desde 2011.
Con más de 15 años de experiencia en I+D para el sector automotriz, ofrecemos dispositivos robustos y multi-OS (Android/Linux/OpenHarmony) con posicionamiento RTK de precisión centimétrica, protección IP66 y compatibilidad con IA. Nuestras fábricas, con certificación IATF16949, han producido más de 100 000 unidades distribuidas globalmente, lo que representa más del 30 % del mercado chino de terminales de dirección automática para maquinaria agrícola. Exportamos a Japón, Estados Unidos, Reino Unido, Turquía, Rusia y otros países.