

Un terminal GNSS pour véhicule avec bus CAN combine deux visions différentes d'une machine. Le GNSS indique la position du véhicule, son mode de déplacement et sa conformité à la trajectoire prévue. Le bus CAN, quant à lui, fournit des informations sur le véhicule et ses contrôleurs : vitesse, état du moteur, commandes hydrauliques, état des outils et messages d'erreur. L'intégration de ces flux de données permet à un tracteur, une chargeuse, un camion ou un véhicule d'assistance de bénéficier d'un guidage et d'informations contextuelles sur la machine via une interface unique.
L'intégration ne se limite pas à la recherche d'un terminal doté d'un connecteur d'antenne GNSS et d'un port CAN. Le projet doit définir la précision, la transmission des corrections, la gestion des messages, les fréquences de mise à jour, le fonctionnement hors ligne et les limites d'installation. Ce guide aborde les décisions essentielles pour l'agriculture, la construction, l'exploitation minière et d'autres applications de réseaux de véhicules.
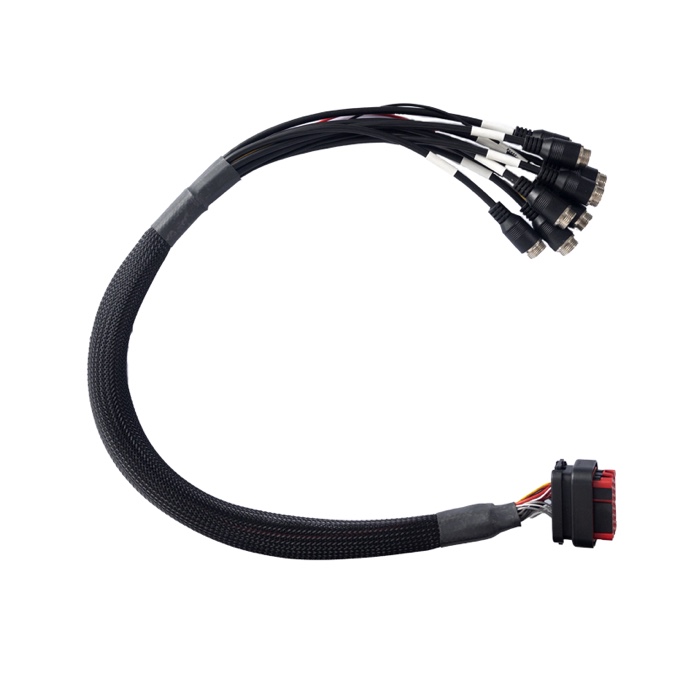
Illustration de l'installation d'un terminal GNSS pour véhicule avec bus CAN. La qualité de la correction, le positionnement de l'antenne, le mappage CAN et le câblage doivent être validés sur le véhicule cible.
Pourquoi GNSS et CAN Bus sont indissociables
La position seule peut indiquer à un opérateur qu'une machine a dévié de sa trajectoire, mais elle ne peut en expliquer la cause. Les données CAN peuvent révéler la demande de direction, l'état des actionneurs, la charge moteur ou un défaut du contrôleur. La combinaison de ces deux sources permet au terminal d'afficher un historique des événements plus complet et à l'application d'appliquer une logique spécifique à la machine.
En agriculture de précision, le GNSS permet un guidage au centimètre près, tandis que le réseau CAN transmet les informations relatives à l'angle des roues, à la vitesse et aux outils. Dans le secteur de la construction, un terminal machine peut utiliser le GNSS pour l'altitude ou la position et le CAN pour les données de flèche, de godet ou d'état de déplacement. Dans les secteurs minier et logistique, cette même combinaison permet la gestion des expéditions, le géorepérage et le suivi de l'état des véhicules.
Il est déconseillé d'imposer une fréquence de mise à jour identique aux deux systèmes. Le GNSS peut se mettre à jour à une fréquence de navigation définie, tandis que le trafic CAN arrive à intervalles différents ou seulement après un événement. L'application doit conserver les horodatages et les informations de source afin que les données restent exploitables.
Défis industriels à résoudre avant l'installation
Stabilité de position dans un environnement machine réel
Les signaux GNSS peuvent être perturbés par la géométrie de la cabine, le matériau du toit, la structure de l'engin et les équipements radio à proximité. Les données de correction peuvent être transmises par radio, réseau cellulaire ou station de base locale. Le terminal doit adopter un comportement clair en cas d'arrêt des corrections : maintenir une solution valide mais moins précise, alerter l'opérateur ou suspendre les fonctions de guidage conformément aux consignes de sécurité.
Testez l'antenne sur son lieu de production, et non pas seulement sur un véhicule d'essai. Vérifiez le plan de masse, les pertes de câble, la protection des connecteurs et la distance par rapport aux émetteurs haute puissance. Une installation d'antenne défectueuse peut rendre un matériel GNSS performant peu fiable.
Messages CAN avec différentes significations
Les véhicules et engins commerciaux peuvent utiliser les protocoles J1939, CANopen, ISO-TP, UDS ou un protocole propriétaire. Un même identifiant peut désigner différents signaux sur différentes familles de machines. Le projet nécessite une base de données de messages, des unités, une échelle, des règles de temporisation et un responsable pour chaque message transmis.
Ne présumez pas que l'écoute est toujours sans danger. La surveillance passive exige toujours une terminaison correcte et un accès au bus. La transmission de commandes est une fonction à plus haut risque qui nécessite des limitations de débit, des interverrouillages et un plan de repli.
Interfaces qui doivent coexister
De nombreuses machines nécessitent davantage que le GNSS et le CAN. Un terminal peut également se connecter à des capteurs RS232 ou RS485, une caméra, un périphérique de service USB, un modem cellulaire et un écran. Le partage du temps processeur et de la charge d'interruptions doit faire partie de la validation. Un test en laboratoire avec une seule interface ne constitue pas une preuve suffisante pour une machine de production.
Exigences relatives aux dispositifs pour un terminal GNSS de véhicule avec bus CAN
| Catégorie | Question de conception | Preuves du projet |
|---|---|---|
| GNSS | Précision, prise en charge des constellations, fréquence de mise à jour et source de correction | Schéma de l'antenne, test de visibilité du ciel, journal des corrections et courbe de précision |
| Bus CAN | Nombre de canaux, débit binaire, protocole, terminaison et politique de transmission | Schéma de câblage, liste DBC ou de messages et capture de la charge du bus |
| Logiciel | Pilote, API, autorisations, récupération des processus et enregistrement des données | Exemple de kit de développement logiciel (SDK), résultat d'injection de fautes et package d'application versionné |
| Puissance et protection | Plage de tension d'entrée, politique d'allumage, protection contre les surtensions, isolation et montage | Liste de contrôle pour le test électrique du véhicule, le schéma des fusibles et l'installation |
| Cycle de vie | Mises à jour, sauvegarde de la configuration, diagnostics et mise à disposition d'unités de rechange | Procédure de libération approuvée et procédure de récupération sur le terrain |
Caractéristiques recommandées pour le guidage machine
Positionnement RTK et états de repli clairs
Pour les applications exigeant un positionnement centimétrique, le GNSS RTK constitue une base solide. Le terminal doit afficher l'état de correction, la qualité du signal satellite et l'âge de la solution de manière exploitable par l'application. Il est essentiel de ne pas masquer les pertes de précision par une simple icône verte.
Le plan de sécurité de la machine doit définir les mesures à prendre en cas de dégradation de la qualité du signal GNSS. Certaines opérations peuvent se poursuivre à vitesse réduite, tandis que d'autres doivent interrompre le guidage et demander à l'opérateur de reprendre le contrôle manuel. Il s'agit d'un choix applicatif, et non d'un défaut matériel.
Accès CAN contrôlé et diagnostics
Un terminal de production doit permettre au constructeur de limiter les identifiants transmis et les services démarrés. Il doit également consigner l'état du bus, les trames d'erreur, les délais d'attente et les modifications de configuration. Lors du retour d'une machine en atelier, le technicien a besoin de preuves tangibles, et non d'un simple écran d'erreur.
Boîtier robuste et montage pratique
Les vibrations, la poussière, l'humidité et les variations de température en cabine sont des conditions normales dans les secteurs de l'agriculture, de la construction et des mines. Choisissez un emplacement de montage qui protège les connecteurs, permette la maintenance et assure la visibilité de l'écran sans gêner les commandes. Vérifiez que l'installation présente un indice de protection IP66 si elle nécessite un lavage ou un fonctionnement en extérieur.
Exemple d'application : guidage de tracteur avec retour d'information sur l'outil
Un système de guidage pour tracteur peut utiliser un GNSS RTK pour positionner la machine et un bus CAN pour lire l'angle des roues, la vitesse d'avancement et l'état de l'outil. Le terminal affiche une ligne de guidage, enregistre la couverture et vérifie si l'outil est dans l'état attendu. En cas d'arrêt des corrections, l'interface peut avertir l'opérateur et conserver le dernier enregistrement de couverture valide.
La même architecture peut être adaptée à un engin de chantier en modifiant la carte des messages et les règles de sécurité. Le matériel peut être similaire, mais le comportement du logiciel et le plan de validation doivent refléter les fonctions réelles de la machine.
Illustration de l'agriculture de précision. L'étalonnage de l'antenne, la qualité de la correction et le retour d'information CAN doivent être vérifiés dans le cadre d'un processus de guidage unique.
Comment PDS prend en charge l'intégration GNSS et CAN Bus
PDS Technology conçoit des terminaux GNSS RTK et des ordinateurs de bord durcis pour véhicules destinés aux secteurs de l'agriculture, du BTP, des mines, des taxis et de la logistique. Sa gamme robuste bénéficie de conceptions conformes aux normes automobiles et prend en charge les systèmes d'exploitation Android, Linux et OpenHarmony, avec des options spécifiques à chaque modèle pour le positionnement RTK, le bus CAN, les interfaces RS232 et RS485, la 4G LTE, l'entrée caméra et la protection IP66.
L' ordinateur de bord T8 de 8 pouces est une solution compacte pour les cabines de tracteurs et d'engins. L' ordinateur de bord T10 de 10 pouces offre un bon compromis entre surface d'affichage et flexibilité d'installation, tandis que l' ordinateur embarqué T12 de 12 pouces prend en charge les interfaces de guidage et de surveillance des machines plus larges. Les performances GNSS exactes, les combinaisons d'interfaces et les caractéristiques environnementales dépendent du modèle et de la configuration choisis.
Pour la planification de projet, consultez les solutions d'agriculture de précision et les solutions pour la construction et l'exploitation minière . Les équipes OEM peuvent utiliser le processus OEM/ODM de PDS pour harmoniser les connecteurs, le support logiciel et les exigences mécaniques.
Tests d'acceptation avant la mise en production
Enregistrez un itinéraire de référence à l'aide d'un récepteur GNSS et d'un analyseur CAN. Répétez le test avec le terminal, le faisceau, l'antenne et la version logicielle de production. Comparez la précision de la position, l'âge de correction, les valeurs de décodage CAN et la chronologie des événements. Ajoutez la charge moteur, l'activité hydraulique, les transmissions radio et autres sources de bruit potentielles.
Effectuez ensuite des tests de panne. Déconnectez l'antenne, interrompez les corrections, retirez un nœud CAN, envoyez des données invalides, coupez et redémarrez le système, puis rétablissez l'alimentation. L'application doit passer par un état défini à chaque étape. Notez les avertissements affichés, les données conservées et la procédure de récupération de l'opérateur.
FAQ
Un terminal peut-il prendre en charge simultanément le GNSS RTK et le bus CAN ?
Oui, si le modèle sélectionné prend en charge les deux interfaces et que la pile logicielle les gère simultanément. Veuillez vérifier la configuration GNSS, les canaux CAN, les fréquences de mise à jour et la charge processeur partagée en fonction de la révision exacte du produit.
Le RTK offre-t-il toujours une précision centimétrique ?
Non. Le RTK permet un positionnement centimétrique lorsque les corrections, la géométrie des satellites, l'installation de l'antenne et les conditions environnementales sont optimales. La précision peut se dégrader en cas d'arrêt des corrections ou d'obstruction de l'antenne. L'application doit gérer explicitement ce changement.
La norme J1939 est-elle requise pour tous les projets de bus CAN ?
Le protocole J1939 est un protocole de couche supérieure couramment utilisé dans les véhicules lourds. Les engins agricoles, de construction et spéciaux peuvent utiliser CANopen, ISO-TP, UDS ou un protocole propriétaire. Choisissez le terminal et la chaîne logicielle en fonction de la définition de message spécifique à la machine.
Où le traitement GNSS doit-il avoir lieu ?
Utilisez le terminal lorsque le positionnement immédiat, le guidage, les alertes et le fonctionnement hors ligne sont nécessaires. Un service cloud peut prendre en charge la génération de rapports pour la flotte, l'analyse à distance et le stockage de données à long terme, mais il ne doit pas constituer le seul moyen d'évaluer l'état des éléments importants pour la sécurité.
Discutez de votre projet GNSS et CAN avec PDS
Veuillez transmettre à PDS le type de machine, la précision de positionnement requise, la méthode de correction, le protocole CAN, la liste des messages, l'inventaire des interfaces, les conditions d'alimentation et les contraintes de montage. L'équipe d'ingénierie peut examiner la configuration du terminal avant la fabrication d'un prototype. Consultez la gamme de terminaux pour véhicules de PDS ou contactez PDS Technology pour en discuter.
Contactez-nous
📧 Courriel : [email protected]
📞Tél. : +86 13421822024
🌐Site web : www.szpds.com
Clause de non-responsabilité
Les informations contenues dans cet article sont fournies à titre indicatif uniquement. PDS Technology Co., Ltd. décline toute responsabilité en cas d'erreurs, d'omissions ou d'inadéquation du contenu à des applications spécifiques. Les spécifications des produits peuvent être modifiées sans préavis. Il est conseillé aux acheteurs de vérifier tous les détails techniques auprès de notre équipe avant utilisation.
À propos de PDS Technology
PDS Technology est un fabricant OEM/ODM de premier plan de terminaux GNSS RTK de haute précision et d'ordinateurs de bord, au service des secteurs de l'agriculture, de la construction, des mines, des taxis et de la logistique depuis 2011.
Forts de plus de 15 ans d'expérience en R&D pour l'automobile, nous proposons des appareils robustes et multi-OS (Android/Linux/OpenHarmony) dotés d'un positionnement RTK centimétrique, d'une protection IP66 et compatibles avec l'intelligence artificielle. Nos usines certifiées IATF 16949 ont produit plus de 100 000 unités déployées dans le monde entier, représentant plus de 30 % du marché chinois des terminaux de pilotage automatique pour l'agriculture. Nous exportons notamment au Japon, aux États-Unis, au Royaume-Uni, en Turquie et en Russie.





