

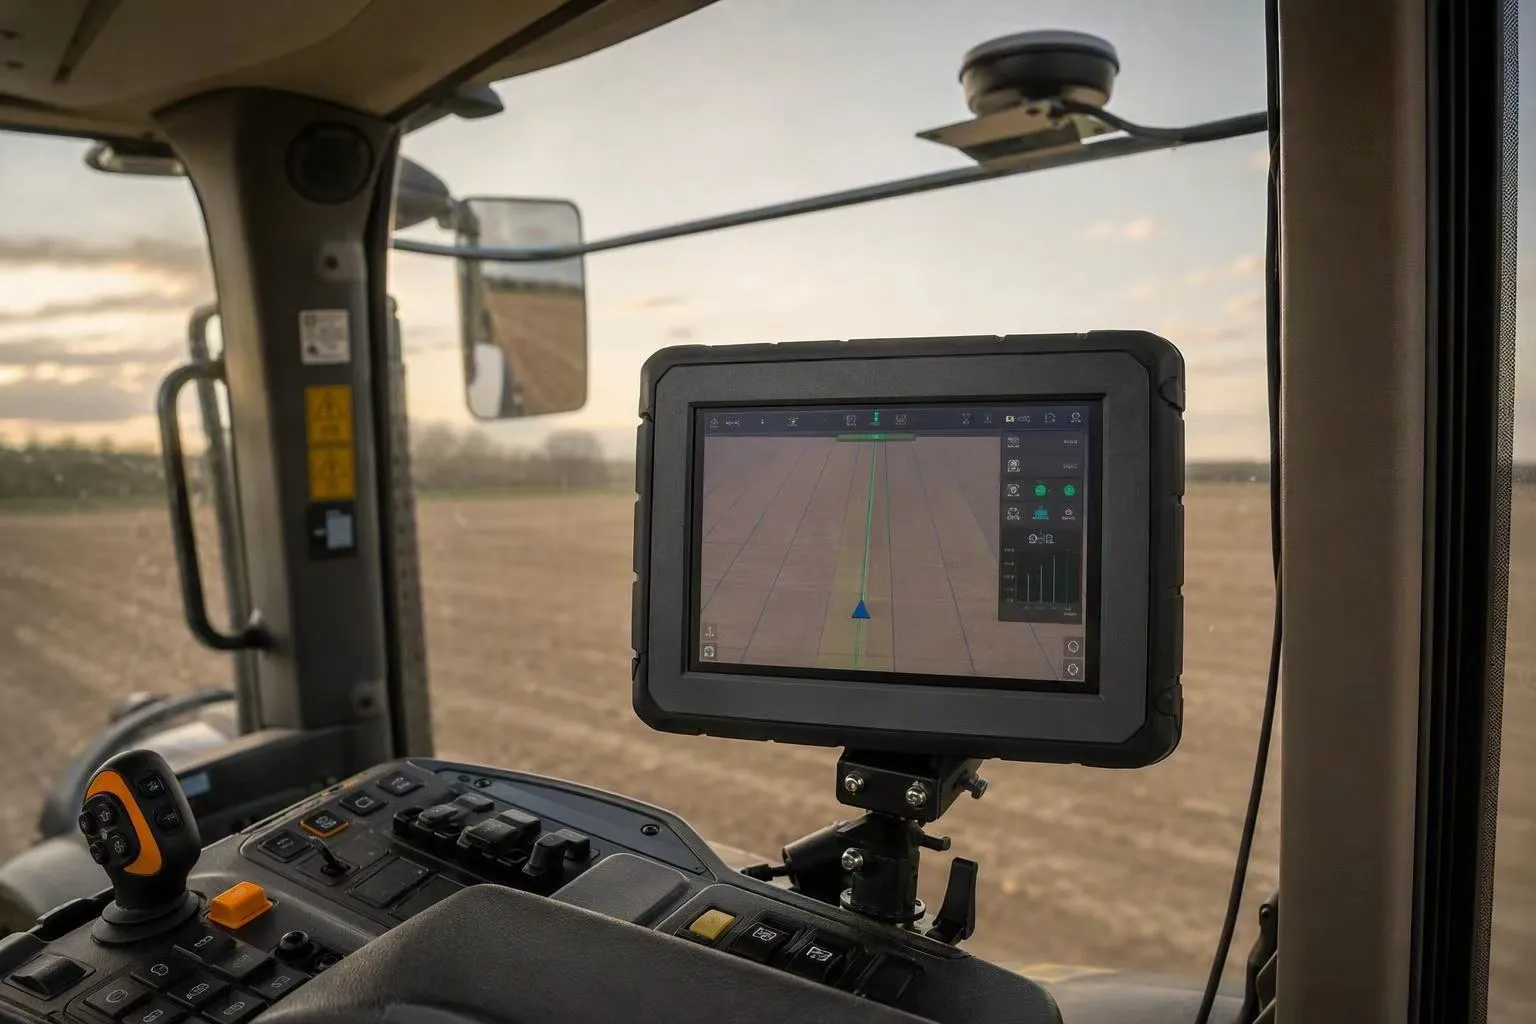
Un ordinateur monté sur véhicule qui peut effectuer une saison complète de pilotage automatique sans qu'un opérateur ne remarque une déviation n'est pas celui qui arrive en tête de la fiche technique en matière de précision. C'est celui dont le lien de correction peut survivre à un mauvais après-midi.
C'est la partie inconfortable de la spécification du positionnement des machines agricoles. Chaque fiche technique de terminal de cette catégorie indique quelque chose comme « Positionnement RTK au niveau du centimètre ». Cette phrase est vraie pour un récepteur, et elle ne vous dit presque rien sur ce que fera la machine lorsque le flux de correction bégaie derrière une limite d'arbres, lorsque le modem se réenregistre sur une cellule rurale ou lorsque l'allumage passe entre deux champs.
Cet article considère l'exactitude comme établie et travaille sur la partie qui ne l'est pas : ce qui passe par le système lorsque le lien de correction se dégrade, et quelles preuves vous devez exiger avant de spécifier une revendication de positionnement dans une machine que vous devrez prendre en charge pendant des années.
La précision est le chiffre le moins utile de la fiche technique
RTK est une technique différentielle. Un récepteur sur la machine mesure la phase porteuse vers les satellites ; une station de référence ou un service réseau estime les erreurs affectant cette région et les envoie à la machine ; le récepteur les applique et résout les ambiguïtés entières dans les mesures de phase porteuse.
Lorsque ces entiers sont correctement résolus, le système est dans une solution fixe. Lorsqu'ils ne sont pas résolus mais que des corrections arrivent quand même, c'est flottant. Lorsque les corrections n'arrivent pas du tout, il revient à un positionnement autonome dans une plage de quelques mètres.
C'est l'arithmétique de cette chaîne qui compte, pas le dernier nombre qu'elle contient. Un flux de correction tardif, incomplet ou absent ne produit pas un chiffre en centimètres légèrement pire. Cela produit un état de solution différent et la précision évolue d'un ordre de grandeur.
Donc, la première spécification qui signifie réellement quelque chose n'est pas "quelle précision offre-t-il" mais "quels états traverse-t-il, à quelle vitesse et que fait le système de guidage pendant qu'il les traverse."
Conseil de pro : demandez au fournisseur d'indiquer si son chiffre de précision fait référence à une solution fixe et à quoi le système se dégrade lorsque le lien de correction est interrompu. Un fournisseur qui peut répondre à cette question par écrit comprend sa propre chaîne de positionnement.
La chaîne de positionnement et son point de rupture
Cela aide d'arrêter de penser au "GPS" et de commencer à penser à une chaîne à cinq maillons qui doivent tous tenir en même temps :
- Satellites — en nombre suffisant, dans une géométrie utilisable au-dessus de la machine.
- La source de référence — une station de base locale sur la ferme ou un service réseau d'abonnement couvrant le champ.
- Le lien de correction — comment les corrections transitent de la source à la machine : données cellulaires via NTRIP ou une radio dédiée.
- Le récepteur du véhicule — qui transforme les mesures satellite et les corrections en une estimation de position et signale l'état de la solution.
- Le terminal et l'application — qui consomment cette position, l'enregistrent et alimentent le système de pilotage.
Un fournisseur décrit le lien 4 sur la fiche technique, car c'est le composant qu'il vend. Les performances sur le terrain sont généralement déterminées par les liens 2 et 3, et l'opérateur en fait l'expérience via le lien 5.
Si vous souhaitez approfondir les mécanismes sous-jacents, comment un ordinateur monté sur véhicule et un GNSS RTK Les bornes emboîtées recouvrent la chaîne bout à bout. Le point ici est plus restreint : les liens 2 et 3 sont ceux où réside la question de fiabilité, et ce sont ceux que vous ne pouvez pas inspecter à partir d'une fiche technique.
Les trois états et ce que chacun vous apporte réellement
Trois états de solution sont importants, et le tableau ci-dessous est celui qui mérite d'être conservé. C'est également le tableau que la plupart des conversations avec les fournisseurs sautent.
Deux choses découlent de ce tableau.
Premièrement, float est l'état dangereux, pas unique. Single s'annonce : la machine cesse visiblement de bien diriger et l'opérateur prend le relais. Le flottement peut paraître presque normal tout en décalant discrètement l'ensemble du motif de quelques centimètres à quelques décimètres, ce qui est précisément l'erreur qu'un programme de circulation contrôlée ou de labour en bandes ne peut pas tolérer.
Deuxièmement, la fragilité va à l'encontre de la précision. Une analyse GNSS publiée sur un vaste ensemble de données routières a révélé que la disponibilité et la continuité se répartissent différemment selon le type de position, et que les états se classent en relation inverse avec la précision : fixe est le plus précis et le plus transitoire, tandis que le positionnement standard en phase de code est le moins précis et le plus durable.
L'article mérite d'être précis sur ce que fait et ne dit pas cette source. Il indique la disponibilité et la continuité ventilées par visibilité du satellite, géométrie du satellite, type de position (RTK fixe, RTK flottant ou positionnement standard) et latence de correction RTK sur le réseau — GNSS autonome et RTK sur 30 000 km d'autoroutes nord-américaines, ION GNSS+, 2019.
Il s'agit d'une étude routière, non agricole, et elle ne fournit pas de durées d'arrêt des champs pour un tracteur dans un couvert de maïs. Ce qu'il prend en charge, c'est le mécanisme : la latence sur le réseau et le type de solution déterminent tous deux si une solution fixe est disponible à un moment donné.
Si vous vous êtes déjà demandé pourquoi un système qui obtient de superbes résultats sur une piste d'essai peut ne pas être fiable au cours d'une saison, voici la raison. Vous n’achetez pas la précision. Vous achetez la durée pendant laquelle le système conserve son état le plus précis.
Où le lien de correction se rompt réellement
Six modes de défaillance sont à l'origine de la plupart des problèmes sur le terrain. Aucun d'entre eux n'est visible sur une fiche technique.
Distance de base. La précision se dégrade avec la distance par rapport à la station de référence, car les erreurs atmosphériques se décorrèlent avec la distance. Les déploiements RTK pratiques sont généralement traités comme locaux : la portée de travail communément citée pour une station de base locale est de l'ordre d'une dizaine de kilomètres, ce qui est une contrainte de conception à confirmer plutôt qu'une loi universelle. Le réseau RTK existe pour étendre la couverture en modélisant le champ d'erreur régional plutôt qu'en diffusant les corrections d'une station. Si un fournisseur donne un chiffre de précision unique sans indiquer la référence à laquelle il a été mesuré, le chiffre n'est comparable à rien.
Latence de correction et âge du différentiel. Les corrections décrivent l'état de l'ionosphère et de la troposphère au moment où elles ont été générées. Plus la correction est ancienne, moins elle décrit le présent. Une liaison réseau qui ajoute de la mise en mémoire tampon, des tentatives ou des changements d'itinéraire augmente l'âge du différentiel, et le récepteur répond en étant moins disposé ou moins capable de conserver une solution fixe. La latence est une propriété du réseau, pas une propriété du récepteur, et c'est la raison pour laquelle un terminal peut se comporter différemment sur deux batteries avec le même matériel.
Perte de paquets et brèves pannes. NTRIP sur cellulaire est un flux sur un transport peu fiable. Les abandons de courte durée sont normaux dans la couverture rurale. Un récepteur qui perd les corrections pendant quelques secondes ne maintient pas simplement sa dernière position : il perd la résolution de l'ambiguïté et doit reconverger.
La liaison montante du mobile. Avec de nombreux services de correction de réseau, la machine doit renvoyer sa position approximative au service, classiquement sous la forme d'une phrase NMEA GGA, afin que le service puisse la localiser dans son modèle de réseau et diffuser les corrections adaptées à cet emplacement. Si le téléchargement GGA est désactivé, mal configuré ou interrompu, le service peut authentifier la connexion et ne rien envoyer d'utile. Il s'agit d'un véritable mode de défaillance en cabine : il s'agit d'un paramètre sur le terminal ou dans l'application, et il peut être introduit par une mise à jour du firmware ou un changement de configuration que personne n'associe à une réclamation de positionnement.
Trajets multiples et environnement d'antenne. La machine est un ensemble de grandes surfaces métalliques réfléchissantes, et l'antenne se trouve dessus. Les signaux réfléchis arrivant déphasés par rapport au signal direct biaisent la mesure de la phase porteuse plutôt que de simplement y ajouter du bruit. Les trajets multiples en phase porteuse sont limités et généralement plus petits que les trajets multiples en code, mais ils ne sont pas négligeables par rapport aux erreurs centimétriques défendues, et ils suffisent à perturber la résolution des ambiguïtés. L'emplacement (hauteur au-dessus de la structure, plan de sol approprié, séparation des propres antennes radio de la machine et chemin de câble court ou au moins à perte contrôlée) fait partie des spécifications de positionnement et non une réflexion mécanique après coup.
Couverture du réseau rural et dépendance aux abonnements. Le chemin de correction dépend de l'infrastructure que l'opérateur de la machine ne contrôle pas : couverture cellulaire en bordure de champ, point de montage sur une roulette, informations d'identification qui peuvent expirer et plan de données qui doit être maintenu. NTRIP est un protocole diffusé sur Internet, et l'ensemble de messages RTCM constitue la charge utile : un flux RTCM 3.x moderne transporte des messages d'observation à signaux multiples ainsi que des métadonnées permettant d'identifier l'antenne, et la liste de messages RTCM 3 est un moyen raisonnable de voir ce qu'un flux contient réellement. La question pratique en matière d'achat n'est pas de savoir quels types de messages existent mais quels d'entre eux le service que vous avez choisi émet réellement et qu'arrive-t-il à la machine lorsque l'abonnement expire en milieu de saison.
Re-convergence : la part que personne ne met dans la brochure
Lorsque le lien de correction revient, le récepteur ne se tourne pas instantanément vers une solution fixe. Il lui faut réacquérir les ambiguïtés. En pratique, cela prend de quelques secondes à quelques minutes en fonction de la qualité du récepteur, de la vue du ciel et de la fraîcheur des corrections.
Pendant cette fenêtre, le système est en mode flottant ou simple, et le système de guidage – s'il dirige du tout – fonctionne dans une position pire qu'il ne l'était une minute plus tôt.
Sur le terrain, cela ressemble à une machine qui dérive hors de la ligne en bout de champ, se corrige une rangée plus tard et produit une bande de chevauchement que personne n'attribue à quoi que ce soit. Pour un exemple concret de la façon dont le travail de guidage se déroule réellement sur un terminal de véhicule tout au long de la saison, le déploiement du pilotage automatique agricole est un point de départ raisonnable.
Il existe un deuxième événement de reconvergence que les machines agricoles génèrent beaucoup plus souvent que les équipements d'enquête : le cycle d'allumage. Les terminaux sont alimentés par les véhicules, donc chaque arrêt entre les champs, chaque arrêt de ravitaillement et chaque stationnement de nuit est une interruption de courant.
Ce qui se passe ensuite dépend entièrement du comportement du terminal : s'il conserve l'état de récepteur, si l'application rétablit automatiquement la session de correction, si les informations d'identification survivent à un démarrage à froid et combien de temps l'opérateur attend avant que la machine ne soit à nouveau utilisable.
C'est là que l'intégration d'un terminal compte plus que son récepteur. La question de conception à poser à tout fournisseur est directe : décrire la séquence exacte après un cycle d'allumage, de la mise sous tension jusqu'à une solution fixe, y compris qui ou quoi rétablit la session de correction.
Pass-to-pass et précision absolue ne sont pas la même chose
La manière dont la précision est définie suscite plus d'arguments de spécification que tout autre sujet de cette catégorie, et cela vaut la peine d'être réglé avant de comparer les fournisseurs.
Précision passe à passe décrit la précision avec laquelle la machine répète une ligne par rapport à une passe adjacente récente. Dans la formulation standard utilisée dans la littérature d'extension, elle est liée aux sauts et chevauchements attendus entre deux passes dans un intervalle de 15 minutes, et l'erreur déclarée ne doit pas être dépassée dans 95 % du temps. Ce cadrage provient de l'Autoguidage par satellite (Adamchuk, University of Nebraska–Lincoln Extension, EC706, 2008), qui est également à l'origine de deux mises en garde qui méritent d'être répétées : les deux familles d'erreurs : d'une passe à l'autre et d'une année à l'autre — se comportent différemment, et la définition exacte de l'erreur de passe à passe peut varier d'un fournisseur à l'autre.
Précision d'une année à l'autre décrit si la machine revient à la même géométrie au cours d'une saison ultérieure. C'est le nombre qui compte pour l'agriculture à trafic contrôlé, le labour en bandes et tout ce qui nécessite qu'une nouvelle opération se situe dans une relation géométrique stricte avec les pistes précédentes.
Précision absolue décrit la proximité de la position signalée par rapport à un véritable cadre de référence de coordonnées. Un système peut répéter magnifiquement ses propres passes alors que l'ensemble du motif est décalé par rapport à la carte – de manière cohérente et systématiquement au mauvais endroit.
Un fournisseur qui répond « 2 cm » à une question sur le chiffre qu'il veut dire n'a pas répondu à la question. Demandez la définition, l'intervalle, la base statistique (moyenne, RMS, 95e percentile ou maximum) et les conditions — car « 2 cm » sans ces quatre n'est pas une spécification, c'est un slogan.
Si vous avez recherché « tablette montée sur véhicule »
Ce terme mérite d'être résolu rapidement, car une grande partie des recherches d'affichages en cabine aboutissent dans la mauvaise catégorie.
Une tablette montée sur véhicule est un produit grand public ou commercial léger : un support, un berceau ou un support qui prend une tablette que quelqu'un possède déjà et la fixe à l'intérieur d'un véhicule. Les résultats de recherche pour ce terme sont dominés par les supports de porte-gobelets, les supports de rails de siège, les supports à ventouse et les supports ELD. Ils montent du matériel. Ils n'ont pas d'étage d'entrée d'alimentation du véhicule, aucune protection contre les transitoires, aucune interface machine et aucune configuration pour un chemin de correction.
Un ordinateur de véhicule robuste (également vendu sous forme de terminal embarqué ou d'ordinateur monté sur véhicule) est un appareil différent. Il est conçu pour être installé dans la machine, alimenté par le système électrique du véhicule, monté en permanence et connecté aux réseaux de la machine et à un récepteur de positionnement via des interfaces définies. Il est spécifié, testé et pris en charge en tant qu'équipement plutôt qu'en tant qu'accessoire.
Les deux ne sont pas interchangeables et la confusion est importante pour deux raisons. Un support ne résout pas un problème de positionnement : le lien de correction, l'état du récepteur et l'emplacement de l'antenne sont tous en amont de ce qui maintient l'écran. Et un support ne résout pas non plus un problème de durabilité : un accessoire conçu pour le confort de l'habitacle n'est pas quelque chose à intégrer dans une machine qui passera une décennie dans la poussière, les vibrations et la pluie.
Si une spécification ou une requête les confond, résolvez-la rapidement. Le vocabulaire correct pour ce public est terminal monté sur véhicule, terminal en cabine ou ordinateur du véhicule — le matériel de montage est un élément distinct.
Interfaces et côté machine
Le positionnement est transmis à la machine sous forme de données, et l'endroit où vont ces données fait partie de la spécification.
Les interfaces à confirmer sont celles dont l'application a besoin plutôt que la liste la plus longue disponible : bus CAN (y compris si le terminal l'expose comme une interface réseau avec le socket CAN API, ce qui est important pour le travail d'intégration dont vous héritez) - ports série tels que RS232 et RS485 pour les anciens contrôleurs et radios de correction, Ethernet où un réseau de capteurs existe déjà, et cellulaire, Wi-Fi et Bluetooth pour le chemin de correction et pour l'accès au service.
Un terminal qui prend en charge le positionnement RTK et expose deux ports CAN et série, tel que le T10Pro L'ordinateur du véhicule de 10 pouces peut contenir le positionnement, les données de la machine et l'écran de l'opérateur dans une seule unité, ce qui supprime un écran séparé de l'intégration et un connecteur supplémentaire du problème de vibration.
C'est un exemple concret à l'intérieur des critères, pas un argument. Les critères sont les mêmes pour tous les fournisseurs : quel chemin de correction est pris en charge, comment la session est rétablie après un cycle d'alimentation, comment l'état de la solution est exposé à l'application et qu'arrive-t-il à la sortie de guidage lorsque l'état se dégrade. Solutions de terminaux de véhicules RTK GNSS montre comment le côté positionnement est généralement conçu pour les travaux de pilotage automatique.
La liste de contrôle d'approvisionnement et de conformité
L'ingénierie occupe l'essentiel des discussions sur le positionnement. Les achats assument le risque, et « nous soutenons RTK » ne répond à aucune des questions ci-dessous.
- Documentation technique UE. Le fournisseur peut-il fournir une documentation technique adaptée à vos propres obligations CE, et indique-t-il les normes et conditions de test par rapport auxquelles le produit a été évalué ?
- Contexte CEM, correctement défini. Pour les machines agricoles, la norme CEM pertinente pour la machine est ISO 14982, qui spécifie les méthodes de test et les critères d'acceptation pour la compatibilité électromagnétique des tracteurs et des mobiles. machines agricoles, forestières, d'aménagement paysager et de jardinage — ISO 14982:1998, toujours d'actualité lors de sa dernière révision en 2014. Notez ce que signifie ce champ d'application : il s'applique à la machine telle que fournie par le fabricant de la machine. Il ne s'agit pas d'un certificat au niveau d'un composant dont vous pouvez hériter, et un fournisseur revendiquant la conformité EMC doit être en mesure d'expliquer comment son composant a été évalué et par rapport à quoi.
- Dépendance du chemin de correction. Quels services de correction et types de messages sont pris en charge dans la configuration fournie, et quel est le comportement de secours si l'abonnement n'est pas disponible ?
- Exposer l'état de la solution. L'application peut-elle lire l'état de la solution, ou seulement une position ? Un système qui ne peut pas signaler qu'il est en mode flottant ne peut pas être surveillé.
- Documentation comportementale. Une déclaration écrite du comportement de perte de correction : combien de temps le correctif est conservé, quelle est la séquence d'état et ce que fait le résultat du guidage - en tant que spécification que vous pouvez tester, pas une assurance verbale.
- Antenne et câblage en tant qu'ensemble spécifié. Quelle antenne, quel plan de masse, quel câble et quel connecteur, et l'ensemble installé est-il celui qui a été testé ?
- Fourniture et service à long terme. Pour une machine prise en charge sur plusieurs saisons, le récepteur et l'antenne de positionnement doivent être disponibles en pièces de rechange, et la configuration de correction doit survivre à un firmware mise à jour.
La gamme de terminaux pour véhicules robustes PDS est un endroit pour voir comment ces articles sont présentés pour une famille de terminaux, y compris la série dans différentes tailles d'écran pour différentes cabines et machines. mises en page.
Comment vérifier une revendication de positionnement en une journée
Vous n'avez pas besoin d'une plage de test pour savoir si une réclamation survit au contact avec votre propre machine. Vous avez besoin d'un champ, d'une journée et d'un journal.
- Exécutez sur votre propre machine, avec votre propre source de correction. Il ne s'agit pas d'une unité de démonstration, ni du service du fournisseur. Le chemin de correction est la variable testée.
- Enregistrez l'état de la solution, pas seulement la position. Type de correctif, heure de la première correction et historique de l'état tout au long de l'exécution. Sans l'historique de l'état, vous ne pouvez pas distinguer une bonne solution d'un flotteur confiant.
- Mesurez le cycle d'allumage. Temps entre le démarrage à froid et la solution fixe, répété trois fois, avec l'application lancée de la même manière qu'un opérateur la lancerait.
- Test dans les pires moments de la journée et près de la limite du champ. La géométrie des satellites varie avec le temps : un faible nombre de satellites et une mauvaise répartition augmentent la dilution de la précision et se manifesteront par un changement d'état. Les champs avec une limite d'arbres en bordure constituent le test honnête.
- Rompez délibérément le lien. Éteignez la source de référence ou déconnectez le chemin de données, notez ce que le terminal rapporte, combien de temps le correctif est maintenu, ce que fait le système de guidage et combien de temps prend la reconvergence une fois le lien revient.
- Exécutez des passes répétées et mesurez vous-même l'écart. Passes adjacentes dans les 15 minutes pour le comportement passe par passe, et retour sur le terrain plus tard pour l'année en année. question. Comparez avec un marqueur étudié si vous en avez un.
- Confirmez que la dégradation est visible. Si l'opérateur ne peut pas dire depuis le terminal que le système est en mode flottant, il s'agit d'un résultat, et il appartient à votre évaluation des risques plutôt qu'à un bug. rapport.
Deux mises en garde. Une seule bonne journée n’établit pas de saison, alors effectuez le test dans les conditions qui brisent réellement le système : canopée, limite, mauvais temps, moment de la journée avec la pire géométrie. Et enregistrez l'installation de l'antenne dans la même session ; si l'assemblage bouge, le résultat n'est plus comparable.
⚠️ Avertissement : n'acceptez jamais un test au banc comme preuve de performance sur le terrain. Un terminal qui contient une solution fixe à l'intérieur, sans auvent, sans structure de machine et avec un câble court vers une antenne de référence, n'a rien démontré sur une machine travaillant en bordure de champ sous une limite forestière.
Vérifier le reste du terminal (comportement d'affichage, étage d'alimentation et boîtier) sur la même machine est un exercice distinct avec sa propre liste de contrôle.
C'est important, mais cela ne change pas la réponse que vous obtenez ici : un ordinateur de véhicule robuste doté d'un superbe écran et d'un étage de puissance qui survit à chaque transitoire reste un problème de guidage si personne ne peut dire quand il abandonne une solution fixe. Exécutez d'abord le test de positionnement. C'est celui qui décide si le système que vous spécifiez est fiable tout au long d'une saison, et c'est celui à laquelle aucune fiche technique ne répondra à votre place.
FAQ
La « précision de 2 cm » est-elle une promesse ou une condition ?
Une condition et une condition incomplète. Il décrit une solution fixe dans des conditions spécifiques, mesurée à une ligne de base spécifique, rapportée sur une base statistique spécifique. Demandez-vous de quelle précision il s'agit, d'une passe à l'autre, d'une année à l'autre ou absolue, sur quel intervalle et si le chiffre est une moyenne, un RMS, un 95e percentile ou un maximum. Un numéro sans ceux joints ne peut pas être comparé avec le numéro d'un autre fournisseur.
Pourquoi mon RTK descend-il pour flotter en tournière ?
Généralement, une combinaison de géométrie satellite transitoire et d'obstruction locale : la machine tournant sous la limite d'un arbre, un changement de pente ou l'antenne voyant brièvement un signal plus réfléchi. Des lignes de base plus courtes, une meilleure installation d'antenne et un récepteur avec une résolution d'ambiguïté plus forte réduisent tous la fréquence, mais aucun ne la supprime. Ce qui compte sur le plan opérationnel, c'est de savoir si le terminal signale le changement d'état.
Une ligne de base plus longue ne fait-elle que réduire la précision, ou perd-elle également le correctif ?
Les deux, et le second est le problème. La distance décorrèle les erreurs atmosphériques modélisées par les corrections, ce qui dégrade la précision et rend la résolution des ambiguïtés de plus en plus difficile à gérer. C'est pourquoi les déploiements de bases locales sont traités comme locaux et pourquoi les services réseau modélisent une région plutôt que de diffuser une seule station.
Les batteries externes sont-elles pertinentes dans tout cela ?
Non. Les terminaux montés sur véhicule de cette classe sont alimentés par le véhicule et ne sont pas transportés hors de la machine, de sorte qu'une source d'alimentation portable ne fait pas partie de l'installation. Lorsque l'alimentation de secours est importante, il s'agit d'une question électrique au niveau de la machine : l'étage d'entrée d'alimentation du terminal et la manière dont il gère les transitoires d'alimentation, et non un accessoire de batterie.
Puis-je compter sur le fournisseur de services de correction pour le chiffre de précision ?
Pas seul. Le fournisseur contrôle le flux de correction ; le récepteur, l'installation de l'antenne, la configuration du terminal et l'environnement électromagnétique de la machine se trouvent tous de votre côté de la frontière. Une spécification de service vous indique ce qui est diffusé, et non ce que votre machine réalise.
Où aller à partir d'ici
La règle qui survit à chaque conversation avec un fournisseur est la suivante : traitez le chiffre de précision comme le résultat d'un système et traitez le chiffre de fiabilité comme la spécification que vous achetez réellement. Le chiffre de fiabilité est exprimé sous forme de comportement : les états traversés par le système, la durée pendant laquelle il conserve son état le plus précis, la rapidité avec laquelle il récupère, ce que l'opérateur peut voir pendant sa récupération, et ce que fait la machine au cours d'un cycle d'allumage.
Demandez ce comportement par écrit. Allez ensuite le tester sur votre propre terrain, avec votre propre source de correction, un jour où la géométrie ne vous est pas favorable. Un fournisseur qui comprend le positionnement accueillera favorablement le test, car un système qui se comporte de manière prévisible au flottant est plus facile à vendre qu'une affirmation qui doit être prise en toute confiance.
Contactez-nous
📧E-mail :[email protected]
📞Tel:+86 13421822024
🌐Site Web : www.szpds.com
Avis de non-responsabilité
Les informations contenues dans cet article sont fournies à titre de référence uniquement. PDS Technology Co., Ltd. n'assume aucune responsabilité pour les erreurs, les omissions ou l'adéquation du contenu à des applications spécifiques. Les spécifications du produit sont sujettes à changement sans préavis. Les acheteurs doivent vérifier tous les détails techniques avec notre équipe avant utilisation.
À propos de la technologie PDS
PDS Technology est l'un des principaux fabricants OEM/ODM de terminaux GNSS RTK de haute précision et d'ordinateurs pour véhicules, au service des secteurs de l'agriculture, de la construction, des mines, des taxis et de la logistique depuis 2011.
Avec plus de 15 ans d'expérience en R&D dans le domaine automobile, nous proposons des appareils robustes et multi-OS (Android/Linux/OpenHarmony) dotés d'un positionnement RTK au niveau du centimètre, d'une protection IP66 et de performances prêtes pour l'IA. Nos usines certifiées IATF16949 ont produit plus de 100 000 unités déployées dans le monde, détenant plus de 30 % du marché chinois des terminaux agricoles à guidage automatique. Nous exportons vers le Japon, les États-Unis, le Royaume-Uni, la Turquie, la Russie et au-delà.





