Un terminale per flotte aziendali può apparire perfetto in esposizione e fallire comunque durante il primo vero turno di lavoro. Il ricevitore GNSS compare nelle impostazioni, la telecamera si apre una volta e l'applicazione si avvia. Questi controlli dimostrano che i componenti sono in grado di funzionare. Non dimostrano, tuttavia, che le autorizzazioni, la temporizzazione e il flusso di lavoro del conducente sopravvivono all'accensione e allo spegnimento effettivo del veicolo e alla connessione di rete.
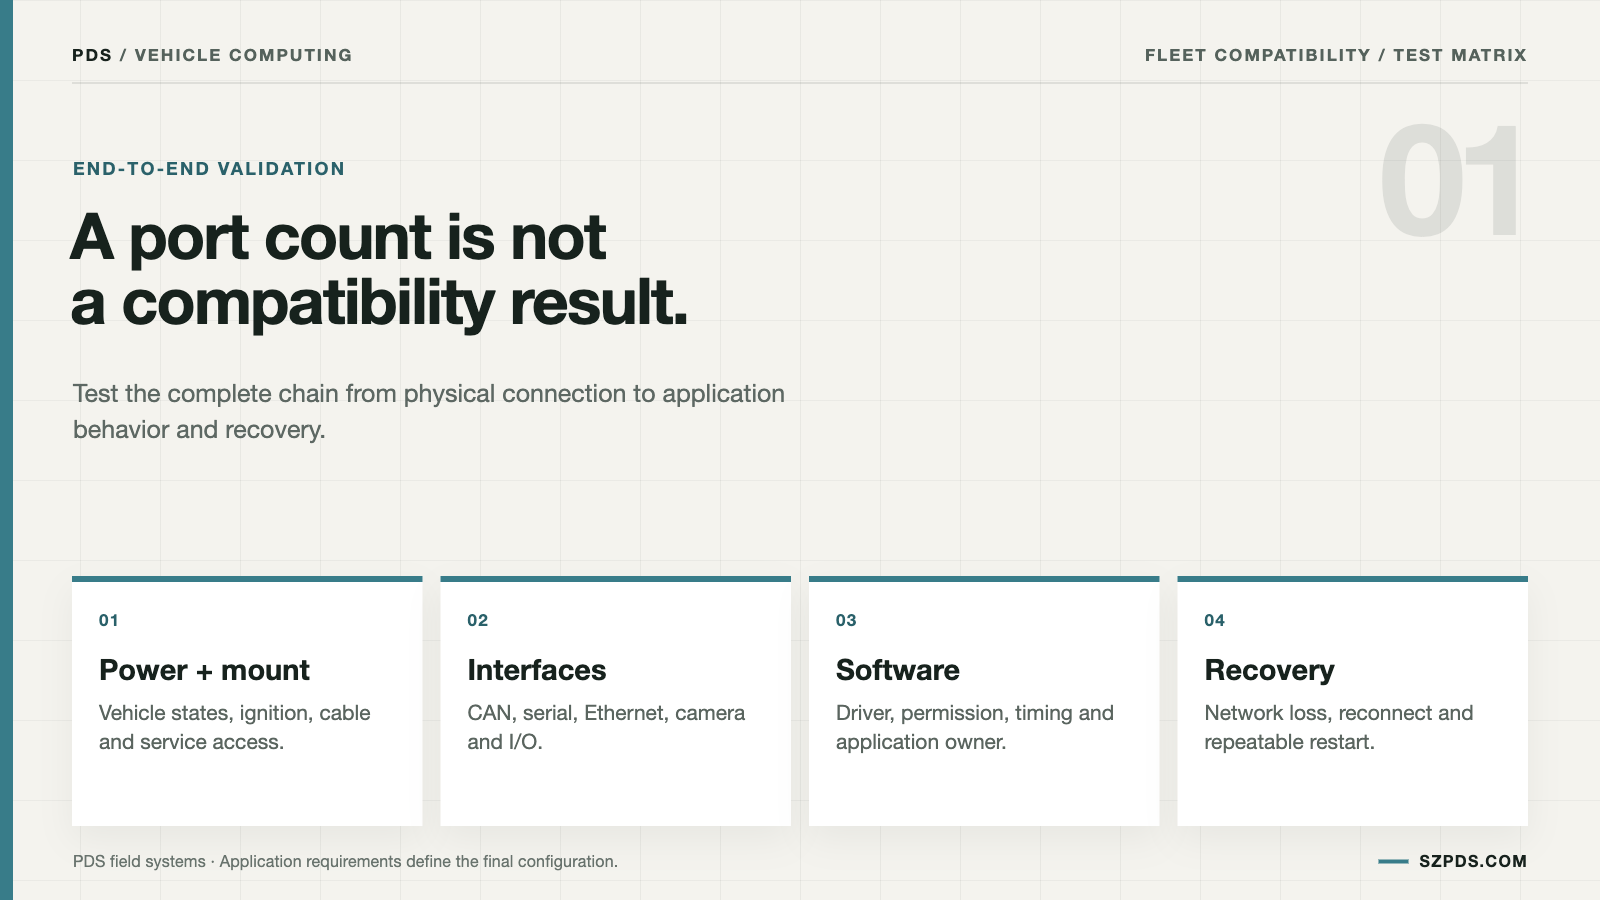
Definisco la compatibilità del computer di bordo come un processo che può essere avviato, gestito, interrotto e ripristinato. Tale definizione impone che la documentazione includa la revisione hardware, l'immagine software, le periferiche, il percorso del segnale del veicolo e la procedura di assistenza. Il conteggio delle porte avvia un'indagine, ma non la conclude.
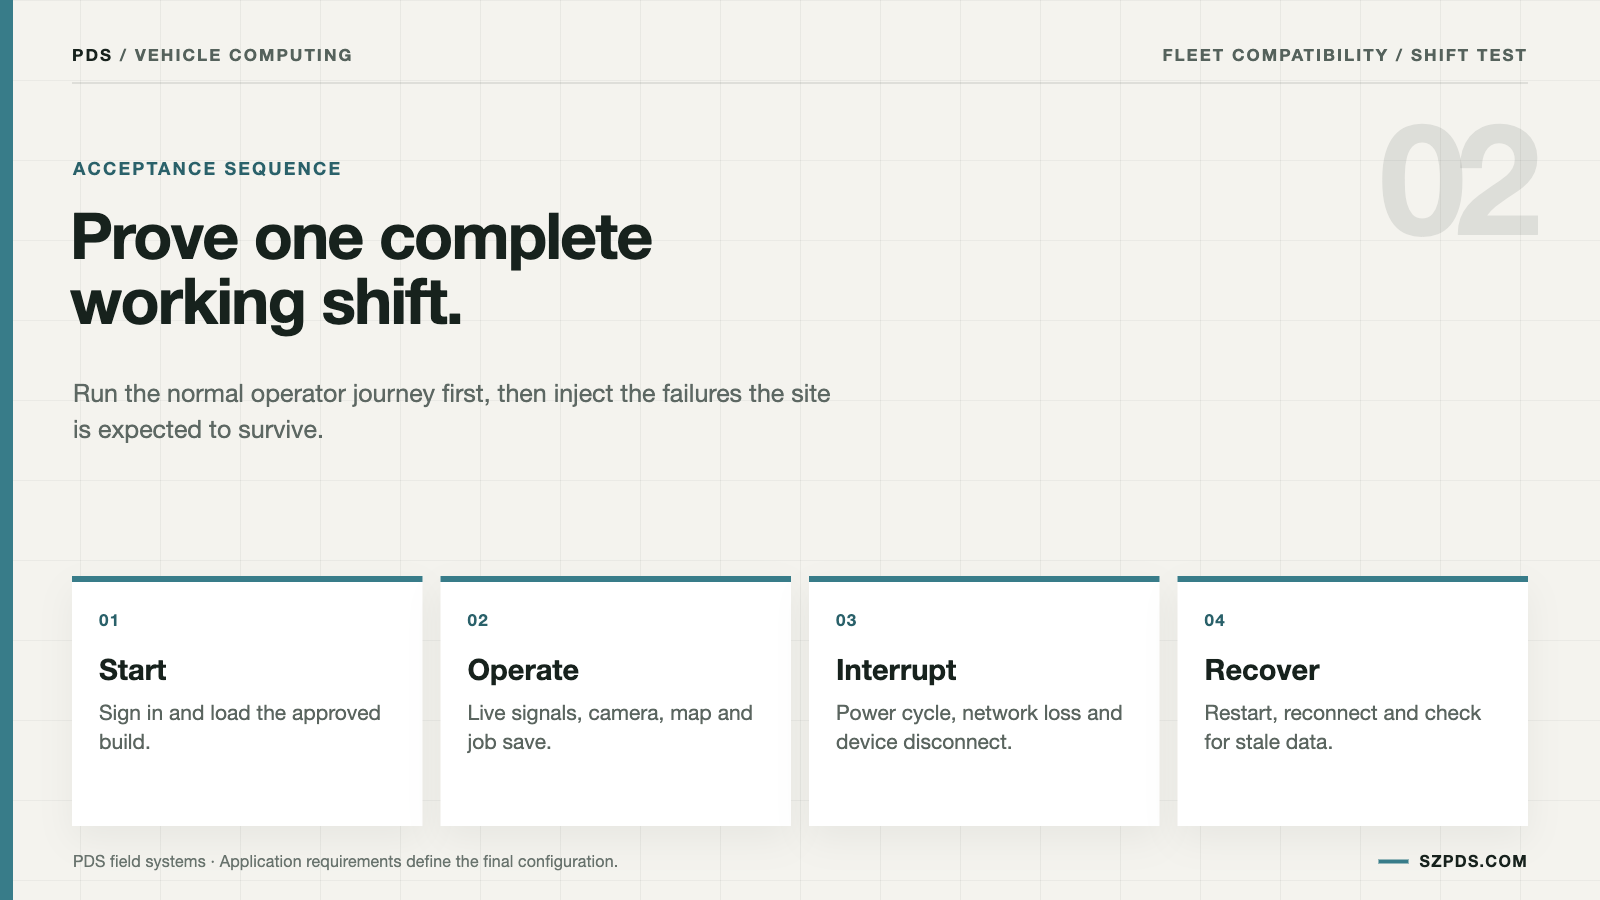
Inizio con un turno ordinario anziché con un elenco di protocolli. L'autista effettua l'accesso, riceve i dati di correzione, visualizza i flussi video delle telecamere, legge lo stato del veicolo, salva un percorso e riavvia il terminale dopo un'interruzione programmata. Ogni azione diventa un test. Il responsabile di quel test dovrebbe essere in grado di spiegarne il risultato senza dover fare riferimento a un documento di marketing.
Solo a questo punto un elenco di prodotti selezionati diventa utile. PDS pubblica computer di bordo per veicoli di classe T7, T8, T10 e T12 con diverse dimensioni del display, opzioni di sistema operativo, scelte RTK, capacità della telecamera e interfacce veicolo. L'elenco T12, ad esempio, include doppio CAN, RS232/RS485 ed Ethernet, mentre un'unità più piccola potrebbe offrire meno. Inserire la configurazione selezionata nel record di test. Il nome della famiglia è troppo generico per riprodurre un risultato.
Il rapporto finale di compatibilità dovrebbe indicare quali scenari di compatibilità del computer di bordo del veicolo sono stati superati, quali guasti sono stati introdotti e quale configurazione rimane da verificare.
Descrivi il cambiamento, non solo i protocolli.
Descrivi la sequenza normale nell'ordine in cui il driver la percepisce. Indica quali dati sono attivi, quali possono attendere in coda e il punto in cui l'operazione viene considerata completata. Quest'ultima decisione spesso rivela una dipendenza di rete nascosta da un elenco di interfacce.
Aggiungiamo poi i casi che nessuno vorrebbe scoprire presso un cliente. Senza la rete, l'operatore può continuare a lavorare in locale? Dopo la riconnessione, i record vengono messi in coda, rifiutati o duplicati? La mancanza di una telecamera interrompe il lavoro o genera un avviso? Si tratta di decisioni relative al prodotto, non di dettagli di servizio di poco conto. Influenzano le mosse successive dell'operatore.
Le risposte influiscono sul terminale, sull'archiviazione, sul software e sul piano di servizio. "Supporto CAN, GNSS e telecamera" dice poco sulla catena di dipendenze alla base di un turno di lavoro, soprattutto quando uno di questi input viene a mancare.
Annotare la costruzione fisica
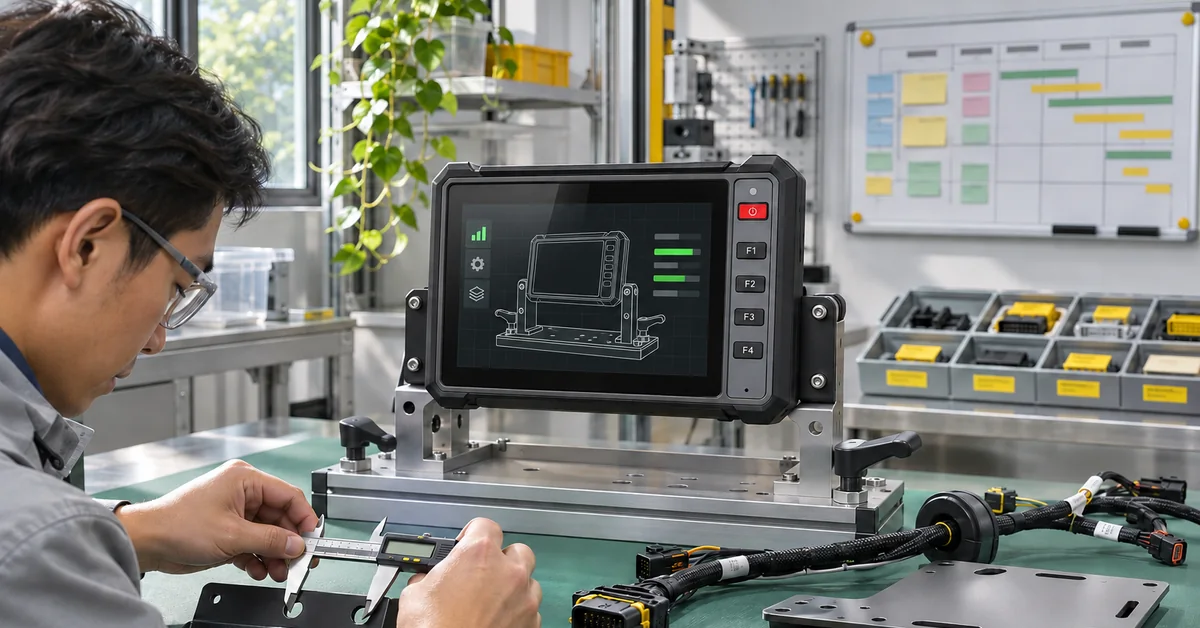
La registrazione fisica specifica con precisione il modello del terminale, la revisione hardware, l'opzione di archiviazione, la configurazione wireless e la variante dell'interfaccia. La dicitura "T10" non è sufficiente a riprodurre un risultato dopo una modifica della memoria, del modem o del connettore. L'etichetta del prodotto può rimanere invariata anche se la superficie di integrazione sottostante cambia.
Elenca i canali CAN, le porte seriali, Ethernet, USB, l'ingresso video, l'audio, l'accensione e gli I/O digitali utilizzati dall'intervento. Associa ogni nome di software a una piedinatura o a un disegno. Quando un tecnico vede "COM 2", la documentazione dovrebbe identificare il percorso fisico, il cavo e la connessione del veicolo da ispezionare. Un'etichetta di porta senza questo contesto lascia troppo spazio a interpretazioni.
Il montaggio e la configurazione dell'alimentazione devono essere registrati nello stesso documento. Una staffa, un cavo o un cablaggio di accensione diversi possono modificare il risultato, mentre l'etichetta sulla centralina rimane invariata.
Creare una matrice dei dispositivi con i casi di guasto
| Dispositivo o servizio | Percorso da seguire | Mancanza di introduzione | Prova |
|---|---|---|---|
| Ricevitore GNSS | Seriale, USB o CAN più fonte di correzione | Correzione perdita o ricevitore scollegato | Posizione, stato e record di riconnessione |
| Telecamera | Ingresso USB, Ethernet o video | Pressione sulla larghezza di banda o rimozione del cavo | Identità del flusso, latenza e risultato del riavvio |
| Veicolo CAN | Canale, ricetrasmettitore, bitrate e mappatura | Guasto silenzioso del bus o della terminazione | Traccia accanto al valore dell'applicazione |
| Servizio di gestione della flotta | coda locale, autenticazione e rete | Interruzione del server o della rete mobile | Offline, riprova e verifica duplicata |
| Periferica | USB, seriale, Bluetooth o Wi-Fi | Riconnetti o modifica delle autorizzazioni | Identificatore del dispositivo e ripristino ripetibile |
Ogni riga necessita di un responsabile. In questa checklist, "supportato" significa che qualcuno può indicare un record di test per il percorso richiesto. Un pacchetto driver presente nell'archivio del fornitore è un materiale utile, ma di per sé non costituisce una prova di compatibilità. Gli elementi mancanti sono solitamente l'applicazione installata e la procedura di ripristino.
Congela il software alla base del risultato
Il record di compilazione include l'immagine del sistema operativo, il BSP, il kernel (ove pertinente), il pacchetto applicativo e il firmware delle periferiche. È necessario aggiungere un numero di serie, un hash dell'immagine o un altro identificatore controllato. Senza questa base di riferimento, il risultato cambia non appena viene modificato un componente.
Se l'applicazione si modifica indipendentemente dalla piattaforma, è consigliabile mantenere entrambe le versioni insieme. In caso contrario, un risultato di compatibilità diventa difficile da riprodurre e facile da interpretare in modo errato.
Le risorse per sviluppatori USB-IF aiutano a inquadrare le questioni relative all'USB, mentre la documentazione SocketCAN del kernel Linux contribuisce a chiarire la terminologia CAN di Linux. Nessuna delle due fonti approva una fotocamera, un ricevitore o un'immagine di prodotto specifica; tale affermazione rimane di competenza del progetto stesso.
Segui i valori importanti dalla fonte allo schermo
Scegliete un valore rilevante per ciascun dispositivo. Per il GNSS, la posizione e lo stato di correzione sono utili. Per una telecamera, utilizzate l'identificativo del flusso e il timestamp. Per il veicolo, scegliete un segnale CAN definito. Per il servizio cloud, scegliete un messaggio che riceva una conferma di ricezione. Un piccolo insieme di valori tracciabili di solito fornisce più informazioni di uno screenshot di ogni pagina.
Segui ogni valore attraverso il terminale. Quale processo lo riceve? Passa attraverso un driver, un SDK, un servizio, un livello di autorizzazione o di conversione? Dove viene registrato? Cosa mostra l'applicazione quando la sorgente si arresta? Quest'ultima domanda spesso rivela dati obsoleti.
Scollega il dispositivo e ricollegalo, verificando la presenza di dati obsoleti. Se lo schermo continua a mostrare l'ultima velocità senza segnalare che è vecchia, significa che la pagina non sta visualizzando un segnale in tempo reale. In tal caso, lo segnalerei come un difetto dell'interfaccia, anche se il valore dovesse tornare corretto dopo la riconnessione.
Confronto tra Android e Linux al confine dell'integrazione
Android potrebbe limitare l'accesso alle applicazioni tramite autorizzazioni, regole sandbox e storage gestito. Linux potrebbe esporre controlli diversi, pur dipendendo comunque dalla configurazione del kernel, dai device tree e dai servizi in spazio utente. Nessuna delle due etichette di sistema operativo risolve da sola il problema dell'integrazione.
"Linux è più aperto" non è un requisito di integrazione. La domanda utile è quale API, nodo del dispositivo, servizio, permesso e proprietario della manutenzione l'applicazione utilizza effettivamente. Inserisci questi dettagli nelle note di compilazione.
Specificare chi aggiorna il BSP, chi corregge un driver e come il cliente riceve gli aggiornamenti di sicurezza o di ripristino. Una funzionalità tecnica priva di un percorso di manutenzione tende a diventare un problema per l'intera flotta una volta che il team di integrazione originale ha lasciato l'incarico.
| Domanda di compatibilità | Informazioni da richiedere | condizione di passaggio |
|---|---|---|
| L'applicazione verrà eseguita? | Dipendenze del sistema operativo, del livello API, dell'SDK e dei pacchetti | Installato ed eseguito sulla build fornita |
| La telecamera è funzionante? | Interfaccia, driver, codec, larghezza di banda e ambito di registrazione | I frame e i log necessari sopravvivono al riavvio |
| Il terminale è in grado di ricevere segnali GNSS? | Uscita del ricevitore, percorso e stato di correzione | I dati e lo stato rimangono allineati dopo la riconnessione. |
| È in grado di leggere i segnali dei veicoli? | Elenco DBC o segnali, canale e autorizzazione | I valori definiti vengono mappati correttamente durante i test di errore |
| È possibile sincronizzarlo con il servizio di gestione della flotta? | Autenticazione, tentativi, coda e politica offline | Nessuna perdita inspiegabile o duplicato nello scenario |
Prova i primi dieci minuti, poi interrompilo
Per i primi dieci minuti, utilizzare i dispositivi e i cavi effettivi. Installare l'applicazione di destinazione seguendo la procedura che il cliente utilizzerà. Quindi, completare l'accesso, l'acquisizione delle correzioni, l'avvio della telecamera, la ricezione CAN e il salvataggio di una registrazione. Questo permette di individuare le dipendenze di configurazione prima che la sessione si trasformi in una lunga analisi dei guasti.
Riavviare senza modificare la configurazione. Cronometrare il tempo di ripristino e annotare ogni passaggio manuale. Un ripristino di servizio eseguito solo da un tecnico può facilitare la diagnosi, ma non è automaticamente accettabile quando un tecnico sul campo deve sostituire l'unità in una flotta.
Ripeti la procedura con un dispositivo assente e la rete non disponibile. Presta attenzione a etichette obsolete, avvisi ambigui e record che sembrano salvati ma non raggiungono mai la coda. Queste discrepanze sono spesso più importanti di un primo avvio corretto. Sono proprio queste le problematiche che il team sul campo riscontrerà.
Nella richiesta di offerta (RFQ) inserisci dati concreti, non aggettivi.
La richiesta di offerta (RFQ) deve specificare quali dispositivi sono stati testati, su quale build e con quale applicazione. È importante tenere separate le espressioni "supportato dalla piattaforma" e "validato per questo progetto". Queste due frasi comportano rischi diversi e non devono essere inserite nella stessa casella di valutazione.
Richiedere lo schema dell'interfaccia, le definizioni dei segnali, il metodo di provisioning e la procedura di ripristino. Chiedere come verrà rilevata la deriva della configurazione quando un terminale sostitutivo entra a far parte della flotta.
Per una panoramica più completa, consultare la guida all'integrazione del computer di bordo del veicolo PDS, le linee guida sull'ingresso della telecamera e le nozioni di base sull'integrazione del bus CAN .
Impostare la regola di uscita del pilota prima del pilota
Un progetto pilota è completo quando lo scenario di turno concordato viene eseguito correttamente ripetutamente sulle revisioni hardware e software selezionate, inclusi i casi di guasto pianificati. Deve inoltre dimostrare che un tecnico qualificato è in grado di ripristinare il sistema senza dover ricorrere alla persona che ha realizzato il primo prototipo. Un buon primo avvio dimostra che il sistema è in funzione, ma non che l'intera flotta sia pronta.
Assegnare a ogni dispositivo e percorso dati richiesto un risultato, un responsabile e una posizione di prova. Quando un elemento si guasta, isolarlo prima di sostituire l'intero terminale. Un guasto a una singola interfaccia non deve essere motivo di rifiuto ingiustificato della piattaforma.
FAQ
Il fatto che una porta sia supportata garantisce la compatibilità del dispositivo?
No. Il connettore, il percorso di alimentazione, il driver, il protocollo, l'applicazione e la build del software devono funzionare tutti insieme nell'installazione prevista. Il funzionamento di una sola porta è sufficiente a dimostrare il funzionamento di quella porta.
È possibile utilizzare un terminale di esempio per i test di compatibilità?
Sì, quando il campione è sufficientemente simile alla configurazione prevista e ogni differenza sostanziale viene registrata. Il rapporto deve comunque indicare quali risultati devono essere replicati sulla configurazione di produzione.
Quali dettagli identificano la build testata?
Elenca la revisione hardware, l'immagine del sistema operativo, il BSP, il kernel (se pertinente), il pacchetto applicativo e il firmware delle periferiche. Aggiungi un numero di serie o un hash dell'immagine in modo che sia possibile ripristinare la baseline.
Il supporto CAN è sufficiente?
No. Controlla il canale fisico, il bitrate, la terminazione, le definizioni del segnale, le autorizzazioni e la mappatura dell'applicazione. Un'icona CAN nelle impostazioni dice ben poco sul segnale utilizzato dal processo.
Come si dovrebbe verificare la larghezza di banda della telecamera?
Eseguire il numero di flussi previsto alla risoluzione e alla frequenza dei fotogrammi richieste durante la registrazione e il funzionamento dell'applicazione Fleet. Ripetere l'operazione dopo il riavvio e la riconnessione. La prima anteprima fornisce solo informazioni limitate sul carico di lavoro completo.
Cosa dovrebbe succedere in caso di interruzione della rete?
Impostare il comportamento di archiviazione locale, tentativi, avvisi e prevenzione duplicati prima del progetto pilota. L'operatore deve sapere se il lavoro può continuare localmente, non scoprire tale criterio dopo che il segnale è cessato.
Tutti i veicoli della flotta devono necessariamente utilizzare hardware identico?
Non sempre. Le differenze nelle interfacce, nel firmware e nel montaggio possono essere controllate da un gruppo di veicoli documentato, a condizione che l'ambito del test e il percorso di ripristino rimangano chiari. Tale gruppo diventa parte della dichiarazione di compatibilità.
Un fornitore può garantire la compatibilità in anticipo?
Un fornitore può confermare l'ambito di applicazione testato. I dispositivi di terze parti, il cablaggio del veicolo e le modifiche all'applicazione richiedono comunque una convalida specifica per il progetto. La fiducia preventiva non equivale a un risultato testato.
Cosa dovrebbe portare con sé un tecnico per il recupero sul campo?
L'immagine approvata, il backup della configurazione, la procedura di autenticazione, le informazioni sul connettore, le note specifiche del veicolo e il percorso di contatto per l'assistenza. Senza il percorso di accesso, la procedura di sostituzione è incompleta.
Quando si dovrebbero interrompere i test di compatibilità?
Arrestare quando lo scenario concordato, i casi di errore e il metodo di ripristino risultano superati nella build controllata. La prima schermata visualizzata è il risultato dell'avvio. Non è il risultato dell'intera flotta.
Conclusione
La compatibilità dei computer dei veicoli della flotta è una catena di evidenze fisiche, software e operative. Uno scenario di turno documentato mette in luce i punti deboli prima che il terminale raggiunga la postazione di lavoro del cliente, dove un'ipotesi mancante costa di più da individuare.
Blocca la build, traccia alcuni valori importanti e testa il ripristino con i dispositivi reali. La decisione sarà più circoscritta, ma molto più utile di una generica affermazione che una porta o un sistema operativo sono "supportati".
Contattaci
Email: [email protected]
Tel: +86 13421822024
Sito web: www.szpds.com
Informazioni su PDS Technology | Contatta PDS Technology | Domande su privacy e termini di servizio
Disclaimer
Le informazioni contenute in questo articolo sono fornite a solo scopo di riferimento. PDS Technology Co., Ltd. declina ogni responsabilità per eventuali errori, omissioni o per l'inadeguatezza del contenuto ad applicazioni specifiche. Le specifiche del prodotto sono soggette a modifiche senza preavviso. Gli acquirenti sono tenuti a verificare tutti i dettagli tecnici con il nostro team prima dell'utilizzo.
Informazioni su PDS Technology
PDS Technology è un'azienda leader nella produzione OEM/ODM di terminali GNSS RTK ad alta precisione e computer di bordo, al servizio dei settori agricolo, edile, minerario, dei taxi e della logistica dal 2011.
Con oltre 15 anni di esperienza in ricerca e sviluppo nel settore automobilistico, offriamo dispositivi robusti e multi-OS (Android/Linux/OpenHarmony) dotati di posizionamento RTK con precisione centimetrica, protezione IP66 e funzionalità predisposte per l'intelligenza artificiale. I nostri stabilimenti certificati IATF16949 hanno prodotto oltre 100.000 unità distribuite a livello globale, detenendo oltre il 30% del mercato cinese dei terminali di guida automatica per macchine agricole. Esportiamo in Giappone, Stati Uniti, Regno Unito, Turchia, Russia e altri paesi.