運転士が、7列目の播種機が走行途中で停止する様子を想像してみてください。端末の表示速度は必ずしもそれに合わせて変化しているわけではありません。もしかしたら、播種指示が修正されたのかもしれません。あるいは、セクションコントローラーがコマンドを拒否したのかもしれません。センサーが停止したにもかかわらず、メーターがまだ回転しているのかもしれません。運転席から見ると、これらのケースはどれも同じように見えます。しかし、ハーネスやアプリケーションレベルでは、これらは別々の故障です。
精密播種システムをレビューする際、私はディスプレイの対角線ではなく、まずこれらの質問から始めます。何が要求されたのか?どの装置がそれを受け入れたのか?実際にどの部分が動いたのか?どの信号がその動きを証明しているのか?パネルが大きくなれば地図は見やすくなりますが、制御ループを閉じたり、種子の流れが変わったことを証明したりすることはできません。
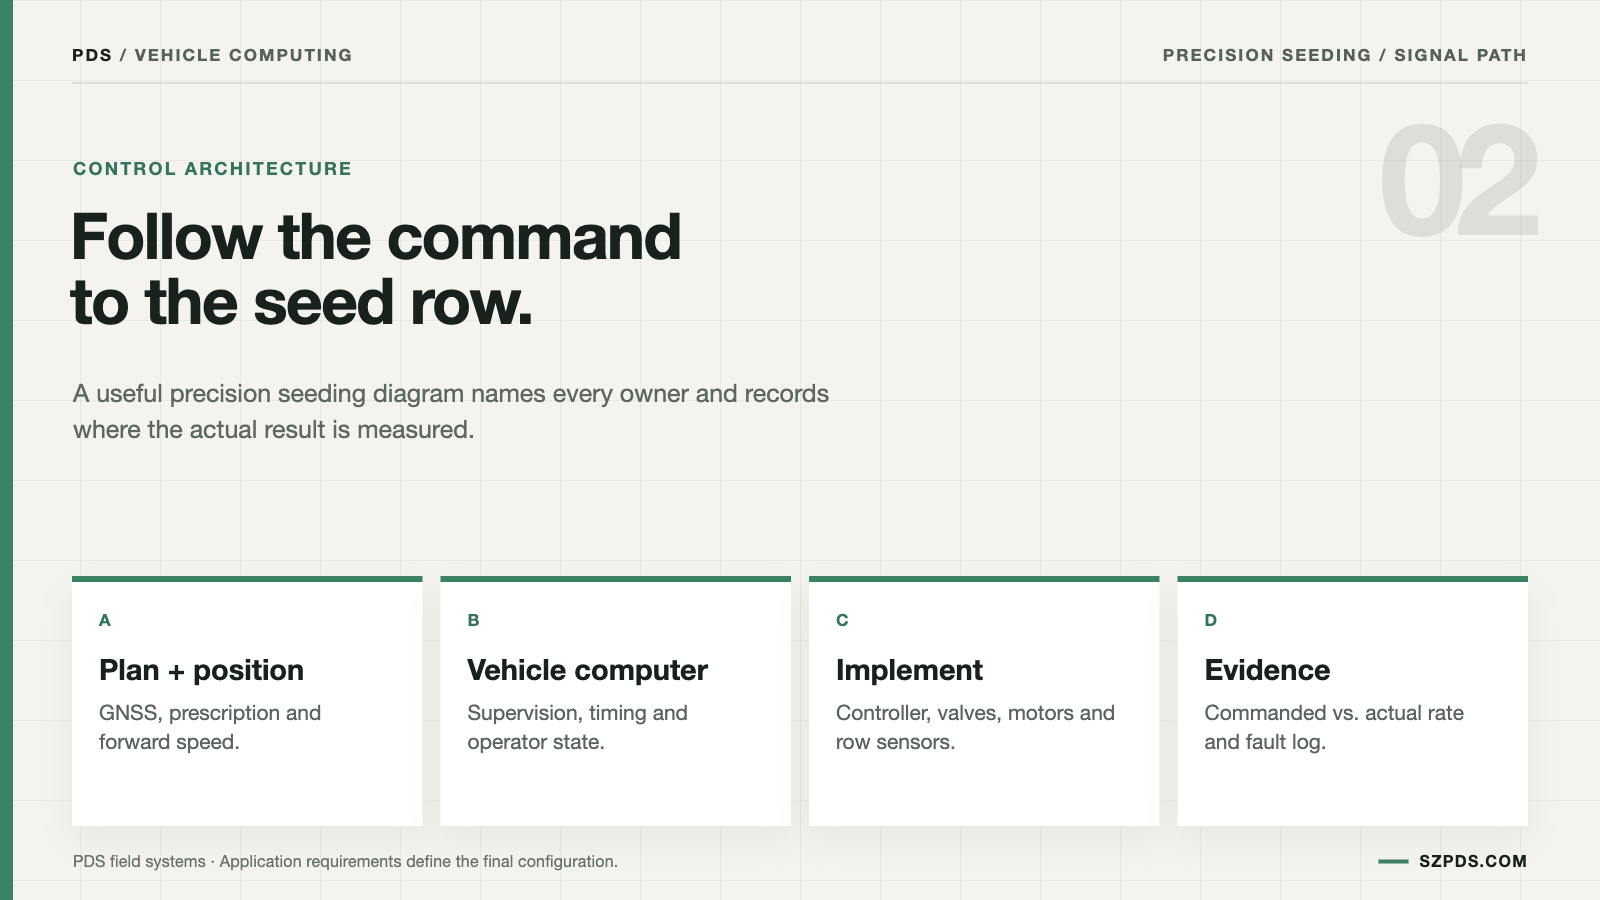
OEMレビューでは、画面サイズについて議論する前に、あまり華やかではない質問をします。それは、「それぞれの決定権は誰にあるのか?」という質問です。車両コンピュータは、ジョブ、ネットワーク、記録、およびオペレーターコマンドを管理します。センサーはイベントを監視します。専用コントローラは高速ループを閉じることができます。行ユニットは機械的な作業を実行します。1つの製品がこれらの役割のうち2つ以上を兼ねている場合は、その構成を見積書に明記してください。デモエンジニアの頭の中だけに任せてはいけません。
PDSの候補リストを作成する際、T7、T10クラスのユニット、T12は、既成のシステムソリューションではなく、ワークロード候補として扱います。画面サイズはフィルターの一つに過ぎません。CAN、シリアル、イーサネット、ビデオ負荷、ストレージ、そして想定されるソフトウェアイメージも同様に重要です。互換性の主張は、実際に使用される実装とハーネスでアプリケーションが動作した後に初めて意味を持ちます。
画面を選択する前にコマンドパスを描画します
最初のワークシート演習として、通常のレート変更を使用してください。派手なデモンストレーションは所有権を隠すことができますが、ルーチン的な変更は所有権を明らかにします。ターゲットをその発生源から受信デバイスまで追跡してください。次に、どの物理部品が動くべきか、そしてどの信号によってその動きが確認されるかを書き留めてください。経路は、処方マップ、タスクコントローラ、駆動モーター、シードセンサー、セクションバルブ、および複数のネットワークを経由する可能性があります。すべての矢印に所有者がいれば、管理しやすくなります。
各矢印には、CAN、イーサネット、シリアル、パルス、アナログ、またはアプリケーションAPIといった実際のインターフェースを明記してください。「データ接続」という表記だけでは、現場の技術者には役に立ちません。作業場ではタイミング制限を追加してください。不足している数値は簡単に議論の対象となり、機械に土が付着した状態で発見するのは費用がかさみます。
戻り経路にも、送信コマンドと同様の注意を払ってください。端末は、測定されたシードフィードバックを受信していないにもかかわらず、目標レートを表示する場合があります。この構成は、オープンループジョブでは有効です。表示される目標値はクローズドループ制御の証拠ではないため、受け入れテストでは正確に命名する必要があります。
最初のワークショップは、意図的にシンプルな構成にすることができます。直線通過、旋回、セクション変更、そして停止。それぞれのポイントで、目標、コマンド、身体反応、フィードバック、そしてドライバーに表示されるメッセージを記録します。これらの5つの項目によって、ディスプレイは複数の設計選択肢のうちの1つになります。これにより、ディスプレイが機械全体の代理となることを防ぎます。
車両コンピューターに、実際にその能力を発揮できる仕事を与えましょう。
ジョブの設定とオペレーターの決定
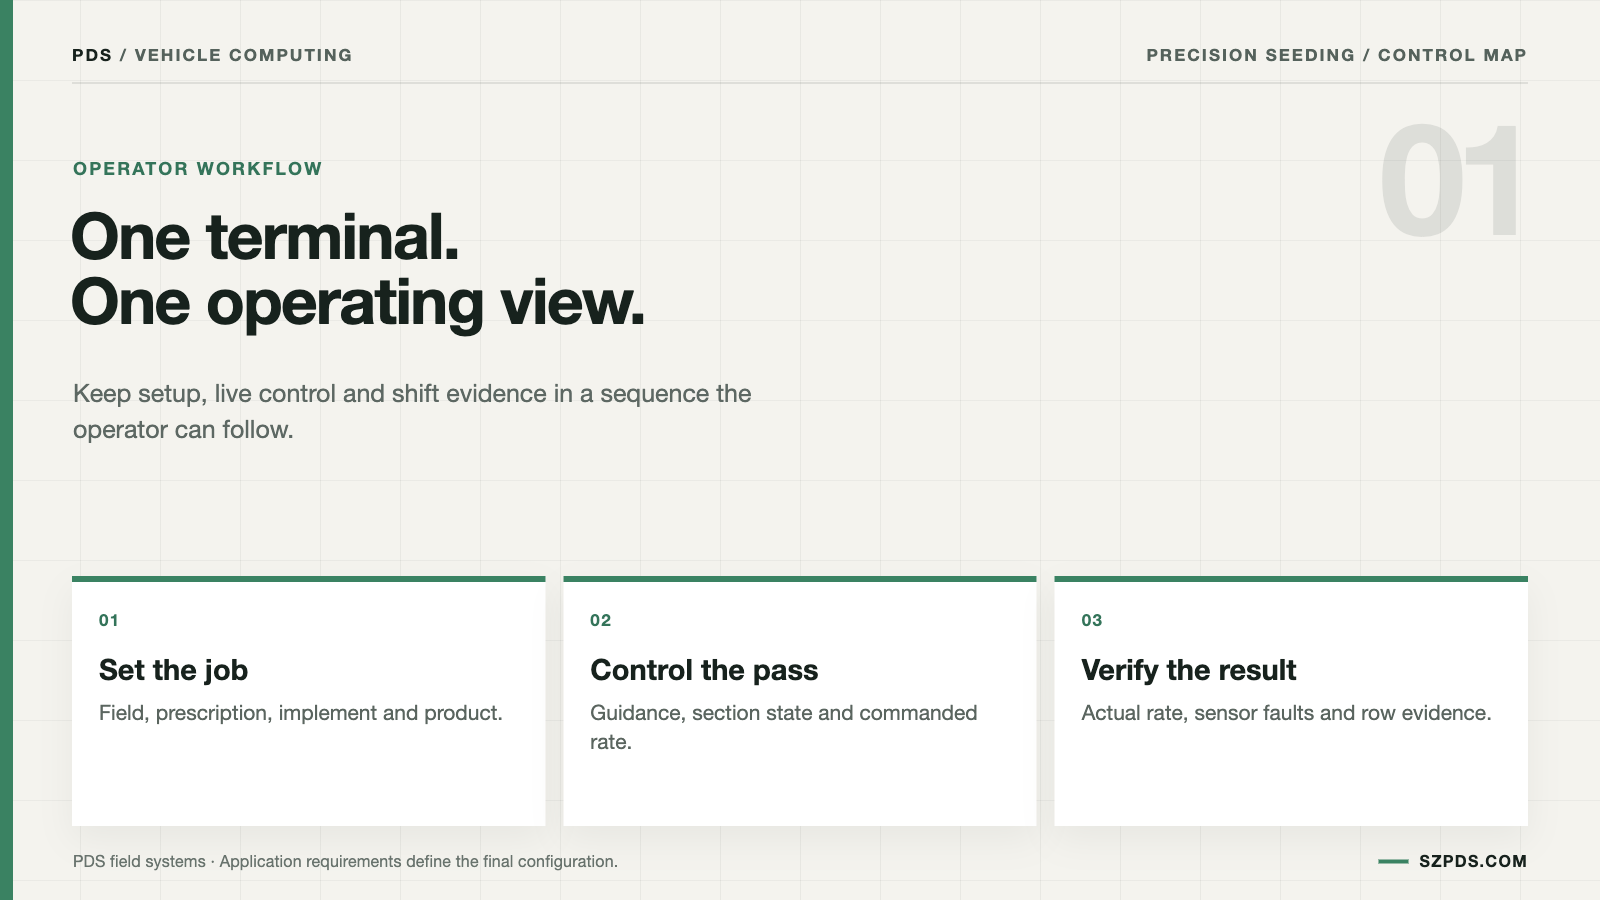
端末は、ドライバーが作業場所を選択し、処方箋を読み込み、製品を選択し、使用する機器を確認する場所です。これらの操作によって作業状態が作成されます。サポートエンジニアが後で記録を開くと、作業場所、製品、機器プロファイル、ソフトウェアビルドの情報がすべて揃っているはずです。エンジニアは、日の出前に何が起こったのかについて、改めて聞き取り調査を行う必要はありません。
最初の確認シートに、気まずい質問を書き出しておきましょう。作業機が遅れて接続された場合、一時停止とはどういう意味でしょうか?旋回後、ドライバーは再開できますか?緑色のセクションアイコンは、コマンド、確認済み状態、それとも最後に受信した値のみを意味するのでしょうか?これらの質問に対する答えは、実地試験の前に確認しておきましょう。スムーズなデモンストレーションを行うと、これら3つの状態が曖昧になってしまう可能性があります。
ネットワークと周辺機器の連携
精密播種車両のコンピュータは、トラクターのCAN、作業機のCAN、GNSS、カメラ、およびリモートサービスの間に配置される場合があります。コネクタの数はほんの始まりに過ぎません。統合レコードには、どのメッセージが各境界を通過するかを示す必要があります。また、片側が応答しなくなった場合の翻訳、タイムアウト、再試行、および障害ログ記録のための所有者も必要です。
各ゲートウェイについて、送信元、宛先、更新動作、および劣化状態を指定します。アプリケーションがコネクタの使用権限を失った後も、コネクタは電気的に通電状態のままになる場合があります。電圧測定値は、ソケットに電源が供給されていることを示しますが、ジョブがインターフェースを使用できる、またはアプリケーションがインターフェースを復旧できることを示すものではありません。
後で使用できる記録
ジョブ識別子は、ソフトウェアビルド、GNSS時刻、目標レート、実測値、セクション状態、および障害遷移と併せて保持してください。すべての生信号を永久に保存する必要はないかもしれません。ビルドを識別し、イベントを説明するのに十分なコンテキストを保持することは、サービス設計の一部であり、オプションのレポート機能ではありません。
スクリーンショットは会議中に役立つかもしれませんが、証拠としては不十分です。すぐに次の質問が出てきます。その数値は指示されたものか、計測されたものか、どの実装プロファイルがロードされたか、そして警告は再起動後も表示されたか、といった質問です。これらの回答は記録に残しておきましょう。記憶を頼りに再現するのは、サービスプロセスとして適切ではありません。
ガイダンスとタスク制御は関連しているが、同一ではない。
誘導とシードは、同一の端末を共有しても、同一の主張となることはありません。誘導精度は位置を表します。セクションコマンドは命令を表します。どちらの測定値も、シードの配置やシードの流れの物理的な停止を証明するものではありません。インターフェースには両方が表示される可能性がありますが、テスト計画では証拠を分離しておく必要があります。
2つの主張を組み合わせる前に、それぞれ個別にテストしてください。画面上ではまだ問題なさそうに見える場合でも、タイミングエラーが発生することが多いため、ヘッドランド、低速旋回、短時間のネットワーク中断は有効です。直線通過は簡単なケースです。現場でのレビューには、セットアップ、旋回、障害処理、復旧も必要です。
計測と迅速な制御を作業機の近くで行ってください。
| 関数 | おそらく所有者 | 証拠を要求する |
|---|---|---|
| シードイベント検出 | センサーおよび信号調整ハードウェア | 配置、信号定義、遮断挙動、および誤作動制限 |
| レートまたはバルブループ | 専用コントローラーまたは実装モジュール | フィードバックが消失した際のタイミング、安全状態、および応答 |
| 列遮断 | セクションコントローラー、クラッチまたはバルブ | コマンドの遅延と物理状態の確認 |
| 人口と間隔 | メーター、ドライブ、ローユニット | 計量テスト、種子範囲、機械的限界 |
| ガイダンスポジション | GNSS受信機および補正源 | 補正状態、取り付け、信号喪失時の挙動 |
| オペレーターのワークフローと記録 | 車両コンピューターおよびアプリケーション | ジョブ記録、アラーム、ID構築、復旧パス |
この表は復習のための補助資料であり、汎用的な配線図ではありません。プロジェクトによっては複数の機能を統合する場合もあれば、端子、実装モジュール、行電子機器間で機能を分割する場合もあります。各行について、どのデバイスが物理的な作業を実行し、どのデバイスが状態を報告するだけなのか、という実際的な問いを立ててください。
ISOBUSとタスク制御の概念は、チームに共通の用語を提供します。しかし、特定の実装プロファイル、処方、またはオプション機能が選択されたビルドで正しく動作することを保証するものではありません。その部分は、実際のソフトウェアと実装を接続したテスト計画に含める必要があります。
セクションコントロールはアイコンではなく、証拠に基づいて定義する
試験前に、この機械における「完了」の意味を明確に定義してください。アイコンの変更、コントローラーの確認応答、バルブまたはクラッチの動作、種子の流れの停止は、それぞれ異なる4つの観察結果です。これらの結果は必ずしも一致しない可能性があります。受入記録には、決定的な証拠を明記し、その裏付けとなる信号も併せて記録する必要があります。
コマンド実行時間と機械の応答時間を測定します。低速で傾斜した圃場を通過する際に、再度チェックを行います。次に、作業機ネットワークを取り外すか、端末を再起動します。ディスプレイの表示だけでなく、機械の実際の動作を記録してください。これらの記録の差が、多くの場合、受入試験の要点となります。
試行前に代替策を決定しておく。前回のレートを維持する、停止する、確認を求めるなど、機械の種類によって適切な対応策は異なる。しかし、機械が稼働中にオペレーターが独自に考案した方針は、擁護するのが難しい。
見逃されたイベントや重複したイベントには、既知の入力値を使用します。
現場での試験では警報の発生は確認できますが、ルールの限界を特定するにはコストがかかります。まずはシミュレーターまたは承認済みのサービスツールを使用してベンチテストを実施してください。規則的なパルス列、長い間隔、間隔の狭いパルス、短いノイズバーストを生成します。入力パターンは構築記録とともに保管し、他の人が結果を再現できるようにしてください。
メモには、目標速度、想定対地速度、列番号、センサーID、ソフトウェアビルドを含める必要があります。表示が「ミス」に変わるまでギャップを広げます。次に、そのセクションを意図的にオフにして繰り返します。種子の流れが想定されていないのに同じアラームが表示される場合は、種子の経路に問題があると判断する前に、状態モデルを調べてください。
二重イベントテストでは、個体数と間隔を分けて考えてください。種を均等に配置しなくても、列によっては期待される平均個体数が得られる場合があります。「個体分離」という用語は、関連するタイミングを測定するセンサーとアルゴリズムに限定して使用してください。平均パーセンテージだけでは、その主張を裏付けることはできません。
見積依頼書に境界を記入してください
| 質問 | 車両コンピュータスコープ | 顧客または実装範囲 |
|---|---|---|
| アプリケーションは誰が提供するのですか? | プラットフォームおよび合意された統合サポート | 処方箋、農作業ワークフロー、顧客UI |
| センサーメッセージを定義するのは誰ですか? | 輸送、記録、および表示サポートが含まれる場合 | センサーおよび実装コントローラーの所有者 |
| 種子集団の妥当性を検証するのは誰か? | 命令および記録の検証 | 計量、種子の状態、および条間ユニットの性能 |
| セクションの行動を承認するのは誰ですか? | 表示およびコマンドチェック | 設定と現場受入を実施する |
| 現場での復旧作業は誰が担当するのですか? | 端末、接続性、ソフトウェアルート | ハーネス、センサー、作業機、トラクターの整備 |
インターフェースリストの横にマトリックスを保管してください。7行目が漏れていた場合、次の担当者はセンサー、コントローラー、ハーネス、アプリケーション、または操作手順のどれを検査すべきかを把握する必要があります。これにより、RFQはサプライヤーが確認できる文書になります。障害担当者が明記されていない機能リストは、あまり役に立ちません。
モデルレベルでの議論については、PDS精密農業ソリューション、 T10精密播種アプリケーション、および利用可能な車両用コンピュータを参照してください。
問題を解決できるフィールド試験を構築する
信頼できる現場試験は、意図的に退屈なものになることが多い。例えば、ごく普通の作業、直線走行、境界線での旋回、そして制御された停止といった具合だ。技術者が介入することなく、オペレーター自身にセットアップさせる。計画的な再起動後、復旧作業は別の担当者に任せる。設計者だけがシステムを復旧できるのであれば、サービスルートは準備が整っていない。
目標値、実際のフィードバック、セクションコマンド、センサーイベント、オペレーターの確認応答、および最終ジョブ記録はそれぞれ別々に保存してください。後日収穫された作物の結果は、農学的レビューの参考になる場合があります。ただし、試験中に制御経路がどのような動作をしたかを示すことはできないため、農学的証拠とシステム証拠は分けて保管してください。
最終的な問題は、画面が完成したように見えるかどうかではない。各所有者は、出荷される製品において自分の担当部分がどのような役割を果たしたかを証明できるだろうか?もしその答えが、記憶に基づいて試作を再現する必要があるなら、互換性の主張はまだ時期尚早である。
よくある質問
精密播種機のコンピューターは、播種機のモニターと同じものですか?
必ずしもそうとは限りません。端末は監視、ガイダンス、タスクワークフロー、記録などの機能を備え、別のデバイスがタイミングが重要な作業機の制御を担当する場合があります。製品ラベルではなく、配線とソフトウェアの役割によって説明が決まるのです。
端末はシードコントローラーの代わりになりますか?
アーキテクチャがその責任を負わせている場合に限ります。多くのシステムでは、タイミングに敏感なアクチュエーションは専用の実装ハードウェアに保持されます。どのデバイスが物理的な出力を変更することを許可されているかを確認してください。表示される値は制御とは異なります。
ISOBUSのサポートは、実装の互換性を保証しますか?
いいえ。プロジェクトで使用されている実装プロファイル、機能、メッセージ、タイミング制限、およびソフトウェアバージョンを確認してください。標準ラベルはチームの出発点となります。接続されたテストによって、選択した組み合わせが機能するかどうかが判断されます。
ある区間が閉鎖されたことを証明するものは何ですか?
システム設計で指定されたフィードバック(機械の種類に応じて、バルブ、クラッチ、コントローラー、種子流量フィードバックなど)を使用してください。アイコンの変更は表示上の遷移のみを示します。物理的な閉鎖の主張には、物理的な経路からの証拠が必要です。
種まき漏れアラームはどのようにテストすべきですか?
既知のパルスパターンを注入し、検出、タイミング、行識別、表示状態、ログ記録、リセット動作、およびオペレーターに提示されるアクションを確認します。アラームの色よりも、ルールが再現できるかどうかが重要です。
RTKなしで精密播種は可能か?
設計によっては、一部の機能で別の補正モードを使用できる場合があります。購入者が実際に許容できる補正品質でガイダンステストとセクションテストを実行してください。利用可能な最良の信号で得られた結果が、実際の作業を正確に反映しているとは限りません。
端末にはどのようなデータがログに記録されるべきでしょうか?
最低限、ジョブおよびビルドの識別子を、時間、位置、ターゲット、実測値、セクションの状態、アラーム、および後々の診断に必要なオペレーターの操作情報とともに保持してください。どの程度の生信号データを保持するかは、サポートプランで決定できます。
端末はカメラも制御すべきでしょうか?
カメラのワークロードをモデル、ドライバー、帯域幅、アプリケーションがサポートしていれば可能です。シード機能に加え、カメラの録画、プライバシー、ストレージ、ストリーム損失時の動作についても考慮してください。ビデオポートの存在だけでこれらの機能を推測しないでください。
1つの構成で複数の作業機に対応できますか?
そのように設計することは可能です。各実装プロファイル、コネクタ、コントローラ、およびキャリブレーションパスには、検証結果が必要です。構成を再利用することは便利ですが、それ自体が証拠となるわけではありません。
最初の技術会議には何を含めるべきでしょうか?
コマンドパス、インターフェース一覧、責任マトリックス、安全状態ルール、通常の現場作業例、および受入証拠計画を持参してください。これらの資料一式を揃えることで、会議が一般的な製品プレゼンテーションに発展する前に、所有権を明確にすることができます。
結論
精密播種車両のコンピュータは、その境界が明確であれば評価が容易になります。オペレーターの作業手順、ネットワーク、記録を連携させることができます。センサーが計測し、コントローラが作動し、作業機が割り当てられた機械的な作業を実行します。この分離により、画面上の結果が機械の実際の動作と一致しない場合に、サポートチームが具体的な調査を開始できる場所が明確になります。
画面上の値とトリミング結果が一致しない場合、サポートチームは所有者、シグナル、ビルドを特定することで対応を開始できます。これは、互換性のある機能の長いリストについて議論するよりもはるかに効果的です。
お問い合わせ
メールアドレス:[email protected]
電話番号:+86 13421822024
ウェブサイト: www.szpds.com
PDSテクノロジーについて| PDSテクノロジーへのお問い合わせ|プライバシーと利用規約に関するお問い合わせ
免責事項
本記事の情報は参考情報としてのみ提供されています。PDS Technology Co., Ltd.は、内容の誤り、脱落、または特定の用途への適合性について一切責任を負いません。製品仕様は予告なく変更される場合があります。ご購入前に、技術的な詳細事項はすべて弊社チームにご確認ください。
PDSテクノロジーについて
PDS Technologyは、高精度RTK GNSS端末および車載コンピュータの大手OEM/ODMメーカーであり、2011年以来、農業、建設、鉱業、タクシー、物流市場にサービスを提供しています。
15年以上にわたる車載グレードの研究開発経験に基づき、当社は堅牢なマルチOS(Android/Linux/OpenHarmony)対応デバイスを提供しています。これらのデバイスは、RTKによるセンチメートルレベルの測位精度、IP66の保護等級、そしてAI対応性能を備えています。IATF16949認証を取得した当社の工場では、世界中で10万台以上の製品を生産し、中国の農業用自動操舵端末市場で30%以上のシェアを占めています。日本、米国、英国、トルコ、ロシアをはじめとする世界各国に製品を輸出しています。