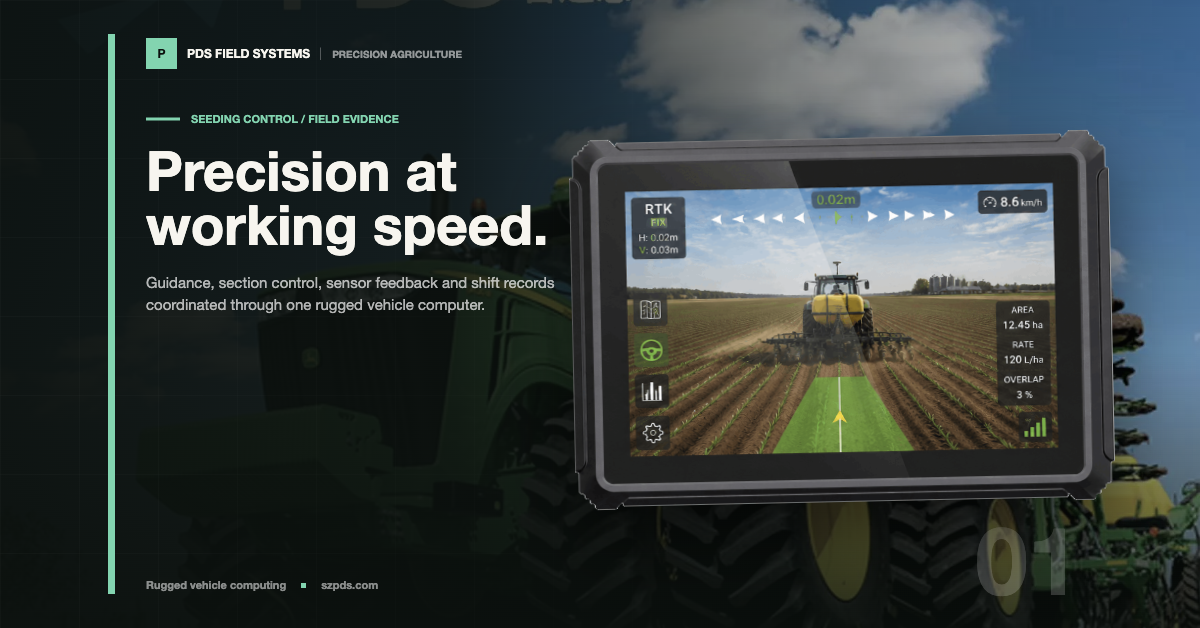
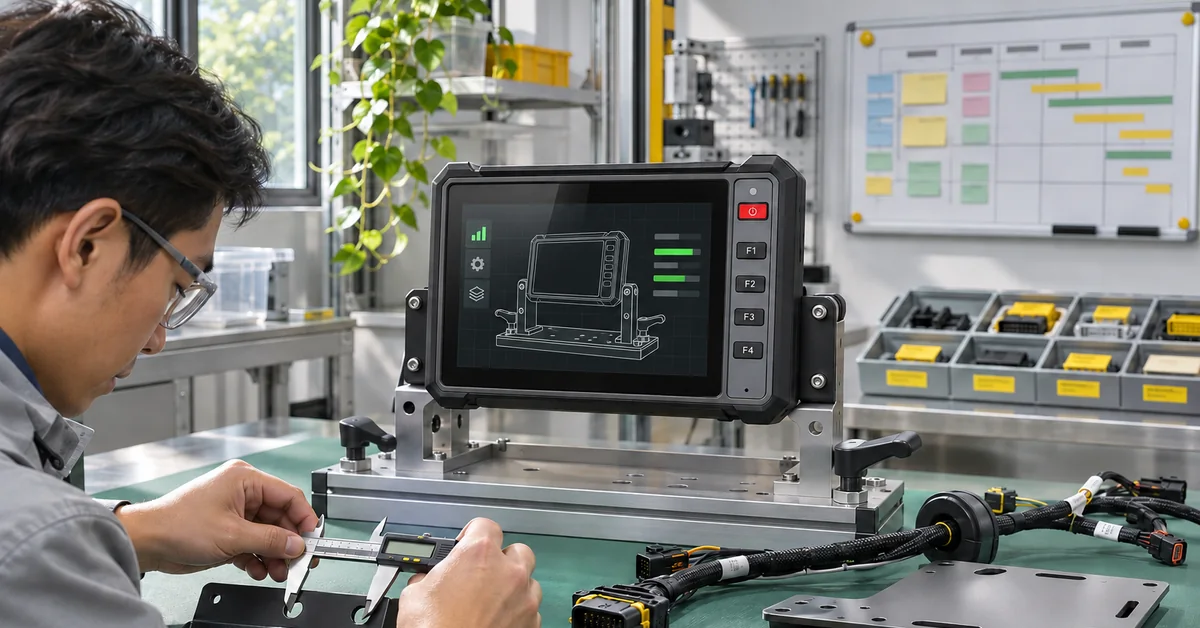
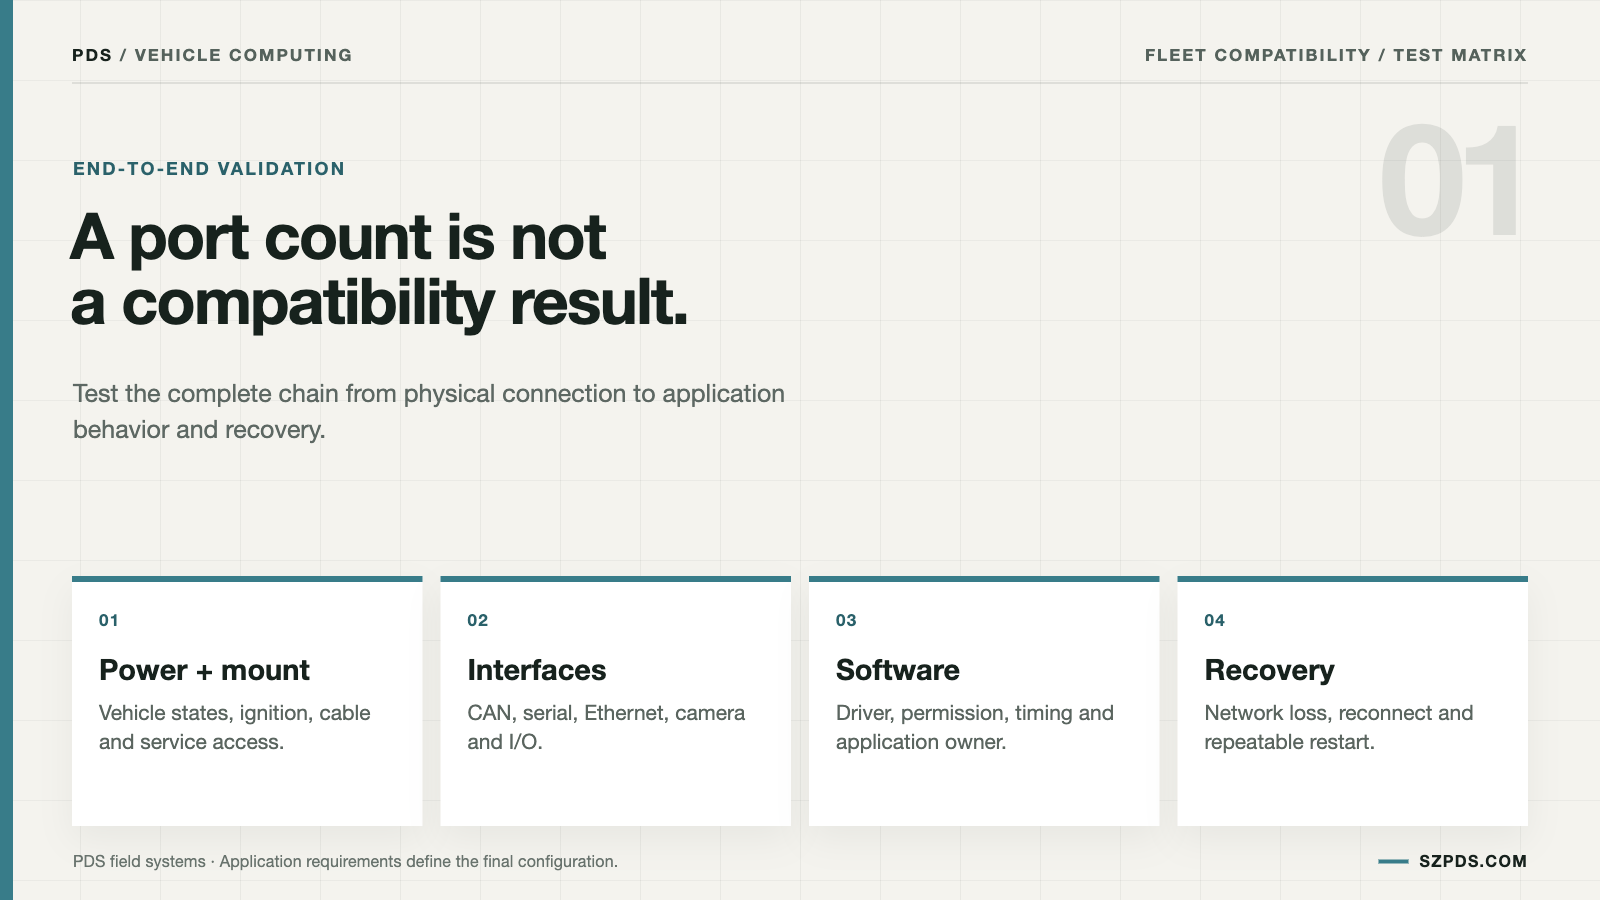
フリート端末はショールームの展示台では完璧に見えても、実際の最初の運用シフトで不具合を起こす可能性があります。GNSS受信機が設定画面に表示され、カメラが一度起動し、アプリケーションが起動する。これらのチェックは、各部品が起動できることを示しています。しかし、権限、タイミング、ドライバーのワークフローが車両の実際の電力供給とネットワークシーケンスに耐えられるかどうかは示していません。
車両コンピュータの互換性とは、開始、操作、中断、復旧が可能なシフトであると定義します。この定義により、記録にはハードウェアのリビジョン、ソフトウェアイメージ、周辺機器、車両信号経路、およびサービス手順を含める必要が生じます。ポート数のカウントは調査の開始点であり、終了点ではありません。
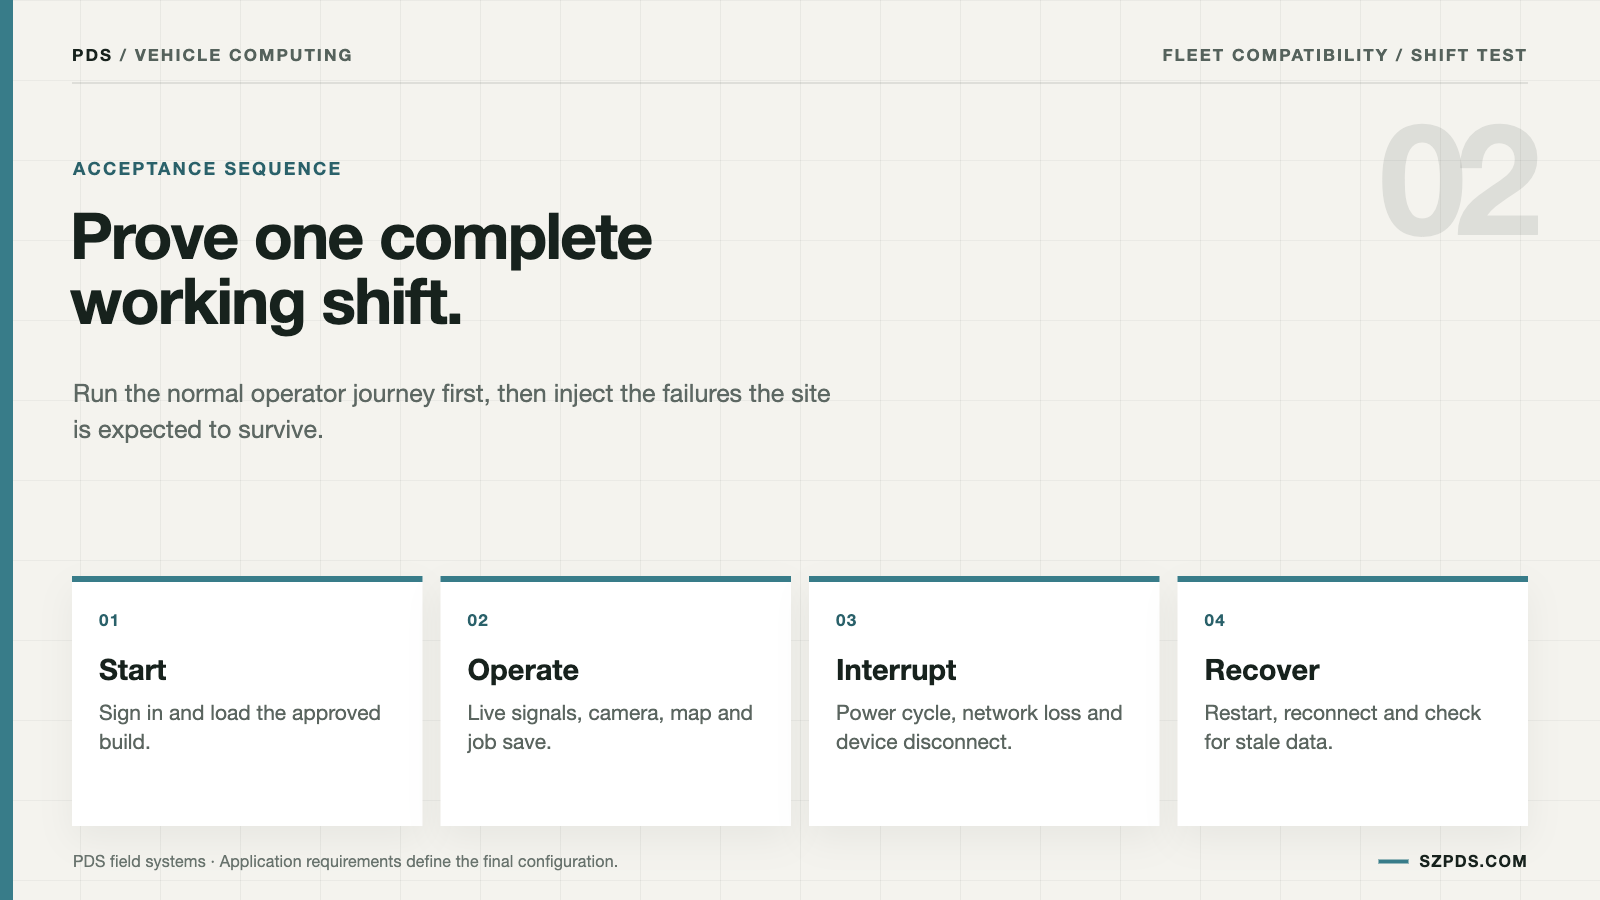
私は手順リストではなく、通常のシフトを1回行うことから始めます。運転手はサインインし、修正データを受け取り、カメラ映像を確認し、車両の状態を読み、ルートを保存し、計画された中断後に端末を再起動します。それぞれの動作がテストになります。そのテストの担当者は、マーケティング資料を参照することなく、結果を説明できなければなりません。
製品の候補リストが役立つのはその時だけです。PDSは、ディスプレイサイズ、OSオプション、RTKオプション、カメラ容量、車両インターフェースが異なるT7、T8、T10クラス、T12の車載コンピュータを公開しています。たとえば、T12のリストにはデュアルCAN、RS232/RS485、イーサネットが含まれていますが、小型ユニットではそれより少ない場合があります。選択した構成をテスト記録に記入してください。ファミリー名が広すぎるため、結果を再現できません。
最終的な互換性記録には、どの車両コンピュータ互換性シナリオが合格したか、どの不具合が発生したか、どの構成が未検証のままかが記載されている必要がある。
プロトコルだけでなく、変化そのものを説明してください。
ドライバーが処理する通常のシーケンスを、ドライバーが認識する順序で記述してください。どのデータがアクティブなデータで、どのデータがキューで待機する可能性があるか、そしてジョブが完了したとみなされる時点をマークしてください。最後の判断によって、インターフェースリストによって隠されていたネットワーク依存関係が明らかになることがよくあります。
次に、顧客サイトで誰も発見したくないようなケースを考えてみましょう。ネットワーク接続がない場合、ドライバーはローカルで処理を継続できるでしょうか?再接続後、記録はキューに格納されるのか、拒否されるのか、それとも重複されるのか?カメラが見つからない場合、ジョブは停止するのか、それとも警告が表示されるのか?これらは些細なサービスの詳細ではなく、製品に関する決定事項です。これらはオペレーターの次の行動を左右する重要な要素です。
回答は端末、ストレージ、ソフトウェア、サービスプランに影響を及ぼします。「CAN、GNSS、カメラ対応」というだけでは、特にこれらの入力のいずれかが失われた場合、作業シフトの背後にある依存関係についてはほとんど何もわかりません。
物理的な構造を書き留めてください
物理的な記録には、端末の正確なモデル、ハードウェアのリビジョン、ストレージオプション、ワイヤレス構成、およびインターフェースのバリエーションが記載されています。「T10」だけでは、メモリ、モデム、またはコネクタのオプションが変更された後に結果を再現するには不十分です。製品ラベルは同じままでも、その下の統合面は変更される可能性があります。
作業で使用するCANチャネル、シリアルポート、イーサネット、USB、ビデオ入力、オーディオ、イグニッション、デジタルI/Oを一覧表示します。各ソフトウェア名をピン配置図または図面に関連付けます。技術者が「COM 2」を見た場合、記録には検査すべき物理的な経路、ケーブル、車両接続が明記されている必要があります。そのような情報がないポートラベルでは、推測の余地が大きすぎます。
取り付け方法と電源構成は同じ記録に記録する必要があります。異なるブラケット、ケーブル、またはイグニッションハーネスを使用すると結果が変わる可能性がありますが、コンピューター上のラベルは変わりません。
故障事例を含むデバイスマトリックスを作成する
| デバイスまたはサービス | 進むべき道 | 導入の失敗 | 証拠 |
|---|---|---|---|
| GNSS受信機 | シリアル、USB、またはCANプラス補正ソース | 補正が失われているか、受信機の電源が抜けています | 位置、ステータス、再接続記録 |
| カメラ | USB、イーサネット、またはビデオ入力 | 帯域幅の圧迫またはケーブルの取り外し | ストリームID、レイテンシ、および再起動結果 |
| 車両CAN | チャネル、トランシーバー、ビットレート、マッピング | 静音バスまたは終端障害 | アプリケーション値の横にあるトレース |
| 車両整備 | ローカルキュー、認証、ネットワーク | サーバーまたはモバイルネットワークの障害 | オフライン、再試行、重複チェック |
| 周辺 | USB、シリアル、Bluetooth、またはWi-Fi | 再接続または権限の変更 | デバイス識別子と再現可能な復旧 |
すべての行には所有者が必要です。このチェックリストでは、「サポート済み」とは、必要なパスのテストレコードを誰かが指摘できることを意味します。サプライヤーのアーカイブにあるドライバパッケージは有用な資料ですが、それ自体では互換性の証明にはなりません。不足している要素は通常、インストール済みのアプリケーションと復旧手順です。
結果の背後にあるソフトウェアを凍結する
ビルド記録には、OSイメージ、BSP、該当する場合はカーネル、アプリケーションパッケージ、および周辺機器ファームウェアが記録されます。シリアル番号、イメージハッシュ、またはその他の制御された識別子を追加してください。このベースラインがないと、コンポーネントが1つでも変更されるとすぐに結果が変わってしまいます。
アプリケーションがプラットフォームとは独立して変更される場合は、両方のバージョンを一緒に保管してください。そうしないと、互換性テストの結果が再現しにくくなり、過剰解釈されやすくなります。
USB-IF開発者向けリソースはUSBに関する疑問点を整理するのに役立ち、 LinuxカーネルのSocketCANドキュメントはLinux CANの用語を明確にするのに役立ちます。どちらの資料も特定のカメラ、レシーバー、または提供された製品イメージを承認するものではありません。その主張は依然としてプロジェクトの証拠に帰属します。
重要な値をソースから画面まで追跡する
各デバイスから重要な値を1つ選択してください。GNSSの場合は、位置情報と補正ステータスが役立ちます。カメラの場合は、ストリームIDとタイムスタンプを使用します。車両の場合は、定義済みのCAN信号を選択します。クラウドサービスの場合は、確認応答を受け取るメッセージを選択します。追跡可能な少数の値の方が、すべてのページのスクリーンショットよりも多くの情報を提供します。
ターミナルを通して各値を追跡してください。どのプロセスがその値を受け取っているか?ドライバ、SDK、サービス、権限、変換レイヤーのどれを経由しているか?どこにログが記録されているか?ソースが停止したときにアプリケーションは何を表示するか?最後の質問は、古いデータを明らかにするのに役立ちます。
デバイスの接続を解除し、古いデータがないか確認しながら再接続してください。画面に古い速度が表示されたままの場合、ページはライブ信号を受信していません。再接続後に値が正しくなったとしても、これはインターフェースの不具合として記録してください。
統合境界におけるAndroidとLinuxの比較
Androidは、アプリケーションへのアクセスをパーミッション、サンドボックスルール、マネージドストレージによって制御する可能性がある。Linuxは、カーネル構成、デバイスツリー、ユーザー空間サービスに依存しながらも、異なる制御機能を提供する可能性がある。どちらのオペレーティングシステムのラベルも、それ自体では統合の問題に答えるものではない。
「Linuxの方がオープンだ」というのは、統合要件ではありません。重要なのは、アプリケーションが実際にどのAPI、デバイスノード、サービス、権限、メンテナンスオーナーを使用しているかということです。これらの詳細をビルドノートに記載してください。
BSPの更新担当者、ドライバーの修正担当者、顧客がセキュリティアップデートや復旧アップデートを受け取る方法を明確にしてください。メンテナンスルートのない技術的機能は、当初の統合チームが異動した後、フリート全体の問題となる傾向があります。
| 互換性に関する質問 | 要求する情報 | 合格条件 |
|---|---|---|
| アプリケーションは動作しますか? | OS、APIレベル、SDK、パッケージの依存関係 | 提供されたビルドにインストールして実行しました |
| カメラは動作しますか? | インターフェース、ドライバ、コーデック、帯域幅、および記録範囲 | 必要なフレームとログは再起動後も保持されます |
| その端末はGNSSを受信できますか? | 受信機出力、経路、補正状態 | 再接続後もデータとステータスは一致したままです |
| 車両の信号を読み取ることができますか? | DBCまたは信号リスト、チャネル、許可 | 定義された値は、障害テストにおいて正しくマッピングされる。 |
| 車両管理サービスと同期できますか? | 認証、再試行、キュー、オフラインポリシー | このシナリオでは、説明のつかない損失や重複は発生していません。 |
最初の10分間をテストし、その後、
最初の10分間は、実際のデバイスとケーブルを使用してください。顧客が使用する方法で対象アプリケーションをインストールします。その後、サインイン、補正データの取得、カメラの起動、CAN受信、およびレコードの保存を完了します。これにより、セッションが長時間の障害調査になる前に、セットアップの依存関係を明らかにすることができます。
設定を変更せずに再起動してください。復旧時間を計測し、すべての手動手順を記録してください。エンジニア専用のサービスリセットは診断に役立つ場合がありますが、現場技術者が複数のユニットをまとめて交換する必要がある場合は、必ずしも受け入れられるとは限りません。
デバイスが1台欠落し、ネットワークが利用できない状態で、再度テストを実行してください。古いラベル、曖昧な警告、保存されているように見えるがキューに到達しないレコードに注意してください。これらの不一致は、初回起動が正常であるかどうかよりも重要な場合が多く、現場チームが直面する問題となります。
RFQには形容詞ではなく証拠を記載してください。
RFQには、どのデバイスが、どのビルドで、どのアプリケーションでテストされたかを明記する必要があります。「プラットフォームでサポートされている」という表現と「このプロジェクトで検証済み」という表現は分けて記載してください。これらの表現は異なるリスクを伴うため、同じ項目に含めるべきではありません。
インターフェース図、信号定義、プロビジョニング方法、および復旧手順を要求してください。交換用端末が導入された際に、構成のずれがどのように検出されるのかを尋ねてください。
より詳細な情報については、PDS車両コンピュータ統合ガイド、カメラ入力ガイダンス、およびCANバス統合の基本を参照してください。
パイロットが降機する前にパイロットの退出ルールを設定してください
パイロットテストは、合意されたシフトシナリオが、計画された障害ケースを含め、選択されたハードウェアおよびソフトウェアの改訂版で繰り返し実行されることで完了します。また、訓練を受けた技術者が、最初のサンプルを作成した担当者に頼ることなくシステムを復旧できることも示さなければなりません。最初の起動が成功したとしても、それはシステムが正常に動作することを証明するものであり、システム全体が稼働準備完了であることを証明するものではありません。
必要なすべてのデバイスとデータパスに、結果、所有者、および証拠の場所を付与してください。いずれかの項目に障害が発生した場合は、端末全体を交換する前に、その障害箇所を特定してください。狭いインターフェースの障害が、プラットフォーム全体の不当な拒否につながるべきではありません。
よくある質問
対応ポートがあることは、デバイスの互換性を証明するものでしょうか?
いいえ。コネクタ、電源経路、ドライバ、プロトコル、アプリケーション、ソフトウェアビルドのすべてが、意図したインストール環境で連携して動作する必要があります。1つのポートが動作しているだけでは、そのポートしか動作しないことを証明しているにすぎません。
サンプル端末を互換性テストに使用できますか?
はい、サンプルが意図した構成に十分近く、すべての材料の差異が記録されている場合です。ただし、報告書には、どの所見を生産構成で再現する必要があるかを明記する必要があります。
どの詳細情報が、テスト対象のビルドを特定するのに役立ちますか?
ハードウェアのリビジョン、OSイメージ、BSP、該当する場合はカーネル、アプリケーションパッケージ、周辺機器のファームウェアを一覧表示してください。ベースラインを復元できるように、シリアル番号またはイメージハッシュを追加してください。
CAN対応で十分でしょうか?
いいえ。物理チャネル、ビットレート、終端、信号定義、権限、およびアプリケーションマッピングを確認してください。設定のCANアイコンは、ジョブで使用される信号についてほとんど何も示していません。
カメラの帯域幅はどのように確認すればよいですか?
フリートアプリケーションの録画と操作を行いながら、必要な解像度とフレームレートで、想定された数のストリームを実行します。再起動と再接続後に、この手順を繰り返します。最初のプレビューでは、実際のワークロードについてはほとんど何も分かりません。
ネットワークが切断された場合、どうすべきでしょうか?
パイロット実行前に、ローカルストレージ、再試行、警告、重複防止の動作を設定してください。オペレーターは、信号が途絶えた後にポリシーを確認するのではなく、ローカルで作業を継続できるかどうかを把握しておく必要があります。
全ての車両は同一のハードウェアを使用しなければならないのか?
必ずしもそうとは限りません。インターフェース、ファームウェア、取り付け方法の違いは、テスト範囲と復旧手順が明確である限り、文書化された車両グループによって制御できます。そのグループは互換性に関する主張の一部となります。
サプライヤーは事前に互換性を保証できますか?
サプライヤーはテスト済みの範囲を確認できます。しかし、サードパーティ製デバイス、車両配線、アプリケーションの変更については、プロジェクト固有の検証が必要です。事前の確信は、テスト結果とは異なります。
技術者は現場での復旧作業に何を持参すべきでしょうか?
承認済みイメージ、構成バックアップ、認証手順、コネクタ情報、車両固有の注意事項、およびサービス連絡先。アクセスパスがなければ、交換プロセスは完了しません。
互換性テストはいつ終了すべきか?
合意されたシナリオ、障害発生ケース、および復旧方法が制御ビルドで合格したら停止します。最初に表示される画面は起動時の結果であり、フリート全体の結果ではありません。
結論
車両コンピュータの互換性は、物理的、ソフトウェア的、運用上の証拠の連鎖によって成り立っています。文書化されたシフトシナリオによって、端末が顧客車両ベイに到達する前に弱点が明らかになり、前提の欠落を発見するのに多大なコストがかかるのを防ぐことができます。
ビルドを固定し、いくつかの重要な値をトレースして、実機でリカバリをテストしてください。この方法だと、ポートやオペレーティングシステムが「サポートされている」という漠然とした表現よりも、より限定的ではありますが、はるかに有用な判断材料となります。
お問い合わせ
メールアドレス:[email protected]
電話番号:+86 13421822024
ウェブサイト: www.szpds.com
PDSテクノロジーについて| PDSテクノロジーへのお問い合わせ|プライバシーと利用規約に関するお問い合わせ
免責事項
本記事の情報は参考情報としてのみ提供されています。PDS Technology Co., Ltd.は、内容の誤り、脱落、または特定の用途への適合性について一切責任を負いません。製品仕様は予告なく変更される場合があります。ご購入前に、技術的な詳細事項はすべて弊社チームにご確認ください。
PDSテクノロジーについて
PDS Technologyは、高精度RTK GNSS端末および車載コンピュータの大手OEM/ODMメーカーであり、2011年以来、農業、建設、鉱業、タクシー、物流市場にサービスを提供しています。
15年以上にわたる車載グレードの研究開発経験に基づき、当社は堅牢なマルチOS(Android/Linux/OpenHarmony)対応デバイスを提供しています。これらのデバイスは、RTKによるセンチメートルレベルの測位精度、IP66の保護等級、そしてAI対応性能を備えています。IATF16949認証を取得した当社の工場では、世界中で10万台以上の製品を生産し、中国の農業用自動操舵端末市場で30%以上のシェアを占めています。日本、米国、英国、トルコ、ロシアをはじめとする世界各国に製品を輸出しています。