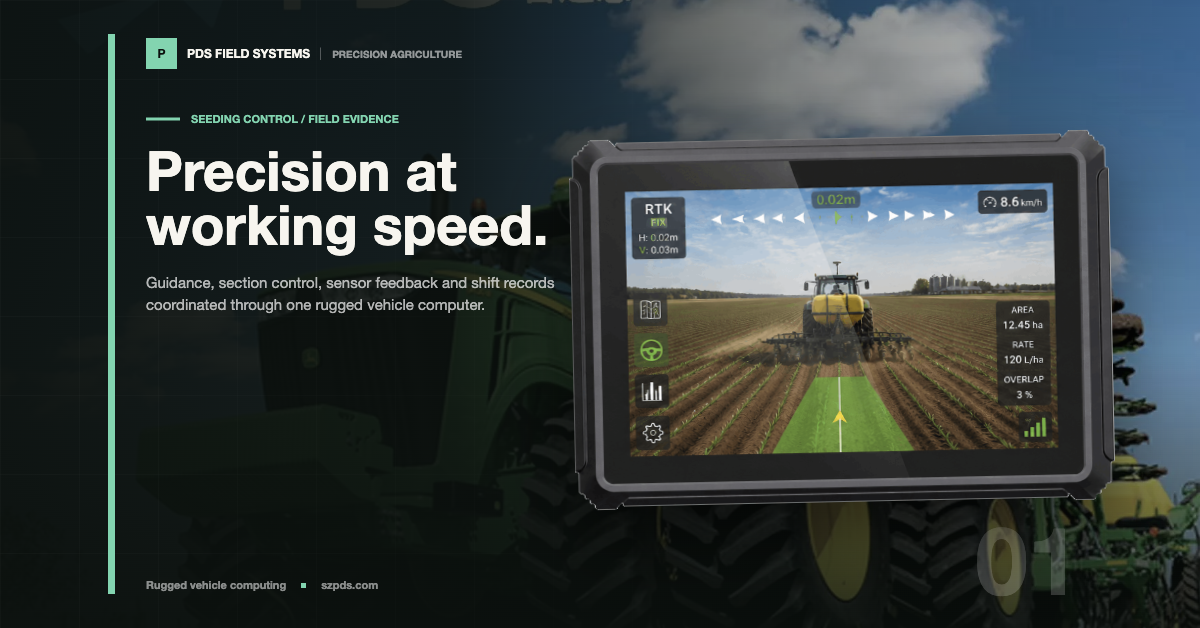
Um terminal de frota pode parecer perfeito em uma bancada de showroom e ainda assim falhar durante o primeiro turno real. O receptor GNSS aparece nas configurações, a câmera abre uma vez e o aplicativo inicia. Essas verificações mostram que os componentes podem ser ativados. Elas não mostram se as permissões, o tempo de resposta e o fluxo de trabalho do motorista sobrevivem à inicialização real do veículo e à sequência de rede.
Defino compatibilidade do computador do veículo como um sistema que pode ser iniciado, operado, interrompido e recuperado. Essa definição exige que o registro inclua a revisão do hardware, a imagem do software, os periféricos, o caminho do sinal do veículo e o procedimento de serviço. Uma contagem de portas inicia uma investigação. Não a conclui.
Começo com um turno normal em vez de uma lista de protocolos. O motorista faz login, recebe os dados de correção, visualiza as imagens das câmeras, lê o status do veículo, salva uma rota e reinicia o terminal após uma interrupção planejada. Cada ação se torna um teste. O responsável por esse teste deve ser capaz de explicar o resultado sem precisar consultar um manual de instruções.
Só então uma lista de produtos selecionados se torna útil. A PDS publica computadores veiculares das classes T7, T8, T10 e T12 com diferentes tamanhos de tela, opções de sistema operacional, opções de RTK, capacidade de câmera e interfaces veiculares. A versão T12, por exemplo, inclui CAN duplo, RS232/RS485 e Ethernet, enquanto uma unidade menor pode oferecer menos recursos. Insira a configuração selecionada no registro de teste. O nome da família é muito amplo para reproduzir um resultado.
O relatório final de compatibilidade deve indicar quais cenários de compatibilidade do computador do veículo foram aprovados, quais falhas foram introduzidas e qual configuração permanece sem verificação.
Descreva a mudança, não apenas os protocolos.
Descreva a sequência normal na ordem em que o driver a experimenta. Indique quais dados estão ativos, quais podem aguardar em uma fila e o ponto em que a tarefa é considerada concluída. Essa última decisão geralmente revela uma dependência de rede oculta por uma lista de interfaces.
Em seguida, adicione os casos que ninguém quer descobrir no local do cliente. Sem a rede, o operador consegue continuar localmente? Após a reconexão, os registros são enfileirados, rejeitados ou duplicados? A ausência de uma câmera interrompe o trabalho ou gera um aviso? Essas são decisões de produto, não detalhes de serviço menores. Elas moldam a próxima ação do operador.
As respostas afetam o terminal, o armazenamento, o software e o plano de serviço. "Compatível com CAN, GNSS e câmera" diz pouco sobre a cadeia de dependências por trás de um turno de trabalho, especialmente quando uma dessas entradas desaparece.
Anote a construção física.
O registro físico especifica o modelo exato do terminal, a revisão do hardware, a opção de armazenamento, a configuração sem fio e a variante da interface. "T10" não é suficiente para reproduzir um resultado após alterações na memória, no modem ou na opção de conector. A etiqueta do produto pode permanecer a mesma enquanto a superfície de integração sob ela for alterada.
Liste os canais CAN, portas seriais, Ethernet, USB, entrada de vídeo, áudio, ignição e E/S digital utilizados na tarefa. Associe cada nome de software a um diagrama ou esquema de pinagem. Quando um técnico vir "COM 2", o registro deve identificar o caminho físico, o cabo e a conexão do veículo a ser inspecionada. Uma etiqueta de porta sem esse contexto deixa muitas dúvidas.
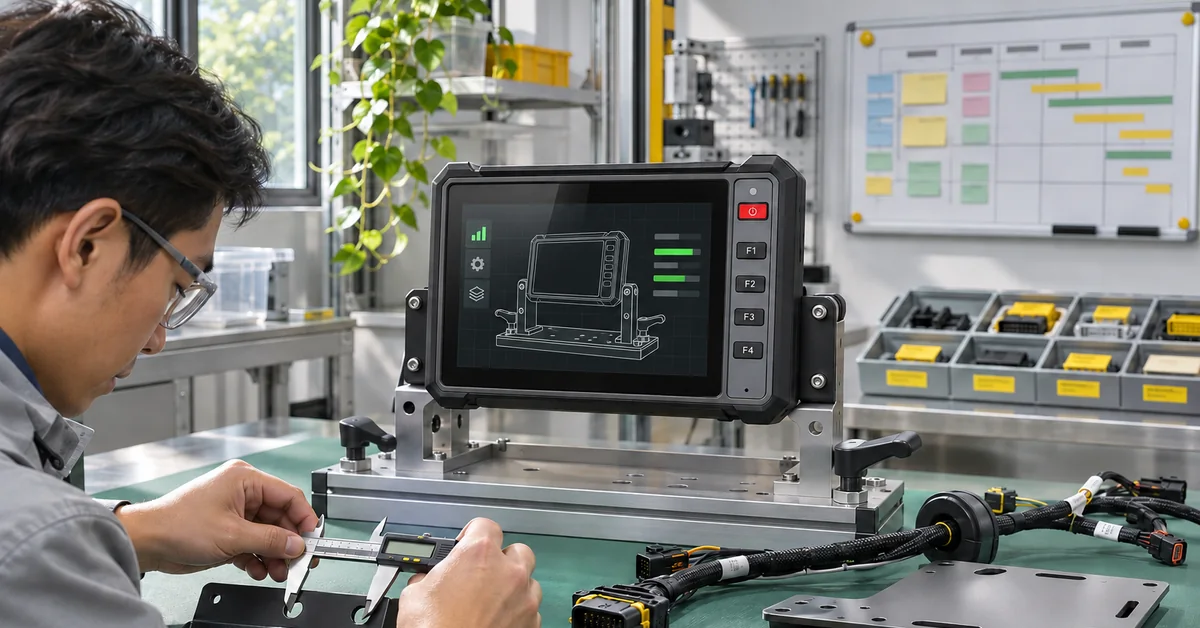
A configuração de montagem e alimentação deve constar no mesmo registro. Um suporte, cabo ou chicote de ignição diferente pode alterar o resultado, mesmo que a etiqueta no computador permaneça a mesma.
Construa uma matriz de dispositivos com casos de falha.
| Dispositivo ou serviço | Caminho a seguir | Falha em introduzir | Evidências |
|---|---|---|---|
| Receptor GNSS | Serial, USB ou CAN mais fonte de correção | Perda de correção ou receptor desconectado | Registro de posição, status e reconexão |
| Câmera | Entrada USB, Ethernet ou de vídeo | Pressão de largura de banda ou remoção de cabos | Identidade do fluxo, latência e resultado de reinicialização |
| O veículo pode | Canal, transceptor, taxa de bits e mapeamento | Barramento silencioso ou falha de terminação | Trace ao lado do valor do aplicativo |
| Serviço de frota | Fila local, autenticação e rede | Falha no servidor ou na rede móvel | Offline, tentar novamente e verificação de duplicados |
| Periférico | USB, serial, Bluetooth ou Wi-Fi | Reconectar ou alterar permissões | Identificador de dispositivo e recuperação repetível |
Cada linha precisa de um responsável. Nesta lista de verificação, "suportado" significa que alguém pode indicar um registro de teste para o caminho necessário. Um pacote de drivers em um arquivo do fornecedor é um material útil. No entanto, não constitui, por si só, prova de compatibilidade. As peças que faltam geralmente são o aplicativo instalado e a etapa de recuperação.
Congele o software responsável pelo resultado.
O registro de compilação captura a imagem do sistema operacional, o BSP (Building Service Pack), o kernel (quando aplicável), o pacote de aplicativos e o firmware dos periféricos. Adicione um número de série, um hash da imagem ou outro identificador controlado. Sem essa base, o resultado muda assim que um componente é alterado.
Se a aplicação for alterada independentemente da plataforma, mantenha ambas as versões juntas. Caso contrário, um resultado de compatibilidade torna-se difícil de reproduzir e fácil de interpretar de forma errada.
Os recursos para desenvolvedores do USB-IF ajudam a estruturar questões sobre USB, e a documentação SocketCAN do kernel Linux ajuda a esclarecer a terminologia CAN do Linux. Nenhuma das referências aprova uma câmera, receptor ou imagem de produto fornecida em particular; essa afirmação ainda pertence às evidências do projeto.
Acompanhe os valores importantes da fonte à tela.
Escolha um valor relevante de cada dispositivo. Para GNSS, a posição e o status de correção são úteis. Para uma câmera, use a identidade do fluxo e o registro de data e hora. Para o veículo, escolha um sinal CAN definido. Para o serviço em nuvem, escolha uma mensagem que receba uma confirmação. Um pequeno conjunto de valores rastreáveis geralmente fornece mais informações do que uma captura de tela de cada página.
Acompanhe cada valor pelo terminal. Qual processo o recebe? Ele passa por um driver, SDK, serviço, permissão ou camada de conversão? Onde ele é registrado? O que o aplicativo exibe quando a origem para de funcionar? A última pergunta geralmente revela dados desatualizados.
Desconecte o dispositivo e reconecte-o enquanto observa se há dados desatualizados. Se a tela continuar mostrando a última velocidade sem indicar que está desatualizada, a página não está exibindo um sinal em tempo real. Eu registraria isso como um defeito de interface, mesmo que o valor volte ao normal após a reconexão.
Compare o Android e o Linux no limite da integração.
O Android pode restringir o acesso de aplicativos a permissões, regras de sandbox e armazenamento gerenciado. O Linux pode expor controles diferentes, embora ainda dependa da configuração do kernel, árvores de dispositivos e serviços do espaço do usuário. Nenhum dos dois sistemas operacionais, por si só, responde à questão da integração.
"O fato de o Linux ser mais aberto" não é um requisito de integração. A questão relevante é qual API, nó de dispositivo, serviço, permissão e responsável pela manutenção o aplicativo realmente utiliza. Inclua esses detalhes nas notas de compilação.
Indique quem atualiza o BSP, quem corrige um driver e como o cliente recebe atualizações de segurança ou recuperação. Uma capacidade técnica sem um canal de manutenção adequado tende a se tornar um problema para toda a frota depois que a equipe de integração original deixa o projeto.
| Questão de compatibilidade | Informações a solicitar | Condição de aprovação |
|---|---|---|
| O aplicativo será executado? | Sistema operacional, nível da API, SDK e dependências de pacotes | Instalado e executado na configuração fornecida. |
| A câmera funciona? | Interface, driver, codec, largura de banda e escopo de gravação | Os frames e logs necessários permanecem após a reinicialização. |
| O terminal consegue receber sinais GNSS? | Status de saída, caminho e correção do receptor | Os dados e o estado permanecem alinhados após a reconexão. |
| Ele consegue ler sinais de veículos? | Lista de DBC ou sinal, canal e permissão | Os valores definidos são mapeados corretamente em testes de falha. |
| É possível sincronizar com o serviço de frota? | Política de autenticação, repetição, fila e offline | Não há perdas ou duplicatas inexplicáveis no cenário. |
Teste os primeiros dez minutos e depois faça uma pausa.
Utilize os dispositivos e cabos reais durante os primeiros dez minutos. Instale o aplicativo alvo pelo método que o cliente utilizará. Em seguida, conclua o login, a aquisição de correções, a inicialização da câmera, a recepção CAN e o salvamento de uma gravação. Isso expõe as dependências de configuração antes que a sessão se torne uma longa investigação de falhas.
Reinicie sem alterar a configuração. Cronometre a recuperação e anote cada etapa manual. Uma reinicialização feita apenas por um engenheiro pode auxiliar no diagnóstico, mas não é automaticamente aceitável quando um técnico de campo precisa substituir a unidade em uma frota.
Repita o procedimento com um dispositivo ausente e a rede indisponível. Fique atento a rótulos desatualizados, avisos ambíguos e registros que parecem salvos, mas nunca chegam à fila. Essas discrepâncias costumam ser mais importantes do que uma inicialização perfeita. É com elas que a equipe de campo lidará.
Apresente evidências, não adjetivos, na solicitação de cotação.
A solicitação de cotação (RFQ) deve especificar quais dispositivos foram testados, em qual versão e com qual aplicativo. Mantenha as expressões "compatível com a plataforma" separadas de "validado para este projeto". Essas expressões apresentam riscos diferentes e não devem ser tratadas da mesma forma.
Solicite o desenho da interface, as definições de sinal, o método de provisionamento e o procedimento de recuperação. Pergunte como a deriva de configuração será detectada quando um terminal de substituição entrar em operação.
Para uma análise mais abrangente, consulte o guia de integração do computador do veículo PDS, as orientações sobre entrada de câmera e os conceitos básicos de integração do barramento CAN .
Defina a regra de saída do piloto antes do piloto.
Um projeto piloto é considerado concluído quando o cenário de turno acordado é reproduzido repetidamente nas revisões de hardware e software selecionadas, incluindo casos de falha planejados. Ele também deve demonstrar que um técnico treinado consegue restaurar o sistema sem depender da pessoa que construiu o primeiro protótipo. Uma primeira inicialização bem-sucedida comprova o funcionamento do sistema, mas não garante que toda a frota esteja pronta.
Atribua a cada dispositivo e caminho de dados necessários um resultado, um responsável e a localização das evidências. Quando um item falhar, isole-o antes de substituir todo o terminal. Uma falha de interface específica não deve ser motivo para rejeição injustificada da plataforma.
Perguntas frequentes
Uma porta compatível comprova a compatibilidade do dispositivo?
Não. O conector, o caminho de energia, o driver, o protocolo, o aplicativo e a versão do software precisam funcionar em conjunto na instalação pretendida. Uma porta funcionando comprova apenas o funcionamento dessa porta.
É possível usar um terminal de amostra para testes de compatibilidade?
Sim, quando a amostra estiver suficientemente próxima da configuração pretendida e todas as diferenças materiais forem registradas. O relatório ainda precisa indicar quais resultados devem ser replicados na configuração de produção.
Quais detalhes identificam a versão testada?
Liste a revisão do hardware, a imagem do sistema operacional, o BSP, o kernel (quando aplicável), o pacote de aplicativos e o firmware dos periféricos. Adicione um número de série ou hash da imagem para que a versão base possa ser recuperada.
O suporte CAN é suficiente?
Não. Verifique o canal físico, a taxa de bits, a terminação, as definições de sinal, as permissões e o mapeamento de aplicativos. Um ícone CAN nas configurações não fornece informações suficientes sobre o sinal usado pela tarefa.
Como devo verificar a largura de banda da câmera?
Execute o número pretendido de fluxos na resolução e taxa de quadros necessárias enquanto grava e opera o aplicativo da frota. Repita após a reinicialização e reconexão. A primeira pré-visualização não demonstra muito sobre a carga de trabalho completa.
O que deve acontecer quando a rede for perdida?
Configure o comportamento de armazenamento local, repetição, aviso e prevenção de duplicatas antes do piloto. O operador precisa saber se o trabalho pode continuar localmente, e não descobrir essa política depois que o sinal já tiver sido removido.
Todos os veículos da frota devem usar o mesmo hardware?
Nem sempre. As diferenças em interfaces, firmware e montagem podem ser controladas por um grupo de veículos documentado, desde que o escopo do teste e o caminho de recuperação permaneçam claros. Esse grupo passa a fazer parte da declaração de compatibilidade.
Um fornecedor pode garantir a compatibilidade antecipadamente?
Um fornecedor pode confirmar o escopo dos testes. Dispositivos de terceiros, fiação do veículo e alterações na aplicação ainda exigem validação específica para cada projeto. Confiança prévia não é o mesmo que um resultado comprovado por testes.
O que um técnico deve levar para recuperação em campo?
A imagem aprovada, o backup da configuração, o procedimento de credenciais, as informações do conector, as observações específicas do veículo e o caminho de contato com o serviço. Um processo de substituição está incompleto sem o caminho de acesso.
Quando os testes de compatibilidade devem ser interrompidos?
O processo é interrompido quando o cenário acordado, os casos de falha e o método de recuperação forem aprovados na compilação controlada. A primeira tela exibida é o resultado da inicialização, não o resultado da frota.
Conclusão
A compatibilidade dos computadores da frota de veículos é uma cadeia de evidências físicas, de software e operacionais. Um cenário de turno documentado expõe as fragilidades antes que o terminal chegue à baia do veículo do cliente, onde uma suposição ausente custa mais caro para ser descoberta.
Defina as configurações de compilação, rastreie alguns valores importantes e teste a recuperação com os dispositivos reais. A decisão será mais específica, porém muito mais útil do que uma declaração genérica de que uma porta ou sistema operacional é "compatível".
Contate-nos
E-mail: [email protected]
Telefone: +86 13421822024
Site: www.szpds.com
Sobre a PDS Technology | Contato com a PDS Technology | Dúvidas sobre privacidade e termos de uso
Isenção de responsabilidade
As informações contidas neste artigo são apenas para referência. A PDS Technology Co., Ltd. não se responsabiliza por erros, omissões ou inadequação do conteúdo para aplicações específicas. As especificações do produto estão sujeitas a alterações sem aviso prévio. Os compradores devem verificar todos os detalhes técnicos com nossa equipe antes do uso.
Sobre a PDS Technology
A PDS Technology é uma fabricante líder de OEM/ODM de terminais GNSS RTK de alta precisão e computadores veiculares, atendendo aos mercados de agricultura, construção, mineração, táxi e logística desde 2011.
Com mais de 15 anos de experiência em P&D para o setor automotivo, oferecemos dispositivos robustos e multi-SO (Android/Linux/OpenHarmony) com posicionamento RTK de precisão centimétrica, proteção IP66 e desempenho preparado para IA. Nossas fábricas com certificação IATF16949 produziram mais de 100.000 unidades, distribuídas globalmente, e detêm mais de 30% do mercado chinês de terminais de direção autônoma para o setor agrícola. Exportamos para o Japão, EUA, Reino Unido, Turquia, Rússia e outros países.