

Linux часто выбирают для бортового компьютера автомобиля, когда терминал является частью специализированного устройства, а не универсальной платформы для мобильных приложений. Команде разработчиков программного обеспечения может потребоваться контролируемая последовательность загрузки, пользовательский интерфейс QT, прямой доступ к устройствам CAN или последовательным портам, фоновые службы, локальное ведение журналов и образ системы, который изменяется только в рамках утвержденного процесса разработки.
Автомобильный компьютер на базе Linux может использоваться для встроенных человеко-машинных интерфейсов (HMI), управления машинами, систем навигации, сбора промышленных данных и в долгосрочных OEM-проектах. Сама по себе Linux не гарантирует жесткого поведения в реальном времени или сертификации безопасности. Время отклика зависит от ядра, драйверов, архитектуры приложения, рабочей нагрузки и проверки. Покупатели должны определить требуемое время отклика и протестировать его на конечном оборудовании.
Почему команды разработчиков встроенных систем выбирают Linux для автомобилей
Благодаря Linux команда разработчиков встраиваемых систем может сосредоточить работу терминала на одной задаче. Инженеры могут удалять неиспользуемые службы, запускать HMI сразу после загрузки, размещать журналы в местах, доступных техническим специалистам, и решать, как должно восстанавливаться хранилище после отключения электроэнергии. Такая степень контроля ценна, но она также создает задачи, для которых должен быть назначен ответственный.
QT обычно используется для создания специализированного графического интерфейса. Приложение на основе QT может отображать состояние машины, направляющие линии, сигналы тревоги, изображения с камер или элементы управления оператора без отображения рабочего стола. Интерфейс может запускаться автоматически после загрузки и ограничивать доступ к инженерным настройкам.
Еще одна причина — долгосрочный контроль. Проект, работающий несколько лет, может предпочесть стабильный образ, документированные зависимости и запланированные обновления вместо частых изменений платформы в стиле потребительского программного обеспечения. Это преимущество проявляется только тогда, когда заказчик и поставщик согласовывают права собственности на исходный код, инструменты сборки, библиотеки, политику обновлений и ответственность за поддержку.
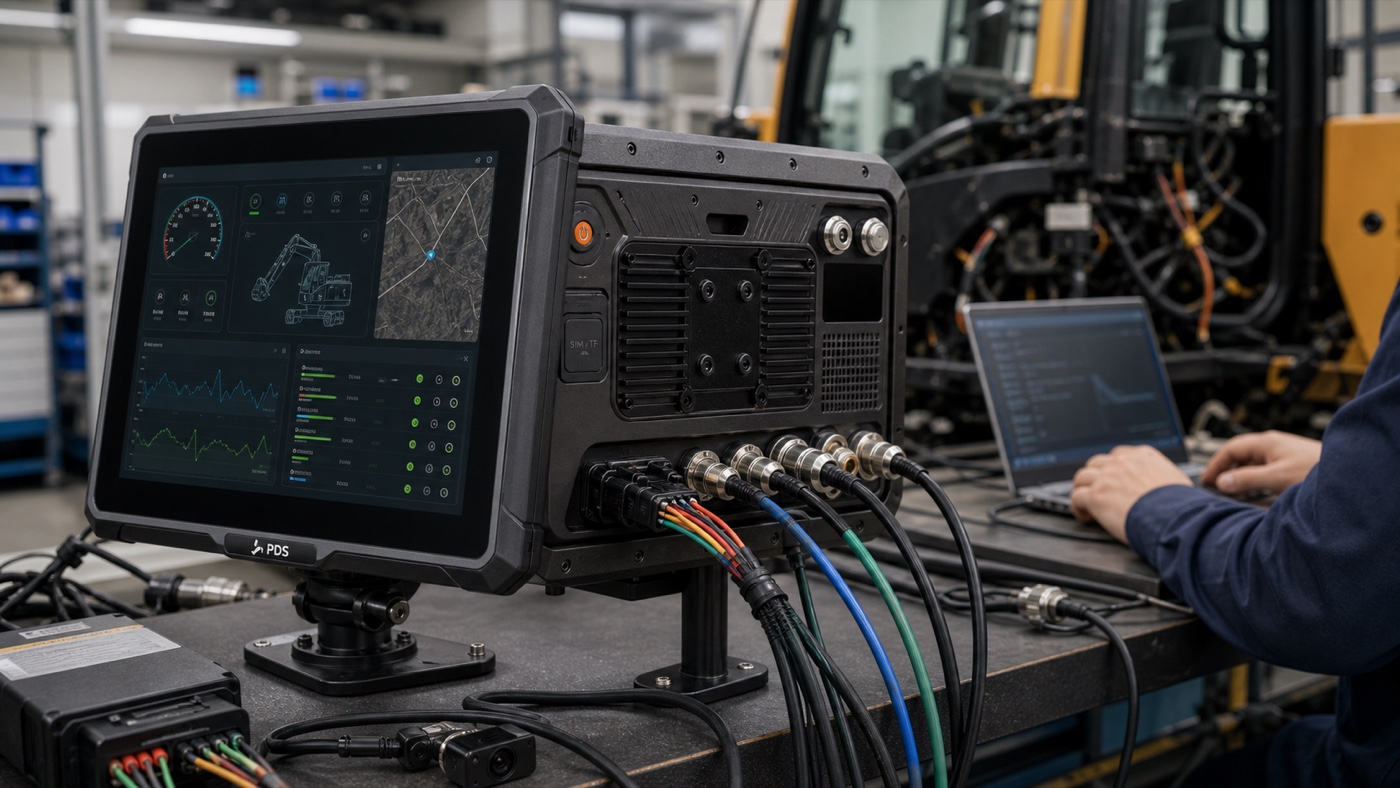
Linux не является автоматически системой реального времени.
Понятие «реальное время» должно иметь числовое значение. Утверждение о том, что экран работает быстро, не равнозначно доказательству обработки события в течение 20 мс, 50 мс или другого фиксированного предела. Запишите событие, его крайний срок, нагрузку, присутствующую во время теста, и реакцию системы, если этот срок не соблюден.
В зависимости от ответа, в конструкции может использоваться ядро реального времени, планирование по приоритетам, изолированные процессорные ядра, микроконтроллер или отдельный контроллер безопасности. Во многих автомобилях терминал Linux обрабатывает только интерфейс пользователя и записывает данные, в то время как выделенный блок управления продолжает управлять контуром управления. Это две совершенно разные конструкции.
Перед переводом системы в режим реального времени выполните тесты синхронизации с активными камерами, передачей данных по CAN-шине на целевой скорости, включенным логированием, работающей сетевой связью и графическим интерфейсом под нагрузкой. Тест должен включать проверку температуры, многократной загрузки, использования памяти и ожидаемых периферийных устройств.
Типичные приложения Linux для автомобильных компьютеров
Специализированный интерфейс человек-машина (HMI)
Строительной, сельскохозяйственной или горнодобывающей технике может потребоваться один утвержденный экран для отображения режимов работы, сигналов тревоги, данных датчиков, изображений с камер и сервисной информации. Linux и QT позволяют команде разработчиков программного обеспечения создать контролируемый интерфейс, не предоставляя доступ к несвязанным функциям для пользователей.
Шлюз передачи данных CAN и последовательного порта
В качестве шлюза терминал может прослушивать CAN-шину, считывать данные с RS232 или RS485, принимать данные GNSS, вести журнал событий и отправлять выбранные записи по Ethernet или 4G. Подсчета портов недостаточно. В технической документации также следует указать битрейт, электрическую изоляцию, оконечную нагрузку, распиновку, владельца каждого сообщения и наличие необходимого драйвера в сборке Linux.
Терминал наведения и позиционирования
Linux может поддерживать выделенный интерфейс наведения, который объединяет позиционирование GNSS или опционально RTK с данными машины. Полное решение по-прежнему требует размещения антенн, корректирующих данных, обработки координат, состояния позиционирования, связи с контроллером и определенной реакции при потере корректировок.
Локальная обработка краев
В некоторых проектах данные с камеры или датчика обрабатываются локально, прежде чем отправить результат в облако. Необходимые параметры процессора, памяти, хранилища, графического процессора и ускорителя зависят от алгоритма. Лучше запускать фактическую рабочую нагрузку на целевом оборудовании, а не оценивать производительность по названию процессора.
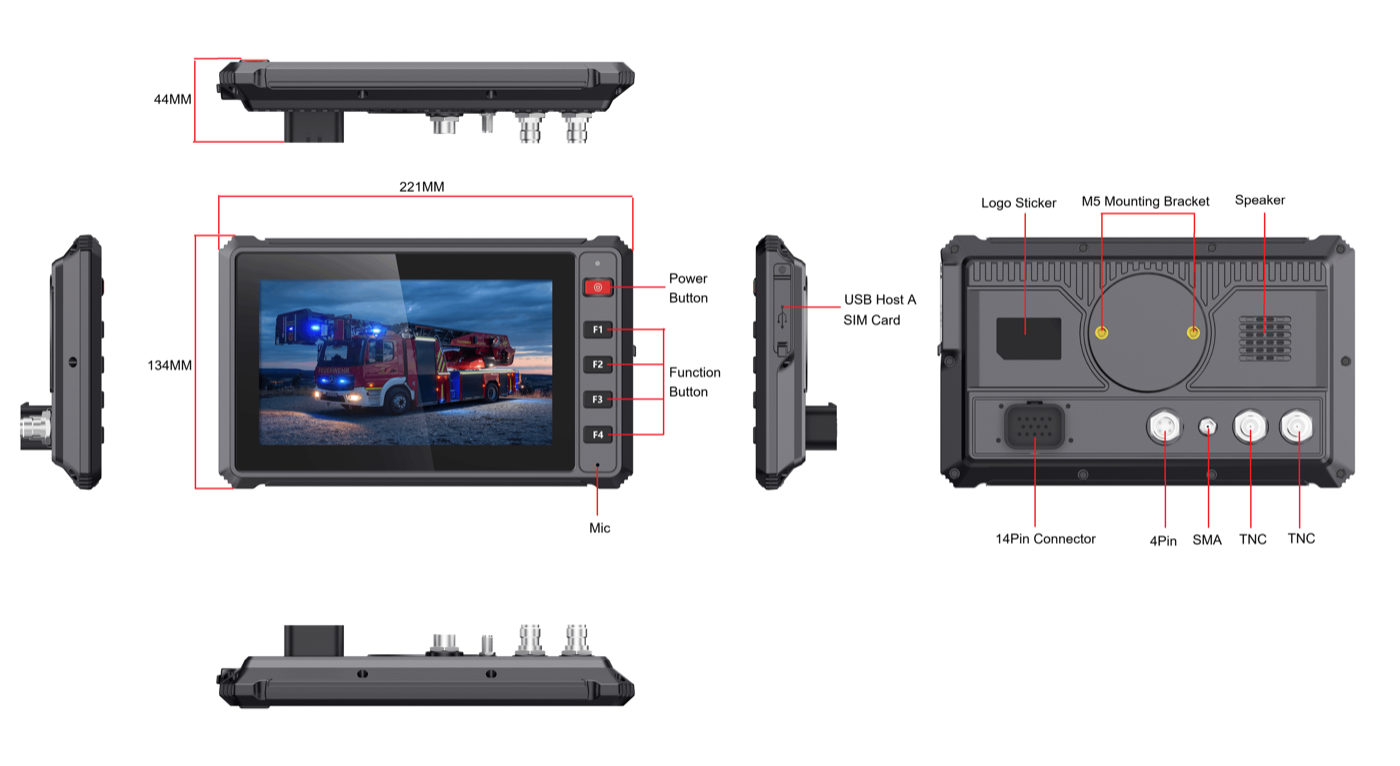
Начальные точки аппаратного обеспечения PDS Linux
В настоящее время PDS предлагает варианты Linux для T7 и T12. Таким образом, компактный или крупноэкранный бортовой компьютер на базе Linux может быть выбран в зависимости от компоновки салона и рабочей нагрузки приложений.
| Точка выбора | ПДС Т7 | PDS T12 |
|---|---|---|
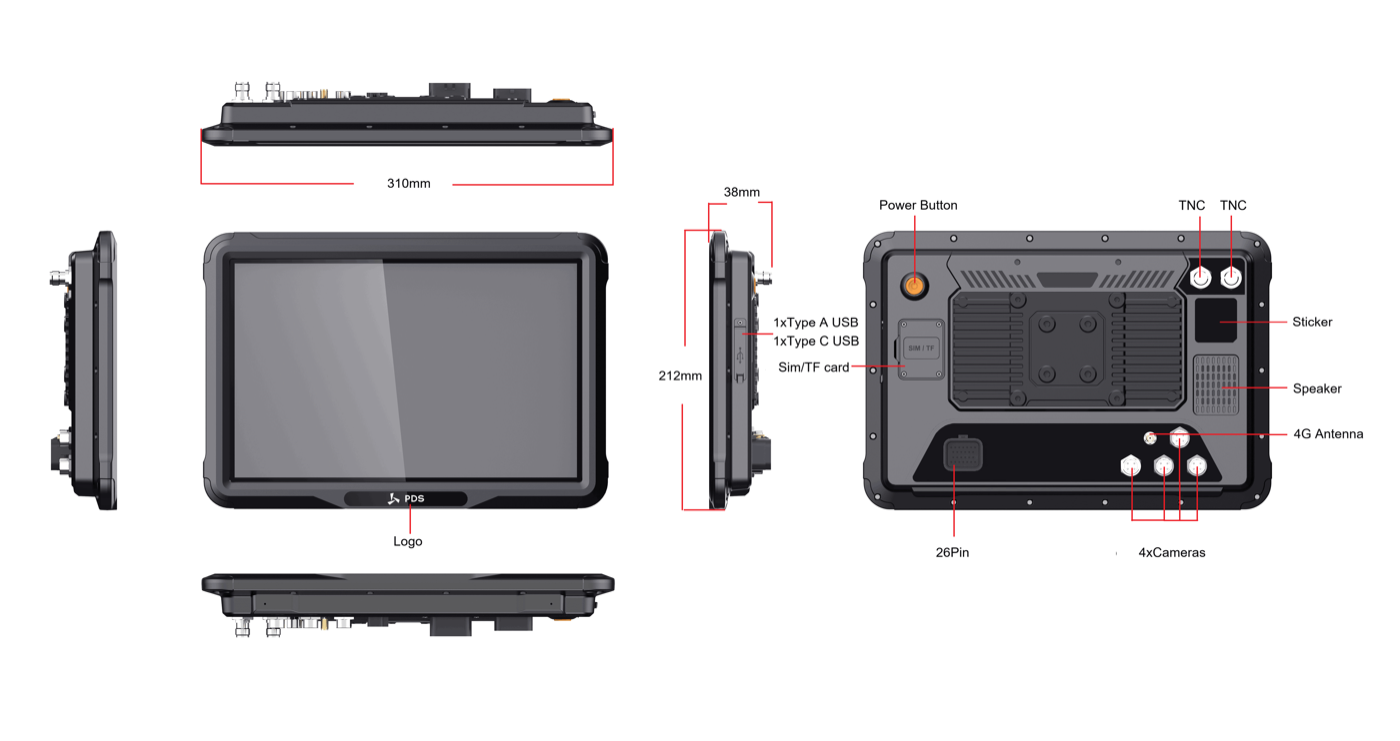
| Отображать | 7-дюймовый экран, 1024 x 600, яркость не менее 750 кд/м2 | 12,1 дюйма, 1280 x 800, не менее 750 кд/м2 |
| вариант Linux | Linux 4.9 + QT5 | Ядро Linux 5.15 + QT5.15 |
| Опубликованный процессор | Четырехъядерный процессор Cortex-A53 с частотой до 1,5 ГГц | 8-ядерный процессор Cortex-A55 с частотой до 1,8 ГГц |
| Опубликованная память / хранилище | 2 ГБ / 16 ГБ | 4 ГБ / 64 ГБ, опционально 256 ГБ памяти |
| Схема расположения оператора | Компактный экран с четырьмя функциональными клавишами на передней панели. | Большой сенсорный экран для многопанельного интерфейса человек-машина |
| Опубликованные интерфейсы транспортных средств | Дополнительные разъемы, камера, антенна GNSS/LTE. | Два порта CAN, два порта RS232, два порта RS485, порт Ethernet, порт GPIO и четыре порта для камер. |
| Электропитание и защита | 9-36 В постоянного тока, степень защиты IP66 | 9-36 В постоянного тока, степень защиты IP66 |
Если вам нужен компактный интерфейс, то PDS T7 — первая модель, которую стоит рассмотреть. Ее меньший корпус и четыре кнопки на передней панели идеально подходят для размещения на больших экранах в такси, легких грузовиках и небольшой сельскохозяйственной технике. PDS T12 находится в другом конце списка: он предоставляет больше места для большого HMI и обеспечивает необходимые разъемы для камер и передачи данных с тяжелой техники.
Укажите, кто поставляет и поддерживает каждый программный слой.
Прототип Linux может работать безупречно, но всё равно застопориться до начала серийного производства, потому что никто не договорился о том, кому принадлежит образ программного обеспечения. Поставщик устройства может ожидать, что заказчик сам его разработает; заказчик же может ожидать поддерживаемого ядра, драйверов и образа восстановления. Необходимо зафиксировать эти границы в письменном виде до заказа первых пилотных образцов.
- Точные версии ядра Linux и QT.
- Пакет поддержки платы, набор инструментов, SDK и инструкции по сборке.
- Доступ водителя к CAN, последовательному порту, камере, GNSS, 4G, Wi-Fi, Bluetooth, Ethernet, USB и накопителям.
- Загрузчик, заставка, автозапуск приложений и зависимости служб.
- Права доступа root, права доступа пользователя, политика безопасной оболочки и учетные данные для работы в производственной среде.
- Ведение журналов, ротация журналов, записи о сбоях и удаленная диагностика.
- Метод обновления образа, откат, носители для восстановления и процедура выездного обслуживания.
- Право собственности на исходный код и период поддержки для выбранной конфигурации.
План действий на случай отключения электроэнергии в транспортном средстве
Файловая система Linux может быть повреждена, если питание отключается во время записи. Терминалу и приложению необходима стратегия выключения и восстановления, соответствующая поведению системы зажигания автомобиля. Уточните, как определяется ACC, можно ли отложить выключение, какие данные необходимо сбросить и как устройство ведет себя при многократных коротких запусках.
Протестируйте конфигурацию хранилища данных в производственной среде с реальной скоростью ведения журналов. Система, которая записывает файлы с камер, в базы данных и диагностические журналы, требует иной стратегии, чем простой человеко-машинный интерфейс. В зависимости от рисков проекта рассмотрите возможность использования разделов только для чтения, журналируемых файловых систем, ограниченных журналов, контрольных точек приложений и режима восстановления.
Проверка драйверов и интерфейсов как единой системы.
Во время пилотного проекта подключите все запланированные периферийные устройства. Если обе сети CAN будут работать одновременно, протестируйте их вместе. Для каждого последовательного устройства запишите, использует ли оно RS232 или RS485, затем проверьте скорость передачи данных, распиновку, длину кабеля и оконечное напряжение. Камеры следует отключать и снова подключать во время тестирования, чтобы команда могла увидеть, как восстанавливаются порядок запуска, задержка предварительного просмотра, разрешение и запись.
Для 4G и GNSS проверьте расположение антенны, диапазоны частот целевого рынка, поведение SIM-карты, синхронизацию времени, выходные данные позиционирования и восстановление после потери сигнала. Водитель, работающий исправно во время короткого стендового теста, может показать иное поведение после многократных циклов включения или длительной работы.
Для обеспечения безопасности и обновлений необходим практичный владелец.
Удалите пароли по умолчанию, ограничьте доступ к службам, защитите ключи доступа к производственным данным и задокументируйте удаленный доступ. Определите, кто будет отслеживать уязвимости программного обеспечения и кто будет утверждать обновления. Стабильный образ не должен стать заброшенным.
Используйте поэтапное развертывание. Обновите небольшую группу автомобилей, отслеживайте загрузку, приложения, интерфейсы, данные и отзывы операторов, а затем расширяйте масштабы обновления. Сохраните образ восстановления и четкий способ возвращения автомобиля в эксплуатацию в случае сбоя обновления.
Linux или Android: что следует использовать в проекте?
Выбирайте Linux, если терминал представляет собой специализированную встроенную систему, поддерживаемую командой разработчиков встроенных систем, особенно если проект требует пользовательского интерфейса на базе QT, управляемых сервисов, прямой интеграции с оборудованием и стабильного образа продукта. Выбирайте Android, если проект ориентирован на сенсорное управление, приложения и поддерживается командой разработчиков мобильных приложений.
Обе платформы могут поддерживать автомобильные приложения. Более безопасный выбор — это платформа, которая соответствует существующему программному обеспечению, навыкам разработчиков, периферийным устройствам, процессу обновления и периоду поддержки. Не выбирайте операционную систему только потому, что она распространена в другой отрасли.
Часто задаваемые вопросы
Лучше ли Linux для управления транспортными средствами в режиме реального времени?
Не автоматически. Система требует заданных временных параметров и протестированной архитектуры. Критически важные элементы управления могут оставаться в выделенном ЭБУ или микроконтроллере, в то время как Linux обрабатывает интерфейс пользователя, ведение журналов и связь.
Может ли PDS T12 использовать Android и Linux?
На текущей странице T12 указана конфигурация Android 13 и опциональное ядро Linux 5.15 + QT5.15. Перед началом разработки необходимо подтвердить точный образ системы, драйверы, интерфейсы и предоставляемую поддержку.
Какая модель лучше подходит для компактного HMI-интерфейса на базе Linux?
T7 — это более компактная базовая модель, оснащенная физическими функциональными клавишами. T12 лучше подходит для большого многопанельного интерфейса, нескольких ракурсов камеры и более широких возможностей подключения к автомобилю.
Завершите разработку системного эскиза перед выбором экрана.
Прежде чем выбирать бортовой компьютер на базе Linux , нарисуйте схему системы на одной странице. Покажите, что работает на терминале, что остается в ЭБУ, все подключенные интерфейсы, пути запуска и выключения, разработчика программного обеспечения и метод восстановления. Когда эта страница будет готова, требуемый размер экрана и конфигурация оборудования, как правило, станут гораздо менее спорными.
Обратитесь в компанию PDS Technology, чтобы обсудить компоновку HMI, требования к Linux и QT, ожидаемые параметры загрузки, список интерфейсов, количество камер, потребности в позиционировании, условия электропитания транспортного средства, целевой рынок и объемы производства. Наша команда поможет определить практичную конфигурацию T7 или T12 для инженерной оценки.
Связаться с нами
📧Электронная почта: [email protected]
📞Тел.: +86 13421822024
🌐Веб-сайт: www.szpds.com
Отказ от ответственности
Информация в данной статье носит исключительно справочный характер. Компания PDS Technology Co., Ltd. не несет ответственности за ошибки, упущения или пригодность содержания для конкретных применений. Технические характеристики продукции могут быть изменены без предварительного уведомления. Перед использованием покупатели должны уточнить все технические детали у нашей команды.
О компании PDS Technology
Компания PDS Technology — ведущий OEM/ODM-производитель высокоточных RTK GNSS-терминалов и автомобильных компьютеров, обслуживающий сельское хозяйство, строительство, горнодобывающую промышленность, такси и логистику с 2011 года.
Обладая более чем 15-летним опытом исследований и разработок в автомобильной отрасли, мы предлагаем надежные устройства с поддержкой нескольких ОС (Android/Linux/OpenHarmony), обеспечивающие позиционирование RTK с точностью до сантиметра, защиту IP66 и готовность к использованию искусственного интеллекта. Наши заводы, сертифицированные по стандарту IATF16949, произвели более 100 000 единиц продукции, развернутых по всему миру, и занимают более 30% китайского рынка терминалов для сельскохозяйственного автоматического управления. Мы экспортируем продукцию в Японию, США, Великобританию, Турцию, Россию и другие страны.





