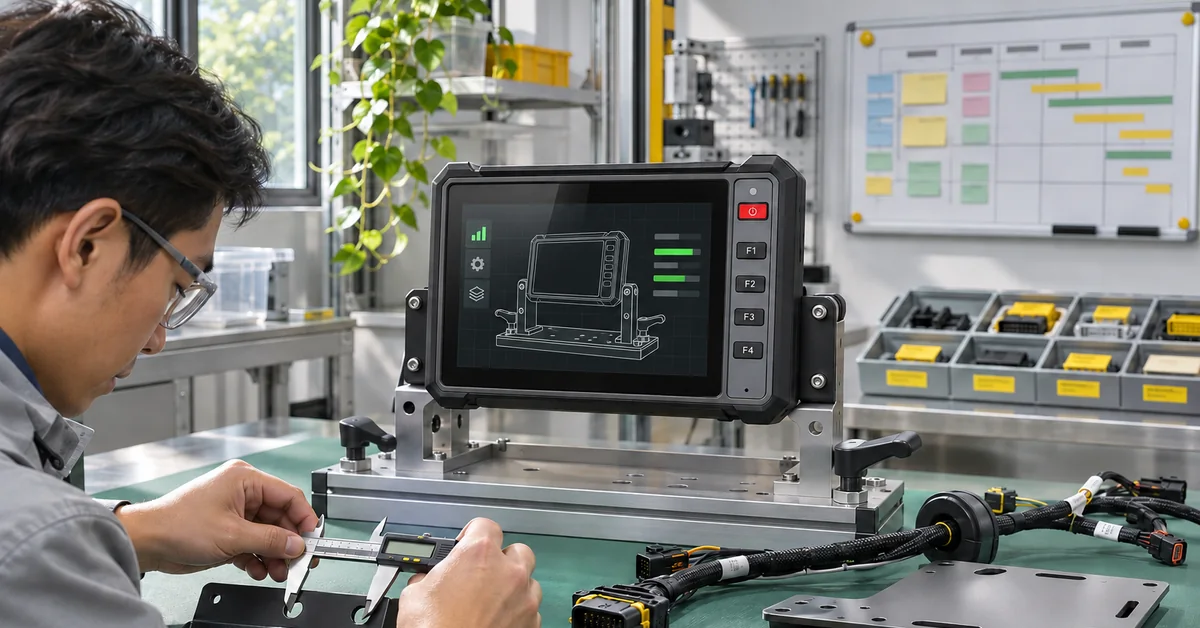
Ein Flottenterminal kann auf dem Ausstellungstisch einwandfrei aussehen und dennoch während der ersten realen Schicht ausfallen. Der GNSS-Empfänger wird in den Einstellungen angezeigt, die Kamera schaltet sich einmalig ein und die Anwendung startet. Diese Tests zeigen, dass die Komponenten hochfahren können. Sie zeigen jedoch nicht, ob Berechtigungen, Timing und der Arbeitsablauf des Fahrers die Stromversorgung und den Netzwerkbetrieb des Fahrzeugs überstehen.
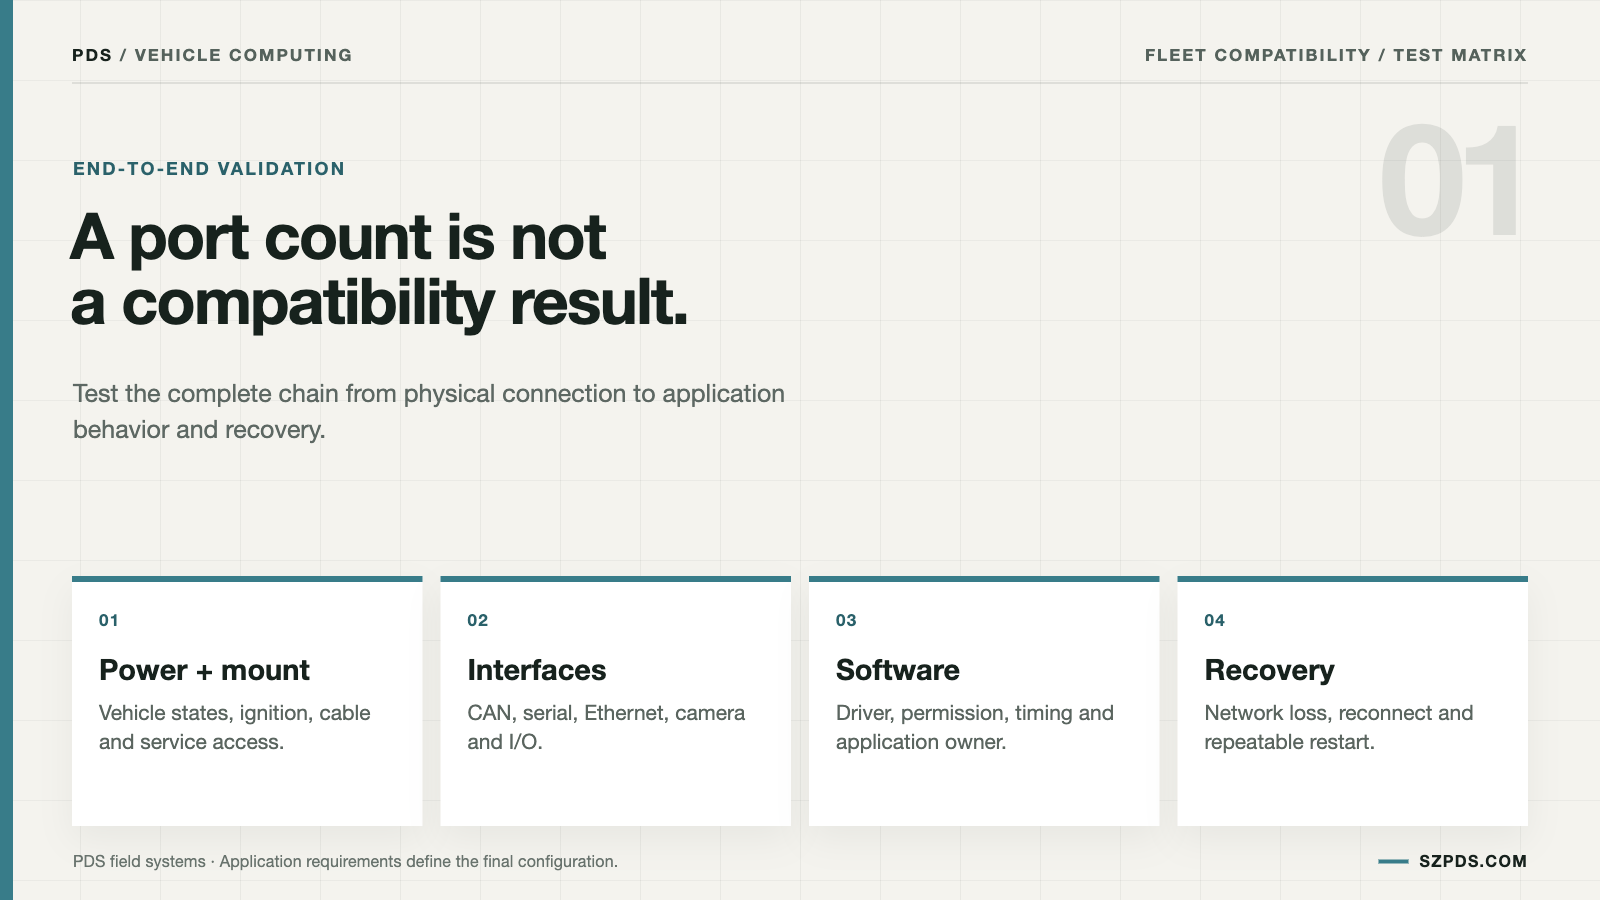
Ich definiere Fahrzeugcomputerkompatibilität als einen Zustand, der gestartet, betrieben, unterbrochen und wiederhergestellt werden kann. Diese Definition erfordert, dass die Dokumentation die Hardware-Revision, das Software-Image, die Peripheriegeräte, den Fahrzeugsignalweg und die Serviceprozedur enthält. Die Anzahl der Ports ist der erste Schritt einer Untersuchung, aber nicht deren Abschluss.
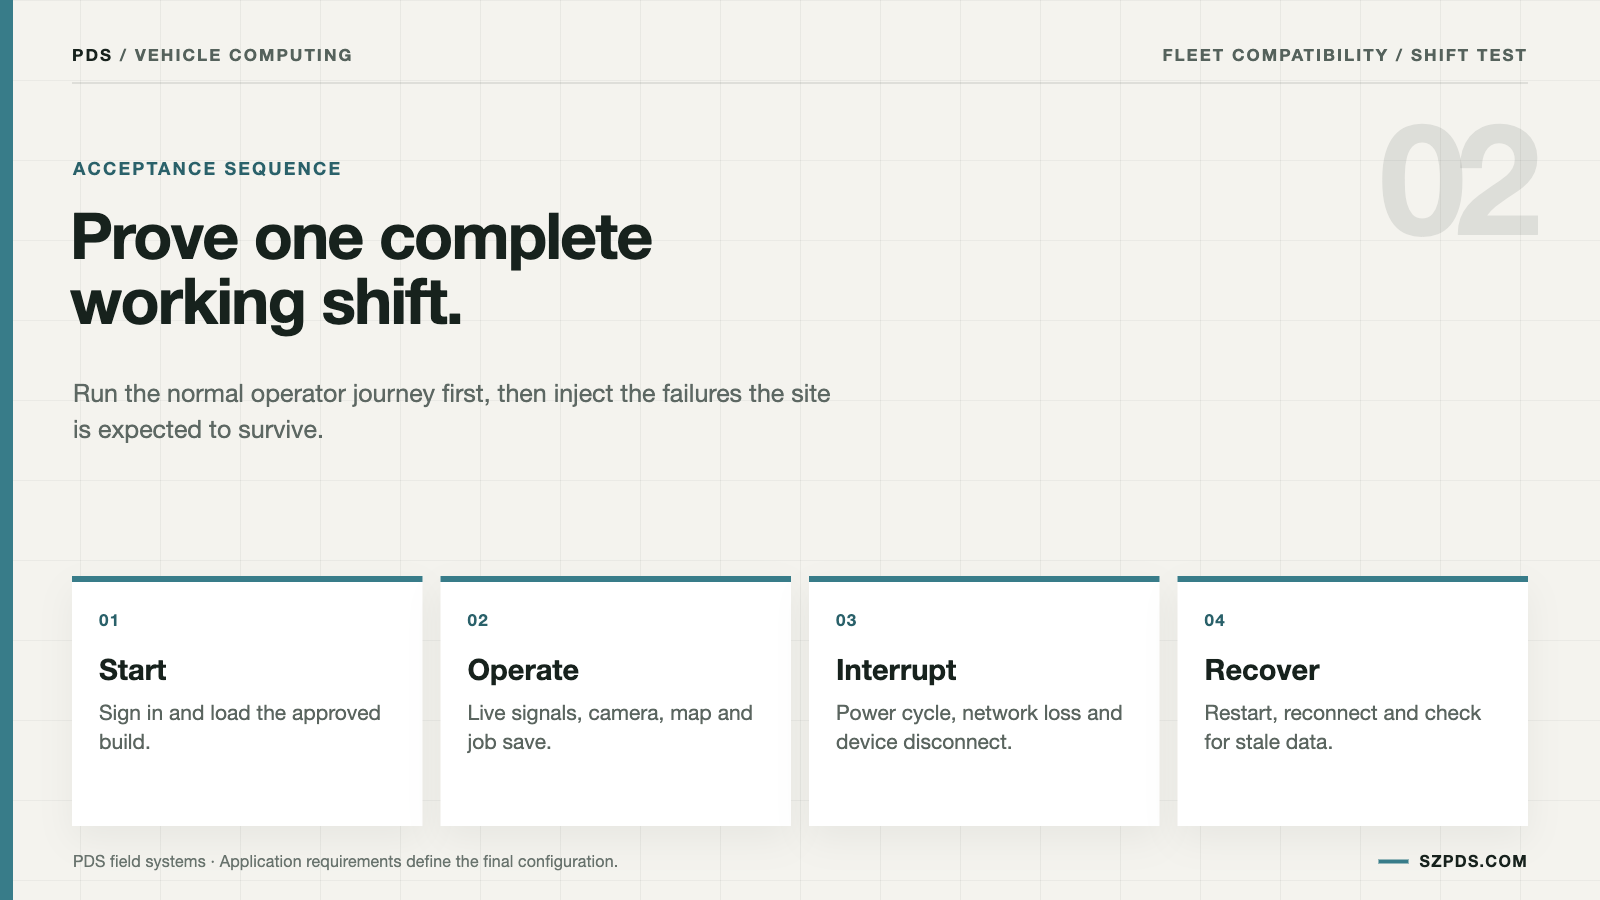
Ich beginne mit einer normalen Schicht anstelle einer Protokollliste. Der Fahrer meldet sich an, erhält Korrekturdaten, sieht sich die Kamerabilder an, liest den Fahrzeugstatus, speichert eine Route und startet das Terminal nach einer geplanten Unterbrechung neu. Jede Aktion wird zu einem Test. Der Verantwortliche für diesen Test sollte das Ergebnis erklären können, ohne auf ein Datenblatt verweisen zu müssen.
Erst dann wird eine Produktauswahl sinnvoll. PDS veröffentlicht Fahrzeugcomputer der Klassen T7, T8, T10 und T12 mit unterschiedlichen Displaygrößen, Betriebssystemoptionen, RTK-Optionen, Kamerakapazitäten und Fahrzeugschnittstellen. Die T12-Liste umfasst beispielsweise Dual-CAN, RS232/RS485 und Ethernet, während ein kleineres Gerät möglicherweise weniger Funktionen bietet. Tragen Sie die ausgewählte Konfiguration in den Testdatensatz ein. Die Produktfamilie ist zu allgemein, um ein Ergebnis zu reproduzieren.
Im abschließenden Kompatibilitätsprotokoll sollte vermerkt sein, welche Fahrzeugcomputer-Kompatibilitätsszenarien bestanden wurden, welche Fehler aufgetreten sind und welche Konfiguration noch nicht verifiziert ist.
Beschreiben Sie den Wandel, nicht nur die Protokolle.
Schreiben Sie die normale Datensequenz in der Reihenfolge auf, in der der Treiber sie verarbeitet. Markieren Sie, welche Daten aktiv sind, welche Daten in einer Warteschlange warten können und wann der Auftrag als abgeschlossen gilt. Diese letzte Entscheidung deckt häufig eine Netzwerkabhängigkeit auf, die durch eine Schnittstellenliste verborgen bleibt.
Hinzu kommen die Fälle, die niemand beim Kunden entdecken möchte. Kann der Treiber ohne Netzwerkverbindung lokal weiterarbeiten? Werden Datensätze nach der Wiederherstellung der Verbindung in eine Warteschlange gestellt, verworfen oder dupliziert? Führt eine fehlende Kamera zum Abbruch des Auftrags oder zu einer Warnung? Dies sind Produktentscheidungen, keine nebensächlichen Servicedetails. Sie bestimmen das weitere Vorgehen des Bedieners.
Die Antworten beeinflussen Endgerät, Speicher, Software und Serviceplan. „CAN, GNSS und Kamera werden unterstützt“ sagt wenig über die Abhängigkeitskette eines funktionierenden Schichtbetriebs aus, insbesondere wenn eine dieser Eingaben ausfällt.
Beschreiben Sie den physischen Aufbau.
Der physische Datensatz nennt das genaue Terminalmodell, die Hardware-Revision, die Speicheroption, die WLAN-Konfiguration und die Schnittstellenvariante. „T10“ reicht nicht aus, um nach Änderungen an Speicher, Modem oder Anschlussoptionen ein Ergebnis zu reproduzieren. Die Produktbezeichnung kann gleich bleiben, während sich die darunterliegende Integrationsfläche ändert.
Listen Sie die CAN-Kanäle, seriellen Schnittstellen, Ethernet-, USB-, Videoeingangs-, Audio-, Zündungs- und digitalen Ein-/Ausgänge auf, die für den Auftrag verwendet werden. Verknüpfen Sie jeden Softwarenamen mit einer Pinbelegung oder Zeichnung. Wenn ein Techniker „COM 2“ sieht, sollte der Eintrag den physischen Pfad, das Kabel und die Fahrzeugverbindung zur Überprüfung angeben. Eine Portbezeichnung ohne diesen Kontext lässt zu viele Unklarheiten.
Montage- und Stromversorgungskonfiguration gehören in dieselbe Dokumentation. Eine andere Halterung, ein anderes Kabel oder ein anderer Zündkabelbaum können das Ergebnis verändern, während die Beschriftung am Steuergerät unverändert bleibt.
Erstellen Sie eine Gerätematrix mit Fehlerfällen
| Gerät oder Dienstleistung | Zu folgender Weg | Versäumnis, einzuführen | Beweis |
|---|---|---|---|
| GNSS-Empfänger | Serielle, USB- oder CAN-Plus-Korrekturquelle | Korrekturausfall oder nicht angeschlossener Empfänger | Positions-, Status- und Wiederverbindungsdatensatz |
| Kamera | USB-, Ethernet- oder Videoeingang | Bandbreitendruck oder Kabelentfernung | Streamidentität, Latenz und Neustartergebnis |
| Fahrzeug CAN | Kanal, Transceiver, Bitrate und Zuordnung | Ruhebus oder Anschlussfehler | Trace neben dem Anwendungswert |
| Flottenservice | Lokale Warteschlange, Authentifizierung und Netzwerk | Server- oder Mobilfunknetzausfall | Offline-, Wiederholungs- und Duplikatsprüfung |
| Peripher | USB, seriell, Bluetooth oder WLAN | Verbindung wiederherstellen oder Berechtigungsänderung | Geräteidentifikator und wiederholbare Wiederherstellung |
Jede Zeile benötigt einen Verantwortlichen. In dieser Checkliste bedeutet „unterstützt“, dass jemand einen Testdatensatz für den erforderlichen Pfad vorweisen kann. Ein Treiberpaket im Archiv eines Anbieters ist hilfreich. Es allein belegt jedoch nicht die Kompatibilität. Die fehlenden Komponenten sind in der Regel die installierte Anwendung und der Wiederherstellungsschritt.
Die Software hinter dem Ergebnis einfrieren
Der Build-Datensatz erfasst das Betriebssystem-Image, das BSP, gegebenenfalls den Kernel, das Anwendungspaket und die Firmware der Peripheriegeräte. Fügen Sie eine Seriennummer, einen Image-Hash oder eine andere kontrollierte Kennung hinzu. Ohne diese Basisdaten ändert sich das Ergebnis, sobald eine Komponente geändert wird.
Wenn sich die Anwendung unabhängig von der Plattform ändert, sollten beide Versionen zusammengehalten werden. Andernfalls ist ein Kompatibilitätsergebnis schwer reproduzierbar und leicht falsch zu interpretieren.
Die Entwicklerressourcen des USB-IF helfen bei der Beantwortung von USB-Fragen, und die SocketCAN-Dokumentation des Linux-Kernels trägt zum Verständnis der Linux-CAN-Terminologie bei. Keine der beiden Quellen bestätigt jedoch eine bestimmte Kamera, einen bestimmten Empfänger oder ein bestimmtes Produktbild; diese Aussage obliegt weiterhin den Projektunterlagen.
Wichtige Werte von der Quelle bis zum Bildschirm verfolgen
Wählen Sie von jedem Gerät einen relevanten Wert aus. Für GNSS sind Position und Korrekturstatus hilfreich. Verwenden Sie für eine Kamera die Stream-Identität und den Zeitstempel. Wählen Sie für das Fahrzeug ein definiertes CAN-Signal. Wählen Sie für den Cloud-Dienst eine Nachricht, die eine Bestätigung erhält. Wenige nachvollziehbare Werte sind in der Regel aussagekräftiger als Screenshots von jeder Seite.
Verfolgen Sie jeden Wert im Terminal. Welcher Prozess empfängt ihn? Durchläuft er einen Treiber, ein SDK, einen Dienst, eine Berechtigungs- oder Konvertierungsschicht? Wo wird er protokolliert? Was zeigt die Anwendung an, wenn die Quelle stoppt? Die letzte Frage deckt oft veraltete Daten auf.
Trennen Sie das Gerät und schließen Sie es wieder an, während Sie auf veraltete Daten achten. Wenn auf dem Bildschirm weiterhin die letzte Geschwindigkeit angezeigt wird, ohne dass darauf hingewiesen wird, dass diese veraltet ist, zeigt die Seite kein aktuelles Signal an. Ich würde dies als Schnittstellenfehler dokumentieren, selbst wenn der Wert nach dem erneuten Anschließen wieder korrekt ist.
Vergleich von Android und Linux an der Integrationsgrenze
Android beschränkt den Anwendungszugriff möglicherweise auf Berechtigungen, Sandbox-Regeln und verwalteten Speicher. Linux bietet unter Umständen andere Kontrollmöglichkeiten, ist aber dennoch von der Kernelkonfiguration, Gerätebäumen und Benutzerdiensten abhängig. Keines der beiden Betriebssysteme allein beantwortet die Frage der Integration.
„Linux ist offener“ ist keine Integrationsvoraussetzung. Die entscheidende Frage ist, welche API, welchen Geräteknoten, welchen Dienst, welche Berechtigungen und welchen Wartungsverantwortlichen die Anwendung tatsächlich nutzt. Diese Details gehören in die Build-Notizen.
Benennen Sie, wer das BSP aktualisiert, wer einen Treiber repariert und wie der Kunde Sicherheits- oder Wiederherstellungsupdates erhält. Eine technische Funktion ohne Wartungsplan entwickelt sich häufig zu einem Flottenproblem, nachdem das ursprüngliche Integrationsteam das Projekt verlassen hat.
| Kompatibilitätsfrage | Informationen anfordern | Bestehensbedingung |
|---|---|---|
| Wird die Anwendung funktionieren? | Betriebssystem, API-Ebene, SDK und Paketabhängigkeiten | Auf dem bereitgestellten Build installiert und ausgeführt |
| Funktioniert die Kamera? | Schnittstelle, Treiber, Codec, Bandbreite und Aufzeichnungsbereich | Erforderliche Frames und Protokolle bleiben nach einem Neustart erhalten. |
| Kann das Terminal GNSS empfangen? | Empfängerausgang, Pfad- und Korrekturstatus | Daten und Status bleiben nach der Wiederverbindung synchron. |
| Kann es Fahrzeugsignale empfangen? | DBC oder Signalliste, Kanal und Berechtigung | Die definierten Werte werden bei Fehlertests korrekt abgebildet. |
| Kann es mit dem Flottenmanagement synchronisiert werden? | Authentifizierung, Wiederholungsversuche, Warteschlange und Offline-Richtlinie | Im Szenario gibt es keine unerklärlichen Verluste oder Duplikate. |
Teste es die ersten zehn Minuten, dann gib es auf.
Verwenden Sie die tatsächlichen Geräte und Kabel für die ersten zehn Minuten. Installieren Sie die Zielanwendung mit der vom Kunden verwendeten Methode. Führen Sie anschließend die Anmeldung, die Korrekturerfassung, den Kamerastart, den CAN-Empfang und das Speichern eines Datensatzes durch. Dadurch werden Abhängigkeiten in der Konfiguration sichtbar, bevor die Sitzung zu einer langwierigen Fehlersuche wird.
Starten Sie das Gerät neu, ohne die Einstellungen zu ändern. Messen Sie die Wiederherstellungszeit und notieren Sie jeden manuellen Schritt. Ein Reset durch einen Servicetechniker kann bei der Diagnose hilfreich sein, ist aber nicht automatisch akzeptabel, wenn ein Außendiensttechniker das Gerät in einem Gerätepark austauschen muss.
Wiederholen Sie den Vorgang, wenn ein Gerät fehlt und das Netzwerk nicht verfügbar ist. Achten Sie auf veraltete Bezeichnungen, mehrdeutige Warnungen und Datensätze, die zwar gespeichert erscheinen, aber nie in die Warteschlange gelangen. Diese Abweichungen sind oft wichtiger als ein fehlerfreier erster Start. Genau damit wird das Außendienstteam konfrontiert.
Fügen Sie in der Angebotsanfrage Beweise, nicht Adjektive, ein.
Die Angebotsanfrage sollte angeben, welche Geräte mit welcher Version und Anwendung getestet wurden. Die Formulierungen „von der Plattform unterstützt“ und „für dieses Projekt validiert“ sollten getrennt bleiben. Diese Formulierungen bergen unterschiedliche Risiken und gehören nicht in ein gemeinsames Feld.
Fordern Sie die Schnittstellenzeichnung, die Signaldefinitionen, die Bereitstellungsmethode und das Wiederherstellungsverfahren an. Fragen Sie, wie Konfigurationsabweichungen erkannt werden, wenn ein Ersatzgerät in die Flotte aufgenommen wird.
Für einen umfassenderen Überblick siehe den PDS -Fahrzeugcomputer-Integrationsleitfaden , die Anleitung zur Kameraeingabe und die Grundlagen der CAN-Bus-Integration .
Legen Sie die Ausstiegsregel für den Piloten vor dem Piloten fest
Ein Pilotprojekt ist abgeschlossen, wenn das vereinbarte Schichtszenario auf den ausgewählten Hardware- und Softwareversionen, einschließlich geplanter Fehlerfälle, wiederholt erfolgreich durchlaufen wird. Es muss außerdem nachgewiesen werden, dass ein geschulter Techniker das System ohne die Unterstützung des Erstellers des ersten Prototyps wiederherstellen kann. Ein erfolgreicher erster Start beweist die Inbetriebnahme, jedoch nicht die Einsatzbereitschaft der gesamten Flotte.
Weisen Sie jedem erforderlichen Gerät und Datenpfad ein Ergebnis, einen Verantwortlichen und einen Nachweisstandort zu. Wenn ein Bauteil ausfällt, isolieren Sie es, bevor Sie das gesamte Terminal austauschen. Ein geringfügiger Schnittstellenfehler sollte nicht zu einer unberechtigten Ablehnung der Plattform führen.
Häufig gestellte Fragen
Beweist ein unterstützter Port die Gerätekompatibilität?
Nein. Anschluss, Stromversorgung, Treiber, Protokoll, Anwendung und Software müssen in der vorgesehenen Installation reibungslos zusammenarbeiten. Ein funktionierender Port beweist lediglich, dass es sich um diesen Port handelt.
Kann ein Musterterminal für Kompatibilitätstests verwendet werden?
Ja, wenn die Probe der gewünschten Konfiguration hinreichend nahe kommt und jede wesentliche Abweichung erfasst wurde. Im Bericht muss dennoch aufgeführt werden, welche Ergebnisse an der Produktionskonfiguration wiederholt werden müssen.
Welche Details kennzeichnen den getesteten Build?
Listen Sie die Hardware-Revision, das Betriebssystem-Image, das BSP, gegebenenfalls den Kernel, das Anwendungspaket und die Firmware der Peripheriegeräte auf. Fügen Sie eine Seriennummer oder einen Image-Hash hinzu, damit die Baseline wiederhergestellt werden kann.
Ist die CAN-Unterstützung ausreichend?
Nein. Überprüfen Sie den physikalischen Kanal, die Bitrate, die Terminierung, die Signaldefinitionen, die Berechtigungen und die Anwendungszuordnung. Ein CAN-Symbol in den Einstellungen sagt kaum etwas über das vom Prozess verwendete Signal aus.
Wie sollte die Kamerabandbreite überprüft werden?
Führen Sie die gewünschte Anzahl an Streams mit der erforderlichen Auflösung und Bildrate aus, während Sie die Flottenanwendung aufzeichnen und betreiben. Wiederholen Sie den Vorgang nach einem Neustart und einer erneuten Verbindung. Die erste Vorschau gibt nur wenig Aufschluss über die volle Auslastung.
Was soll geschehen, wenn das Netzwerk ausfällt?
Das Verhalten für lokale Speicherung, Wiederholungsversuche, Warnungen und Duplikatsvermeidung sollte vor dem Pilotprojekt festgelegt werden. Der Operator muss wissen, ob die Arbeit lokal fortgesetzt werden kann und darf diese Richtlinie nicht erst nach dem Signalverlust feststellen.
Müssen alle Fahrzeuge des Fuhrparks die gleiche Hardware verwenden?
Nicht immer. Unterschiede bei Schnittstellen, Firmware und Montage können durch eine dokumentierte Fahrzeuggruppe kontrolliert werden, sofern der Testumfang und der Wiederherstellungspfad klar definiert bleiben. Diese Gruppe wird Bestandteil der Kompatibilitätsaussage.
Kann ein Lieferant die Kompatibilität im Voraus garantieren?
Ein Lieferant kann den geprüften Umfang bestätigen. Geräte von Drittanbietern, Fahrzeugverkabelung und Anwendungsänderungen erfordern weiterhin eine projektspezifische Validierung. Vorab-Zuversicht ist nicht dasselbe wie ein Testergebnis.
Was sollte ein Techniker für die Bergung im Außendienst mitführen?
Das freigegebene Image, die Konfigurationssicherung, das Anmeldeverfahren, die Anschlussinformationen, fahrzeugspezifische Hinweise und der Servicekontaktweg. Ein Austauschprozess ist ohne den Zugriffspfad unvollständig.
Wann sollten Kompatibilitätstests beendet werden?
Der Vorgang wird gestoppt, sobald das vereinbarte Szenario, die Fehlerfälle und die Wiederherstellungsmethode den kontrollierten Build erfolgreich durchlaufen haben. Der erste angezeigte Bildschirm zeigt das Startergebnis an, nicht das Ergebnis eines Flottentests.
Abschluss
Die Kompatibilität der Bordcomputer von Flottenfahrzeugen ist eine Kette physischer, softwareseitiger und betrieblicher Nachweise. Ein schriftliches Schichtszenario deckt Schwachstellen auf, bevor das Terminal die Fahrzeugbucht des Kunden erreicht, wo die Aufdeckung einer fehlenden Annahme mit höheren Kosten verbunden ist.
Fixieren Sie den Build, verfolgen Sie einige wichtige Werte und testen Sie die Wiederherstellung mit den realen Geräten. Die Entscheidung wird zwar präziser ausfallen, aber wesentlich nützlicher sein als eine pauschale Aussage, dass ein Port oder ein Betriebssystem „unterstützt“ wird.
Kontaktieren Sie uns
E-Mail: [email protected]
Tel.: +86 13421822024
Website: www.szpds.com
Über PDS Technology | Kontakt zu PDS Technology | Anfragen zu Datenschutz und Nutzungsbedingungen
Haftungsausschluss
Die Informationen in diesem Artikel dienen lediglich als Referenz. PDS Technology Co., Ltd. übernimmt keine Haftung für Fehler, Auslassungen oder die Eignung des Inhalts für bestimmte Anwendungen. Produktspezifikationen können sich ohne vorherige Ankündigung ändern. Käufer sollten alle technischen Details vor der Verwendung mit unserem Team abklären.
Über PDS Technology
PDS Technology ist ein führender OEM/ODM-Hersteller von hochpräzisen RTK-GNSS-Terminals und Fahrzeugcomputern und bedient seit 2011 die Märkte Landwirtschaft, Bauwesen, Bergbau, Taxi und Logistik.
Mit über 15 Jahren Erfahrung in der Forschung und Entwicklung für die Automobilindustrie bieten wir robuste, plattformübergreifende Geräte (Android/Linux/OpenHarmony) mit zentimetergenauer RTK-Positionierung, Schutzart IP66 und KI-Unterstützung. Unsere IATF16949-zertifizierten Werke haben weltweit über 100.000 Einheiten produziert und decken über 30 % des chinesischen Marktes für automatische Lenksysteme in der Landwirtschaft ab. Wir exportieren nach Japan, in die USA, nach Großbritannien, in die Türkei, nach Russland und in weitere Länder.