Un terminal embarqué peut sembler parfait en exposition et pourtant tomber en panne dès sa première utilisation. Le récepteur GNSS apparaît dans les paramètres, la caméra s'ouvre une fois et l'application se lance. Ces vérifications indiquent que les composants sont opérationnels. Elles ne garantissent pas que les autorisations, la synchronisation et le flux de travail du conducteur seront fonctionnels une fois le véhicule mis sous tension et connecté au réseau.
Je définis la compatibilité informatique du véhicule comme un système pouvant être démarré, exécuté, interrompu et repris. Cette définition implique que le dossier comprenne la version matérielle, l'image logicielle, les périphériques, le chemin du signal du véhicule et la procédure de maintenance. Le comptage des ports initie une investigation, mais ne la conclut pas.
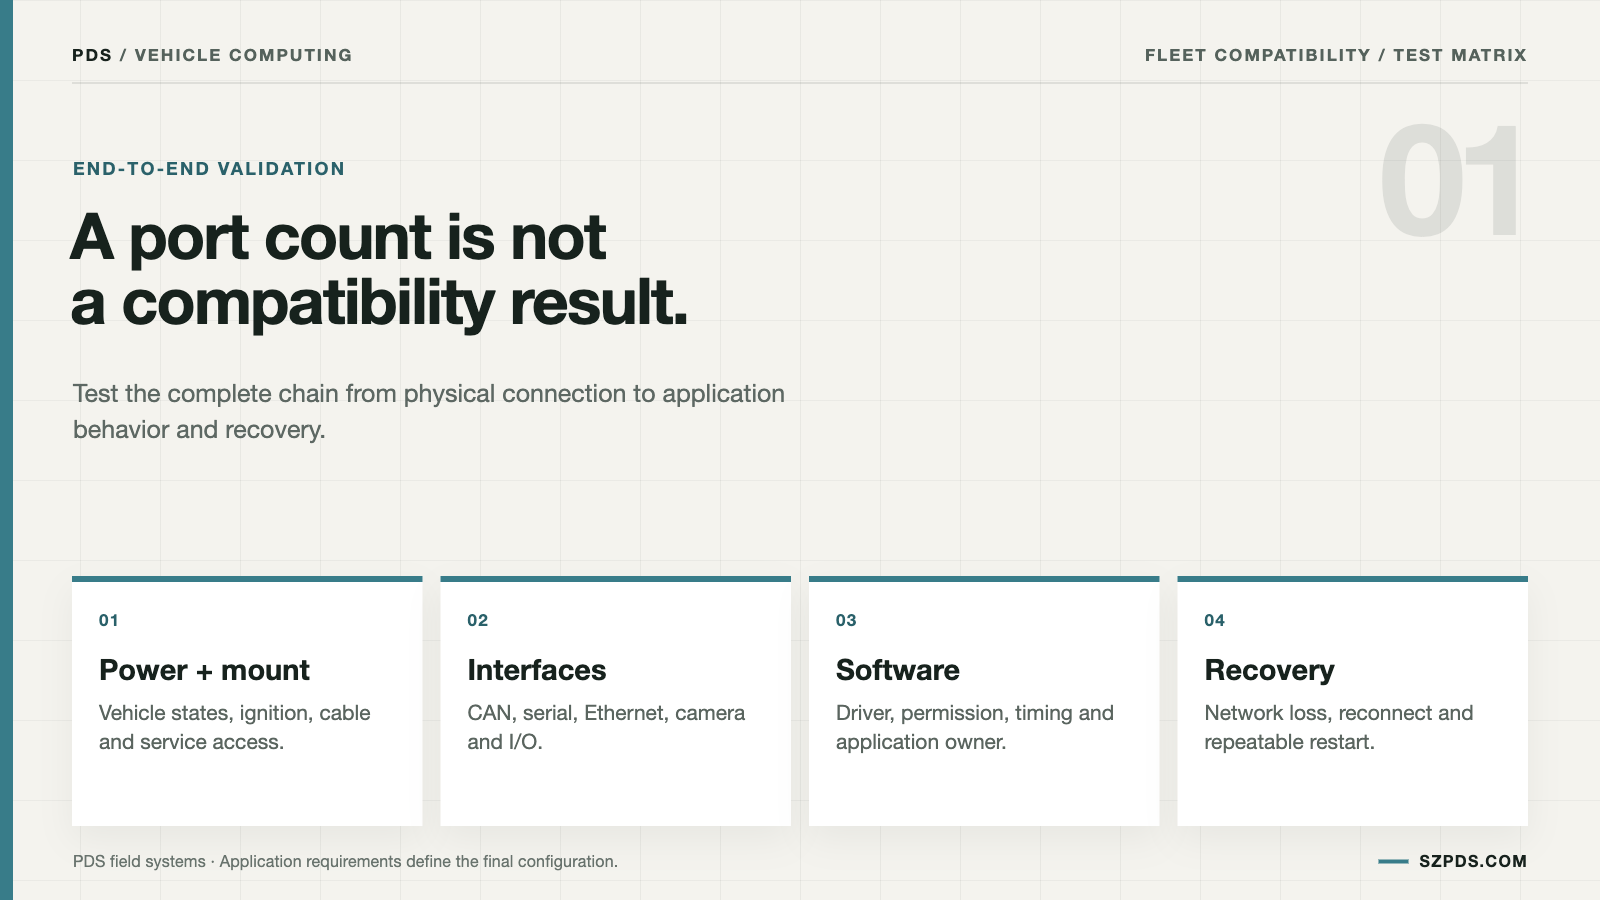
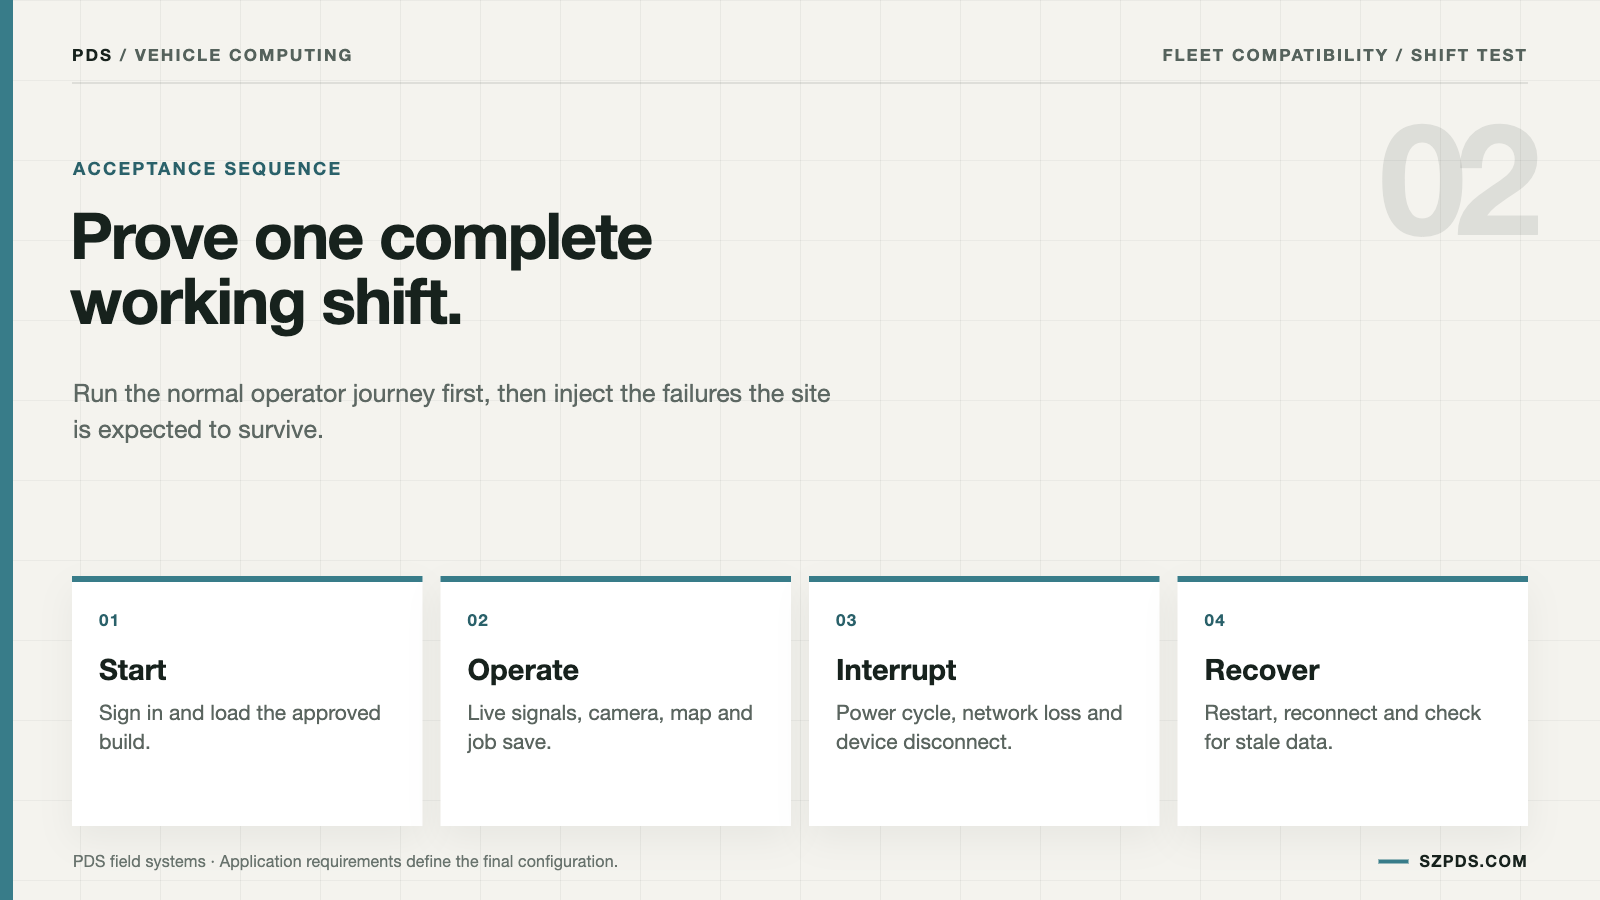
Je commence par un service ordinaire plutôt que par une liste de protocoles. Le conducteur se connecte, reçoit les données de correction, consulte les flux vidéo des caméras, prend connaissance de l'état du véhicule, enregistre un itinéraire et redémarre le terminal après une interruption planifiée. Chaque action devient un test. Le responsable de ce test doit pouvoir en expliquer le résultat sans avoir à se référer à une fiche technique.
Ce n'est qu'à ce moment-là qu'une présélection de produits devient utile. PDS propose des ordinateurs de bord de classes T7, T8, T10 et T12 avec différentes tailles d'écran, options de système d'exploitation, choix RTK, capacités de caméra et interfaces véhicule. La fiche produit du T12, par exemple, inclut deux interfaces CAN, RS232/RS485 et Ethernet, tandis qu'un modèle plus petit peut en proposer moins. Indiquez la configuration sélectionnée dans le rapport de test. Le nom de la gamme est trop général pour reproduire un résultat.
Le rapport de compatibilité final doit indiquer quels scénarios de compatibilité des ordinateurs de bord ont été validés, quels défauts ont été introduits et quelle configuration reste à vérifier.
Décrivez le changement, pas seulement les protocoles.
Décrivez la séquence normale dans l'ordre où le pilote la perçoit. Indiquez quelles données sont en temps réel, lesquelles peuvent être en attente dans une file d'attente et le moment où la tâche est considérée comme terminée. Cette dernière décision révèle souvent une dépendance réseau masquée par une liste d'interfaces.
Ajoutons ensuite les cas que personne ne souhaite découvrir chez un client. Sans réseau, le chauffeur peut-il poursuivre son travail localement ? Après reconnexion, les enregistrements sont-ils mis en file d'attente, rejetés ou dupliqués ? L'absence d'une caméra interrompt-elle la tâche ou génère-t-elle une alerte ? Ce sont des choix techniques, et non des détails de service mineurs. Ils déterminent la prochaine action de l'opérateur.
Les réponses ont une incidence sur le terminal, le stockage, le logiciel et le forfait de services. « Prise en charge CAN, GNSS et caméra » ne donne que peu d’informations sur la chaîne de dépendances nécessaire au bon fonctionnement d’un poste, surtout si l’un de ces éléments disparaît.
Décrivez la structure physique
L'enregistrement physique mentionne le modèle exact du terminal, la révision matérielle, l'option de stockage, la configuration sans fil et la variante d'interface. La référence « T10 » ne suffit pas à reproduire un résultat après une modification de la mémoire, du modem ou du connecteur. L'étiquette du produit peut rester inchangée alors que la surface d'intégration sous-jacente est différente.
Indiquez les canaux CAN, les ports série, l'Ethernet, l'USB, l'entrée vidéo, l'audio, l'allumage et les E/S numériques utilisés. Associez chaque nom de logiciel à un brochage ou un schéma. Lorsqu'un technicien voit « COM 2 », la fiche doit préciser le chemin physique, le câble et la connexion au véhicule à inspecter. Une étiquette de port sans ce contexte laisse trop de place à l'interprétation.
La configuration de montage et d'alimentation doit être consignée dans le même document. Un support, un câble ou un faisceau d'allumage différent peut modifier le résultat, même si l'étiquette sur l'ordinateur reste inchangée.
Construire une matrice des dispositifs avec les cas de défaillance
| Appareil ou service | Chemin à suivre | L'absence d'introduction | Preuve |
|---|---|---|---|
| Récepteur GNSS | Sortie série, USB ou CAN avec source de correction | Perte de correction ou récepteur débranché | Enregistrement de position, d'état et de reconnexion |
| Caméra | Entrée USB, Ethernet ou vidéo | Pression sur la bande passante ou retrait de câble | Identité du flux, latence et résultat du redémarrage |
| Véhicule CAN | Canal, émetteur-récepteur, débit binaire et mappage | Bus silencieux ou défaut de terminaison | Tracez à côté de la valeur de l'application |
| Service de flotte | File d'attente locale, authentification et réseau | Panne de serveur ou de réseau mobile | Vérification hors ligne, nouvelle tentative et vérification des doublons |
| Périphérique | USB, série, Bluetooth ou Wi-Fi | Reconnexion ou modification des autorisations | Identifiant de l'appareil et récupération reproductible |
Chaque ligne doit être associée à un responsable. Dans cette liste de vérification, « pris en charge » signifie qu'une personne peut indiquer un enregistrement de test pour le chemin requis. Un package de pilotes dans les archives d'un fournisseur est une ressource utile, mais ne constitue pas à lui seul une preuve de compatibilité. Il manque généralement l'application installée et la procédure de récupération.
Geler le logiciel à l'origine du résultat
L'enregistrement de la version contient l'image du système d'exploitation, le BSP, le noyau (le cas échéant), le package d'application et le firmware des périphériques. Ajoutez un numéro de série, un hachage d'image ou tout autre identifiant contrôlé. Sans cette base de référence, le résultat est modifié dès qu'un seul composant change.
Si l'application évolue indépendamment de la plateforme, conservez les deux versions ensemble. Sinon, un résultat de compatibilité devient difficile à reproduire et sujet à interprétation.
Les ressources pour développeurs de l'USB-IF aident à formuler les questions relatives à l'USB, et la documentation SocketCAN du noyau Linux contribue à clarifier la terminologie CAN sous Linux. Aucune de ces références n'approuve un appareil photo, un récepteur ou une image de produit en particulier ; cette affirmation relève toujours de la preuve fournie par le projet.
Suivre les valeurs importantes de la source à l'écran
Choisissez une valeur pertinente pour chaque appareil. Pour un système GNSS, la position et l'état de correction sont utiles. Pour une caméra, utilisez l'identifiant du flux et l'horodatage. Pour un véhicule, choisissez un signal CAN défini. Pour un service cloud, choisissez un message qui reçoit un accusé de réception. Un petit ensemble de valeurs traçables est généralement plus informatif qu'une capture d'écran de chaque page.
Suivez chaque valeur dans le terminal. Quel processus la reçoit ? Passe-t-elle par un pilote, un SDK, un service, une couche d’autorisation ou de conversion ? Où est-elle consignée ? Qu’affiche l’application lorsque la source s’arrête ? Cette dernière question révèle souvent des données obsolètes.
Débranchez l'appareil, puis rebranchez-le tout en vérifiant si les données restent obsolètes. Si l'écran affiche toujours la dernière vitesse sans indiquer qu'elle est ancienne, cela signifie que le signal est inactif. Dans ce cas, il s'agit d'un problème d'interface, même si la valeur redevient correcte après la reconnexion.
Comparer Android et Linux à la frontière de l'intégration
Android peut limiter l'accès aux applications aux permissions, aux règles de sandbox et au stockage géré. Linux peut proposer différents contrôles tout en s'appuyant sur la configuration du noyau, les arbres de périphériques et les services espace utilisateur. Aucune de ces étiquettes de système d'exploitation ne résout à elle seule la question de l'intégration.
« Linux est plus ouvert » n'est pas une condition d'intégration. La question pertinente est de savoir quelle API, quel nœud de périphérique, quel service, quelles permissions et quel responsable de la maintenance l'application utilise réellement. Indiquez ces détails dans les notes de compilation.
Indiquez qui met à jour le BSP, qui corrige les pilotes et comment le client reçoit les mises à jour de sécurité ou de récupération. Une fonctionnalité technique sans procédure de maintenance risque de devenir un problème pour la flotte une fois que l'équipe d'intégration initiale a quitté le projet.
| Question de compatibilité | Informations à demander | Condition de réussite |
|---|---|---|
| L'application va-t-elle fonctionner ? | Dépendances liées au système d'exploitation, au niveau de l'API, au SDK et aux packages | Installé et exécuté sur la version fournie |
| L'appareil photo fonctionne-t-il ? | Interface, pilote, codec, bande passante et étendue d'enregistrement | Les trames et les journaux requis sont conservés après le redémarrage. |
| Le terminal peut-il recevoir un signal GNSS ? | État de sortie du récepteur, du chemin et de la correction | Les données et l'état restent synchronisés après la reconnexion. |
| Peut-il lire les signaux des véhicules ? | Liste DBC ou de signaux, canal et autorisation | Les valeurs définies sont correctement mappées lors des tests de défauts |
| Peut-il se synchroniser avec le service de gestion de flotte ? | Politique d'authentification, de nouvelle tentative, de file d'attente et de hors ligne | Aucune perte inexpliquée ni aucun doublon dans le scénario |
Testez les dix premières minutes, puis interrompez le processus.
Utilisez les appareils et câbles réels pendant les dix premières minutes. Installez l'application cible selon la méthode utilisée par le client. Procédez ensuite à la connexion, à l'acquisition des données, au démarrage de la caméra, à la réception CAN et à l'enregistrement d'une séquence. Cela permet de mettre en évidence les dépendances de configuration avant que la session ne se transforme en une longue recherche de panne.
Redémarrez sans modifier la configuration. Chronométrez la récupération et notez chaque étape manuelle. Une réinitialisation effectuée par un technicien peut faciliter le diagnostic, mais n'est pas systématiquement acceptable lorsqu'un technicien de terrain doit remplacer un appareil au sein d'une flotte.
Répétez l'opération en l'absence d'un appareil et en indisponible sur le réseau. Soyez attentif aux étiquettes obsolètes, aux avertissements ambigus et aux enregistrements qui semblent sauvegardés mais n'atteignent jamais la file d'attente. Ces anomalies sont souvent plus importantes qu'un premier démarrage réussi. Ce sont elles que l'équipe d'intervention constatera.
Dans votre demande de devis, incluez des preuves, et non des adjectifs.
La demande de devis doit préciser quels appareils ont été testés, sur quelle version et avec quelle application. Il est important de bien distinguer « pris en charge par la plateforme » et « validé pour ce projet ». Ces expressions présentent des risques différents et ne doivent pas figurer dans le même formulaire.
Demandez le schéma d'interface, les définitions des signaux, la méthode de mise en service et la procédure de récupération. Renseignez-vous sur la manière dont les dérives de configuration seront détectées lors de l'intégration d'un terminal de remplacement au parc.
Pour une analyse plus complète, consultez le guide d'intégration de l'ordinateur de bord PDS, le guide d'entrée de la caméra et les principes de base de l'intégration du bus CAN .
Définir la règle de sortie du pilote avant le pilote
Un projet pilote est considéré comme terminé lorsque le scénario de fonctionnement convenu est validé à plusieurs reprises sur les versions matérielles et logicielles sélectionnées, y compris en cas de panne planifiée. Il doit également démontrer qu'un technicien qualifié peut restaurer le système sans l'aide de la personne ayant conçu le premier prototype. Un premier démarrage réussi atteste de la mise en service, mais ne prouve pas que le parc de machines est opérationnel.
Attribuez à chaque périphérique et chemin de données requis un résultat, un responsable et un emplacement de preuve. En cas de défaillance d'un élément, isolez-le avant de remplacer l'ensemble du terminal. Un défaut d'interface mineur ne doit pas entraîner un rejet injustifié de la plateforme.
FAQ
La présence d'un port pris en charge prouve-t-elle la compatibilité de l'appareil ?
Non. Le connecteur, l'alimentation, le pilote, le protocole, l'application et la version du logiciel doivent tous fonctionner ensemble lors de l'installation prévue. Un seul port fonctionnel ne prouve que ce port.
Peut-on utiliser un terminal de test pour effectuer des tests de compatibilité ?
Oui, lorsque l'échantillon est suffisamment proche de la configuration prévue et que chaque différence matérielle est consignée. Le rapport doit néanmoins préciser les résultats qui doivent être reproduits sur la configuration de production.
Quels détails permettent d'identifier la version testée ?
Indiquez la révision matérielle, l'image du système d'exploitation, le BSP, le noyau (le cas échéant), le package d'application et le firmware du périphérique. Ajoutez un numéro de série ou un hachage d'image afin de permettre la restauration de la configuration de référence.
Le support CAN est-il suffisant ?
Non. Vérifiez le canal physique, le débit binaire, la terminaison, les définitions de signal, les autorisations et le mappage de l'application. Une icône CAN dans les paramètres ne fournit que très peu d'informations sur le signal utilisé par la tâche.
Comment vérifier la bande passante d'une caméra ?
Exécutez le nombre de flux souhaité à la résolution et à la fréquence d'images requises tout en enregistrant et en utilisant l'application de gestion de flotte. Répétez l'opération après redémarrage et reconnexion. Le premier aperçu ne donne que peu d'indications sur la charge de travail réelle.
Que se passe-t-il en cas de perte du réseau ?
Configurez le stockage local, les nouvelles tentatives, les avertissements et la prévention des doublons avant le pilote. L'opérateur doit savoir si le travail peut se poursuivre localement, et non découvrir cette politique après la perte du signal.
Tous les véhicules de la flotte doivent-ils utiliser le même matériel ?
Pas toujours. Les différences d'interfaces, de micrologiciels et de montage peuvent être gérées par un groupe de véhicules documenté, à condition que le périmètre de test et la procédure de récupération restent clairs. Ce groupe est alors intégré à la déclaration de compatibilité.
Un fournisseur peut-il garantir la compatibilité à l'avance ?
Un fournisseur peut confirmer le périmètre des tests. Les dispositifs tiers, le câblage du véhicule et les modifications d'application nécessitent une validation spécifique au projet. Avoir confiance à l'avance ne vaut pas un résultat validé par test.
Que doit emporter un technicien pour une intervention sur le terrain ?
L'image approuvée, la sauvegarde de la configuration, la procédure d'authentification, les informations sur les connecteurs, les notes spécifiques au véhicule et le chemin d'accès au service après-vente sont indispensables. Un processus de remplacement est incomplet sans ce chemin d'accès.
Quand faut-il arrêter les tests de compatibilité ?
L'exécution s'arrête lorsque le scénario convenu, les cas de panne et la méthode de récupération sont validés lors de la compilation contrôlée. Le premier écran affiché correspond au résultat du démarrage, et non à celui de la flotte.
Conclusion
La compatibilité informatique des véhicules de la flotte repose sur une chaîne de preuves physiques, logicielles et opérationnelles. Un scénario de quart de travail écrit permet de déceler les points faibles avant que le terminal n'atteigne le quai du véhicule client, où la détection d'une hypothèse manquante s'avère plus coûteuse.
Épinglez la version, suivez quelques valeurs importantes et testez la récupération avec les appareils réels. La décision sera plus ciblée, mais bien plus utile qu'une déclaration générale selon laquelle un port ou un système d'exploitation est « pris en charge ».
Contactez-nous
Courriel : [email protected]
Tél. : +86 13421822024
Site web : www.szpds.com
À propos de PDS Technology | Contactez PDS Technology | Politique de confidentialité et conditions d'utilisation
Clause de non-responsabilité
Les informations contenues dans cet article sont fournies à titre indicatif uniquement. PDS Technology Co., Ltd. décline toute responsabilité en cas d'erreurs, d'omissions ou d'inadéquation du contenu à des applications spécifiques. Les spécifications des produits peuvent être modifiées sans préavis. Il est conseillé aux acheteurs de vérifier tous les détails techniques auprès de notre équipe avant utilisation.
À propos de PDS Technology
PDS Technology est un fabricant OEM/ODM de premier plan de terminaux GNSS RTK de haute précision et d'ordinateurs de bord, au service des marchés de l'agriculture, de la construction, des mines, des taxis et de la logistique depuis 2011.
Forts de plus de 15 ans d'expérience en R&D pour l'automobile, nous proposons des appareils robustes et multi-OS (Android/Linux/OpenHarmony) dotés d'un positionnement RTK centimétrique, d'une protection IP66 et compatibles avec l'intelligence artificielle. Nos usines certifiées IATF 16949 ont produit plus de 100 000 unités déployées dans le monde entier, représentant plus de 30 % du marché chinois des terminaux de pilotage automatique pour l'agriculture. Nous exportons notamment au Japon, aux États-Unis, au Royaume-Uni, en Turquie et en Russie.