Problemas de integração do computador do veículo: Guia de solução de problemas do fabricante original
A maioria dos problemas de integração do computador de bordo de veículos originais de fábrica já vem com um diagnóstico: a rede CAN está com defeito, a tela congelou, a câmera parou de funcionar.
Substitua a unidade. Eu esperaria antes de concordar com qualquer uma dessas coisas.
Um terminal pode receber um sinal e ainda assim falhar na tarefa do operador.
Uma câmera pode funcionar sozinha e falhar na combinação real de armazenamento, modem e carga do aplicativo.
Comece analisando as evidências.
É necessário conectar o estado do veículo, a versão do computador, a revisão do chicote de fios e o resultado do operador.
Uma substituição completa apaga parte desse rastro. Mantenha o estado defeituoso primeiro e depois decida o que mudar.
O pacote SocketCAN é uma implementação dos protocolos CAN (Controller Area Network) para Linux.
Os exemplos abaixo são casos hipotéticos de revisão. Não são relatórios de campo do PDS disfarçados.
Utilize o método para formular seu próprio teste, e não para presumir que um determinado veículo apresente o mesmo defeito.
Escreva o limite do sistema antes de revisar o terminal.
Considere uma tarefa normal e liste todas as peças que devem funcionar. O operador abre uma ordem de serviço.
Um controlador envia o estado do veículo. Um receptor envia a posição. Um aplicativo combina ambos. O resultado é armazenado e posteriormente carregado.
Agora, coloque um nome ao lado de cada lúpulo.
Quem detém a definição da mensagem? Quem construiu a estrutura de suporte? Qual equipe forneceu a imagem Linux ou o pacote Android?
Quem pode ler o registro? "Revisado em conjunto" soa amigável, mas geralmente significa que ninguém é responsável pela próxima ação.
Anote o modelo do computador, a revisão do hardware e a versão do software. Adicione o número do desenho do chicote de fios.
Adicione o firmware periférico e qualquer arquivo de configuração que altere o comportamento dos dados. Cinco identificadores evitam muitas tentativas e erros posteriormente.
Nossa lista de verificação para integração de software é uma segunda etapa útil. Ela ajuda a separar o suporte da plataforma da responsabilidade pelo aplicativo.
Guardo um cartão de instruções de uma página para o início das operações. Lado esquerdo: controlador do veículo, receptor, câmera, chicote de fios e terminal.
Lado direito: a pessoa que pode responder por cada uma delas.
O cartão só sai da sala quando todos os espaços em branco contêm um nome e um contato. Parece básico.
Isso também impede que a primeira chamada de avaliação se transforme em uma busca incessante.
Capture um sintoma reproduzível.
A primeira linha de um chamado de suporte deve ser compreensível para um motorista, e não apenas para um engenheiro.
"A rede CAN não funciona" falha nesse teste. "O registro de velocidade permanece em 18 km/h após desligar e ligar a ignição" também falha.
Segue a nota completa que eu gostaria: a alimentação dos acessórios retorna às 09:14:08. A ferramenta de teste do controlador mostra 42 km/h.
O aplicativo continua mostrando 18 km/h por 37 segundos. Reiniciar o aplicativo manualmente resolve o problema.
O comportamento esperado da tela está descrito nos requisitos da tarefa.
Uma passagem limpa não resolve muito bem o problema quando ele aparece e desaparece.
Conte cada tentativa e guarde as falhas. "2 corridas ruins em 12" dá ao time um número para trabalhar contra.
"Às vezes" faz com que a próxima pessoa comece tudo de novo, do zero.
A interface falha quando a propriedade do protocolo está incompleta.
Conectores compatíveis comprovam apenas que duas peças de hardware podem ser unidas.
Eles não comprovam que o circuito elétrico, o formato dos dados e as permissões do software estejam completos.
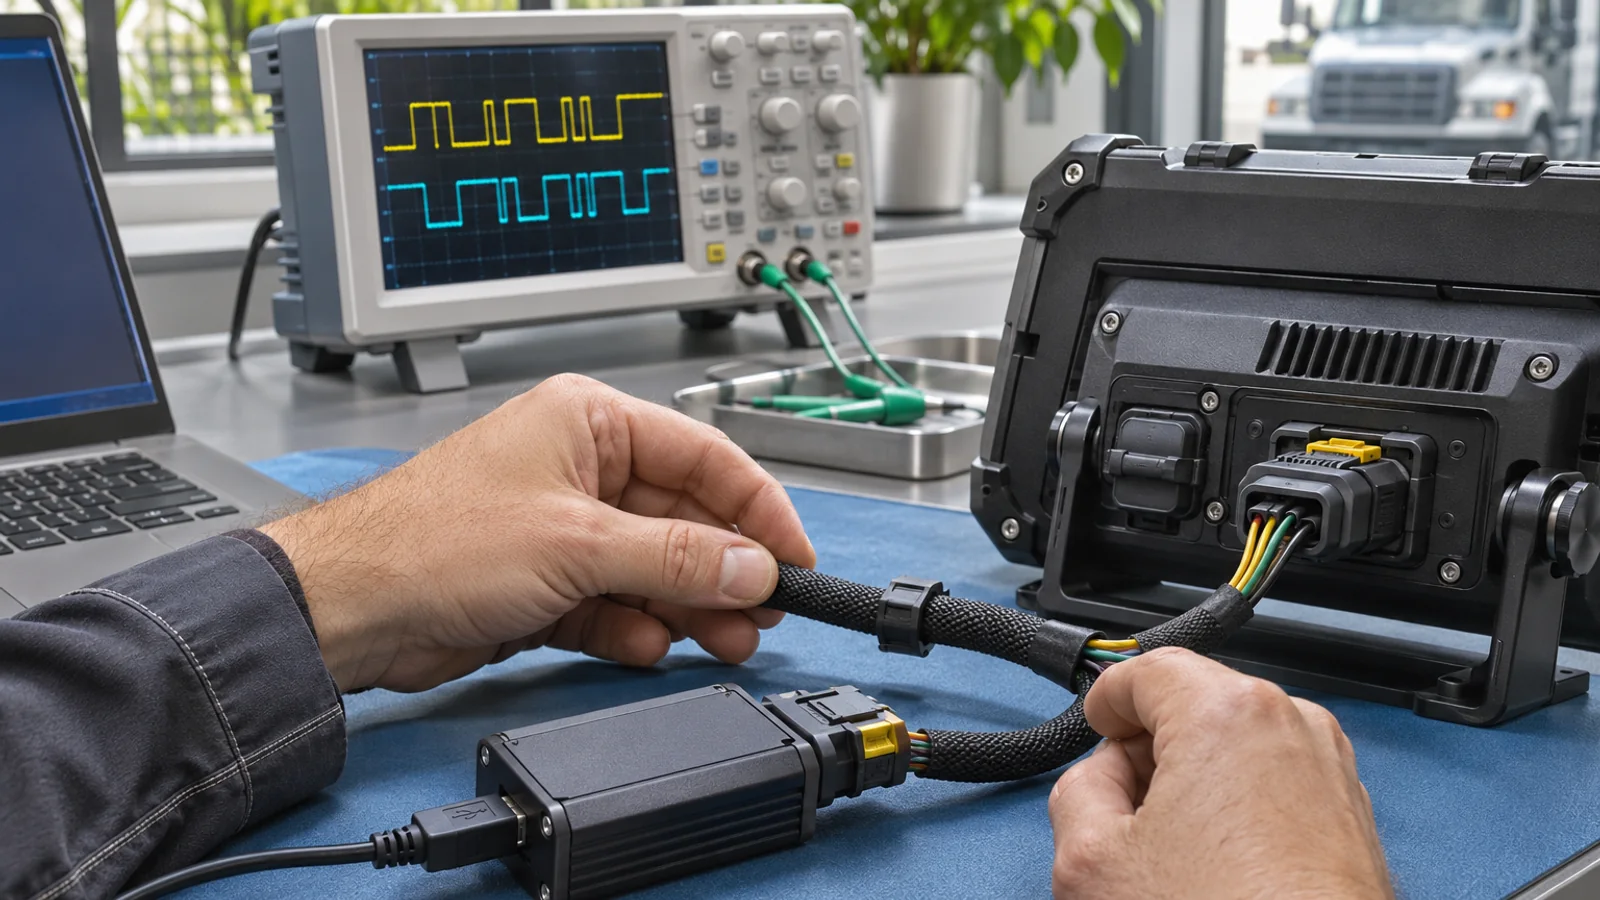
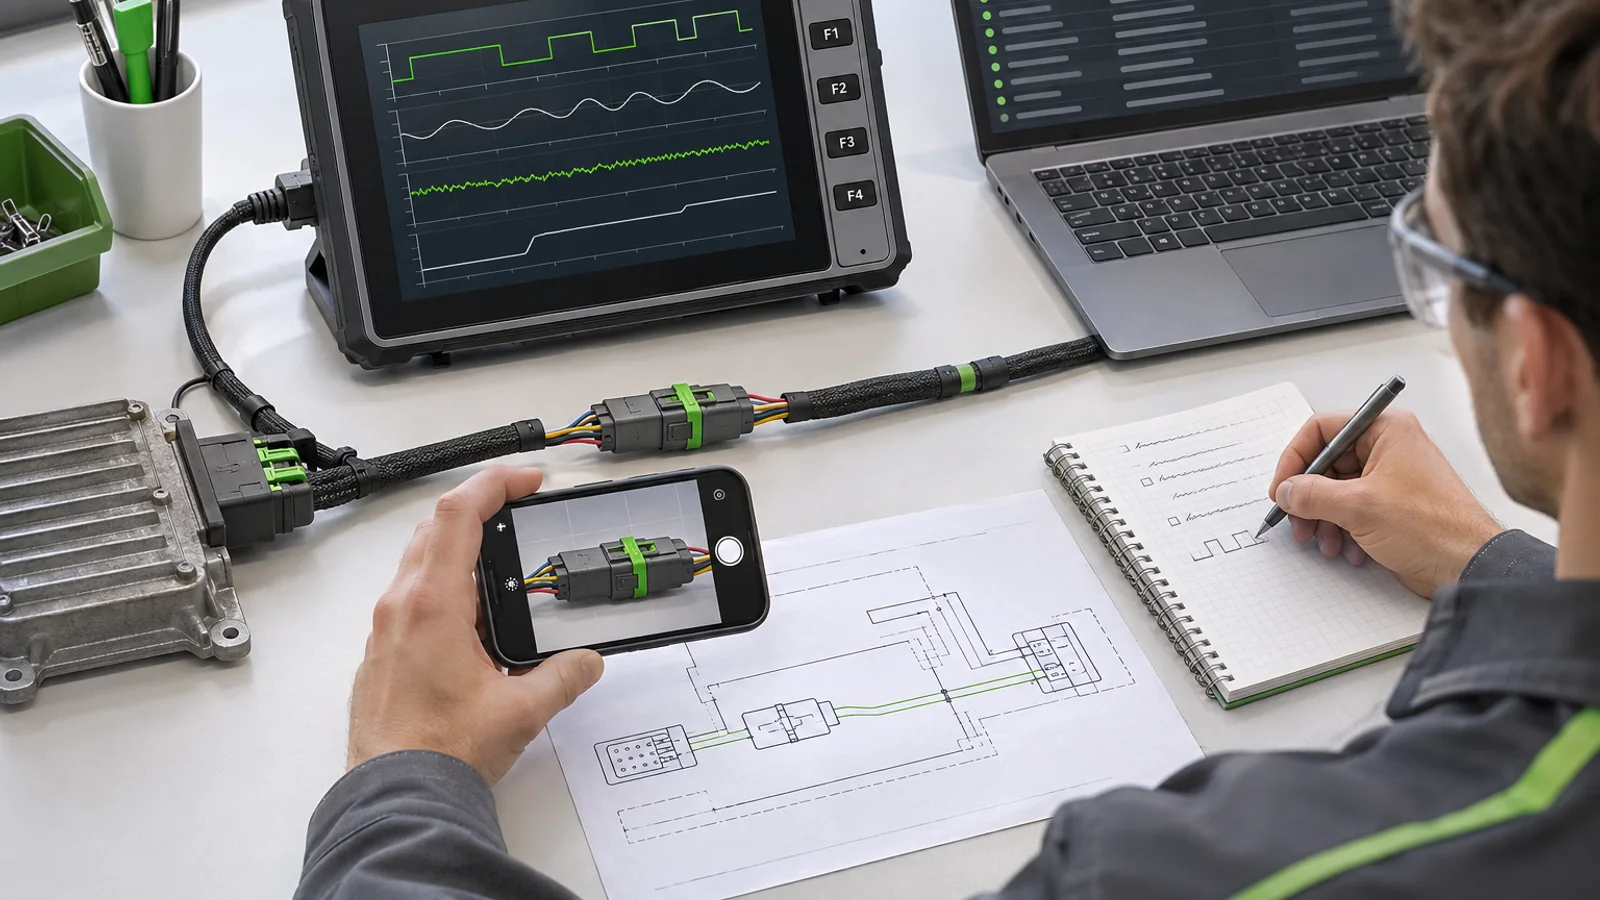
Para CAN, solicito duas telas lado a lado. Uma delas exibe os frames da ferramenta de teste.
O outro mostra o valor que o aplicativo utiliza.
Caso haja divergências, verifique a fiação, a terminação, a taxa de bits, o arquivo de mensagens e a chamada do aplicativo até que a discrepância seja explicada.
- Serial: troca uma solicitação e resposta conhecidas. Registre o nível elétrico, a taxa de transmissão (baud rate), o enquadramento e a ordem dos comandos.
- USB: desconecte o dispositivo uma vez e, em seguida, reconecte-o. O aplicativo retoma a execução, ignora o comando ou aguarda uma reinicialização?
- Ethernet: mantém o estado da ligação, a configuração de endereço e o tempo de reconexão com o resultado do teste.
A documentação do Linux sobre CAN é útil para esclarecer dúvidas e terminologia.
A comprovação da sua aceitação ainda precisa vir do BSP e da imagem fornecidos.
A documentação principal não comprova que uma imagem do produto contenha o mesmo suporte de interface.
Falhas de energia frequentemente se manifestam como falhas de software.
Uma tela em branco após a partida do motor parece ser um problema de exibição. Um registro de trabalho ausente parece ser um problema de armazenamento.
Ambos podem ser iniciados na sequência de alimentação do veículo.
Coloque uma tarefa conhecida na tela. Deixe os dados não enviados na fila. Ligue o motor seguindo o procedimento aprovado para o veículo.
Observe a tela, o indicador de recepção e o estado da rede. Repita também o desligamento normal.
O teste precisa de um estado anterior e um estado posterior.
Não confunda "inicializado" com "recuperado".
Um terminal pode retornar à tela inicial mesmo que o operador tenha perdido o registro ativo.
Pergunte o que o aplicativo deve preservar e quem aceitou esse comportamento.
Aterramento, fusíveis, faixa de entrada e retardo de desligamento exigem a aprovação do responsável pela instalação elétrica.
Eu não aprovaria um chicote de fios só porque ele funcionou com uma fonte de bancada. O compartimento do motor é menos amigável.
Utilize uma interrupção controlada somente de acordo com o procedimento de segurança da equipe do veículo.
Uma queda de tensão caseira pode danificar a amostra e produzir evidências que ninguém consegue reproduzir.
Conflitos periféricos podem se manifestar como instabilidade do dispositivo.
Testes realizados em dispositivos separados podem ser aprovados sem detectar a falha.
Uma câmera, um receptor GNSS, um modem LTE e um dispositivo de armazenamento compartilham largura de banda, energia e tempo de execução do driver quando estão em execução simultaneamente.
Execute o conjunto pretendido durante a inicialização, uso constante, reconexão e desligamento.
- Vídeo: resolução, formato, número de fluxos e tempo até o primeiro quadro.
- GNSS: saída do receptor, fonte de correção e estado de dados desatualizados do aplicativo.
- Conectividade: estado do modem antes e depois da reconexão do terminal.
- Ordem de descoberta: qual dispositivo foi conectado primeiro?
As orientações do host USB do Android ajudam a definir o caminho do Android. Elas não substituem um teste na imagem do produto fornecida.
Separe os defeitos da aplicação das limitações da plataforma.
Se possível, coloque um instrumento de teste conhecido ao lado do aplicativo. O instrumento indica 42 km/h. O aplicativo indica 18 km/h.
A entrada da interface é plausível, portanto, a lógica de análise, armazenamento ou exibição agora merece atenção.
Se nem a ferramenta nem o aplicativo detectarem o valor, volte à configuração do sistema, chicote de fios ou dispositivo de origem.
Essa comparação é simples e evita que um novo cabo seja encomendado devido a um erro de análise.
A mesma regra se aplica a fluxos de vídeo de câmeras e à saída GNSS.
Observe a entrada na camada prática mais baixa e compare-a com o valor usado na tela do operador.
Atribua cada questão em aberto a um responsável. "Fornecedor e comprador devem revisar" não é um responsável.
É o título de uma reunião.
Utilize uma tabela de evidências para cada problema do projeto.
| Camada | Evidências para capturar | Suposição falsa típica | Parte responsável |
|---|---|---|---|
| Vaga de operador | Etapas, cronograma, resultado esperado e resultado observado. | Um botão visível significa que os dados foram salvos. | Proprietário do produto |
| Aplicativo | Versão do pacote, registros e estado dos dados | Um aplicativo instalado comprova a compatibilidade com a plataforma. | Equipe de software |
| Sistema operacional e drivers | Imagem, kernel ou BSP, SDK e configuração | O nome da família de produtos identifica a versão instalada. | Fornecedor da plataforma e equipe de software |
| Interface do dispositivo | Porta, driver, protocolo e entrada observada | Um conector e uma folha de dados comprovam a integração. | Equipes de hardware e integração |
| Chicote e energia | Desenho, roteamento, procedimento aprovado e resultado do estado de energia | Uma partida bem-sucedida em bancada comprova o comportamento do veículo. | Equipe de instalação e elétrica automotiva |
| Fonte do veículo | Versão do controlador, definição da mensagem e estado de origem | O terminal deve inferir um sinal não documentado. | Equipe de controles do veículo |
Encerrar a questão com base em um resultado acordado.
| Verificação de fechamento | Pergunta a responder | Evidências a serem guardadas |
|---|---|---|
| Causa | Qual limite foi ultrapassado e o que explica o sintoma original? | Valor da ferramenta de teste, valor do aplicativo e registros de data e hora |
| Mudar | Qual identificador de hardware, chicote de fios ou software foi alterado? | Registro de revisão, construção ou desenho |
| Repetição do teste | O mesmo trabalho foi aprovado nas mesmas condições? | Comparação de resultados antes e depois em uma configuração conhecida. |
| Escopo | Quais outros veículos ou variantes podem ser afetados? | Intervalo serial, lista de configuração e disposição |
| Prevenção | Que tipo de verificação de aceitação ou comissionamento detecta essa falha atualmente? | Lista de verificação atualizada e proprietário nomeado. |
Corrija o processo após a falha imediata.
Primeiro, garanta a segurança do operador. Se a tarefa não puder continuar, forneça um plano B claro.
Preserve os registros e o intervalo de números de série afetados. Em seguida, localize a falha com a mesma tabela de evidências usada por todos os outros.
Não considere um problema resolvido apenas porque uma unidade foi aprovada no teste. Associe a solução à causa suspeita.
Se um pino do chicote de fios foi alterado, teste novamente o circuito. Se a análise sintática foi alterada, reproduza a sequência de mensagens original.
Se a imagem foi alterada, execute a tarefa afetada e as verificações de recuperação na nova compilação.
Aqui está o loop de seis etapas que eu prefiro:
- Estabilizar o fluxo de trabalho do operador e preservar as evidências.
- Localize o primeiro limite que apresentou falha.
- Atribua uma correção, limitação temporária ou teste adicional.
- Libere a alteração de hardware ou software sob controle de projeto.
- Repita as verificações de falha e regressão afetadas.
- Adicione o modo de falha ao comissionamento ou à aceitação do fornecedor.
A transição para a produção exige a mesma disciplina. Nossa lista de verificação de piloto para produção abrange registros de configuração e responsabilidade pela versão.
Evite o próximo problema durante a cotação.
A maioria dos problemas de integração começa com uma solicitação vaga.
Inclua na solicitação de cotação (RFQ) as seguintes informações: tarefa, veículo, espaço de montagem, interfaces, responsável pelo software, quantidade e escopo de aceitação.
Adicione os modelos periféricos e quem os fornecerá.
Solicite ao fornecedor que marque cada item como padrão, configurável ou de nova engenharia. As responsabilidades do comprador devem ser igualmente visíveis.
Isso não é apenas preencher formulário sem necessidade de preenchimento.
É assim que o projeto deixa de descobrir escopos ocultos depois que a amostra chega.
Ao final de uma crítica negativa, alguém geralmente diz que a peça que faltava era óbvia.
Na próxima vez, coloque as informações mais óbvias na primeira página. Veículo. Trabalho. Interface. Proprietário do software. Teste. Quem assina.
Seis linhas são mais baratas do que outro loop de amostragem.
A lista de verificação da RFQ fornece o formato inicial.
Para um projeto PDS, utilize a página de revisão e contato de OEM/ODM para definir o limite proposto.
Perguntas frequentes
A primeira resposta a uma falha de integração deve ser a substituição da unidade?
Geralmente não. Salve primeiro o estado da tarefa, os registros, os identificadores de compilação e as evidências da interface.
A substituição pode mascarar a condição que causou o problema.
Quem detém os direitos de decodificação de mensagens CAN?
O projeto deve indicar o proprietário por escrito.
O acesso físico, uma API e a permissão para usar o banco de dados de mensagens são três itens distintos.
E se o dispositivo receber dados, mas o aplicativo não?
Compare a entrada da interface com o valor consumido pela aplicação.
Em seguida, inspecione a análise sintática, as permissões, o armazenamento e o estado do aplicativo.
É possível corrigir uma falha intermitente após um único teste bem-sucedido?
Não sem evidências suficientes para explicar a falha anterior.
Registre a frequência, as condições de ativação e a mudança relacionada ao resultado.
Cada atualização deve acionar um teste de regressão completo?
A alteração determina o escopo, e essa decisão deve ser documentada.
No mínimo, teste novamente as tarefas e interfaces afetadas por uma alteração de driver, chicote de cabos, aplicativo ou imagem do sistema.
O PDS suporta um protocolo de integração personalizado?
O suporte depende da plataforma selecionada e do escopo do projeto.
Envie uma especificação de interface por escrito, dados de exemplo e um plano de testes proposto para análise.
Que detalhes devem constar em um relatório de problemas de integração?
Inclua o veículo, a unidade, a revisão do hardware, a versão do software e as versões dos periféricos.
Adicione etapas repetíveis e os resultados esperados e observados. Remova as credenciais de produção e os dados pessoais.
Um teste de bancada bem-sucedido comprova a instalação correta no veículo?
Não. Pode isolar um componente, mas não abrange a alimentação do veículo, a montagem ou o uso normal pelo operador.
Realize o teste acordado na instalação pretendida.
Como deve ser avaliada a carga de trabalho de uma câmera?
Teste simultaneamente a câmera, o formato, a quantidade de canais e a carga do aplicativo desejados.
Verifique a inicialização, a gravação, a reconexão e a visualização do operador.
Quando a configuração deve ser congelada?
Congele o projeto quando o hardware, a infraestrutura, o software e os registros de aceitação puderem ser identificados em conjunto.
Alterações posteriores devem passar por uma revisão documentada e novos testes.
Contate-nos
E-mail: [email protected]
Telefone: +86 13421822024
Site: www.szpds.com
Sobre a PDS Technology | Contato com a PDS Technology | Dúvidas sobre privacidade e termos de uso
Isenção de responsabilidade
As informações contidas neste artigo são apenas para referência. A PDS Technology Co., Ltd. não se responsabiliza por erros, omissões ou inadequação do conteúdo para aplicações específicas. As especificações do produto estão sujeitas a alterações sem aviso prévio. Os compradores devem verificar todos os detalhes técnicos com nossa equipe antes do uso.
Sobre a PDS Technology
A PDS Technology é uma fabricante líder de OEM/ODM de terminais GNSS RTK de alta precisão e computadores veiculares, atendendo aos mercados de agricultura, construção, mineração, táxi e logística desde 2011.
Com mais de 15 anos de experiência em P&D para o setor automotivo, oferecemos dispositivos robustos e multi-SO (Android/Linux/OpenHarmony) com posicionamento RTK de precisão centimétrica, proteção IP66 e desempenho preparado para IA. Nossas fábricas com certificação IATF16949 produziram mais de 100.000 unidades, distribuídas globalmente, e detêm mais de 30% do mercado chinês de terminais de direção autônoma para o setor agrícola. Exportamos para o Japão, EUA, Reino Unido, Turquia, Rússia e outros países.