車両コンピュータ統合の問題:OEMトラブルシューティングガイド
ほとんどのOEM車両コンピューター統合問題は、すでにラベルが貼られた状態で届きます。CANが壊れている。画面がフリーズした。カメラが落下した。
ユニットを交換してください。私なら、それらの提案に同意する前にしばらく様子を見ます。
端末は信号を受信しても、オペレータのジョブを実行できない場合がある。
カメラ単体では正常に動作しても、ストレージ、モデム、アプリケーションの負荷といった実際の組み合わせの中では動作しなくなることがある。
まずは証拠の痕跡をたどることから始めよう。
車両の状態、コンピュータの構成、ハーネスの改訂版、およびオペレーターの結果を関連付ける必要があります。
新しい部品に交換すれば、そうした痕跡の一部は消えます。まずは不具合のある状態を維持し、それから何を変更するかを決めましょう。
「SocketCANパッケージは、Linux向けにCANプロトコル(Controller Area Network)を実装したものです。」
以下の例は架空の審査事例であり、PDSの現場報告書を偽装したものではありません。
この方法は、特定の車両に同じ欠陥があると決めつけるのではなく、独自のテストを構築するために使用してください。
端末を確認する前にシステム境界を記述してください
通常の作業を1つ選び、動作しなければならないすべての部品をリストアップします。オペレーターが作業を開始します。
コントローラーは車両の状態を送信し、レシーバーは位置情報を送信する。アプリケーションはこれら両方を統合する。結果は保存され、後でアップロードされる。
それでは、それぞれのホップの横に名前を付けてください。
メッセージ定義の所有者は誰ですか?ハーネスを構築したのは誰ですか?LinuxイメージまたはAndroidパッケージを提供したのはどのチームですか?
誰がログを読めるのか?「共同レビュー」は友好的に聞こえるが、通常は次の行動の責任者がいないことを意味する。
コンピュータのモデル、ハードウェアのリビジョン、ソフトウェアのビルドを記録してください。ハーネスの図面番号も追加してください。
周辺機器のファームウェアと、データ動作を変更する設定ファイルを追加してください。5つの識別子があれば、後々の推測作業を大幅に削減できます。
当社のソフトウェア統合チェックリストは、便利な二次チェックツールです。プラットフォームのサポートとアプリケーションの責任を明確に区別するのに役立ちます。
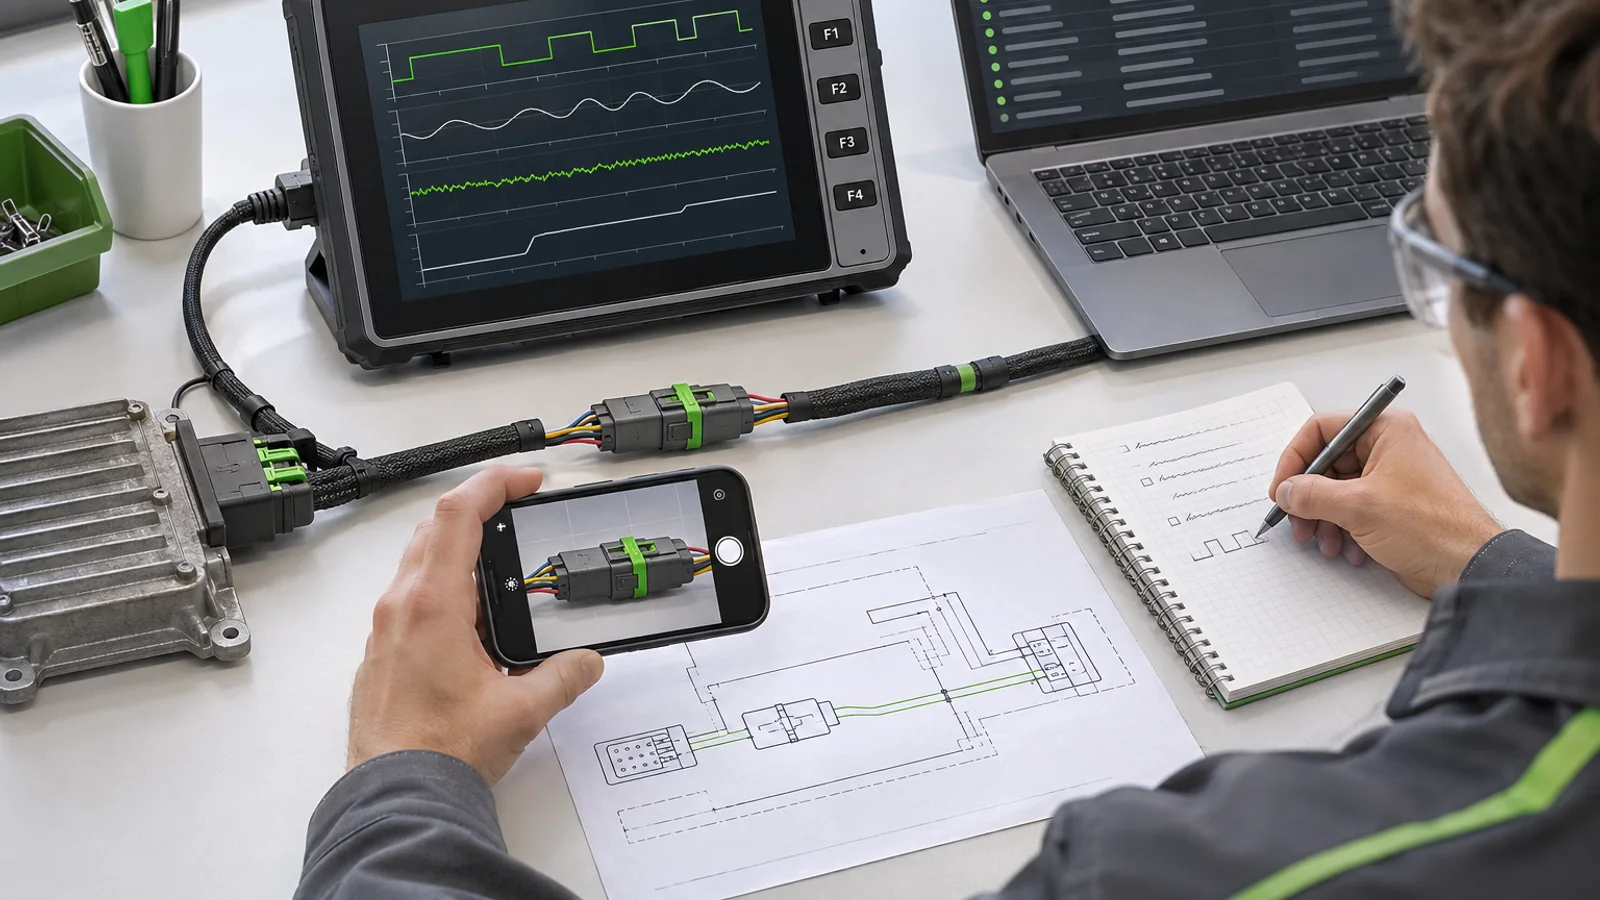
キックオフ用に1枚の引き継ぎカードを用意しています。左側には、車両コントローラー、受信機、カメラ、ハーネス、ターミナルが入っています。
右側:それぞれの質問に答えられる人。
名刺は、すべての空欄に名前と連絡先が記入されて初めて部屋から出されます。ごく基本的なことのように聞こえます。
また、最初のレビュー依頼が捜索隊の活動に発展するのを防ぐ効果もある。
再現可能な症状を1つ捉える
問題報告書の最初の行は、エンジニアだけでなく、ドライバーにも理解できる内容であるべきだ。
「CANが動作しない」はテストに不合格です。「キーサイクル後も速度トレースが18km/hのままになる」は不合格ではありません。
私が欲しいメモ全文は以下のとおりです。アクセサリー電源は09:14:08に復旧しました。コントローラーテストツールは42 km/hを示しています。
アプリには37秒間、時速18kmと表示されたままだった。アプリを手動で再起動すると、この表示は消える。
想定される表示動作は、求人要件に記載されています。
断層が断層上に現れたり消えたりすると、一度のきれいな通過ではほとんど変化が見られない。
すべての試みを記録し、失敗も記録に残しておく。「12回の試行で2回失敗した」という数字は、チームが目標とする数字となる。
「時々」という表現を使うと、次の人はまたゼロからやり直さなければならなくなる。
プロトコルの所有権が不完全な場合、インターフェースの処理が失敗する。
コネクタが一致することは、2つのハードウェアを接続できることを証明するにすぎない。
これらは、電気的な経路、データ形式、およびソフトウェアのアクセス許可が完全であることを証明するものではありません。
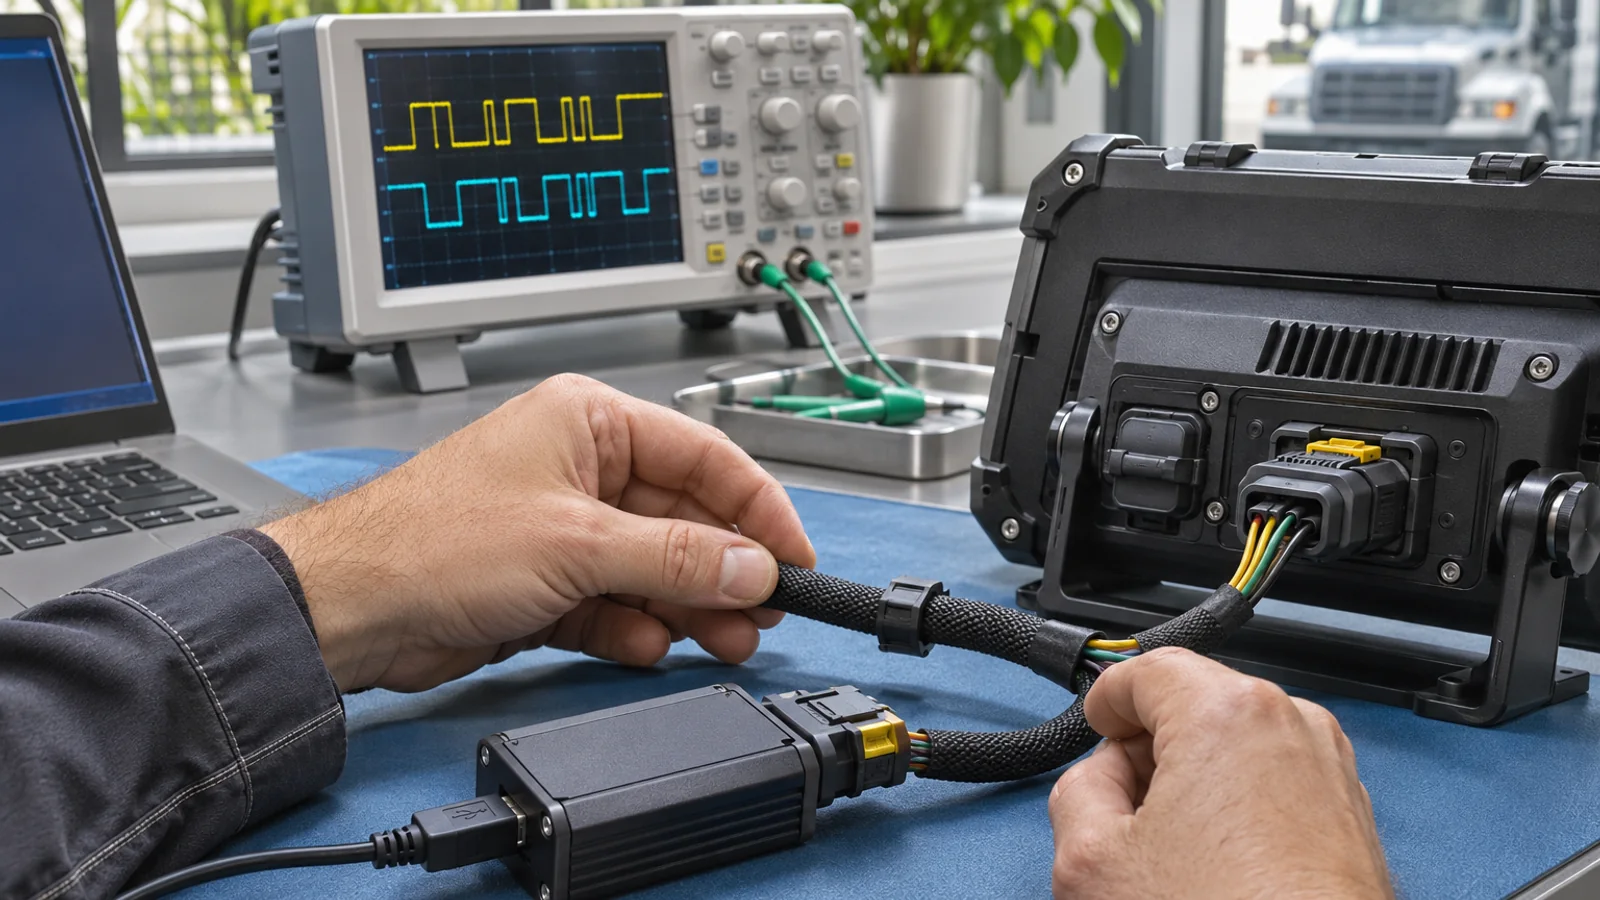
CANに関しては、2つの画面を並べて表示するようにお願いします。片方の画面にはテストツールからのフレームが表示されます。
もう一方の項目は、アプリが使用する値を示しています。
それらが矛盾する場合は、配線、終端処理、ビットレート、メッセージファイル、アプリケーション呼び出しを順に確認し、矛盾点が解消されるまで検証してください。
- シリアル通信:既知の要求と応答を1つずつ交換する。電気レベル、ボーレート、フレーミング、コマンド順序を記録する。
- USB接続の場合:デバイスを一度抜き、再度接続してください。アプリは再開しますか?それとも無視しますか?それとも再起動を待ちますか?
- イーサネット:リンク状態、アドレス構成、再接続時間をテスト結果とともに記録する。
Linux CANのドキュメントは、用語や疑問点の解決に役立ちます。
承認の証拠は、提供されたBSPとイメージから取得する必要があります。
公式ドキュメントは、製品イメージが同じインターフェースをサポートしていることの証明にはなりません。
電源障害は、しばしばソフトウェア障害として現れる。
エンジン始動後に画面が真っ暗になる場合は、ディスプレイの問題のようです。ジョブレコードが見つからない場合は、ストレージの問題のようです。
どちらも車両の電源供給シーケンスから開始できる。
既知のジョブを画面に表示します。未送信データはキューに残しておきます。承認された車両手順に従ってエンジンを始動します。
画面、受信インジケーター、ネットワークの状態を確認してください。通常のシャットダウン手順も繰り返してください。
テストには、実行前状態と実行後状態が必要です。
「起動済み」と「復旧済み」を混同しないでください。
端末は、オペレーターがアクティブなレコードを失った場合でも、ホーム画面に戻る可能性があります。
アプリケーションが何を保存しなければならないのか、そして誰がその動作を承認したのかを問う。
接地、ヒューズ、入力範囲、およびシャットダウン遅延については、電気の専門家による管理が必要です。
ベンチ電源で動作したからといって、ハーネスを承認するつもりはありません。エンジンルームはそれほど上品ではありません。
制御された中断は、車両チームの安全手順に従ってのみ使用してください。
自家製の電圧降下は試料を損傷させ、誰も再現できない証拠を生み出す可能性がある。
周辺機器の競合は、デバイスの不安定性のように現れることがある。
個別のデバイステストでは、すべて合格して故障を見逃す可能性がある。
カメラ、GNSS受信機、LTEモデム、ストレージデバイスは、同時に動作し始めると、帯域幅、電力、ドライバ時間を共有する。
意図した設定で、起動、継続使用、再接続、シャットダウンの各段階を実行してください。
- 動画:解像度、フォーマット、ストリーム数、最初のフレームまでの時間。
- GNSS:受信機の出力、補正ソース、およびアプリの古いデータ状態。
- 接続性:端末が再接続する前後のモデムの状態。
- 発見順序:どちらのデバイスが最初に接続されたか?
Android USBホストのガイダンスは、 Androidパスの範囲を特定するのに役立ちますが、提供される製品イメージでのテストに代わるものではありません。
アプリケーションの不具合とプラットフォームの制限を区別する
可能であれば、既知のテストツールをアプリケーションの横に置いてください。ツールは42 km/hを示しています。アプリケーションは18を示しています。
インターフェースからの入力は妥当なので、解析、保存、表示のロジックに注目する必要がある。
ツールもアプリも値を認識しない場合は、ソースシステム、ハーネス、またはデバイス構成に戻って確認してください。
この比較は単純で、解析エラーのために新しいケーブルを注文する必要がなくなる。
カメラのストリームとGNSSの出力についても、同じルールが適用されます。
最も実用的な低層レベルでの入力値を観察し、それをオペレータ画面で使用される値と比較します。
未解決の各質問には、それぞれ担当者を割り当ててください。「サプライヤーとバイヤーが確認」は担当者ではありません。
これは会議のタイトルです。
プロジェクトの問題ごとに証拠表を1つ使用する
| 層 | 証拠を捉える | 典型的な誤った思い込み | 責任者 |
|---|---|---|---|
| オペレーターの仕事 | 手順、所要時間、期待される結果、および観測された結果 | 表示されているボタンは、データが保存されたことを意味します。 | プロダクトオーナー |
| 応用 | パッケージバージョン、ログ、データ状態 | インストール済みのアプリはプラットフォームの互換性を証明する | ソフトウェアチーム |
| OSとドライバー | イメージ、カーネルまたはBSP、SDK、および構成 | 製品ファミリー名は、インストールされているビルドを識別します。 | プラットフォームサプライヤーとソフトウェアチーム |
| デバイスインターフェース | ポート、ドライバ、プロトコル、および観測された入力 | コネクタとデータシートが統合を証明する | ハードウェアおよび統合チーム |
| ハーネスとパワー | 図面、配線、承認済み手順、および電源状態の結果 | ベンチスタートの成功は車両の挙動を証明する | 設置業者と車両電気チーム |
| 車両情報源 | コントローラーのバージョン、メッセージの定義、ソースの状態 | 端末は未文書の信号を推測するべきである | 車両制御チーム |
合意された結果に基づいて問題を解決する
| 閉鎖確認 | 答えるべき質問 | 証拠を保管する |
|---|---|---|
| 原因 | どの境界が機能不全に陥ったのか、そしてその当初の症状は何によって説明できるのか? | テストツールの価値、アプリケーションの価値、およびタイムスタンプ |
| 変化 | どのハードウェア、ハーネス、またはソフトウェアの識別子が変更されましたか? | 改訂、構築、または図面記録 |
| 再テスト | 同じ仕事が同じ条件で合格したのでしょうか? | 既知のビルドにおける変更前後の結果 |
| 範囲 | 他に影響を受ける可能性のある車種やバリエーションはどれですか? | シリアル番号範囲、構成リスト、および処分 |
| 防止 | 現在、どのような受入検査または試運転検査でこの不具合が検出されるのでしょうか? | 更新されたチェックリストと指定された所有者 |
直近の障害発生後にプロセスを修正する
まず、オペレーターの安全を確保してください。作業を継続できない場合は、明確な代替手段を指示してください。
ログと影響を受けたシリアル番号の範囲を保存してください。その後、他の全員が使用しているのと同じ証拠テーブルを使用して、障害箇所を特定してください。
1つのユニットが合格したからといって、問題が解決したと判断してはいけません。修正と疑われる原因との関連性を確認してください。
ハーネスのピンが変更された場合は、その回路を再テストしてください。解析方法が変更された場合は、元のメッセージシーケンスを再生してください。
イメージが変更された場合は、影響を受けるジョブを実行し、新しいビルドに対して復旧チェックを実施してください。
私が好む6ステップのループは以下のとおりです。
- オペレーターの作業フローを安定させ、証拠を保全する。
- 最初の不具合境界を特定する。
- 修正、一時的な制限、または追加試験を割り当てる。
- プロジェクト管理下でハードウェアまたはソフトウェアの変更をリリースする。
- 障害発生箇所と、影響を受ける回帰テストを繰り返してください。
- 試運転またはサプライヤーによる検収時に、故障モードを追加してください。
本番環境への引き継ぎにも同様の規律が必要です。パイロット環境から本番環境への移行チェックリストには、構成記録とリリース所有権に関する項目が含まれています。
見積もり中に次の問題が発生するのを防ぐ
ほとんどの統合における問題は、曖昧な要求から始まる。
RFQには、作業内容、車両、設置スペース、インターフェース、ソフトウェア所有者、数量、および受入範囲を記載してください。
周辺機器のモデルと、それらの供給元を追加してください。
サプライヤーに対し、各品目を標準品、構成可能品、または新規設計品として明記するよう依頼してください。購入者の責任も同様に明確に示されるべきです。
これは単なる書類作成ではない。
これは、サンプルが到着した後、プロジェクトが隠れた可能性を発見しなくなる仕組みです。
酷評の最後には、たいてい誰かが「欠けている部分は明らかだった」と言う。
次回は、分かりやすい項目を最初のページに書いてください。車両。ジョブ。インターフェース。ソフトウェア所有者。テスト。署名者。
6行のサンプルは、別のサンプルループよりも安価です。
RFQチェックリストは、開始時のフォーマットを示しています。
PDSプロジェクトの場合は、 OEM/ODMレビューおよび連絡ページを使用して、提案する範囲を定義してください。
よくある質問
統合不良が発生した場合、最初の対応策はユニット交換であるべきでしょうか?
通常は不要です。まず、ジョブの状態、ログ、ビルド識別子、およびインターフェースの証拠を保存してください。
部品交換によって、問題の原因となった状態が隠蔽される可能性がある。
CANメッセージのデコード権限は誰が保有していますか?
プロジェクトには、その所有者を文書で明記しなければならない。
物理的なアクセス、API、そしてメッセージデータベースの使用許可は、それぞれ別の項目です。
デバイスがデータを受信しても、アプリケーションがデータを受信しない場合はどうなるでしょうか?
インターフェースの入力値とアプリケーションが消費する値を比較します。
次に、解析、権限、ストレージ、およびアプリケーションの状態を検査します。
断続的な故障は、一度の再テストで正常に戻ったと判断できますか?
以前の失敗を説明する十分な証拠がない限り、それは不可能だ。
記録頻度、トリガー条件、および結果に関連する変更を記録します。
すべてのアップデートで完全な回帰テストを実施すべきでしょうか?
変更内容によって範囲が決定され、その決定は文書化されるべきである。
最低限、ドライバ、ハーネス、アプリケーション、またはシステムイメージの変更によって影響を受けるジョブとインターフェースを再テストしてください。
PDSはカスタム統合プロトコルをサポートできますか?
サポート内容は、選択されたプラットフォームとプロジェクトの範囲によって異なります。
レビューのため、インターフェース仕様書、サンプルデータ、およびテスト計画案を送付してください。
統合に関する問題報告書には、どのような詳細情報を含めるべきでしょうか?
車両、ユニット、ハードウェアのリビジョン、ソフトウェアのビルド、周辺機器のバージョンを含めてください。
再現可能な手順と、期待される結果および観測された結果を追加してください。本番環境の認証情報と個人データは削除してください。
ベンチテストに合格すれば、車両への取り付けが成功したと証明できるのでしょうか?
いいえ。コンポーネントを隔離することはできますが、車両の電源、取り付け、または通常のオペレーターの使用は対象としていません。
合意されたテストを、予定されている設置場所で完了してください。
カメラの作業負荷はどのように評価すべきでしょうか?
想定しているカメラ、フォーマット、チャンネル数、およびアプリケーションの負荷をまとめてテストしてください。
起動、録画、再接続、およびオペレータービューを確認してください。
設定はいつ確定すべきですか?
ハードウェア、ハーネス、ソフトウェア、および受入記録がすべて揃った時点で、それを確定してください。
その後の変更は、文書化されたレビューと再テストを経る必要がある。
お問い合わせ
メールアドレス:[email protected]
電話番号:+86 13421822024
ウェブサイト: www.szpds.com
PDSテクノロジーについて| PDSテクノロジーへのお問い合わせ|プライバシーと利用規約に関するお問い合わせ
免責事項
本記事の情報は参考情報としてのみ提供されています。PDS Technology Co., Ltd.は、内容の誤り、脱落、または特定の用途への適合性について一切責任を負いません。製品仕様は予告なく変更される場合があります。ご購入前に、技術的な詳細事項はすべて弊社チームにご確認ください。
PDSテクノロジーについて
PDS Technologyは、高精度RTK GNSS端末および車載コンピュータの大手OEM/ODMメーカーであり、2011年以来、農業、建設、鉱業、タクシー、物流市場にサービスを提供しています。
15年以上にわたる車載グレードの研究開発経験に基づき、当社は堅牢なマルチOS(Android/Linux/OpenHarmony)対応デバイスを提供しています。これらのデバイスは、RTKによるセンチメートルレベルの測位精度、IP66の保護等級、そしてAI対応性能を備えています。IATF16949認証を取得した当社の工場では、世界中で10万台以上の製品を生産し、中国の農業用自動操舵端末市場で30%以上のシェアを占めています。日本、米国、英国、トルコ、ロシアをはじめとする世界各国に製品を輸出しています。